
anwenderhandbuch
laufbandtherapie in der rehabilitation
Dr. Cornelia Schlick Physiotherapeutin
Anwendungsspezialistin für Ganganalyse und -therapie
Version: 20. April 2021
Das Urheberrecht an diesem Dokument, den Medien, dem Design, der Software und dem geistigen Eigentum liegt bei der h/p/cosmos sports & medical gmbh, sofern nicht ausdrücklich anders angegeben.
WARNUNG: Alle Rechte vorbehalten. Unerlaubtes Kopieren, Reproduzieren, Einstellen, Verleihen, öffentliche Vorstellung und Ausstrahlungen sind verboten.
der zeit voraus®
Inhalt
Dynamisches Gewichtsentlastungssystem: airwalk® ap 9
Aktiver Gangtrainer: robowalk® 12
Übungen für die Laufbandtherapie bei neurologisch- und orthopädisch-bedingten Gangstörungen 18
[6A] Übungen nach Schwierigkeitsgrad 18
[6A1] Schwierigkeitsgrad 1: Gehen bei komfortabler Geschwindigkeit, mit Unterstützung durch das Gewichtsentlastungssystem und unter Zuhilfenahme der Handläufe. 18
[6A2] Schwierigkeitsgrad 2: Gehen bei sukzessiver Reduktion der Unterstützung 20
[6A3] Schwierigkeitsgrad 3: Gehen in verschiedenen Geschwindigkeitssektoren 21
[6A4] Schwierigkeitsgrad 4: Gehen in Gefälle und Steigung 21
[6A5] Schwierigkeitsgrad 5: Vorwärts-, Seitwärts- und Rückwärtsgehen 22
[6A6] Schwierigkeitsgrad 6: Integration kognitiver Dual Task-Aufgaben 22
[6A7] Schwierigkeitsgrad 7: Integration motorischer Dual Task-Aufgaben 23
[6A8] Schwierigkeitsgrad 8: Integration kombinierter Dual Task-Aufgaben 24
[6B] Übungen mit dem aktiven Gangtrainer robowalk® 25
[7A] Hemiparetische Gangstörung (z.B. Schlaganfall, traumatische Hirnverletzung) 29
[7B] Paraparetische Gangstörung (z.B. Multiple Sklerose, traumatische Wirbelsäulenverletzung) 29
[7C] Gangstörung nach operativem Einsatz einer Hüftgelenks-Totalendoprothese 30
Abbildungsverzeichnis
Abbildung 1. Verstellbarer Handlauf mit Armauflagen 6
Abbildung 2. Dynamisches Gewichtsentlastungssystem 6
Abbildung 3. Langer Handlauf mit verstellbaren Armstützen 7
Abbildung 5. Steigungselement und Drehrichtungsumkehr 7
Abbildung 6. Aktiver Gangtrainer 8
Abbildung 7. Einpunktaufhängung ermöglicht Rotationen in alle Richtungen 9
Abbildung 8. Einpunktaufhängung 9
Abbildung 9. Anlegen der Weste im Stand 10
Abbildung 10. Anlegen der Weste im Sitz 10
Abbildung 11. Anziehen der Hose 11
Abbildung 12. Einstellen der Entlastungskraft 11
Abbildung 13. Längsholme mit Expanderpaaren vorne und hinten 12
Abbildung 14. Beinmanschetten (gelb: größter Umfang) und Armschlaufen 12
Abbildung 15. Wirkung der Expanderzüge 12
Abbildung 16. Einsatzmöglichkeiten des aktiven Gangtrainers robowalk® expander in den einzelnen Kategorien der international verwendeten Functional Ambulation Categories (FAC) 13
Abbildung 17. Zugkraft der Expander in Abhängigkeit des Zugwinkels 14
Abbildung 18. Zugkraft der Expander in Abhängigkeit der Position 14
Abbildung 19. Arretierung im Vorspannelement 14
Abbildung 20. Schwenken der hinteren Expanderträger 15
Abbildung 21. Verschieben der vorderen Expanderträger 15
Abbildung 22. Variation der Zugrichtung mit dem robomove® 16
Abbildung 23. Anlegen der Beinmanschetten 16
Abbildung 24. Training mit Armschlaufen 16
Abbildung 25. Abziehen des Karabiners 16
Abbildung 26. Expanderzüge an der Weste 17
Abbildung 27. Bestimmung des Schwierigkeitsgrades im Trainingsverlauf 18
Abbildung 28. Gehen im unteren Schwierigkeitsgrad mit medial eingestellten Armstützen und geringer Geschwindigkeit 19
Abbildung 29. Gehen mit Metronom 19
Abbildung 30. Farbliche Markierung 20
Abbildung 31. Einseitiges Festhalten 20
Abbildung 32. Festhalten an elastischen Bändern 21
Abbildung 34. Bergauf gehen 22
Abbildung 35. Vorwärts-, seitwärts- und Rückwärtsgehen 22
Abbildung 36. Stroop-Übung beim Gehen 23
Abbildung 37. Alternierende Kopfbewegungen nach links und rechts 23
Abbildung 38. Beim Gehen einen Korb tragen 24
Abbildung 39. Beim Gehen einen Ball werfen und fangen 24
Abbildung 40. Einseitige Anlage des aktiven Gangtrainers robowalk® im Support Modus 25
Abbildung 41. Hüftflexoren-Training ohne und mit Steigung 26
Abbildung 42. Hüftextensoren-Training (Glutealmuskulatur) 26
Abbildung 43. Hüftextensoren-Training (Ischiokrurale Muskulatur) 26
Abbildung 45. Hüftadduktoren-Training mit verschiedenen Expanderanlagen 27
Abbildung 46. Hüftabduktoren-Training mit verschiedenen Expanderanlagen 27
Abbildung 47. Knieextensoren-Training 27
Abbildung 48. Training der seitlichen Rumpfmuskulatur 27
Abbildung 49. Training der hinteren Rumpfmuskulatur 27
Abbildung 50. Training des aktiven Armschwungs 28
Aus Gründen der besseren Lesbarkeit wird auf die gleichzeitige Verwendung männlicher und weiblicher Sprachformen verzichtet. Sämtliche Personenbezeichnungen gelten gleichermaßen für beide Geschlechter.
Dieses Anwenderhandbuch wird zur besseren Visualisierung der einzelnen Übungen mit Videobeispielen unterstützt.
Unter einer Vielzahl relevanter Übung oder Abbildung finden Sie den passenden QR-Code zum Abscannen und die Verlinkung über einen Textlink. Diese führen Sie zum jeweiligen Beispielvideo.




Zusätzlich wurde eine YouTube-Playlist angelegt, in der Sie sich alle produzierten Videos der Reihe nach ansehen können. Hier die direkten Links zu der passenden Playlist auf


Lesen und befolgen Sie auch alle Warnhinweise und Gebrauchsanweisungen (Bedienungsanleitungen) der einzelnen betroffenen Medizinprodukte (Laufband, Gewichtsentlastungssystem, robowalk®, robomove®, etc.).
Die aktuellsten h/p/cosmos Bedienungsanleitungen/Handbücher: www.hpcosmos.com/manuals
Die aktuellsten h/p/cosmos Sicherheitsinformationen finden Sie unter: www.hpcosmos.com/de/sicherheit
Nichtbeachtung von Sicherheitshinweisen, bestimmungsgemäße oder verbotene Verwendung sowie nicht autorisierte Wartung oder fehlende Wartung und regelmäßige Sicherheitsüberprüfung können zu Verletzungen oder sogar zum Tod führen und das Gerät beschädigen. Außerdem führt dies zum Verlust von Haftung und Gewährleistung.
Bestimmungsgemäße Verwendung / Indikationen / Zielgruppe
Es ist nicht möglich, alle Indikationen, Zielgruppen (Alter, Geschlecht, Gewichtsklasse, Körpergröße) und Zielgruppen für Laufbandtraining und Laufbandtests aufzulisten, da die Indikationen, Zielgruppen und Nutzergruppen am ehesten den Empfehlungen für das Gehen und/oder Laufen auf dem Boden entsprechen. Das Laufband, robowalk® und Gewichtsentlastungssystem beinhalten keine Empfehlungen für die Behandlung und die Zielgruppe.
Es ist wichtig, darauf hinzuweisen, dass die Entscheidung, die Geräte mit ihren potenziellen Risiken und Komplikationen für die Diagnose, Rehabilitation oder Therapie eines bestimmten Patienten einzusetzen, im Wesentlichen in der Verantwortung des medizinischen Personals liegt.
Das Urteil des klinischen Anwenders hingegen muss sich auf den aktuellen Stand der Medizinwissenschaft und die spezifische Situation des Patienten stützen. Die Indikationen, die Zielpopulation und die Zielnutzergruppen für Laufbandtests und - behandlungen sind vom Arzt festzulegen und müssen in erster Linie aus international anerkannten Leitlinien abgeleitet werden
Beispiele:
The NEW ENGLAND JOURNAL of MEDICINE Body-Weight–Supported Treadmill Rehabilitation after Stroke https://www.ctsi.ucla.edu/education/files/view/training/docs/dobkin-NEJM-BWSTT-after-stroke.pdf
American Academy of Family Physicians Foundation Physical Therapy and Rehabilitation Journal
Robotic-Assisted, Body-Weight–Supported Treadmill Training (BWSTT) in Individuals Following Motor Incomplete Spinal Cord Injury https://academic.oup.com/ptj/article/85/1/52/2805006
2020 ESC Guidelines on Sports Cardiology and Exercise in Patients with Cardiovascular Disease ESC European Society of Cardiology Clinical Practice Guidelines https://academic.oup.com/eurheartj/article/42/1/17/5898937
ACC/AHA Guidelines for Exercise Testing.
A Report of the American College of Cardiology/American Heart Association Task Force on Practice Guidelines (Committee on Exercise Testing) https://www.jacc.org/doi/pdf/10.1016/s0735-1097%2897%2900150-2
Aus Gründen der besseren Lesbarkeit wurde auf die gleichzeitige Verwendung von männlichen und weiblichen Sprachformen verzichtet. Alle personenbezogenen Bezeichnungen gelten für beide Geschlechter gleichermaßen.
h/p/cosmos®, robowalk®, airwalk®, robomove® und diverse Laufband Modellnamen, wie pluto®, mercury®, quasar®, pulsar®, locomotion®, etc. sind eingetragene Marken der h/p/cosmos sports & medical GmbH, h/p/cosmos holding GmbH oder Franz Harrer.
[1] Zweck und Aufbau des Anwendermanuals
Das Anwendermanual dient als klinisches Nachschlagewerk für Nutzer von h/p/cosmos-Laufbandsystemen im Bereich Rehabilitation. Im ersten Teil wird das Laufband mit seinen für die Rehabilitation spezifischen Features vorgestellt. Dazu gehören zum Beispiel das Gewichtsentlastungssystem „airwalk® ap“ und der aktive Gangtrainer „robowalk®“. Im darauffolgenden Teil werden Übungen für die Laufbandtherapie bei neurologisch- und orthopädisch-bedingten Gangstörungen vorgestellt. Die Übungen sind nach ihrem Schwierigkeitsgrad gestaffelt. Daneben werden verschiedene Einstellungen des „robowalk®“ besprochen. Der dritte Teil beinhaltet einige Fallbeispiele, für die jeweils eine mögliche Behandlungseinheit aufgezeigt wird.
[2] Anforderungen an ein Laufband in der Rehabilitation
Aus klinischer Sicht sind folgende Spezifikationen des Laufbandsystems für einen Einsatz in der Rehabilitation sinnvoll bzw. erforderlich:
Um ein großes Spektrum an Übungsmöglichkeiten ausschöpfen zu können (neben dem Gehen z.B. Geschwindigkeitswechsel und Drehungen auf dem Laufband), sollten die Maße der Lauffläche mindestens 150 cm in der Länge und 50 cm in der Breite betragen.
Da manche Patienten zunächst nur sehr langsame Ganggeschwindigkeiten erreichen, sollte der Geschwindigkeitsbereich bei 0,2 km/h beginnen (Lamprecht, 2018).
Um den Patienten ausreichende Möglichkeiten zu bieten, sich beim Gehen zu stabilisieren, sollten Handläufe angebracht sein, die
idealerweise in der Höhe verstellbar sind und über Armauflagen
verfügen (Lamprecht, 2018). Abbildungen 1 und 3 zeigen verschiedene Handlauf-Optionen.
Abbildung 1. Verstellbarer Handlauf mit Armauflagen
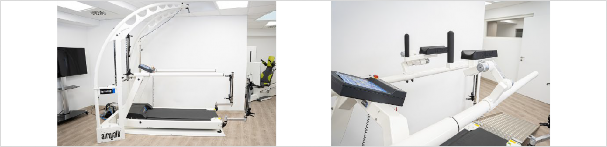
Abbildung 3. Langer Handlauf mit verstellbaren Armstützen



Eine Rollstuhlrampe erleichtert den Zugang auf das Laufband (vgl. Abbildung 4).
Um das Laufbandtraining im Verlauf anspruchsvoller und alltagsnah zu gestalten, sind ein Steigungselement sowie eine Drehrichtungsumkehr vorteilhaft (vgl. Abbildung 5). So können das Bergauf- und Bergabgehen geübt werden (Lamprecht, 2018).
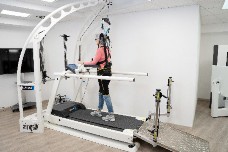
Abbildung 2. Dynamisches Gewichtsentlastungssystem

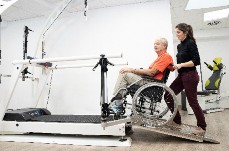
Abbildung 4. Rollstuhlrampe
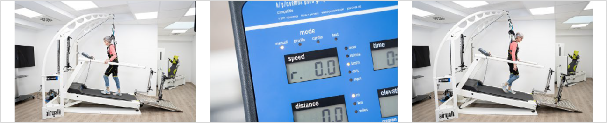



Abbildung 5. Steigungselement und Drehrichtungsumkehr.
| ||||||
Um Patienten mit unterschiedlichen Betroffenheitsgraden eine angemessene Unterstützung oder Forderung beim Gangtraining zu bieten, eignet sich der aktive Gangtrainer „robowalk ®“ (vgl. Abbildung 6). Er kann beim Gehen sowohl das Setzen eines Schrittes unterstützen als auch zur Kräftigung der Beinmuskulatur eingesetzt werden.
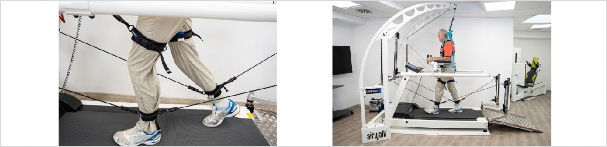

Abbildung 6. Aktiver Gangtrainer
| ||||||


[3] Vorteile der Laufbandtherapie in der Rehabilitation
Die Laufbandtherapie bietet gegenüber einem konventionellen Gangtraining (z.B. Gehen üben auf gerader Strecke, mit oder ohne Hilfsmittel) folgende Vorteile:
Höhere Trainingsintensität durch eine hohe Anzahl wiederholter Schritte bzw. Gangzyklen
Dadurch werden zum einen neuroplastische Vorgänge stimuliert und das motorische Lernen gefördert, zum anderen werden eine verbesserte Gangausdauer und eine verlängerte Gehstrecke erreicht.
Evidenzbasierte Therapiemethode
Die Effektivität des Laufbandtrainings (ggf. mit Gewichtsentlastung) wurde bei zahlreichen Patientengruppen in qualitativen Studien belegt. Zum Teil sind die positiven Studienergebnisse in Systematischen Reviews oder Metaanalysen zusammengefasst. Dies gilt beispielweise für folgende Patientengruppen: Schlaganfall (Mehrholz et al., 2017 / Abbasian et al., 2018 / Polese et al., 2013), Morbus Parkinson (Mehrholz et al., 2016 / Robinson et al., 2019), Multiple Sklerose (Robinson et al., 2019) sowie Kinder mit neuromotorischen Entwicklungsstörungen (z.B. Infantile Zerebralparesen; Valentín-Gudiol et al., 2017).
Sichere Trainingsumgebung
Dadurch wird ein Training für Patienten mit verschiedensten Betroffenheitsgraden ermöglicht. Es können z.B. auch schwerer Betroffene das Gehen trainieren, insbesondere wenn das Laufband über Ausstattungsmerkmale wie verstellbare Handläufe, ein Gewichtsentlastungssystem und den robowalk® expander verfügt. Daneben kann das Training mit einem angemessen herausfordernden Schwierigkeitsgrad gestaltet werden. Zum Beispiel können komplexe Anforderungen während des Gehens (Dual Tasking, etc.) ohne Sturzgefährdung geübt werden.
Entlastung des Behandlungsteams
Das therapeutische Personal wird beim Training der Gehfähigkeit mit eingeschränkten Patienten stark entlastet, da die notwendige manuelle Unterstützung beim Gehen auf normalem Untergrund entfällt. Verschiedene Ausstattungs- merkmale sind dabei essenziell, wie z.B. das Gewichtsentlastungssystem und verstellbare Handläufe. Der robowalk® expander kann bei schwer betroffenen Patienten zusätzlich die manuelle Führung der Beine durch einen oder zwei Therapeuten ersetzen.
Training und Testung unter gleichbleibenden Bedingungen und einstellbaren Parametern
Dadurch entsteht ein Umfeld, in dem zuverlässige Messungen, z.B. über das Gangbild, durchgeführt werden können. Zudem sind Parameter, wie die Ganggeschwindigkeit, am Laufband einstellbar. Dies ermöglicht es, auf bestimmte Ganggeschwindigkeiten hin zu trainieren. Im Rahmen des Rehabilitationsverlaufes kann zum Beispiel die zu erzielende Geschwindigkeitsvorgabe 1,2 m/sec lauten, um sicher eine Ampelüberquerung zu schaffen.
Geringer Platzbedarf
Das Laufbandsystem benötigt vergleichsweise geringe räumliche Ressourcen, da Gangtestungen und –trainings stationär durchgeführt werden. Die Notwendigkeit für große Räumlichkeiten und lange Gehstrecken entfällt somit.
[4A] Aufbau und Funktion
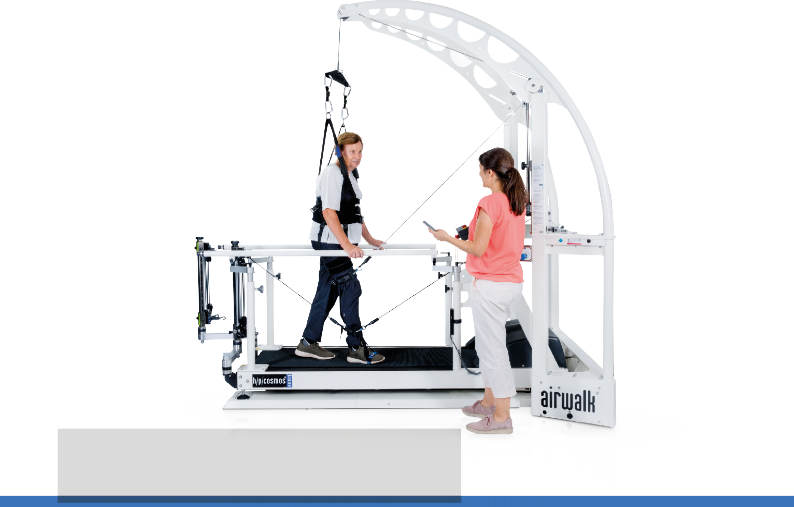
Das Gewichtsentlastungssystem airwalk® ap ermöglicht eine partielle Gewichtsentlastung und dient der Unterstützung während des Gangtrainings auf dem Laufband. Das System besteht im Wesentlichen aus dem Laufbandträger, zwei Bögen, die wie ein Kran über das Laufband ragen, der Entlastungseinheit sowie dem Entlastungsbügel. An den Entlastungsbügel wird eine spezielle Weste oder Hose angebracht, die der Patient trägt. Die Einpunktaufhängung (vgl. Abbildung 8) erlaubt dynamische Vertikalbewegungen, die natürlicherweise beim Gehen entstehen, sowie verschiedene Laufrichtungen auf dem Laufband, z.B. Vorwärts-, Rückwärts- und Seitwärtsgehen (vgl. Abbildung 7).
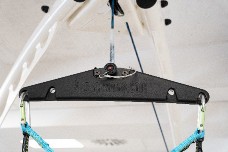
Abbildung 8. Einpunktaufhängung
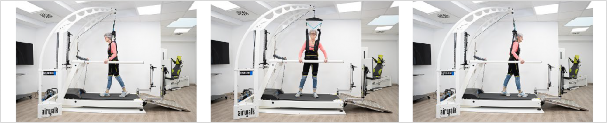
Abbildung 7. Einpunktaufhängung ermöglicht Rotationen in alle Richtungen





youtu.be/WY88ssTJAyA cloud.hpcosmos.com/s/robowalk_abb_7
[4B] Einsatzgebiete
Das Gewichtsentlastungssystem airwalk® ap eignet sich für die Rehabilitation von Gangstörungen bei unterschiedlichen Patientengruppen: Zum einen bei Patienten mit schwerwiegender neurologisch-bedingter Beeinträchtigung des Gehens, wenn das Gewicht nicht adäquat auf das Standbein übernommen werden kann, z.B. nach einem Schlaganfall, bei Multipler Sklerose, Parkinson, nach einem Schädelhirntrauma oder einer Rückenmarksverletzung. Zum anderen bei Patienten mit orthopädisch oder chirurgisch bedingten Indikationen, z.B. nach Operationen der unteren Extremitäten, bei denen nur eine Teilbelastung möglich ist.
[4C] Anlegen der Weste bzw. Hose
Vor dem Training auf dem Laufband mit dem airwalk® ap wird die Weste oder Hose angelegt. Zur Sturzsicherung sollte der Patient zusätzlich einen Brustgurt tragen.
Anlegen der Weste
Die Weste kann je nach Betroffenheitsgrad des Patienten im Sitz (vgl. Abbildung 9) oder im Stand (vgl. Abbildung 10) angelegt werden. Beim Anlegen im Sitz kann es günstig sein, die Weste auf die Sitzfläche des Rollstuhls zu legen, den Patienten zu transferieren und dann die Weste anzubringen. Beim Anlegen im Stand empfiehlt es sich, die Weste bereits in die Entlastungsbügel einzuhängen und sie dann dem Patienten anzulegen. Die Weste wird über der Kleidung des Patienten getragen.
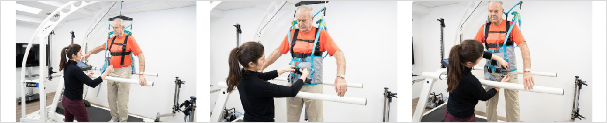




Abbildung 9. Anlegen der Weste im Stand
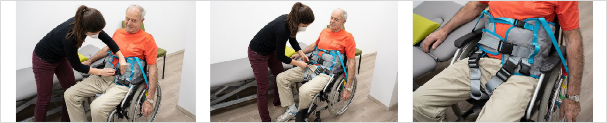



Abbildung 10. Anlegen der Weste im Sitz
| ||||||
Anlegen der Hose
Die Hose wird über der Kleidung des Patienten getragen. Das Anlegen der Hose erfolgt nach Möglichkeit im Stand (Abbildung 11).
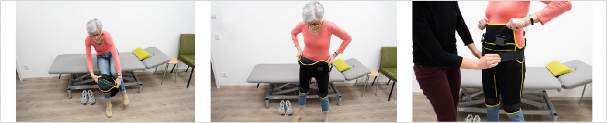
Abbildung 11. Anziehen der Hose





youtu.be/4iKPwMH41n8 cloud.hpcosmos.com/s/robowalk_abb_11

[4D] Einstellen des airwalk® ap
Die Entlastungsintensität wird am blauen Drehgriff der Handbedieneinheit eingestellt. Um die Entlastung zu erhöhen, wird der Drehgriff im Uhrzeigersinn gedreht. Um sie zu verringern, wird der Drehgriff entsprechend entgegen des Uhrzeigersinns gedreht (vgl. Abbildung 12). Zusätzlich wird der mechanische Fallstopp über den Schlitten am rechten Bogen eingestellt. Um die Stopp-Position festzulegen, wird der Griff herausgezogen und der Schlitten nach oben oder unten verschoben, bis er in der gewünschten Position einrastet. Der Schlitten ist korrekt positioniert, wenn die Knie des Patienten im hängenden Zustand den Laufgurt nicht berühren.
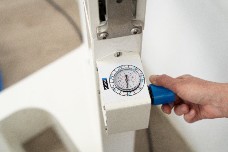
Abbildung 12. Einstellen der Entlastungskraft





youtu.be/1VTJC7h0jK4 cloud.hpcosmos.com/s/robowalk_abb_12
[5] Aktiver Gangtrainer: robowalk®
Der aktive Gangtrainer robowalk® besteht aus acht elastischen Expanderzügen. Über Längsholme sind jeweils zwei Expanderpaare am vorderen und hinteren Ende des Laufbandes angebracht (vgl. Abbildung 13). Die Expanderzüge werden mittels Manschetten an einem oder beiden Beinen angelegt, abhängig von der Indikation. Es werden linke und rechte Manschetten unterschieden. Sie sind mit „left/right“ gekennzeichnet. Die Farbkennzeichnung gibt den Größenumfang der Manschette an (vgl. Abbildung 14). Anstatt der Manschetten können Schlaufen verwendet werden, die mit den Händen gegriffen werden und so die Arme in das Training einbeziehen (vgl. Abbildung 14).
Die Anlagetechnik bestimmt die Wirkung der Expanderzüge auf das Gehen (vgl. Abbildung 15). Grundsätzlich können zwei Anlagetechniken unterschieden werden: „Support-Modus“, in dem die Expanderzüge die Bewegungsrichtung der Beine unterstützen und „Challenge-Modus“, in dem sie einen Widerstand gegen die Bewegungsrichtung leisten.
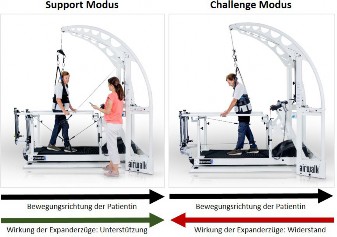
Abbildung 15. Wirkung der Expanderzüge
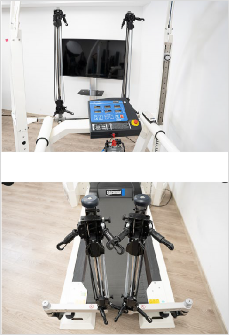
Abbildung 13. Längsholme mit Expanderpaaren vorne und hinten
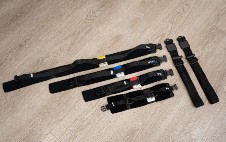
Abbildung 14. Beinmanschetten
(gelb: größter Umfang) und Armschlaufen
Der aktive Gangtrainer robowalk® expander eignet sich für die Rehabilitation von Gangstörungen bei unterschiedlichen orthopädischen, chirurgischen und neurologischen Krankheitsbildern, zum Beispiel:
Gelenkersatz (Kniegelenk, Hüftgelenk)
traumatische Verletzungen der unteren Extremitäten
Schlaganfall
Multiple Sklerose
Rückenmarksverletzungen
Hirnverletzungen
etc.
Der Einsatz des robowalk® expander-Systems ist insbesondere indiziert bei:
Patienten mit schwerer Beeinträchtigung des Gehens, die eine Führung und Unterstützung bei der Vorwärtsbewegung eines oder beider Beine benötigen. Für das Gangtraining wird dann der Support-Modus gewählt.
Patienten, die von einem funktionellen Widerstandstraining beim Gehen profitieren. Für das Gangtraining wird dann der Challenge-Modus gewählt.
Abbildung 16 zeigt anhand der Functional Ambulation Categories (FAC, Holden et al. 1984), bei welchem Ambulationsstatus und in welchem Modus das robowalk® expander-System angewendet wird. Die Einsatzmöglichkeiten erstrecken sich von FAC 1 bis FAC 4. In FAC 1, 2 und 3 ist insbesondere der Support Modus sinnvoll, ab FAC 3 haben viele Patienten einen Ambulationsstatus erreicht, in dem ein funktionelles Krafttraining im Challenge Modus angemessen ist. Bei FAC 0 sollen
gemäß internationaler Studienergebnisse und Leitlinienempfehlungen robotische Gangtrainer, z.B. ein Laufbandsystem mit motorbetriebenem Exoskelett, angewendet werden.
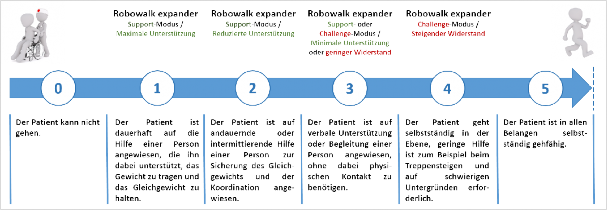
Abbildung 16. Einsatzmöglichkeiten des aktiven Gangtrainers robowalk® expander in den einzelnen Kategorien der international verwendeten Functional Ambulation Categories (FAC)
[5B] Einstellung des robowalk®
Die Anlagetechnik wird durch die gewünschte Wirkung der Expander bestimmt, also z.B. abhängig davon, ob eine Unterstützung oder ein Widerstand eingestellt werden soll. Der Grad der Unterstützung bzw. des Widerstandes wird durch die Zugkraft der Expander definiert. Die Zugkraft stellt man in erster Linie durch die Zugwinkel der Expander und die Wahl des grauen oder schwarzen Expanders ein. Zusätzlich kann sie durch Arretierung der Expander sowie die Position des Patienten auf dem Laufband beeinflusst werden.
Zugwinkel der Expander: Dieser kann über die Position der Expander entlang der Längsholme variiert werden. Je höher die Position des Expanders, desto steiler der Zugwinkel. Damit wird der Expander stärker gespannt, es erhöht sich der Grad der Unterstützung bzw. des Widerstandes. Je niedriger die Position des Expanders, desto flacher der Zugwinkel. Damit wird der Expander weniger gespannt, es verringert sich der Grad der Unterstützung bzw. des Widerstandes (vgl. Abbildung 17).
Wahl des grauen oder schwarzen Expanders: Der graue Expander hat aufgrund seines Dehnungsverhaltens eine stärkere Zugkraft als der schwarze Expander. Damit erhöht sich der Grad der Unterstützung bzw. des Widerstandes bei Verwendung des grauen Expanders. Er verringert sich bei Verwendung des schwarzen Expanders.
Position des Patienten auf dem Laufband: Je weiter sich der Patient entgegen der Richtung bewegt, aus der der Expander verläuft, desto höher ist die Zugkraft. Damit wird der Expander stärker gespannt, es erhöht sich der Grad der Unterstützung bzw. des Widerstandes. Je näher sich der Patient in die Richtung bewegt, aus der der Expander verläuft, desto geringer ist die Zugkraft. Damit wird der Expander weniger gespannt, es verringert sich der Grad der Unterstützung bzw. des Widerstandes (vgl. Abbildung 18).
Arretierung der Expander: Die Expander können bei Bedarf jeweils in ein Vorspannelement am Längsholm geklemmt werden. Damit wird der Expander stärker gespannt, es erhöht sich der Grad der Unterstützung bzw. des Widerstandes. Diese Funktion eignet sich besonders dann, wenn aus praktischen Gründen kurzfristig mehr Unterstützung bzw. Widerstand geleistet werden soll (vgl. Abbildung 19).
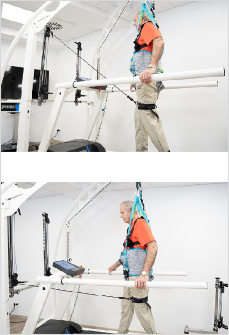
Abbildung 17. Zugkraft der Expander in Abhängigkeit des Zugwinkels
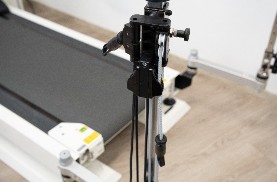




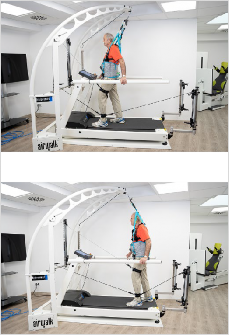
Abbildung 19. Arretierung im Vorspannelement Abbildung 18. Zugkraft der Expander in Abhängigkeit der Position
Möglichkeiten zur Adjustierung der Zugrichtung: Um eine Gangkorrektur zu erreichen, z.B. im Sinne einer Führung des Beines nach lateral, können zum einen die vorderen Expanderträger nach innen bzw. außen verschoben werden (vgl. Abbildung 21). Zum anderen ist es möglich, die hinteren Expanderträger in verschiedene Richtungen zu schwenken (vgl. Abbildung 21). Weitere Variationsmöglichkeiten im Hinblick auf eine Gangkorrektur bietet das Modul robomove®,
das an beliebigen Stellen im Raum positioniert werden kann (vgl. Abbildung 22).
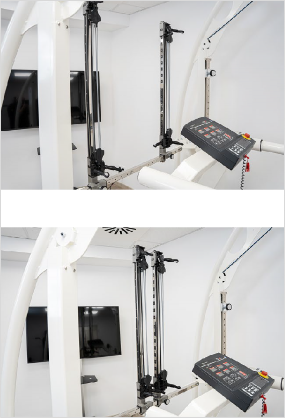
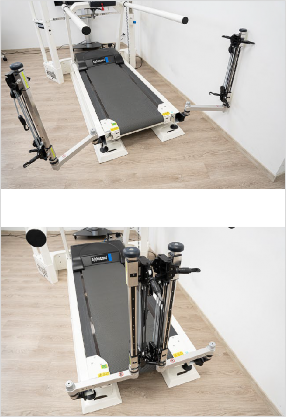








Abbildung 21. Verschieben der vorderen Expanderträger Abbildung 20. Schwenken der hinteren Expanderträger
[5C] Anlegen der Manschetten und Expanderzüge
Die Beinmanschetten werden an zwei Stellen angebracht: ca. eine Handbreite oberhalb des Kniegelenkes und ca. eine Handbreite oberhalb des Sprunggelenkes (vgl. Abbildung 23). Die Expanderzüge werden mittels der Karabiner in den Ösen der Manschetten eingehängt. Zum Herauslösen werden die Karabiner an ihrer Öffnung einfach abgezogen (vgl. Abbildung 24). Um die Arme in das Training zu involvieren, können anstatt der Beinmanschetten Schlaufen verwendet werden (vgl. Abbildung 25).
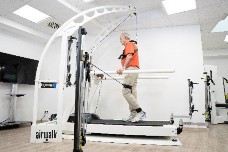
Abbildung 22. Variation der Zugrichtung mit dem robomove®
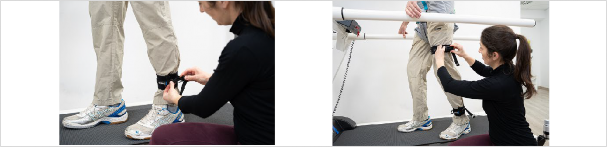
Abbildung 23. Anlegen der Beinmanschetten




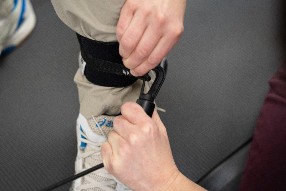
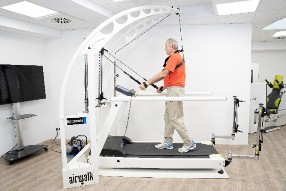
Abbildung 25. Abziehen des Karabiners Abbildung 24. Training mit Armschlaufen








Die Expanderzüge können außerdem an der Weste des Gewichtsentlastungssystems angebracht werden. Damit wird beispielsweise die Gewichtsverlagerung zur linken und/ oder rechten Seite erleichtert (vgl. Abbildung 26).
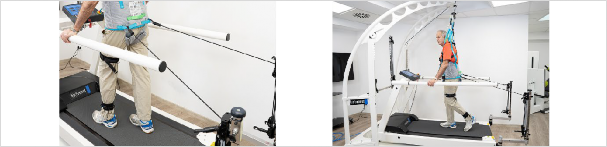



Abbildung 26. Expanderzüge an der Weste
| ||||||
[6] Übungen für die Laufbandtherapie bei neurologisch- und orthopädisch-bedingten Gangstörungen
[6A] Übungen nach Schwierigkeitsgrad
Im Folgenden werden Übungen auf dem Laufband beschrieben, die je nach Erkrankung und Schweregrad für das Gangtraining eingesetzt werden können. Der Schwierigkeitsgrad ist von leicht bis komplex gestaffelt. Die Auswahl der Übungen richtet sich dabei nach dem individuellen Fähigkeitslevel. Grundsätzlich sollten die Therapieeinheiten so gestaltet sein, dass an der Leistungsgrenze, aber nicht darüber hinaus trainiert wird. Der Schwierigkeitsgrad der Übungen sollte im Therapieverlauf von leicht zu komplex gesteigert werden. Daneben sollte der Unterstützungsgrad sukzessive reduziert werden. Dies betrifft insbesondere die unterstützende Funktion des Gewichtsentlastungssystems, der Handläufe und des aktiven Gangtrainers robowalk® (vgl. Abbildung 27).
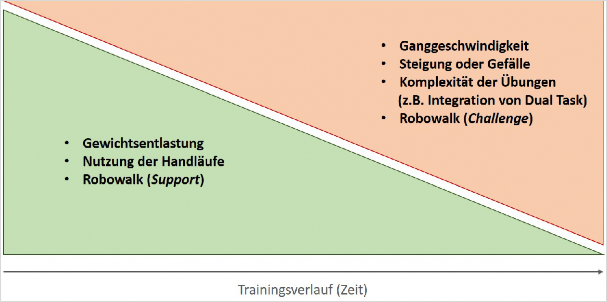
Abbildung 27. Bestimmung des Schwierigkeitsgrades im Trainingsverlauf
Vor Beginn des Laufbandtrainings sollte überlegt werden, ob der Patient mit oder ohne Schuhwerk trainiert. Es kann für einige Patienten vorteilhaft sein, ohne Schuhe auf dem Laufband zu gehen, um die Propriozeption zu fördern. In anderen Fällen hingegen mag es notwendig sein, das Training mit dem gewohnten Schuhwerk durchzuführen, beispielsweise wenn spezielle Einlagen oder eine Schienenversorgung erforderlich sind.
[6A1] Schwierigkeitsgrad 1: Gehen bei komfortabler Geschwindigkeit, mit Unterstützung durch das Gewichtsentlastungssystem und unter Zuhilfenahme der Handläufe.
Bestimmung der Gewichtsentlastung: Das Körpergewicht des Patienten wird soweit entlastet, dass die Gewichtsübernahme in der Standphase erleichtert ist. Für schwer beeinträchtigte Patienten wird so das Setzen von Schritten ermöglicht, ggf. unter manueller Führung eines bzw. beider Beine oder mithilfe des robowalk® (s. Kapitel 6B). Studienergebnisse aus der Schlaganfallforschung deuten darauf hin, dass eine Teilentlastung von bis zu maximal 30% des Körpergewichtes sinnvoll ist (Mehrholz et al. 2015, Neuroreha nach Schlaganfall). In der klinischen Praxis hat es sich bewährt mit einer maximalen Entlastung von lediglich 10% des Körpergewichtes zu beginnen, um eine ausreichende Propriozeption zu gewährleisten und eine adäquate Standbeinphase zu fördern.
Einstellung der Handläufe bzw. Armstützen: Die seitliche Einstellung der Handläufe bzw. Armstützen bestimmt ihren Unterstützungsgrad beim Festhalten. Je weiter medial (=körpernah) die Handläufe bzw. Armstützen eingestellt sind, desto stärker kann der Patient sie zur Stabilisierung nutzen. Je weiter lateral (=körperfern) die Handläufe bzw. Armstützen eingestellt sind, desto weniger nutzen sie der Stabilisierung (vgl. Abbildung 28).
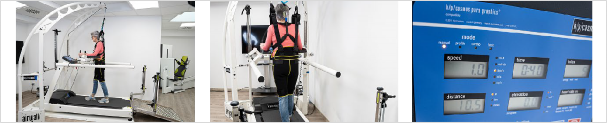
Abbildung 28. Gehen im unteren Schwierigkeitsgrad mit medial eingestellten Armstützen und geringer Geschwindigkeit





youtu.be/damGPRVyTgQ cloud.hpcosmos.com/s/robowalk_abb_28

Einsatz eines Metronoms: Um die Rhythmik des Gangbildes zu fördern und somit die Kadenz sowie die Schrittlänge positiv zu beeinflussen, eignet sich der Einsatz eines Metronoms. Dabei wird der Patient instruiert, seine Schritte mit einem akustischen Signal zu synchronisieren (vgl. Abbildung 29). Eine Ganggeschwindigkeit von 2 km/h korrespondiert in etwa mit 60 bpm (beats per minute) auf dem Metronom. Ein Metronom ist beispielsweise als kostenfreie Smartphone-App verfügbar.
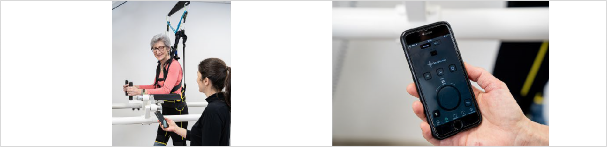



Abbildung 29. Gehen mit Metronom
| ||||||
Einsatz farblicher Markierungen: Um einen direkten Einfluss auf die Schrittlänge zu nehmen, eignet es sich, farbliche Markierungen am Rand der Lauffläche anzubringen, z.B. in Form von farbigen Klebestreifen. Je nach Indikation können sie auf eine oder beide Seiten geklebt werden. Der Patient wird instruiert, mit seiner Fußspitze die Höhe der Klebestreifen zu erreichen (vgl. Abbildung 30).
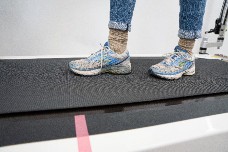



Abbildung 30. Farbliche Markierung
| ||||||

[6A2] Schwierigkeitsgrad 2: Gehen bei sukzessiver Reduktion der Unterstützung
Reduktion der Gewichtsentlastung: Die Entlastung des Körpergewichtes wird über den Therapieverlauf schrittweise verringert, z.B. um 3% pro Therapieeinheit. Ziel ist es, am Ende der Therapiephase möglichst ohne Entlastung zu gehen.
Festhalten an den Handläufen: Um die Nutzung der Handläufe bzw. Armstützen zu minimieren, können mehrere Strategien zum Einsatz kommen. Ziel ist es, am Ende der Therapiephase frei oder mit minimal notwendiger Unterstützung durch die Handläufe bzw. Armstützen zu gehen.
Handläufe bzw. Armstützen weiter lateral (=körperfern) einstellen
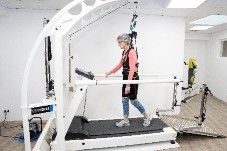
Einseitig einen Handlauf nutzen, d.h. lediglich mit einer Hand festhalten, möglichst alternierend zwischen linkem und rechtem Handlauf (vgl. Abbildung 31)
Kraftaufwand, mit dem sich der Patient festhält, reduzieren
Greiffläche am Handlauf verringern, d.h. anstatt den Handlauf per Faustschluss greifen, lediglich die Handfläche bzw. wenige Finger auflegen, oder mit Daumen und Zeigefinger im Zweifingergriff halten
Elastisches Band am Handlauf anbringen (ein- oder beidseitig), das der Patient anstelle des fixen Handlaufes greift (vgl. Abbildung 32)



Kurze Intervalle einbauen, in denen der Patient ohne Nutzung der Handläufe geht
Abbildung 31. Einseitiges Festhalten
| ||||||
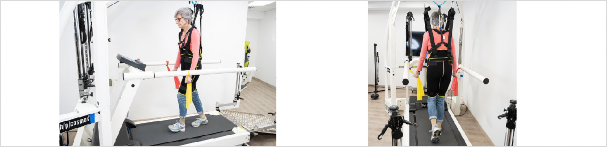
Abbildung 32. Festhalten an elastischen Bändern




[6A3] Schwierigkeitsgrad 3: Gehen in verschiedenen Geschwindigkeitssektoren
Steigerung der Geschwindigkeit: Zunächst steht im Vordergrund, das Gangtempo zu steigern. Dies kann innerhalb einer Trainingseinheit passieren, z.B. durch Erhöhung der Laufbandgeschwindigkeit um 25% innerhalb 30 Minuten, oder im Therapieverlauf, z.B. durch schrittweise Erhöhung der Laufbandgeschwindigkeit um 5% pro Trainingseinheit. Info: Als Voraussetzung für die selbstständige Gehfähigkeit außerhalb der häuslichen Umgebung gilt: minimale Gehgeschwindigkeit = 3,96 km/h und minimale Gehstrecke = 500 Meter (Lamprecht).
Variation der Geschwindigkeit: Im nächsten Schritt sollte begonnen werden, das Gangtempo zu variieren, d.h. alternierend im komfortablen, langsamen und maximalen Geschwindigkeitssektor zu gehen. Die Geschwindigkeitswechsel sollten dabei zunehmend rasch erfolgen, um Beschleunigen und Abbremsen des Gehens zu üben. Tipp: Ein Training mit unterschiedlichen Geschwindigkeitsintervallen kann über das Laufbandterminal programmiert werden.
[6A4] Schwierigkeitsgrad 4: Gehen in Gefälle und Steigung
Bergab gehen: Ein minimales Gefälle von 2-5% empfinden einige Patienten als erleichternd, da der Körperschwerpunkt leichter nach vorne verlagert werden kann. Mit zunehmendem Gefälle steigt die Anforderung, insbesondere an die Muskelaktivität der Kniestrecker.



Bergauf gehen: Eine Steigung von 1-2% kann verwendet werden, um den Widerstand beim Gehen auf normalem Untergrund zu simulieren. Ein Patient sollte ab einem mittleren Zeitpunkt innerhalb des Therapieverlaufs daher mindestens mit einer Steigung von 2% trainieren, um einen alltagstauglichen Transfer des Trainingserfolges zu erreichen. Grundsätzlich steigt mit zunehmender Steigung die Anforderung, insbesondere an die Muskelaktivität der Hüftstrecker.
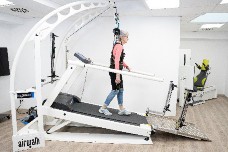
Abbildung 33. Bergab gehen
| ||||||
[6A5] Schwierigkeitsgrad 5: Vorwärts-, Seitwärts- und Rückwärtsgehen
Verschiedene Gangmodi üben: Beim Seitswärts- und Rückwärtsgehen werden verschiedene Gangmodi geübt. Dabei werden Muskelaktivität verschiedener Muskelgruppen gezielter trainiert oder verstärkt. Zum Beispiel werden beim Seitswärtsgehen besonders die Hüft-Abduktoren und -Adduktoren angesprochen. Anmerkung: Langsames Rückwärtsgehen kann bei Patienten mit schwerwiegenden Beeinträchtigungen als Erleichterung empfunden werden, sodass es auch im unteren Schwierigkeitsgrad eingesetzt werden kann.
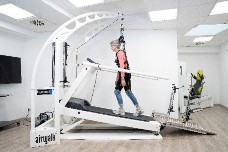
Abbildung 34. Bergauf gehen
Alternierender Gangmodus: Zur Förderung der Koordinations- und Reaktionsfähigkeit kann ein schneller werdender Wechsel zwischen Vorwärts-, Seitwärts- und Rückwärtsgehen eingebaut werden (vgl. Abbildung 35).
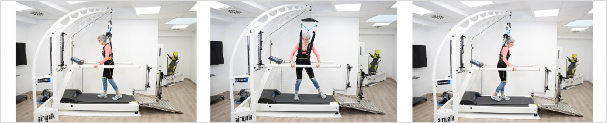




Abbildung 35. Vorwärts-, seitwärts- und Rückwärtsgehen




[6A6] Schwierigkeitsgrad 6: Integration kognitiver Dual Task-Aufgaben
Das Training des Gehens unter Zusatzaufgaben ist notwendig, um eine Automatisierung der Bewegungsabläufe zu erreichen und die komplexen Anforderungen beim Gehen in Alltagssituationen zu üben. Zum Beispiel sollte der Patient in der Lage sein, während des Gehens seine Aufmerksamkeit auf den Straßenverkehr zu richten.
Kognitive Dual Task-Aufgaben können wie folgt integriert werden: Gehen zunächst im komfortablen Geschwindigkeitssektor, zunehmend auch im langsamen und schnellen Geschwindigkeitssektor unter
Aufzählung einer Einkaufsliste
Rückwärts zählen in 7er-Schritten ausgehend von einer beliebigen Zahl
Einfache Rechenaufgaben lösen, die durch den Therapeuten gestellt werden
Ein Kuchenrezept aus der Erinnerung aufsagen
„Stroop-Übung“ durchführen. Die „Stroop-Übung“ basiert auf einem neuropsychologischen Test, der zur Erfassung von Aufmerksamkeitsressourcen und entsprechenden Defiziten eingesetzt wird. Der Patient wird instruiert, während des Gehens von einer Tafel zuerst Wörter vorzulesen, dann Farben zu benennen und zuletzt Farben von Wörtern zu benennen, die eine abweichende Farbe bezeichnen (vgl. Abbildung 36). Der Stroop-Test kann zum Beispiel unter folgendem Link heruntergeladen werden: www.memozor.com/memory-games-to-print/words/stroop- effect-game (letzter Zugriff: 18.04.2023).
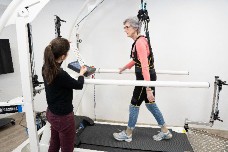
Abbildung 36. Stroop-Übung beim Gehen





youtu.be/cETkKs0f2fc cloud.hpcosmos.com/s/robowalk_abb_36
[6A7] Schwierigkeitsgrad 7: Integration motorischer Dual Task-Aufgaben
Motorische Dual Task-Aufgaben können wie folgt integriert werden: Gehen zunächst im komfortablen Geschwindigkeitssektor, zunehmend auch im langsamen und schnellen Geschwindigkeitssektor unter
Kopfbewegungen abwechselnd nach oben und unten, danach abwechselnd nach rechts und links
(vgl. Abbildung 37),
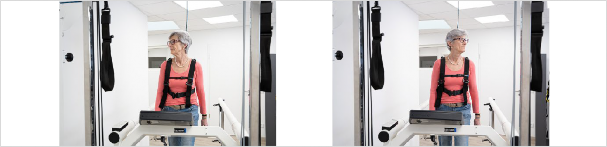




Abbildung 37. Alternierende Kopfbewegungen nach links und rechts
Eine Einkaufstasche oder vergleichbar tragen
(vgl. Abbildung 38)
Auf der einen Seite des Laufbandes von einem Tisch nach Gegenständen greifen und diese auf der anderen Seite auf einen Tisch wieder ablegen
Einen ungefährlichen Gegenstand werfen und fangen, z.B. einen Softball (vgl. Abbildung 39).
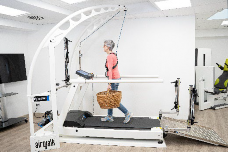
Abbildung 38. Beim Gehen einen Korb tragen





[6A8] Schwierigkeitsgrad 8: Integration kombinierter Dual Task-Aufgaben
Kombinierte Dual Task-Aufgaben können wie folgt integriert werden: Gehen zunächst im komfortablen Geschwindigkeitssektor, zunehmend auch im langsamen und schnellen Geschwindigkeitssektor unter
Farben/Formen erkennen in Kombination mit Kopfbewegungen: Markierungen im Raum finden, z.B. grünes Dreieck rechts des Patienten, roter Kreis hinter dem Patienten etc.,
Wortbedeutung identifizieren in Kombination mit Ball fangen bzw. Gangmodus wechseln: Ball fangen, falls der Therapeut eine Stadt nennt, umdrehen und rückwärtsgehen, falls der Therapeut ein Land nennt.
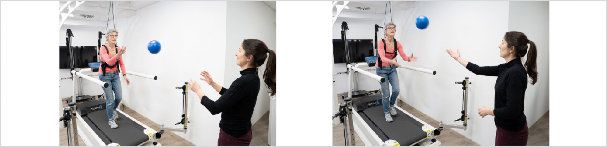



Abbildung 39. Beim Gehen einen Ball werfen und fangen
| ||||||
[6B] Übungen mit dem aktiven Gangtrainer robowalk®
Im Folgenden werden Übungen mit dem aktiven Gangtrainer robowalk® beschrieben, unterteilt in „Support Modus“ und
„Challenge Modus“. Die Übungen können idealerweise mit den oben beschriebenen Übungen nach Schwierigkeitsgrad (s. Kapitel 6A) kombiniert werden.
[6B1] Übungen im Support Modus
Die Vorwärtsbewegung des Beines in der Schwungbeinphase kann mithilfe des aktiven Gangtrainers robowalk® unterstützt werden. Eine geeignete Anlage ist in Abbildung 40 dargestellt. Der obere Expander, der knapp über dem Knie angebracht ist, hilft bei der Hüftbeugung und der untere Expander, der über dem Sprunggelenk angebracht ist, unterstützt die Kniestreckung. Da diese beiden Expander aufgrund ihrer mechanischen Eigenschaft das Bein nach vorne ziehen, stellt der hintere Expander eine Gegenkraft dar, die diesen Vorgang abbremst und dadurch die Bewegung gleichmäßig macht. Daneben hilft der hintere Expander, der über dem Sprunggelenk angebracht ist, den Fuß am Ende der Standbeinphase anzuheben (erleichterte foot clearance). Je nach Indikation können mit dieser Anlage auch beide Beine unterstützt werden (vgl. Abbildung 41).
Durch Verschieben der vorderen Expanderträger bzw. Schwenken der hinteren Expanderträger kann zusätzlich die Zugrichtung der Expander variiert werden (s. Kapitel 5B). Das Gangbild kann auf diese Weise während des Laufbandtrainings korrigiert werden.
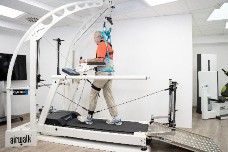
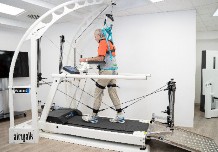



Abbildung 40. Einseitige Anlage des aktiven Gangtrainers robowalk® im Support Modus
Abbildung 40. Beidseitige Anlage des aktiven Gangtrainers robowalk® im Support Modus
| ||||||

[6B2] Übungen im Challenge Modus
Die Übungen im Challenge Modus sind nach Muskelgruppen sortiert, die im Sinne eines funktionellen Krafttrainings mithilfe der Expanderzüge trainiert werden.
Hüftflexoren-Training: Der Patient geht vorwärts auf dem Laufband. Die hinteren Expanderzüge sind an den Beinmanschetten oberhalb des Kniegelenkes angelegt. Um eine Steigerung der Intensität zu erreichen, kann das Laufband zusätzlich in Steigung eingestellt werden (vgl. Abbildung 42).
Hüftextensoren-Training: Der Patient geht rückwarts auf dem Laufband. Die hinteren Expanderzüge sind an den Beinmanschetten oberhalb des Kniegelenkes angebracht (vgl. Abbildung 43). Diese Anlage verhilft insbesondere zu einer Kräftigung der Glutealmuskulatur. Um zusätzlich die ischiokrurale Muskulatur zu involvieren, kann die Anlage stattdessen an den Beinmanschetten oberhalb des Sprunggelenkes erfolgen (vgl. Abbildung 44).
Hüftabduktoren-Training: Der Patient geht seitwärts auf dem Laufband. Ein hinterer Expanderzug ist an der Beinmanschette oberhalb des Kniegelenkes angelegt (vgl. Abbildung 45). Alternativ kann der Widerstand über das Modul robomove®, das an der Seite des Laufbandes plaziert ist, einwirken (s. Kapitel 5B). Der Patient geht dabei vorwärts auf dem Laufband. Der Expanderzug des robomove® ist an der Beinmanschette oberhalb des Kniegelenkes angelegt und übt einen Zug von medial aus (vgl. Abbildung 45).
Hüftadduktoren-Training: Der Patient geht seitwärts auf dem Laufband. Ein vorderer Expanderzug ist an der Beinmanschette oberhalb des Kniegelenkes angelegt. Die Richtung des Laufgurts wird umgekehrt (reverse belt rotation, vgl. Abbildung 46). Alternativ kann auch hier der Widerstand über das Modul robomove®, das an der Seite des Laufbandes plaziert ist, einwirken (s. Kapitel 5B). Der Patient geht dabei vorwärts auf dem Laufband. Der Expanderzug des robomove ist an der Beinmanschette oberhalb des Kniegelenkes angelegt und übt einen Zug von lateral aus (vgl. Abbildung 46).
Knieextensoren-Training: Der Patient geht vorwärts auf dem Laufband. Die hinteren Expanderzüge sind an den Beinmanschetten oberhalb des Sprunggelenkes angelegt (vgl. Abbildung 47).
Rumpfstabilisierendes Training: Mithilfe der Armschlaufen können Übungen zur Rumpfstabilisation durchgeführt werden (vgl. Abbildungen 48 und 49). Daneben kann der Armschwung aktiv gegen Widerstand trainiert werden (vgl. Abbildung 50).
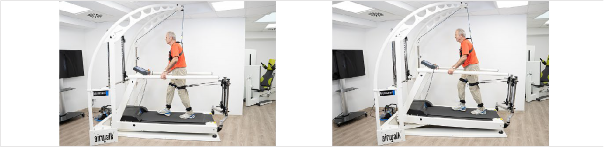
Abbildung 41. Hüftflexoren-Training ohne und mit Steigung
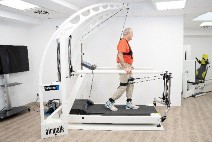
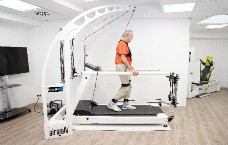



Abbildung 42. Hüftextensoren-Training (Glutealmuskulatur)
Abbildung 43. Hüftextensoren-Training (Ischiokrurale Muskulatur)
| ||||||
https://youtu.be/JYftXc_C-FI | ||||||
| ||||||
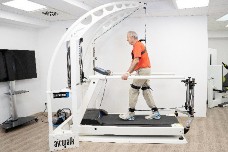
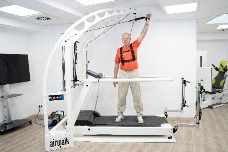
Abbildung 45. Hüftabduktoren-Training mit verschiedenen Expanderanlagen






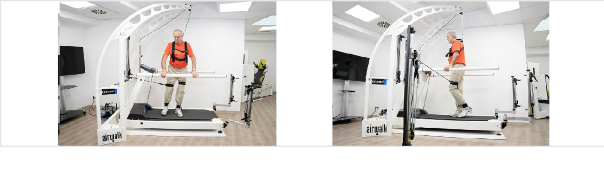
Abbildung 44. Hüftadduktoren-Training mit verschiedenen Expanderanlagen
Abbildung 46. Knieextensoren-Training Abbildung 47. Training der seitlichen Rumpfmuskulatur






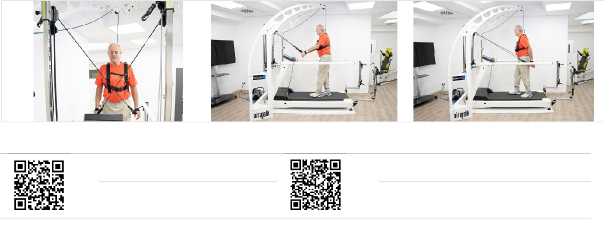
Abbildung 48. Training der hinteren Rumpfmuskulatur
cloud.hpcosmos.com/s/robowalk_abb_49
cloud.hpcosmos.com/s/robowalk_abb_48

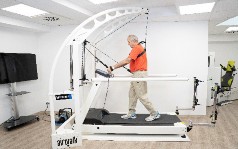




Abbildung 49. Training des aktiven Armschwungs

[7A] Hemiparetische Gangstörung (z.B. Schlaganfall, traumatische Hirnverletzung)
Frau F. ist 66 Jahre alt und lebt mit ihrem Mann in einer Eigentumswohnung im zweiten Stock eines Mehrfamilienhauses. Vor 3 Wochen erlitt sie einen Schlaganfall, der zunächst 14 Tage lang in einem Akutkrankenhaus behandelt wurde. Derzeit befindet sie sich in einer stationären Reha-Einrichtung. Als Folge des Schlaganfalls hat sie eine rechtsseitige Hemiplegie und eine motorische Aphasie. Die Beinmuskulatur der rechten Seite ist überwiegend von Paresen betroffen, aktuell ohne Spastik. Sie kann selbstständig stehen, zum Gehen benötigt sie einen Gehwagen und eine Hilfsperson. Ihr Mobilitätsstatus wird in die Kategorie 1 der Functional Ambulation Categories eingestuft.
Die Laufbandtherapie wird im Schwierigkeitsgrad 1 durchgeführt (s. Kapitel 6A1). Um die Gewichtsübernahme auf das rechte Bein zu ermöglichen, wird ihr Körpergewicht mithilfe des airwalk® ap um 10% entlastet. Die Armstützen sind körpernah positioniert, um einerseits eine Stabilisierung zu gewährleisten (vgl. Abbildung 28) und andererseits den betroffenen rechten Arm während des Gangtrainings adäquat zu lagern. Die Laufbandgeschwindigkeit beträgt 1,2 km/h. Diese wird gemeinsam mit der Patientin anhand ihres Fähigkeitslevels festgelegt. Am Rand des Laufbandes wird ein farbiger Marker angebracht, an dem sich die Patientin beim Setzen des rechten Schrittes orientieren kann (vgl. Abbildung 30). Aufgrund der starken Beeinträchtigung wird der Vorschwung des rechten Beines mithilfe des aktiven Gangtrainers unterstützt. Dazu wird der einseitige Support-Modus verwendet (vgl. Abbildung 40). Die Trainingsdauer beträgt zunächst 20 Minuten. Sitzpausen (mithilfe eines Hockers, der auf das Laufband gestellt wird), werden nach Bedarf eingelegt.
[7B] Paraparetische Gangstörung (z.B. Multiple Sklerose, traumatische Wirbelsäulenverletzung)
Frau B. ist 42 Jahre alt und lebt mit ihrem Mann und den beiden Kindern in einer Erdgeschosswohnung am Stadtrand. Als sie 27 Jahre alt war, wurde bei ihr eine Multiple Sklerose vom schubförmigen Typ diagnostiziert. Der Grad der Behinderung wird auf der EDSS-Skala aktuell als 5.0 eingestuft. Sie kann eine Strecke von 100 Metern mit einem Walkingstock und ohne Rast gehen. Zur Bewältigung weiterer Strecken nutzt sie ein Elektromobil. Die Hüft- und Knieextensoren sind beidseitig von leichten Paresen betroffen. Zudem zeigt sich tagesformabhängig eine Adduktorenspastik. Ihr Mobilitätsstatus wird in die Kategorie 3 der Functional Ambulation Categories eingestuft.
Die Laufbandtherapie wird im Schwierigkeitsgrad 3 und 4 durchgeführt (s. Kapitel 6A3 und 6A4). Beim Gehen auf dem Laufband benötigt sie keine Gewichtsentlastung, sondern lediglich eine Sturzsicherung. Um die Gangausdauer zu trainieren, werden über den Verlauf einer Therapieeinheit sowohl die Laufbandgeschwindigkeit als auch die Steigung progressiv erhöht. Über eine Dauer von 45 Minuten ändert sich die Geschwindigkeit von initial 3,0 km/h zu 3,8 km/h und die Steigung von 0° zu 5°. Der aktive Gangtrainer robowalk® kann dabei entweder im Challenge-Modus eingesetzt werden, um z.B. zusätzlich die Hüftabduktoren zu stärken (vgl. Abbildung 45), oder im Support-Modus den Beinvorschwung unterstützen, beispielsweise um einer vorzeitigen Ermüdung entgegenzuwirken (vgl. Abbildung 41).
[7C] Gangstörung nach operativem Einsatz einer Hüftgelenks-Totalendoprothese
Herr W. ist 71 Jahre alt., verwitwet und lebt im eigenen Haus mit großem Garten. Vor 14 Monaten wurde eine Hüftgelenks-Totalendoprothese auf der linken Seite eingesetzt. Nach einem günstigen Heilungsverlauf und intensivem Training sowohl in einer stationären Rehabilitationsklinik als auch in einer ambulanten Praxis besteht weiterhin ein Kraftdefizit im Bereich der Hüftabduktoren und daraus resultierend ein leichtes Duchenne-Hinken. Gelegentlich klagt er über lumbale Rückenschmerzen. Er empfindet Treppen gehen als mühsam und fühlt sich auf unebenem Untergrund etwas unsicher. Sein Mobilitätsstatus wird in die Kategorie 4 der Functional Ambulation Categories eingestuft.
Die Laufbandtherapie wird im Schwierigkeitsgrad 5-8 durchgeführt (s. Kapitel 6A5 - 6A8). Beim Gehen auf dem Laufband benötigt sie keine Gewichtsentlastung, sondern lediglich eine Sturzsicherung. Das Vorwärts-, Seitwärts- und Rückwärtsgehen (vgl. Abbildung) wird mit dem aktiven Gangtrainer robowalk® kombiniert, um eine Kräftigung der Beinmuskulatur zu erreichen. Der Schwerpunkt liegt dabei auf dem Training der Hüftabduktoren (vgl. Abbildung 45) und Hüftextensoren (vgl. Abbildungen 43 und 44). Zusätzlich wird die Rumpfmuskulatur in das funktionelle Training integriert (vgl. Abbildung 48). Um den Schwierigkeitsgrad zu erhöhen, können verschiedene kognitive, motorischen und kombinierte Dual Task-Aufgaben gestellt werden.
Abbasian S, Rastegar Mm M. Is the Intensity or Duration of Treadmill Training Important for Stroke Patients? A Meta- Analysis. J Stroke Cerebrovasc Dis. 2018 Jan;27(1):32-43. doi: 10.1016/j.jstrokecerebrovasdis.2017.09.061. Epub 2017 Nov 3. PMID: 29108807.
Holden MK, Gill K, Magliozzi MR, Nathan J, Piehl-Baker L. Clinical gait assessment in the neurologically impaired: reliability and meaningfulness. Physical therapy 1984, 64(1), 35-40.
Lamprecht S, Lamprecht H. Training in der Neuroreha – Medizinische Trainingstherapie, Sport und Übungen. 2015. Thieme Verlag
Mehrholz J (Herausgeber). Neuroreha nach Schlaganfall. 2011. Thieme Verlag
Mehrholz J, Kugler J, Storch A, Pohl M, Hirsch K, Elsner B. Treadmill training for patients with Parkinson Disease. An abridged version of a Cochrane Review. Eur J Phys Rehabil Med. 2016 Oct;52(5):704-713. Epub 2016 Mar 4. PMID: 26940123.
Mehrholz J, Thomas S, Elsner B. Treadmill training and body weight support for walking after stroke. Cochrane Database Syst Rev. 2017 Aug 17;8(8):CD002840. doi: 10.1002/14651858.CD002840.pub4. PMID: 28815562; PMCID: PMC6483714.
Polese JC, Ada L, Dean CM, Nascimento LR, Teixeira-Salmela LF. Treadmill training is effective for ambulatory adults with stroke: a systematic review. J Physiother. 2013 Jun;59(2):73-80. doi: 10.1016/S1836-9553(13)70159-0. PMID: 23663792.
Robinson AG, Dennett AM, Snowdon DA. Treadmill training may be an effective form of task-specific training for improving mobility in people with Parkinson's disease and multiple sclerosis: a systematic review and meta-analysis. Physiotherapy. 2019 Jun;105(2):174-186. doi: 10.1016/j.physio.2018.11.007. Epub 2018 Nov 15. PMID: 30876717.
Valentín-Gudiol M, Mattern-Baxter K, Girabent-Farrés M, Bagur-Calafat C, Hadders-Algra M, Angulo-Barroso RM. Treadmill interventions in children under six years of age at risk of neuromotor delay. Cochrane Database Syst Rev. 2017 Jul 29;7(7):CD009242. doi: 10.1002/14651858.CD009242.pub3. PMID: 28755534; PMCID: PMC6483121.
Sport
quasar®

Rad & Athletiktraining
saturn® med 300/100r

Leistungsdiagnostik
pulsar® med 3p
German Engineering since 1988




Inline Skating
saturn® med 300/125r

Fitness
pluto® / mercury® / quasar® / pulsar®
Funktionelles Training
pulsar® med 3p + robowalk®

Bewegungsanalyse
quasar® med
Skilanglauf Skating / Biathlon
saturn® med 450/300rs

Expandertraining
robomove®
Rollstuhl
saturn® med 300/125r

Fahrradergometer
torqualizer®
Schnelligkeitstraining / speedlab®
quasar® 3p

Biomechanik Ganganalyse
© 04/2023 h/p/cosmos [cos14963-01-app-man-de] Irrtum und Änderungen vorbehalten. h/p/cosmos ist zertifiziert nach ISO EN 13485 für medizinische Laufbänder.
Alle technischen Angaben, Beschreibungen, Ausstattungsvarianten und Abbildungen von Geräten, Optionen und Zubehör sind unverbindlich, stellen insbesondere keine zugesicherten Eigenschaften dar und können von Angebot und Lieferung abweichen.
Bluetooth®, Windows®, NFC und weitere Wortmarken und Logos sind eingetragene Marken. Alle Wortmarken, Logos und Warenzeichen sind Eigentum der jeweiligen Inhaber.
optogait



Aktive Gangkorrektur
Seniorenfitness
Orthopädische Rehabilitation Kardiologische Rehabilitation
Laufbandtherapie mit
robowalk® expander / mercury® med
mercury®
mercury® med / Unterarmauflagen /
airwalk® ap
mercury® med
Gewichtsentlastungssystem
airwalk® ap / mercury® med
Angiologie
mercury® med
Ganganalyse / Biomechanik
gaitway® 3d mit Kraftmessung
Kardiopulmonale Diagnostik
/ CPET
mercury® med
Lokomotionstherapie

locomotion® med 150/50
Gehbarrentraining
parawalk®



Klimakammern
quasar® med 3p mit
externem UserTerminal
Biomechanik
gaitway® 3d
Militär
quasar® Sonderversion
Schnelligkeitstraining
sprint trainer comet®
Leiterergometer Klettern / Feuerwehr
discovery®

h/p/cosmos Händler:


Hersteller

 h/p/cosmos sports & medical gmbh
Am Sportplatz 8
83365 Nussdorf-Traunstein
Germany
Telefon: +49 86 69 86 42 0
Fax: +49 86 69 86 42 49


sales@hpcosmos.com www.hpcosmos.com


Skype: @hpcosmos.com (Namen suchen & auswählen) Youtube: youtube.com/hpcosmos
Twitter: twitter.com/hpcosmos  Facebook: facebook.com/hpcosmos











