
gaitway® 3d
ゲイトウェイ
biomechanics
高精度 3コンポーネンツ フォース計測 Fz, Fy, Fx
powered by
ahead of time®
バgイオaメカニiクtスway 3D
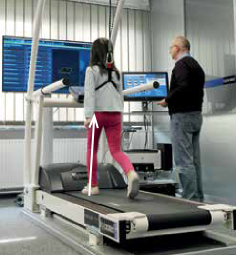
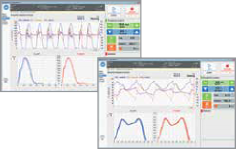
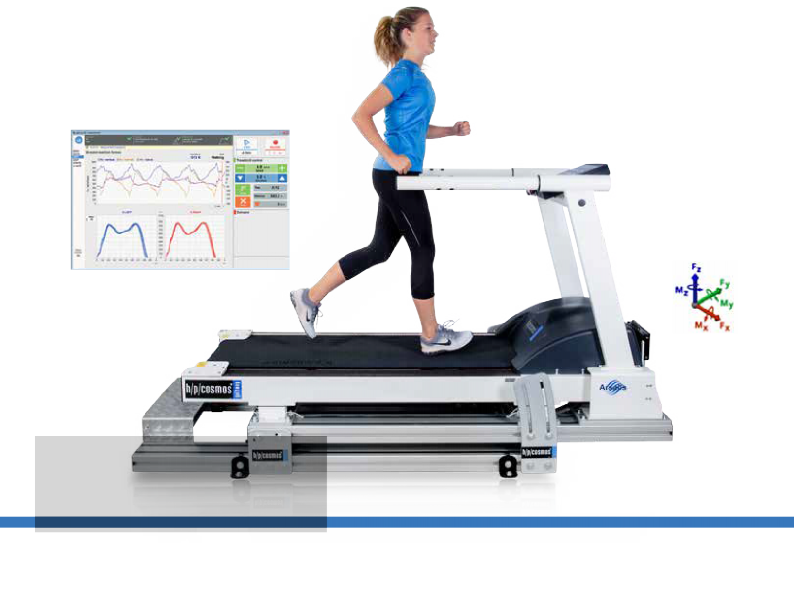
ゲイトウエイ3dトレッドミルでの3 コンポーネント計測, Fz, Fy, Fx
ランニング中(左)歩行中(右)
高精度 3コンポーネンツ フォース計測 Fz, Fy, Fx
歩行分析は運動学的および運動的運動パターン、転倒防止およびバランス機能のリスクに関する重要な情報を提供します.世界中のモーションラボではEMG、足圧分布のインソールまたはプラットフォーム、および特に歩行またはランニング中の全体的な動きを適格化および定量化するために、2Dまたは3Dのモーションキャプチャシステムなどが使われています.新しい h/p/cosmos gaitway® 3d は、分析のためだけでなく、臨床歩行リハビリやスポーツランニングアプリケーションの修正のためのオンラインバイオフィードバックを提供できるバイオメカニクスにおける強力で正確な革新的なシステムです.
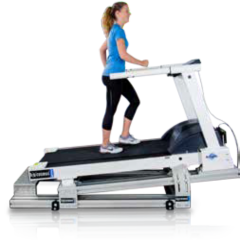
gaitway® 3d は h/p/cosmos とArsalis のコラボレーションで実現した歩行分析機能内蔵トレッドミルです.床反力を3次元方向および圧力中心位置を計測.それぞれ用途に合わせてトレッドミルサイズは150/50,170/65,190/65cmがあります
The gaitway® 3d は、良質のデータを測るためにとても安定した構造になっています.
機能には、患者体重計、最大10kHzの速度での床反力の記録、歩行中の垂直力の左右力測定、および正常および病的歩行の生体力学的パラメーターの広範なリストが含まれ、歩行リハビリテーションとパフォーマンストレーニングのためのバイオフィードバックを提供します.
デジタルによるスタート/ストップ入力トリガー、デジタル同期出力、およびアナログ信号出力により、gaitway® 3d内蔵トレッドミルでのEMGおよび動作解析が可能です.
ソフトウェアは、Windows 7,8および10用に設計されています.自動更新機能で機能やカスタマーサポートを簡単に拡張できます.
フォースプレート
下肢に作用する外力の評価をする場合、例えば、膝、股関節に発生する関節力およびモーメントを逆動力学によって推定するなど、ほとんどの場合は、プラットフォームを使用するかフォースプレート内蔵のトレッドミルを使用します.
フォースプラットフォームは6つの力とモーメントのコンポーネントを正確に測定できますが、いくつかの欠点があります。それは 正確なデータ収集のためには、被験者が片方の足1本だけでプラットフォームを踏む必要があります. この場合、うまく足を乗せられず、足の一部分のみを置くことになったり、または両方の足でプレートに乗ってしまったりとデータは正確に得られません.
足をプレートに正確に配置するように強制するとキネマティクスおよび運動パラメータ、特に歩幅の変動に影響が出ます.(MEURISSE et al, 2016 参照).
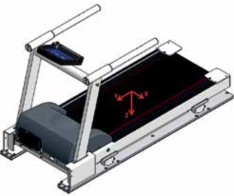
OGGERO と大学は (1998) 彼らの研究を見直した結果、片足での正確な測定ができていたのは、被験者のわずか25%だったことが判明しました.
したがって、両足のために十分なデータを取得することは、非常に困難で時間がかかり、疲労と研究者や患者はイライラし、研究室の効率を低下させることになります.
さらにプレートに乗る前に一定の速度に達していなければならず、それを維持するために、より多くの空間を必要とします。
そしてすでにある施設への床埋め込みの作業も簡単ではありません.歩行中に患者の転倒防止は重要な課題です.
ハーネスとチェストベルトを備えたセイフティーアーチは、ゲイトウェイトレッドミルもにも取り付けることができるオプションで、患者、セラピスト、科学者の皆様に必要な安全性と快適性を提供、転倒の危険をなくし、自然に歩くことができます.
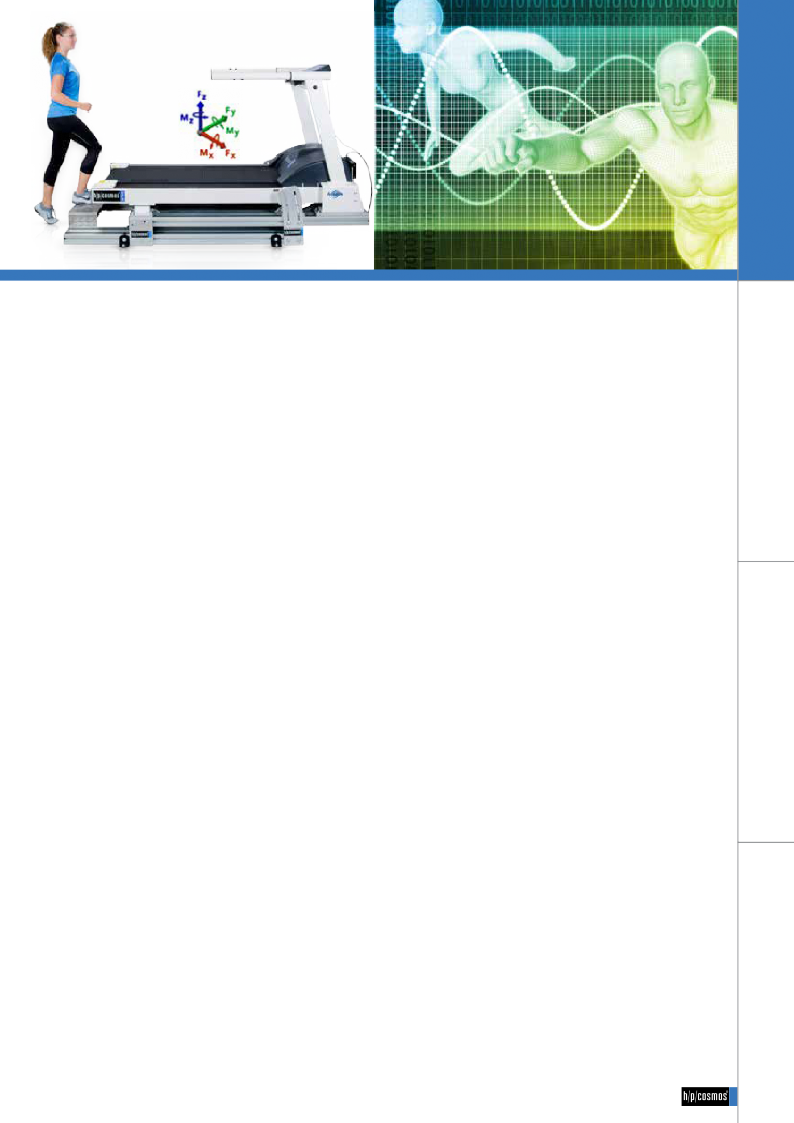
gaitway® 3d
歩行分析内蔵トレッドミル
今日では、様々な仕様で利用可能な歩行分析内蔵トレッドミルがあります. 例えばトレッドミルのベルトの下内蔵の圧力分布プラットフォーム. この技術は(Zebris社)圧力分布、走行パラメータ、COP(足圧の中心位置)、足の内転外転、内旋外旋、対称歩行ならびに垂直方向の力などを計測できます.
さらに、オプトゲイト(マイクロゲイト社)のような、タイミングパラメータとポジショニングパラメータを測定できるシステムを内蔵したものもあります. しかしながら、ひずみゲージまたは水晶発振式ひずみ計による力の測定は、バイオメカニカル研究所のゴールドスタンダードであると考えられており、トレッドミルへの内臓により繰り返しの歩数の測定を可能にし、いままでの床での歩行分析の代替えとして一般的になってきています.当初のより高い投資は、より迅速なデータ収集と実験室の効率の改善によってバランスが取られます.
また注目すべきは、トレッドミルの良さはプレートと違い、高齢者の歩行からスプリンターのような健康なアスリートまで、一定の速度での歩行が可能、さらに、ロコモーションセラピーのような病理学的歩行および臨床応用に関してトレッドミルは不可欠なツールです.
床置き(埋め込み)プレートとは異なりトレッドミル内蔵のシステムは安全な環境(転倒防止用のハーネスおよび/または部分体重の体重免荷)で無制限のステップ数を記録できます.
更にバイオフィードバックと、追加歩行のサポートロボウォークの組み合わせにより、最新のシステムを構築、ほぼすべての歩行用途で使用可能でフォースプレートのみの使用より、アドバンテージが多いといえます.
gaitway® 3d オプショナルエレベーション装置(要相談)
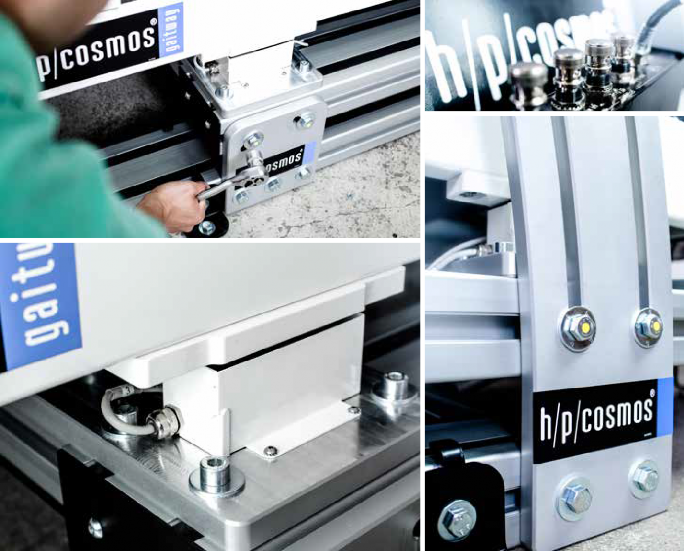
8箇所のネジで傾斜を固定、より正確なデーターが取得可能です
左右、または前後の分かれたベルトのトレッドミル
歩行中のダブルコンタクトの場合を考慮して、左右、もしくは前後別々のベルトを使用した歩行分析デバイスの場合は、被験者への明確な特定の歩行位置を維持が求められます. この場合、被験者の自由で自然な歩行パターンを妨げることになります.
実証例として 例えば アルトマンと共同開発者(2012)は歩行の幅が通常歩行より3.7 cm広いことを発見し、膝のピークと腰、および股関節の内転角にも相関することがわかっています.
このことから、被験者が片足を片側のベルトに乗せなくてはならないという拘束された足の配置に起因する可能性があります.
研究で使用されたベルトのギャップは4mmと狭いものでした.通常市販のスプリットベルト仕様のトレッドミルのベルトの間隔は通常1cmから2cmと研究チームのデバイスに比べ3倍から4倍近いギャップがあることを考えると、測定値は医学的に重要なレベルでの運動学に大きな影響を及ぼすでしょう .
さらに、ZENIとHIGGINSON(2010)は、スプリットベルト式トレッドミルを使用する場合、ステップ幅が最大の関心事になる可能性があるとの結論を出しました.
そしてさらに、スプリットベルトトレッドミルを歩いているときの第一の不安は、不自然な歩行パターンを引き起こす可能性があるということです.
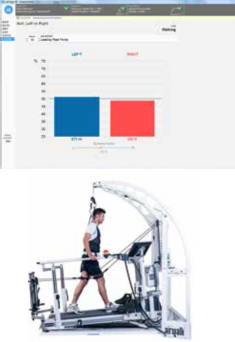
歩行対称性(右図)とアクティブゲイトコレクション ロボウォークエキスパンダーの使用(左図)
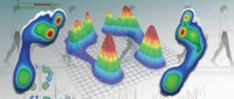
ZEBRIS圧力分布オプションで測定された力分布、足回転角およびロールオフ特性による歩行対称性(左右)
シングルベルト トレッドミル
バイオメカニクス
gaitway® 3d はスプリットベルトを持たない1つの大きな単一プラットフォームで構成されています. ランニングデッキサイズは150/50、 170/65 、 190/65 cmがありハイスピード時でも計測可能です.十分な走行面は自然な歩行/走行位置を確保、どの場所を歩行/走行しても測定精度に影響しませんので被験者は歩行/走行位置を心配する必要はありませんし、かかとを前後左右のどの位置に置かなくてはならないという拘束もありません.
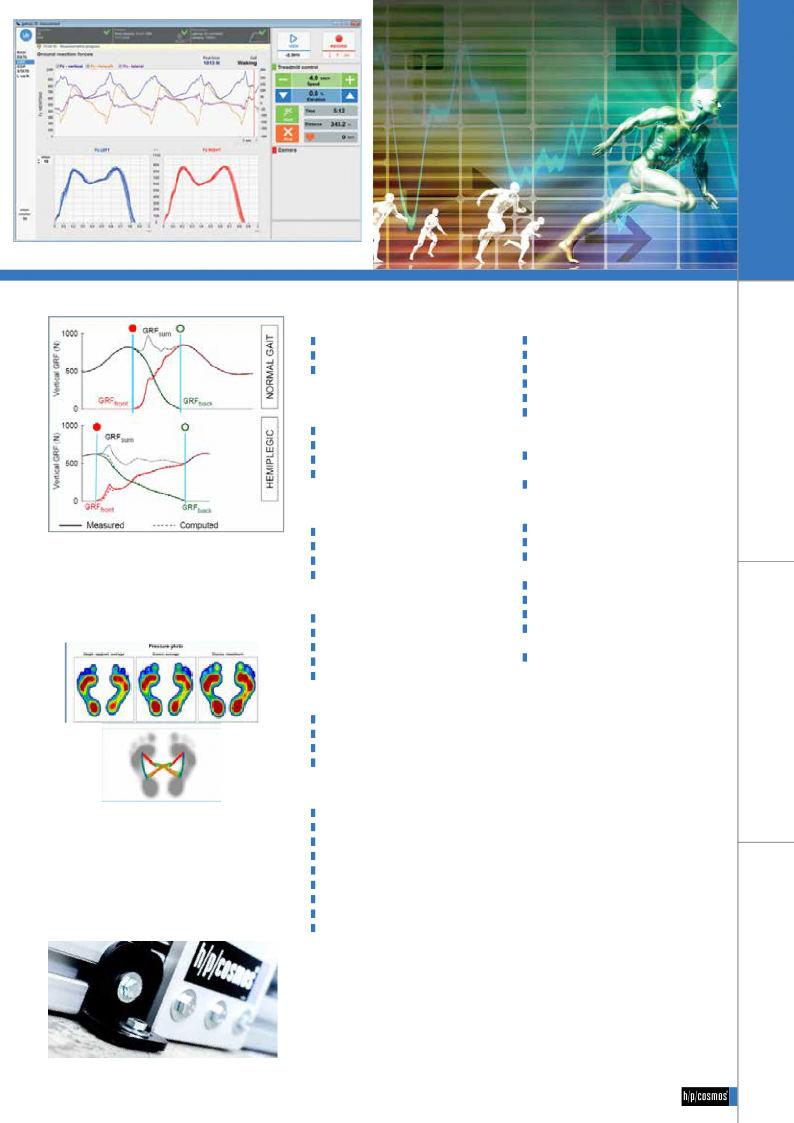
シングルプラットフォームの場合、ダブルスタンスフェーズ時のロードセルは左右の四肢の力の合計を測定しますが.専用アルゴリズムがこの合計を分解することができます.
この手法は数年前に公表され、その後改善を重ねてきました(DAVIS & CAVANAGH, 1993; DIERICK et al, 2004; MEURISSE et al, 2016, RAISON et al, 2005).
現在このアルゴリズムは、健常および臨床歩行の両方に対して検証されており高評価のジャーナルに掲載されていますアルゴリズムは数学的モデルであり誤差もあるのではないかという考えもあります、 それは事実ですが、スプリットベルトトレッドミルや通常のフォースプレート上の不自然な歩行パターンに起因するものと比較して、相対誤差はほとんど無視できるといえます.
例えば、MEURISSEら(2016)の発表では、健常者の374ステップおよび臨床歩行の437ステップでこのアルゴリズムを検証した結果、相対誤差の中央値は健常者で1.8%、臨床歩行での再構成と実測では2.5%でした.ダブルコンタクトフェーズでは再構成と実測は健常者の歩行と臨床歩行のデーターが強く相関していることがわかります.
バイオフィードバックと自己ペースモード
は正確な測定システム及び歩行療法の高度なシステムです.被験者はリアルタイムでのバイオフィードバックにより走行、歩行時の左右対称のパラメーターを見ることができます(例えば脳梗塞後の患者の、左右のステップ長さまたは荷重力の対称性を見ることができます)さらに、いくつかの評価及びセラピープログラムでは被験者が自分で選択した速度で歩き(例えば6分歩行テスト)トレッドミルが歩行者の速度に合わせて自動的に速度を増減できるモードもあります.
経験豊富なアナリストが見ることができる観察は、技術によって検出することができます.
セラピストや整形外科用デバイス、体重免荷システム(h/p/cosmos airwalk® ap エアーウォーク ap)、またはアクティブゲイトコレクションh/p/cosmos robowalk® ロボウォークエキスパンダーのような能動的な歩行矯正システムにより、被験者の歩行/走行の特性がより簡単に補正され、一足ずつ正常歩行に導くことができます.
オプションでの圧量分布測定
h/p/cosmos とARSALIS と共同開発のh/p/cosmos gaitway® 3d シングルベルトトレッドミルにはオプションとしてZEBRIS製の足圧分布プラットフォームを組み込むことが可能です
足力分布の評価は、シングルフェーズとダブルフェーズ中のCOP、足の内転 、外転 、角度とロールオフ特性など有益な情報を計測できます.
3次元フォース計測プラス足圧分布を組み合わせることにより、世界のバイオメカニックス界における最も高度なレッドミルシステムといえます.
分析から完全なデーター ... その後は!?
今日、高度な分析ツールは、非対称性、不均衡および様々な問題を示す多数のデータ、グラフ、テーブル、チャートを提供していますがその後の大きな課題はどのように歩行矯正を行うかという事です.積極的な歩行矯正(が行えるよう、視覚的なオンラインバイオフィードバックとアクティブゲイトコレクションシステム)ロボックエキスパンダーのコラボレーションを実現、患者とセラピストが分析データから患者のより良い歩行とアスリートのより高いパフォーマンスへの知識と活用をご提供します.
3d
gaitway
gaitway® 3d
アプリケーション
バイオメカニックス
メディカル,スポーツサイエンス,リサーチ
リハビリテーション, スポーツエクササイズトレーニング
機能
バイオフィードバック
データレコーディング及び分析臨床評価 (例: 臨床施設)
バイオフィードバックとロボウォークによるアクティブゲイトコレクション歩行補正
計測とコンピュータ信号
力の3軸方向成分/力の(F , F , F )
システムパフォーマンス機能
非常に幅広い計測レンジ測定の高精密度
収集システム付きアンプ内蔵
LAN コネクション
コントロール& データ 取得ソフトウェア
スタート、ストップ付きコントロールとソフトウエアと外部機器へのデジタルシンク出力(EMGなど)
インターフェース経由でのローデータ(1次データ)へのアクセス
高い 有益性
データーベース管理
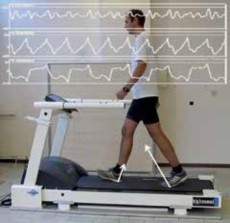
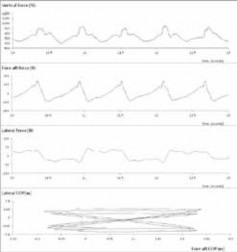
ダブルコンタクト中のリアルGRF(連続)および再構築(破線)GRF 破線は部分的に連続線によって隠されていることに注意してください. 細い実線は、FフロントとFバック(Fsum)の合計を表します. ダブルコンタクトフェーズは、フロントフットコンタクト(赤丸)とバックフットリフトオフ(緑の丸)の間で区切られています
COP 圧力の中心, ロールオフ分析
z y x
圧力の中心(Opx, Opy)
摩擦トルク (Tz)
ベルト速度、心拍数
強さ(ストレングス)
耐久性のあるトレッドミル最先端のセンサー
軽量
シングルベルトレッドミル
左/右 垂直力分解アルゴリズム
アドバンテージ
ラボスペースの節約
迅速かつ有効なデータ集録
ヘルスサイエンスにおける医術の向上世界的な流通ネットワーク
生体力学的 パラメータステップ長、歩幅、周波数遊脚層/立脚層時間
接地/離地時間非対称ストライド
最大瞬発力 最大着地荷重力フォースベクター成分
着地.離地時間比左右 垂直力分解
他、バイオメカニカルデーター
トレッドミルのコントロール
エクササイズ中のモニタリング(時間,距離心,拍数)
3D床反力とトレッドミルの速度の記録左/右 垂直力のオンライン分解
オートマティックアップデート
生体力学パラメータのユーザーバイオフィードバック
オートマティックスピードコントロール(セルフペースモード)
インストレーション
ベースフレームへのトレッドミルの手すり、セイフティーアーチの打ち付け及び、ベースフレームの床への打ち付けにより周りの環境(外の道路など)からのバイブレーションによるノイズを最小化でき、より正確なデーターの取得が可能です.
インストレーション、インストラクション、メンテナンス、修理などはh/p/cosmosの認定を受けたサービステクニシャンにお任せください.
Davis, B. L., & Cavanagh, P. R. (1993). Decomposition of superimposed ground reaction forces into left and right force profiles. Journal of biomechanics, 26(4),
593-597.
Detrembleur, C., & Leemrijse, T. (2009). The effects of total ankle replacement on gait disability: analysis of energetic and mechanical variables. Gait & posture, 29(2), 270-274.
Dierick, F., Penta, M., Renaut, D., & Detrembleur, C. (2004). A force measuring treadmill in clinical gait analysis. Gait & posture, 20(3), 299-303.
Mahaudens, P., Detrembleur, C., Mousny, M., & Banse, X. (2009). Gait in adolescent idiopathic scoliosis: energy cost analysis. European Spine Journal,18(8), 1160-1168.
Meurisse, Dierick, Schepens & Bastien (2016). Determination of the vertical ground reaction forces acting upon individual limbs during healthy and clinical gait. Gait & posture, 43, 245-250.
Pavei, G., Seminati, E., Storniolo, J. L., & Peyré-Tartaruga, L. A. (2016). Estimates of Running Ground Reaction Force Parameters from Motion Analysis. Journal
of Applied Biomechanics, 1-21.
その他の参考資料
Altman, Reisman, Higginson & Davis, I. S. (2012). Kinematic comparison of split-belt and single-belt treadmill walking and the effects of accommodation. Gait & posture, 35(2), 287-291. Davis & Cavanagh (1993). Decomposition of superimposed ground reaction forces into left and right force profiles. Journal of biomechanics, 26(4-5), 593-597. Oggero, Pagnacco, Morr, Simon & Berme (1998). Probability of valid gait data acquisition using currently available force plates. Biomedical sciences
instrumentation, 34, 392-397.
Raison, Detrembleur, Fisette, Penta, Samin & Willems (2005). Determination of ground reaction forces and centres of pressure of both feet during normal
walking on a single platform. Computer Methods in Biomechanics and Biomedical Engineering, 8(S1), 227-228.
Sloot, Van der Krogt & Harlaar (2014). Self-paced versus fixed speed treadmill walking. Gait & posture, 39(1), 478-484.
Zeni & Higginson (2010). Gait parameters and stride-to-stride variability during familiarization to walking on a split-belt treadmill. Clinical Biomechanics, 25(4), 383-386.


gaitway® 3d
ランニングマシン: h/p/cosmos stratos® ストラトス(他モデル、要問合せ)生産者: h/p/cosmos sports & medical gmbh / Germany
注文番号: cos30000va02 (トレッドミルstratos® sport)ストラトススポーツ
cos30000va06 (トレッドミルstratos® med) ストラトスメド cos30003va14 (トレッドミルstellar® sport) ステラースポーツ cos30003va18 (トレッドミルstellar® med)ステラースメド cos30004va03 (トレッドミルpulsar® med)パルサーメド
ゲイトウエイへのアップグレード:
cos102999_150-50 (gaitway® 3d 150/50) cos102999_170-65 (gaitway® 3d 170/65) cos102999_190-65 (gaitway® 3d 190/65)
メディカルバージョン用は長いデリバリー期間要.

走行面サイズ: 長さ: 150 cm 幅: 50 cm
以下のサイズも可能(お問い合わせください)長さ 170 cm 幅: 65 cm
長さ: 190 cm 幅: 65 cm

速 度 : 0 22.0 km/h (190/65-3p へ の オ プ シ ョ ン 45.0 km/h )

傾斜: =有料オプションにて固定傾斜20%まで可能


分類: サイエンス用デバイス;メディカルまたはセラピー用は長 期デリバリー期間要
ロードレンジセンサー
Fx, Fy, Fz:
10 kN

オバーロード(センサ ー): 24 kN

リニアリティ
Fx, Fy: Fz:

ヒステリシス
Fx, Fy: Fz:
クロストーク
<0.8 %
<0.2 %
<0.8 %
<0.2 %

Fz → Fx, Fy: <2.0 %

ドリフト
Fx, Fy, Fz: <0.05 N/min

ナチュラル周波数
Fx:
Fy, Fz:
55 Hz
65 Hz

インターフェース: アンプ内蔵,イーサネット

アナログ/ デジタルインターフェース,スタート& ストップデジタルインプット トリガー とデジタルシンクアウトプット,シリアルポートRS232 トレッドミルコントロール コスコム v3 インターフェース
アクセサリー
(追加料金):


適応室温(操作時)適応室温(保管時):
適応湿度(操作時)適応湿度(保管時):
セイフティーアーチ [cos10079] 150/50用]
セイフティーアーチ[cos10170] 170&190/65 用]取り外し可能手すり [cos100742_170-65lt1p]取り外し可能手すり [cos100742_170-65lt3p]サイエンスポート(ローデータ用) [cos101277]特別速度 0 - 10 km/h 150/50 [cos10000]
特別速度 0 - 25 km/h 190/65-3p [cos12995p3p]
特別速度 0 - 40 km/h 170/65 [cos10158]
特別速度 0 - 45 km/h 190/65-3p [cos10159va06]光沢なしパウダーコーティング [cos102465ralxxxx] Noraxon EMGソフトウエアとビデオカメラ
IMUs
Zebris FDM アップグレード
3次元モーションケプチャーシステム
10 ... 40 °C
-25 ... 40 °C
30...70 % (露結なし) /
0...95 % (露結なし)

気 圧 : 700...1060 hPa ( 最 高 高 度 3000m)
外 部 ノ イ ズ : ノ イ ズ 放 出 LpA < 70 dB(A) (63dB) acc. EN957-6

解 像 度 : 調 節 可 (12-375 mN/bit)

測 定 レ ン ジ : 調 節 可 (375-12000 N)

サンプリングレート: 調節可 (100-10.000 Hz)

スポーツ / 陸上競技/分析


スポーツ
quasar®
クエーサー
自転車 & 陸上競技
saturn® 300/100r
サターン
パフォーマンス診断
pulsar® 3p
パルサー3p




インラインスケート saturn® 300/125r saturn® 450/300rs
サターン

フィットネス
mercury® /pluto®
マーキュリー/プルート
ファンクショナルトレーニング
pulsar® 3p + robowalk®
パルサー3p+ロボウォーク

モーション分析
quasar® med
クロスカントリースキースケート/バイアスロン saturn® 450/300r
サターン

エクスパンダー トレーニング
robomove®
ロボムーブ
車椅子
saturn® med 300/100r
サターン
スピードゾーン
speedzone®
スピードトレドーラニボング / スピー
pulsar® 3p
パルサー3p

バイオメカニックスゲイトパラメーター
Optogait
オプトゲイト
©05/2019 h/p/cosmos [cos102944bro-jp-03] Subject to changes and amendments. E&OE; h/p/cosmos is certified in line with EN 13485 for treadmill ergometers, body weight support devices, expander pulling units and parallel bars for therapy. All technical specifications, descriptions, equipment and images of devices, options and accessories are not binding and do not represent any guarantee of features and/or performance and may differ from the product and delivery.
リハビリテーション



アクティォブーゲクイエトキコスレパクンシダョーンロボウ
mercury® med
マーキュリーメド
脈管学
mercury® med
マーキュリーメド
シニアフィットネス
mercury®
マーキュリーメド

歩行分析 / バイオメカニックス
gaitway®
ゲイトウエイ フォース分析
ロコモーションセラピー
locomotion® DE med
ロコモーション DE メド 150/50

心肺分析 呼気ガス分析 CPET
mercury® lt med
マーキュリーlt メド
心臓リハビリテーション
mercury® med
マーキュリーメド

整形外科リハビリテーション
mercury® med / arm support
マーキュリーメド
免荷システム
airwalk® /mercury® med
マーキュリーメド/ エアウォーク
パラレルバートレーニング
parawalk®
パラウォーク
スペシャルアプリケーション



環境設定室用
pulsar® 3p
パルサー3p 外付けターミナル
スプリント& 負荷牽引トレ ーニング sprint trainer comet®
短距離練習コメット
軍隊用
mercury® special version
マーキュリー 特別仕様
低酸素高度室
mercury® med
マーキュリーメド
スピードラボ
トレーニングコンセプト
SpeedLab®
スピードラボ
梯子トレーニング
クライミング/消防士訓練
discovery®
ディスカバリー

お問い合わせ :
Am Sportplatz 8
83365 Nussdorf-Traunstein / Germany


インターリハ 株式会社
住所: 東京都北区上中里1-37-15
電話: | +49 86 69 86 42 0 | 電話: | 03-5974-0231 |
ファックス: | +49 86 69 86 42 49 | ファクス: | 03-5974-0233 |
Eメール: | Eメール: | ||
ホームページ: | ホームページ: |
