h/p/cosmos® 跑台
操作说明和服务手册
h/p/cosmos 5.0 系列跑台
跑台型号
pluto® / pluto® med mercury® / mercury® med quasar® / quasar® med
quasar® 3p / quasar® med 3p pulsar® med / pulsar® med 3p stellar® / stellar med
stratos / stratos® med gaitway® II F / S
包括lt-型号
跑台型号
locomotion® 150/50 E / DE med locomotion® 190/65 E / DE med venus® – 所有型号
saturn® – 所有型号
软件版本
硬件:MCU5-v1.08
修订本 15.07.2018
手册标号-no.: [cos14310m5-v1.08hpc-cn]
 研发,生产,销售 & 服务 德国科斯莫斯运动医学有限公司
公司名称:h/p/cosmos sports & medical gmbh
地址:Am Sportplatz 8
83365 Nussdorf-Traunstein, GERMANY
电话: +49 86 69 86 42 0
传真: +49 86 69 86 42 49
电子邮箱:service@hpcosmos.com网址:www.hpcosmos.com

h/p/cosmos sports & medical gmbh Am Sportplatz 8 DE 83365 Nussdorf-Traunstein / Germany
phone +49 86 69 86 42 0 fax +49 86 69 86 42 49 email@hpcosmos.com www.hpcosmos.com
本手册只适用于手册首页提到的硬件-/软件版本,并且只适用于首次交付的机器原始配置。
硬件升级、软件升级、系统配置或额外设备/配件的加装等的变化都可能导致本手册无效。如果设备或额外的设备始终是按照本手册实际版本或根据其他信息更改的,要加以考虑。
亲爱的顾客:
非常感谢您对我们专业跑台系列产品的信任和支持。从 1988 年起,我们开始研发和生产专业运动和医学跑台。经过二十多年的实践与发展,在产品的技术、设计和安全性方面,我们建立了一套非常严格的标准。
跑台是一个发动机驱动的机械化设备,所以,您需要特别留意所提到的产品使用安全规则。如果您遵守这些安全细则,那么操作跑台不会有任何危险;如果您忽视这些安全细则,则可能会导致危险状况的出现,甚至是严重事故的发生。因此,在操作设备之前请先仔细阅读产品安装操作说明书和危险预防守则。
依据说明书所述,一些简单的维护和监测工作(非维修工作!)可由用户轻易执行。所有安装和维修工作以及大多数维护工作只能由经过 h/p/cosmos 认证的经过培训和授权的技术人员执行。 以下符号表示客户可以完成哪些工作,而哪些工作必须由授权技术人员完成:
此图标表示客户/用户应执行此维护和监控工作。必须将一些安全检查或监控的执行(例如安全背带和绳索,跑带状况和位置等)列为日常工作。 无需与经过认证的技术人员签订此类维护工作。 但是,在实际可行的情况下,所有标有此符号的维护和监控工作也可 由经过认证的技术人员执行。 | |
所有标识有此图标的安装,维护,维修和监控工作只能由经 h/p/cosmos 培训,认证和授权的技术人员执行。 客户/用户不能执行这些任务和工作。 |
同时,我们建议您联系我们的专业服务团队或签署一份设备维护合同,每隔 6 或 12 个月作一次周期性的维护和保养服务。在交货时,我们将提供一份登记贵单位和所购设备信息的表格。为了能够给您提供最新的技术信息和服务,此份表格相关信息的填写非常重要。因此,请您尽快填好表格并传真回我司。
操作说明书作为所收货物的固定组成部分,用户应及时验收并妥善保管。此份说明书由我司精心编写。如果您发现任何细节的描述与您所购买的设备不相符,请及时告诉我们,以便我们尽快更正。科目变更,恕不另行通知,错误和遗漏除外。E & OE
我们真诚希望您在使用 h/p/cosmos 跑台进行训练和工作的时候能够感到满意。
Franz Harrer
总经理
h/p/cosmos sports & medical gmbh
德国科斯莫斯运动医学有限公司
1. h/p/cosmos 跑 台 型 号 11
2. 介 绍 13
2.1. 描 述 13
设 备 组 件 , 包 括 软 件 和 配 件 13
安 全 设 备 14
产 品 安 全 特 征 : 15
预 期 用 途 / 适 应 症 , 禁 忌 症 , 风 险 和 禁 止 使 用 16
预 期 用 途 / 适 应 症 16
禁 忌 症 17
安 全 , 警 告 , 预 防 措 施 , 禁 止 事 项 18
安 全 , 警 告 , 预 防 措 施 , 禁 止 事 项 18
紧 急 状 态 下 离 开 设 备 19
一 般 注 意 事 项 / 安 全 规 则 19
机 器 的 安 全 和 操 作 说 明 20
电 安 全 性 / 安 全 级 别 20
VDE 0750 (IEC 60601-1) B 型 标 准 规 定 的 患 者 安 全 事 项 20
4.4.3. 稳 压 20
室 外 医 用 场 所 其 他 仪 器 的 链 接 21
医 疗 电 气 系 统 21
受 试 者 周 边 环 境 21
电 击 危 险 的 保 护 性 措 置 22
环 境 要 求 22
经 济 寿 命 22
应 用 符 号 23
安 全 标 准 24
VDE 标 准 24
c 标 志 24
n 标 志 24
EMC 电 磁 兼 容 性 24
一 般 意 见 24
应 用 领 域 25
运 动 和 康 复 领 域 应 用 25
医 疗 领 域 应 用 25
h/p/cosmos 医 疗 跑 台 - MDD 医 疗 设 备 指 令 . 安 全 标 准 25
使 用 禁 忌 28
安 装 & 试 运 行 29
运 输 , 拆 包 和 装 包 29
向 高 层 或 低 层 运 输 及 通 过 狭 窄 的 通 道 29
运 输 手 推 车 31
大 型 跑 台 的 运 输 32
设 备 安 装 32
电 器 安 装 34
5.3.1. 铭 牌 35
5.3.2. 电 安 全 性 测 试 和 “ 第 一 次 测 量 值 ” 36
5.3.3. 稳 压 36
5.3.4. 用 户 终 端 的 电 线 连 接 37
5.3.5. venus / saturn 200-300/75-125 42
5.3.6. saturn 450/300rs 42
开 始 运 行 跑 台 44
5.5. 概 述 44
紧 急 停 止 开 关 的 解 锁 44
打 开 仪 器 45
设 备 的 关 闭 46
紧 急 停 止 按 钮 / 紧 急 关 闭 按 钮 47
安 装 、 浏 览 、 检 查 目 录 48
6. 操 作 50
用 户 终 端 、 键 盘 和 显 示 屏 50
6.1.1. 键 盘 51
显 示 器 51
显 示 ( 标 准 配 置 ) 52
操 作 模 式 53
一 般 模 式 53
加 速 级 别 53
手 动 模 式 54
自 动 模 式 55
训 练 方 案 模 式 / 预 先 设 定 的 训 练 方 案 55
手 动 干 涉 运 动 方 案 模 式 的 可 能 性 57
间 歇 运 动 方 案 概 述 58
靶 心 率 调 控 运 动 强 度 模 式 - 一 般 说 明 61
靶 心 率 调 控 运 动 强 度 模 式 - 应 用 领 域 / 控 制 61
靶 心 率 调 控 运 动 强 度 模 式 - 操 作 63
手 动 干 涉 靶 心 率 调 控 运 动 强 度 模 式 运 行 的 可 能 65
测 试 模 式 和 自 由 训 练 方 案 - 一 般 说 明 66
测 试 方 案 / 应 用 领 域 66
测 试 模 式 - 操 作 79
UKK 2 km 步 行 测 试 79
程 序 操 作 步 骤 举 例 :UKK 行 走 测 试 81
程 序 举 例 : 自 由 设 定 方 案 82
手 动 干 涉 测 试 模 式 可 能 性 86
选 项 设 定 87
控 制 和 显 示 选 项 的 设 置 87
选 择 用 户 选 项 87
用 户 选 项 清 单 / 选 项 功 能 88
用 户 选 项 的 标 准 设 置 93
管 理 员 选 项 94
管 理 员 选 项 清 单 94
管 理 员 选 项 标 准 设 置 105
跑 台 类 型 清 单 107
维 护 和 安 全 检 查 108
预 防 性 维 护 108
及 时 性 维 护 109
定 期 性 检 查 109
肉 眼 检 查 109
保 护 地 电 阻 RPE 测 量 110
绝 缘 电 阻 RISO 测 量 110
等 价 漏 电 电 流 Iedl 测 量 110
泄 漏 电 流 测 量 111
电 子 安 全 测 试 器 和 测 量 112
8.3.7. 建筑内安装:电子检查、防护性接地、RCD、泄漏电流  ..................................................... 112
8.4. 跑带/跑台表面的润滑  .................................................................................................................................... 113
8.4.1. 带 有 用 户 终 端 而 无 自 动 加 油 泵 的 设 备 113
8.4.2. 润滑测试  .............................................................................................................................................. 116
8.4.3. 无用户终端和自动加油泵的设备  .................................................................................................. 117

8.4.4. 带 有 用 户 终 端 和 自 动 加 油 泵 的 设 备 ( 可 使 用 自 行 车 和 轮 椅 的 “r” 跑 台 类 型 )  ................... 118 8.4.5. 重 新 加 满 油 桶 120
加 油 液 压 油 箱 120
无 用 户 终 端 MCU4 加 油 提 示 信 息 的 调 零 121
8.4.8. 有用户终端 MCU4 加油信息的调零  ............................................................................................... 121

跑 带 的 调 节 及 拧 紧 122

跑 带 的 调 整 ( 定 心 ) 123
控 制 saturn 450/300 的 传 动 带 125
跑 带 的 调 整 ( 置 于 中 心 位 置 ) 126
8.9. 驱动带的调整和拧紧  .................................................................................................................................. 126
带 有 poly-V-belt 系 统 的 驱 动 带 127
带 有 timing-belt 系 统 的 驱 动 带 129

旁 边 的 脚 踏 平 台 : 检 查 是 否 防 滑 129
清 洁 外 部 和 应 用 部 件 129
卫 生 、 清 洁 、 内 部 清 洗 129

8.13. 速度传感器/光栅的清洁和调节  ................................................................................................................ 130
光 栅 的 清 洁 131
调 整 光 栅 131
9. 故障排除  ........................................................................................................................................................ 132
9.1. 无法启动带触摸屏的设备 ........................................................................................................................... 132
机 械 / 噪 音 问 题 132
跑 带 调 节 问 题 132
9.4. 保 险 133
干 扰 因 素 134
静 电 放 电 134
9.5.2. 干 扰 源 134
设 备 机 架 的 电 压 / 电 击 135
打 开 ( 中 断 的 ) 地 线 连 接 / 接 地 135
POLAR 心 率 测 试 系 统 的 功 能 障 碍 135
POLAR 心 率 测 量 系 统 的 故 障 排 除 136
RS232 接 口 的 功 能 障 碍 136
RS232 接 口 故 障 排 除 和 测 试 136
控 制 单 位 的 功 能 障 碍 136
报 错 信 息 / 报 错 代 码 137
带 有 用 户 终 端 的 设 备 137
saturn 450/300 的 其 他 错 误 信 息 141
无 用 户 终 端 的 设 备 142
报 错 信 息 复 原 142
带 有 用 户 终 端 的 设 备 142
无 用 户 终 端 的 设 备 142
技 术 参 数 143
10.1. 跑 台 , 150/50 LC (pluto®) 143
10.2. 跑 台 150/50 (mercury®) 和 170-190/65 (quasar / pulsar) 145
10.3. 超 大 跑 台 200-450/75-300 (venus / saturn) 147
EMC: 电 磁 兼 容 性 。 指 导 意 见 和 生 产 厂 家 声 明 149
RS232/USB 接 口 转 换 器 兼 容 性 154
附 件 和 选 项 156
用 于 支 撑 体 重 和 安 全 的 支 撑 臂 156
危 险 预 防 措 施 和 可 调 节 支 撑 臂 的 操 作 156
重 新 调 节 157
支 撑 臂 的 附 加 键 盘 和 停 止 按 钮 以 及 远 端 控 制 157
带 有 齿 锁 部 件 的 可 调 节 扶 手 158
危 险 预 防 措 施 和 操 作 159
可 调 节 扶 手 。 带 有 气 压 支 柱 和 锁 定 杠 杆 的 平 行 杠 159
安 全 措 施 和 操 作 说 明 160
扶 手 的 调 节 161
11.4.2. 再 调 节 162
医 生 的 座 位 和 可 调 节 足 撑 162
安 全 措 施 和 操 作 说 明 162
操 作 和 调 节 163
特 别 扶 手 164
11.7. airwalk se 135 ( 10/2008) 165
减 重 系 统 airwalk ap 166
airwalk 减 重 系 统 166
airwalk 受 试 者 背 带 167
robowalk® 强 身 器 168
轮 椅 坡 道 168
适 用 于 大 型 跑 台 的 h/p/cosmos 轮 椅 稳 定 装 置 168
带 有 胸 带 和 其 他 器 具 的 安 全 拱 169
模 拟 下 坡 跑 时 , 跑 带 的 逆 向 旋 转 170
带 有 磁 性 开 关 的 拉 绳 170
从 向 前 旋 转 改 为 向 后 旋 转 170
从 向 后 旋 转 改 为 向 前 旋 转 171
11.15. 水 瓶 架 171
用 户 终 端 的 另 一 安 装 方 式 171
监 控 器 / 膝 上 型 电 脑 支 架 171
11.18. 插 线 板 172
RS232/USB 数 字 接 口 转 换 器 172
连 接 到 计 算 机 上 使 用 的 RS232 串 口 线 173
连 接 到 Schiller 心 电 图 所 使 用 的 RS232 串 口 线 173
连接到 运动心肺功能测试仪 JAEGER VIASYS OXYCON 的 RS232 串口线 173
打 印 机 协 议 174
POLAR 心 率 测 量 系 统 175
带 有 起 搏 器 的 患 者 使 用 POLAR 心 率 测 量 系 统 注 意 事 项 175
11.21.2. 心 率 带 175
传 感 范 围 175
传 感 器 电 池 176
心 率 带 的 正 确 放 置 176
传 感 器 的 问 题 176
计 算 机 软 件 para control® 4.1 177
PC 软 件 para control® 5 版 本 178
计 算 机 软 件 para graphics® 181
计 算 机 软 件 para analysis® 182
计 算 机 软 件 para motion® 183
12. 证 书 184
符 合 EN ISO 13485 标 准 的 TSA (TÜV) 证 书 184
TSA (TÜV) EC 证 书 185
13. 处 理 186
拆 卸 和 切 割 186
h/p/cosmos 跑 台 186
h/p/cosmos 加 油 / 涂 脂 服 务 186
h/p/cosmos 跑 带 186
联 系 我 们 188
服 务 部 门 188
销 售 部 门 188
14.3. 总 部 188
附 录 - 用 法 说 明 和 试 运 行 189
一 般 操 作 的 说 明 189
运 行 跑 台 讲 解 190
I 解 说 维 护 工 作 192
建 议 和 支 持 文 件 193
确 认 运 行 和 指 示 194
15.6. 服 务 报 告 – cos15531 195
15.7. 控 制 协 议 – cos15533 196
quasar med 5.0 / pulsar 5.0 负 载 电 路 接 线 图 197
quasar med 5.0 / pulsar 5.0 控 制 电 路 接 线 图 – 第 1 页 198
quasar med 5.0 / pulsar 5.0 控 制 电 路 接 线 图 – 第 2 页 199
pluto med 200
h/p/cosmos 跑台型号
n
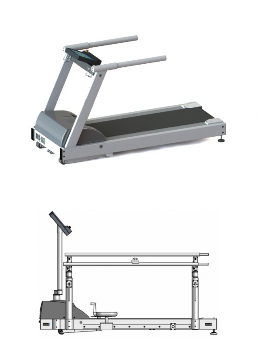
h/p/cosmos 医疗跑台
pluto® med pluto® lt med
locomotion® 150/50 E med locomotion® 150/50 DE med locomotion® 190/65 E med locomotion® 190/65 DE med locomotion® 190/65-3p E med locomotion® 190/65-3p DE med
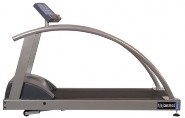
stratos® lt med stratos® med mercury® lt med mercury® med gaitway® II F gaitway® II S
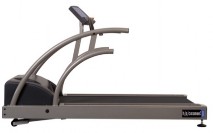
stellar® lt med stellar® med quasar® lt med quasar® med quasar® lt med 3p quasar® med 3p pulsar® lt med pulsar® med pulsar® lt med 3p pulsar® med 3p
c
h/p/cosmos 体育& 健身跑台
pluto® pluto® lt
stratos® lt stratos® mercury® lt mercury®
stellar® lt stellar® quasar® lt quasar®
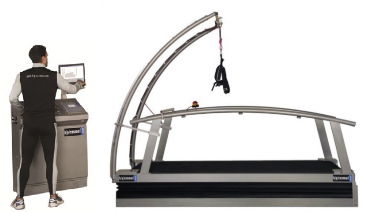
venus® 200/75 med venus® 200/75r med venus® 200/100 med venus® 200/100r med saturn® 250/75 med saturn® 250/75r med saturn® 250/100 med saturn® 250/100r med saturn® 250/125r med saturn® 300/75 med saturn® 300/75r med saturn® 300/100 med saturn® 300/100r med saturn® 300/125r med saturn® 450/300rs med
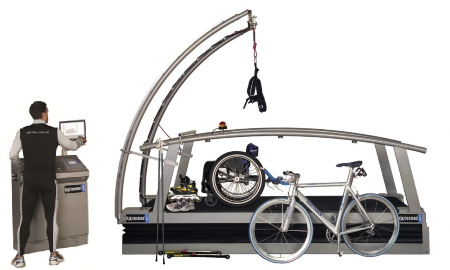
saturn® 300/125r med
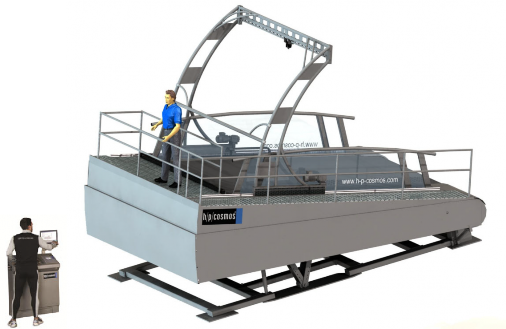
saturn® 450/300rs med
描述
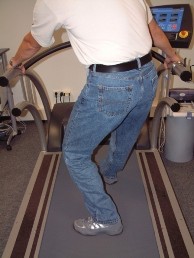
跑台(也称为“跑台测力计”)是跑步或原地踏步的锻炼设备。跑台 h/p/cosmos 用于训练和测试,模拟各种可调速度和高度(也称斜坡或倾斜)的固定跑台。医疗跑台也可以用于诊断和治疗。机器提供一个宽的传送带和电动机的移动平台。让一个人走路或跑步,皮带必然以相等的速度移动到后方。传送带移动的速度就是走路或跑步的速度。因此,运行的速度可以被控制和测量。
患者(对于运动设备来说是“主体”)被要求跟随带的速度,并保持他在甲板上的位置。通过走和/或跑步,病人的身体状况可通过跑台压力测试协议和额外的心电图或最大摄氧量分析。(代谢车)诊断设备。在物理治疗和神经系统应用中,患者可以额外地用体重支持系统固定和减重,并且可以在安全和可重复的条件下分析和校正步态。
根据标准化或个体受载的协议制定(例如 BRUCE 协议),使用医疗版本的持续时间约是每天每个患者 5至 25 分钟,这取决于医生的处方,患者的状况。
跑台表面积范围是 150×50 厘米(59.0×19.7 英寸)~450×300 厘米(177.2×118.1 英寸)。跑台两边有扶手。技术细节在 160 页的第 11 章“技术数据”。
设备组件,包括软件和配件
结构及组成:由跑台主机、急停开关、扶手、走道表面、软件(发布版本号:V4)和配件组成。
可选配件包括:胸带、训练器绳索、腿套、可调节支臂、遥控器、紧急开关、轮椅跑道和治疗师座椅。
具体如下图:
带有显示器和键盘的用户终端(驾驶舱)
拉绳安全停止执行器
急停开关(蘑菇型)
心率测量系统(接收器板)胸腔发射器
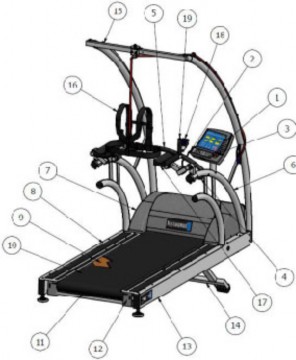
扶手横杆(前)
扶手(侧面)
发动机罩
防滑表面踏板[9]跑台表面(滑翔板/甲板)
走道表面
滚筒(皮带后面)
滚筒盖
基本框架
高程元件
选项/附件:防坠落防护的安全拱
选项/附件:胸带/安全带
选项/附件:臂架
选项/附件:臂架键盘
选项/附件:臂架停止按钮
整个跑台是基于IEC60601-1 定义的一个应用部分
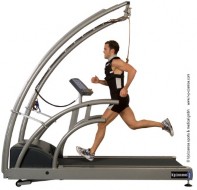
h/p/cosmos quasar®跑台与可选的安全拱与腰带系统的防坠落防护和可选的臂架用于患者的额外稳定性跑台
H/P/COSMOS®跑台包含一个具有高容量和变频器控制驱动电机的重型驱动系统,模拟梯度/标高(上坡,可选下坡)的高程系统,带有清晰的 LCD 显示器和键盘,包括操作固件的用户终端(除去“lt ”型号),紧急停止按钮,有可能连接到心电图或其他医疗设备 coscom 接口协议的接口,如 POLAR 心脏监测仪。 h/p/cosmos 提供了很多可以与跑台一起使用的配件和选项。上图显示的 h/p/cosmos quasar med 跑台与可选的安全拱与腰带系统的防坠落防护和可选的臂架用于患者的额外稳定性。跑台可调扶手和其他不同形状的扶手以及轮椅坡道也可提供。有关详细信息,请参见第 11 章“技术参数”。
下列物质被使用:主要用于框架的粉末涂层钢管,常规的橡胶或聚氯乙烯的跑带,用于控制皮带速度的常规变频器和驱动电机,用户终端的常规液晶显示器和键盘,常规电气和电子元件及塑料部件
。
与躯体接触,可以通过跑带上的休闲鞋,患者握住扶手的手掌,患者佩戴的用于心率检测和/或防摔倒防护的胸带和安全带,患者前臂使用的可选臂架并允许通过手指按设备用户终端的键盘和紧急停止按钮,与器官、组织或体液没有物理接触。
h/p/cosmos 控制软件用于远程控制的跑台,加载参数和维护问题。软件产品如 h/p/cosmos graphics®,h/p/cosmos para analysis® 和 h/p/cosmos para motion®可以任选用于进一步的数据分析和文件,特别是用于运动和健身。h/p/cosmos 软件既不是用于医学诊断,也不用于医学评估。医疗跑台可以支持医生和病人进行压力测试和运动疗法/运动疗法的步行和跑步。跑台
在医学诊断和治疗中,负载参数(速度,高度,距离,心脏速率,体重支承,运动支持等)以及具体应用的推荐和耐力量决定和由医生监督。一些培训型材和标准化协议例如 Bruce, Naughton, Cooper, Ellestad A, Gardner 等都是可用的,但在跑台上并不算医学参数,也不进行医疗诊断或医学鉴定。最后,它也不会给出治疗的建议。
安全设备
对于任何使用患者或其他主体来说,会构成严重的事故(例如全髋关节置换手术后,患者神经系统问题,病人与入侵探测器,最大负载测试,快速跑步,侧边跑步,协调培训,等等)或者损伤,预防系统等安全拱与胸带系统和停止功能或失重系统(例如 h/p/cosmos airwalk)是必须的。胸带固定主体并防止坠落。胸带系统通过与安全拱横梁紧急停止拉绳相连。如果超过约 8 公斤/ 17.6 磅的牵引力上拉线束,开关立即停止跑步带。线束的长度是可单独调节的。跌倒瞬间跑带即停止。如果病人不能承受他的全部体重压在他的腿上,减重系统作为附件(如 h/p/cosmos),一个上拉绳安全停止制动器(带有磁性开关)就将被连接到主体上,可用于支持病人的体重。
如果适当地调整安全的停止线类型和/或胸带系统安全拱门和停止功能限制受运行甲板长度
的前 70%的运动范围。制动器绳应具有合适的长度,使得在一个位置上的制动器释放不工作表面的长度的 70%以上。如果主体不能保持速度和跑台后面 30%的长度,或主体跌倒,安全停止线类型和/或安全拱与胸带系统将触发跑台的停止功能,停止跑带。跑台
警告!拉绳安全止动器不能阻止跑台的主体跌倒,因此,不如胸带系统的安全拱和跌倒防护或减重系统安全!
又大又高度可见的紧急停止按钮是所有跑台的标准,放置在扶手或用户终端,方便接入。另外一个急停按钮可加装在所有的 h/p/cosmos 跑台。例如,可以安装在对面的扶手。 h/p/cosmos 符合标准 EN 957-6:按钮类型或拉绳安全停止执行机构应当在用户面前一个可到达的位置, 平行于跑台表面中线面积约 180 平方毫米。如果按钮式安全停止执行机构在这一区域外,应在另一侧提供一个上拉电阻器电源线。
h/p/cosmos 可以提供第二和额外的紧急停止按钮和/或拉绳安全停止执行器和/或带有防摔倒功能的胸带系统的安全拱。
所有的医疗跑台的紧急停止按钮同时是紧急关闭按钮。这意味着通过按压此按钮可切断该装置的电源。
产品安全特征: A.1 跑台主要安全特征
按防电击类型分类:跑台主机为Ⅰ类、心率带为内部电源;
按防电击的程度分类:跑台主机为 B 型应用部分、心率带为 CF 型应用部分; A.1.3 按对进液的防护程度分类:IPX3 跑台主机;
按在与空气混合的易燃麻醉气或与氧或氧化亚氮混合的易燃麻醉气情况下使用时的安全程度分类:非 AP/APG 型;
按运行模式分类:连续运行;
A.1.6 设备的额定电压:a.c.220-240V,50/60Hz(跑台主机)
d.c.3V,CR2032 电池(心率带) A.1.7 额定功率:3500VA。
A.1.8 设备是否具有对除颤放电效应防护的应用部分: 不适用,无此应用部分; A.1.9 设备是否具有信号输出或输入部分:无;
A.1.10 永久性安装设备或非永久性安装设备:非永久性安装设备; A.1.11 按制造商推荐的清洁消毒灭菌分类:清洁消毒适用,灭菌不适用; A.1.12 电磁兼容 GB4824 分组,1 组 A 类。


预期用途/适应症
h/p/cosmos 医疗跑台用于供被测者在跑台运动履带上原地步行、慢跑或快跑,提供不同负荷运动。(该产品本身不具备诊断功能)
结合外部设备 h/p/cosmos 医用跑台用作 EMG 和 ECG 测量,ergospirometry 的加载装置,以及通过压力测试诊断和预测心血管疾病。
通过将 h/p/cosmos 医疗跑台与外部设备相结合,创建了医疗电气系统(ME 系统)。责任在于该
ME 系统的制造商,但与 h/p/cosmos 无关。
h/p/cosmos 医用跑台可以由医务人员仅在医疗设施中操作。
h/p/cosmos 医用跑台不得在家庭环境中操作(符合 IEC 60601-1-11)。
必须由医生在跑台上正确装载患者。
跑台制造商不能做出任何声明或推荐。
对于任何医疗跑台,规定/必须使用机械防坠落系统!
用户有责任提供和使用符合 IEC 60601-1 标准的防坠落系统。
带有胸带和安全带的安全拱门,带胸带和安全带的吊顶系统以及带有患者背心的体重支撑装置,由 h/p/cosmos 提供,是符合 IEC 60601-1 标准的防坠落系统的示例。
有关预期用途,不同跑台型号和附件之间的详细关联,请参阅随附文档中的单独表格“概述设备选项指示”。
禁忌症
在使用跑步机之前必须排除禁忌症。
区分禁忌症和相对禁忌症是有意义的。 如果存在相对禁忌症,如果可能的福利超过申请风险,可以启动申请。 该决定必须由医生做出。 如果存在相对禁忌症,必须由医务人员对患者进行永久性观察。
禁忌症:暂不明确
相对禁忌症:
▍左主干冠状动脉狭窄
▍主要动脉疾病
▍心脏瓣膜病严重程度中等
▍已知电解质不平衡
▍动脉高压(RR> 200 mm Hg syst。> 110 mm Hg diast。)
▍快速性心律失常或缓慢性心律失常
▍肥厚型心肌病和其他形式的流出道梗阻
▍更高程度的房室 AV 阻滞
▍贫血
▍身体和/或精神残疾导致无法充分锻炼
另请参阅以下指导原则:
Deutsche Gesellschaft für Kardiologie – Herz- und Kreislaufforschung e.V. (http://leitlinien.dgk.org).
美国心脏病基金会学院 - www.acc.org 美国心脏协会 - www.americanheart.org
http://my.americanheart.org/idc/groups/ahaecc-internal/@wcm/@sop/documents/downloadable/ucm_423807.pdf 可能会出现进一步的禁忌症。这必须由责任医生评估。


安全,警告,预防措施,禁止事项
N 只有在您的医生或和教练的监护之下才可以使用跑台,禁止在无监护人员和没有仔细阅读说明书的情况下使用机器及其附属设备。
N 使用跑台之前,仔细阅读操作指南,安全措施和规则。
N 开始缓慢行走,几分钟之后根据您的身体状况慢慢增加速度。
N 强烈建议在使用体育设备前咨询下医生。
N 不要忽然跳到运行的跑带上,也不要忽然跳离运行的跑带(甚至不能向前跳)。在运行的跑带上不允许忽然停止运动,不能忽然转身,不要向旁边或向后跑,不要做影响你平衡的动作,也不要设定太高的负荷(速度、坡度)。
N 训练时不要光脚跑,需穿上没有鞋钉的运动鞋以及舒适的运动衣。
N 任何时候使用跑台时,紧急停止按纽应在受试者和监护人员可触及范围之内。
N 仅当有危险或有跌倒危险时使用紧急停止按纽。
N 当跑台设定有坡度,而发动机突然停止工作时(如按下停止按钮,紧急停止按钮或突然断电等),受试者的体重和跑台的重力会导致跑带因重力作用仍具有一定的速度。无论您在运行或停止跑带,都不要站在滚轴的倾斜面上,重力作用会导致跑台产生运动。
N 在坡度调节系统、跑带后部和跑带旁边有一段较危险的“捕获区”(在跑带反转过程中,发动机外壳和前方区域也同样危险)。
N 请确保受试者摔倒时,头发、宽衣物、珠宝饰物等不会被卷入到跑带后方的“捕获区”。可以使用发网,并使受试者了解到潜在的危险性,或让受试者穿戴上防止摔倒的安全装备;不要将任何衣物、毛巾、饰品等放在跑台上,因为有滑落并被卷入危险区域的可能性。
N 儿童和动物不允许使用跑台,且必须和跑台保持一定距离(4 米)。
N 禁止在服用酒精、药物和/或麻醉剂后使用跑台。
N 如果您感到不舒服、头昏或身体疼痛,应立即停止使用跑台并看医生。
N 测试中不适当或过量的训练或劳累会导致严重的健康危害甚至导致死亡。
N 带有心脏起搏器的或身体条件有限制的受试者应咨询医生;在使用跑台时,应征得医生的同意。
N 在进行疾跑、最大耐力训练、以及在大型跑台上训练和/或在医疗应用中进行有较高危险性的运动时,受试者应佩戴安装在天花板或安全拱上的胸带和跌停绳索。
N 在跑台后方请保持 2 米长、1 米宽的安全区域;如果跑台带有逆向旋转功能时,在机器前方和后方都应保持 2 米长、1 米宽的安全区域。经常使用带有拉绳的紧急停止装置,或者最好带有跌停绳索的胸带。拉伸上最大拉力超过 10kg,拉绳的紧急停止装置会启动,跑台会停止运行。
N 仔细阅读关于不适当操作和禁忌使用的警告。
N 确保在合理和安全的情况下安装所有的电缆(电源线路、接口、稳压装置等)及配件,从而使人员不会被电线和/或配件绊倒。
N 注意说明书附录的安全细则和操作说明,特别留意所有的维护和服务说明(并且留意附件的说明书)。
N 如果检测或预测到设备出现功能障碍或损坏,警告标签无法阅读等情况,应立即停止使用设备,并在设备上作出禁止使用标识以及确保其他人不会再次使用设备。请写信或发送邮件等书面形式通知供应厂商和授权服务人员。
N 如果忽视说明书中的警告、使用禁忌、安全措施,或者允许未经我司授权人员维护/修理设备或在很长时间内没有对设备进行维护/修理,将可能导致人员伤亡和/或设备损坏。在此情况下,生产厂家不负有任何责任和保证。
N 不要饮用设备的任何润滑剂,不要误吞设备任何细小材料和部件,并请确保儿童和动物远离润滑剂和设备任何细小的材料和部件。
N 安全措施和规则都要展示在跑台的可见位置;每位用户和操作者都应阅读和了解与跑台有关的警告、安全细则和潜在的危险性。如果因忽视这些安全细节而造成任何人员伤亡或财产损失,生产厂家一概不承担任何责任。
N 在使用设备前必须脱下贵重物品(如手表等),并且必须远离设备所处的环境。
紧急状态下离开设备
在任何紧急情况下(如将要绊倒和/或跌倒等),应立即按下紧急停止按纽,用双手抓住旁边的和/或前方的扶手,双脚踩在两侧踏板上(脚踏平台)。
一般注意事项 / 安全规则
这份使用手册是设备的一个组成部分,每一位用户都必须仔细阅读并对其中的内容充分了解。为了安全及准确地操作 h/p/cosmos 设备,请确保在使用设备前已仔细阅读此份使用手册。

重要的说明、警告和安全措施都有相应的提示标志。在测试和连接其他设备时,这些标识可以提示操作者应该注意哪些问题。
在正常情况下,如果受试者在训练时握住扶手会影响训练效果(如心率、心电图、摄氧量等)。因此,我们建议仅仅在紧急状况下出于安全因素的需要或处于减重训练状态下才使用扶手。
只有仔细阅读手册中提到的易耗品、传感器和探测器,以及让 h/p/cosmos 公司授权人员对设备进行预防性维护及安全检查,这样才能对受试者的安全和测量的准确性给予保证。
用于吸收、清洁、消毒的化学物质只能在适当的容器中保存,在连接气压容器的时候应该先检查它的 MOT(TÜV)可容性。在清洁或消毒电子设备的时候,先拔掉电源插头。
只有在严格执行以下操作的情况下才能保证设备的安全性、可靠性和功能的正常:
N 设备的安装、与其他设备的连接、机器的改装和修理应由我司授权人员操作完成。
N 设备安装的房间应符合 DIN 和 VDE 安装指示的要求。
N 设备所使用的插座需带有保护系统。
N 在室内安装时,安装设备的周围环境应符合相应的要求。
N 按照说明书操作设备。
如有任何检测到的和/或预测到的功能障碍和/或损坏、安全警告标签无法阅读等,应立即停止操作设备,并且在设备上作出禁止使用标识以及确保设备不被再次使用(如拔掉电源、在电源插座上添加警告的标签等)并且写信或邮件书面通知供应商和授权服务人员。
授权的客服人员应当盖住设备里能够进水的任何通道,并对设备进行安全检查。受过培训的检查人员或授权人员应及时地将损坏的插头接线,电线或压力控制开关置换掉。
机器的安全和操作说明
如果您忽视警告、安全预防措施以及您的仪器经非公司授权人员的维护或在一定时间内没有维护和定期安全检查,可能会导致人员受伤甚至死亡以及引起设备的损坏,在这种情况下,我们不负任何责任和保证。
本章提到的规则来自于德意志联邦共和国。如果跑台是仅限于体育运动目的的器械(只有 CE 标志而无四位数字),那么此运动跑台就不能连接其他医疗产品及用于医疗目的。为了更高安全需要,医疗器械及设备不允许通过延长线和/或带有多孔插座的电源连接,而且医疗产品不能与运动设备相连。
电安全性/安全级别
为了保护受试者(运动员和/或患者)以及其他人员,德国电子技术委员会对于医疗应用房间和电医疗设备发表了特别的声明。为了避免电源电流传向可触及金属部件,仪器不仅要有可靠的绝缘部件,而且要有更好的安全措施。VDE 协会将其划分为所谓的安全级别。
对于电子医疗设备,经过许可的安全级别主要是一级安全(带有保护性配线的安全措施)和二级安全(无保护性配线但有双重绝缘措施):一级安全设备的金属外壳安全的接触到线网的保护性接线。如果绝缘失效的话,插入的保险丝元件就会关闭。
VDE 0750 (IEC 60601-1) B 型标准规定的患者安全事项
如果您的 h/p/cosmos 设备在识别板处有一个 CE 标志并带有 4 个数字(如 CE0123),就是一个医疗产品。根据 IEC 60601-B 型泄漏电流值安全标准,在您的 h/p/cosmos 医疗产品,患者是被保护的/与主电源绝缘的。主电源操作单位连接到您的 h/p/cosmos 仪器时,可能会导致漏电增加及患者的安全性下降,因此只有咨询过 h/p/cosmos 公司后,更多的其他设备才可以连接到设备上。
稳压
根据 VDE 0107 / EN IEC 60601-1-1 标准,如果要使电脑或其他独立测量设备的 V24/ RS 232 / USB / LAN / FireWire 接口连接其他设备如 EDP 单位时,只能在医用场所进行。当绝缘失效的时候,稳压装置的并联确保了每一个连接的单位电压都不超过 10mV,因而保护了患者。
为了达到这个目的,所有的 h/p/cosmos 单位都带有一个连接固定设备,拥有这个设备,均衡导体作为标准仪器的一部分,就可以连接到房间的等势体上了。
标准稳压线(长 5 米):4mm2 横截面。
室外医用场所其他仪器的链接
在医疗应用场所,如果您要将安装有外部医疗应用设备(如外部打印机、主机等)的单位连接于一个 h/p/cosmos 仪器,您必须对 VDE 0750 规则加以注意。
只能通过以下连接:
1、 光纤或VDH 的顶级光纤 optocoupler(检查并认可 4 kV)
2、 根据 IEC 60601-1 附录 k,通过绝缘变压器的保护性绝缘装置。这些设备只能连接到均衡导体上。
为了达到更高的安全需要,医疗仪器不应当通过延长线或分线器连接。
医疗电气系统
医疗电气系统(下文提到的“系统”)是多个设备的组合,这个组合至少有一个医疗电气设备。当多个设备通过所谓的“功能性连接”或者通过移动多空插座进行连接,就形成一个组合。不仅电气连接,还有信号传输、电能和/或物质连接都可以定义为“功能性连接”。因此,已经连接在一个多空插座上的 2 个或 2 个以上的设备被定义为一个系统。即使是机械连接或者无线连接都可以产生一个医疗电气系统,医疗电气系统中跑台主机和心率带可以在患者环境下使用。
基本上一个系统需要像一个设备一样安全。必须满足医疗设备法案和应用规则的要求 (例如 MPBetreibV) 。整个系统在患者环境内或者和患者有关的地方,安全程度必须得到保证。由 DIN EN 60601-1 (VDE 0750 第 1 部分 )决定。
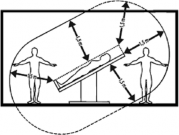
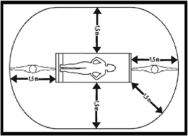
受试者周边环境
经过实践验证,受试者周围应保留 1.5m 的空间,此空间被认定为周边环境的大小。
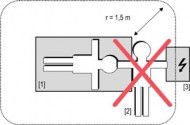
电击危险的保护性措置
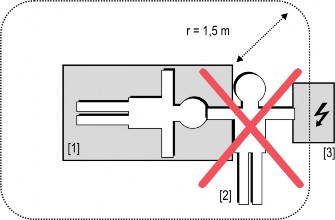
保护性外套和外壳:在受试者周边环境中,如果有非医用电子设备(在去除外壳后或没有用工具进行周期性维护的情况下)位于可触及范围之内,使用的电压不能超过 25v 的交流电和 60v 的直流电,并且根据 IEC 601-1 标准,
其电流来自于单独的电源。根据旁边的这个例子,泄漏的电流会通过教练/医生从电子设备传到接地的受试者。

电子仪器[3]和受试者[1]不能同时和医生及教练[2]接触。
环境要求
跑台不能在易燃易爆的环境中使用,不能放在高能设备旁如 X 射线设备、发动机、或变压器,因为电磁干扰会使测量错误甚至失效,必须避免高压线接近仪器。带有主电源接线的 h/p/cosmos设备既不能在潮湿的环境中(如游泳池、桑拿浴室等),也不能在环境舱中应用。
如果没有在收货信息中特别指定,我们设计的 h/p/cosmos 仪器都适于在正常的气候环境中应用
(DIN IEC 60601-1):
温度:5℃ ~+ 40° C
相对湿度:30% ~75 %(没有冷凝)气压:700 ~1060 hPa
跑台必须避免放置在高温潮湿环境中。通风道要打开,否则会限制空气流通。在– 20° C~ + 50°
C 环境中保存仪器。
在没有电源连接和操作情况下,所有仪器可存放 6-9 个月,超过期限,仪器中的电池会自动漏电,而这时需要 h/p/cosmos 公司授权技术员重新为仪器安装设置/编程。
经济寿命
产品的经济寿命时间在由普通使用和应用中达到 20 年,规定 10 年后所有的电气组件和配件需要更新(损坏等尽早进行),并且建议保持维护间隔。每一次维护和维修工作需要授权的 h/p/cosmos 技术人员进行。 消耗性零件寿命比较短。
应用符号
所有的符号标志都依法遵从相应的 IEC 417, IEC 878, EN 957-1:2005 、IEC 60601-1 标准和委员会
2002/96/EC 声明。
| 阅读制造商的指南,建议,说明和手册 |
| 保护接地 |
| 基于 ISO 7010:2003-M002 符号。按照制造商的指南,建议,手册中的说明。手册包含相关的安全信息。 |
| 接地 |
| 警告/安全注意事项注意相应的指示 |
| 非无菌产品 |
| 制造日期 |
| 等电位 |
| 制造商 |
| 机壳接地 |
| B 型应用部分 |
| CF 型应用部分 |
| BF 型应用部分 |
| 符号的收集、处理、废弃电子电器回收处理( WEEE )指令规定的2002/96/EC 2003 年 1 月 27 日 欧洲议会和废弃的电气和电子设备委员会。为减少与重金属和阻燃剂有关的废物管理问题。 |
| 危险电压 | ||
| 交流电(AC)的 IEC | ||
| 交流三相电流(AC)与中性线 |
| 热表面警告 |
N | 中性线的连接点 |
| 跌倒的风险/危险 |
安全标准
所有的 h/p/cosmos 跑台是按照严格的安全和质量控制标准生产出来的,如果证书/许可证明和制定的安全标准不符合当地和所在国家的特别要求,不要使用跑台,在第一次使用之前,应比较所在国家的特别要求,只有当要求符合时,才能使用。可用标准的所有清单可见于 CE 认证证书中。
在说明书中,关于仪器设计和结构特征的标准(标有日期),是根据生产产品时最新有效的版本制定的。
在此说明书中,应用于周期性测试和持续性安全相关测试(如电子测试以决定是否有泄漏的电流、绝缘阻抗等)的标准(标有日期的)可能会随着时间的推移而改变,因而在测试时,应当应用各自标准最新的有效版本和它们的限值(可能会偏离说明书中原先的程序和限值)。
VDE 标准
跑台是根据 DIN EN 60335-1 (VDE 0700)标准制造的,而应用于医疗领域的跑台是根据 DIN EN 60601-1 (VDE 0750)标准制造的。
c 标志
的标示牌上 CE 标志说明设备遵守委员会 89/336/EEC 声明附录一(EMC 电磁兼容性),是经过抗干扰标准审核的。
n 标志
应用于医疗领域的跑台的标示牌上的 CE0123 标志说明设备遵守委员会 93/42/EEC 声明(MDD 医疗-设备-声明)
EMC 电磁兼容性
应用于运动和健康领域的跑台(带有 CE 标志)根据欧盟委员会 89/336/EEC (EMC) 声明和
73/23/EEC 低压声明制造。标准:电磁兼容性 EMC: EN 55011; EN 61000-6-1; EN 61000-3-2;
EN 61000-3-3, 安全性: EN 60950
应用于医疗领域的跑台(带有 CE0123 标志)根据欧盟委员会 93/42/EEC 声明制造标准:电磁兼容性: EN 60601-1-2; EN 61000-3-2; EN 61000-3-3, 安全性: EN 60601-1
证书部分: Mitsubishi Electric Europe / EMC-Laboratroy, Mündelheimer Weg 35, DE 40472 Düsseldorf / Germany EMV Testhaus GmbH, Gustav - Hertz - Strasse 35, DE 94315 Straubing / Germany,
J. Schmitz GmbH, 83022 Rosenheim / Germany
强电磁场,发射机和干扰,如果高于机器正常耐受值,就会干扰测试功能和跑台的显示,且可能导致其他的障碍。
遵照说明书中“技术数据”一章关于 EMC 值、指示和生产厂家声明的细节。
一般意见
该设备分配给超电压-类别 II 和污染水平 I.
应用领域
所有的跑台是根据 EN 957-1 / EN 957-6 S 级和 A 级标准生产出来的。
运动和康复领域应用
为运动康复而设计的跑台类型是否能在在医疗领域应用还没有测试过,因而不能应用于医疗领域,它们不能连接其他医疗设备,您可以在跑步和步行的耐力训练中应用这些类型跑台。
医疗领域应用
为医疗应用领域而设计的跑台类型同样可以应用于运动和康复用途:
N 跑步和步行的耐力训练
N 实验室中(只能在带有安全拱/ fall stop 的实验室中测试)受试者耐力测试和 EMG 测试
N 跑台上进行测功,运动心电和运动心肺功能测试(只能在带有安全拱/ 防摔急停装置的实验室中测试)
N 步态训练

只有在医生持续性监护及带有防摔急停装置的安全器具保护下,儿童才能应用跑台,此外,公司建议使用可调整的扶手。
N 娱乐性的健康训练
h/p/cosmos 医疗跑台 - MDD 医疗设备指令.安全标准
经过 20 多年的跑台和配件及特殊选项的复杂系统的生产经验, h/p/cosmos 成为了跑台领域的著名专家。我们认为在所有的跑台生产商中我们是“技术和安全的市场先驱”。对我们来说安全具有非常高的优先权。总的来说,从经验中我们知道会发生什么样的事故,这些事故可能导致什么样的后果。
一方面跑台在康复、治疗和诊断方面具有非常好的效果。然而,像日常生活中其他方面一样
(例如:各种交通工具,它可能是汽车、火车、巴士或者电动工具等),在使用跑台时通过严格遵守安全程序,可以尽量减少危险,但不能完全排除。为了尽量减少这种危险,作为生产商,这是 h/p/cosmos 的责任,,作为跑台的分销商或者终端用户/操作人员,这是您的责任。
在医疗应用中,很多额外的风险(带有心脏起搏器的患者、心电图导联和电极接触到皮肤、健康和身体的限制、压力测试中高工作负荷、药物治疗等)需要加以考虑。因此,带有接口和基于交互式心率负荷控制的跑台被列为风险级为 IIb 的医疗设备。对比健身跑台,它们拥有特殊的额外的设计特点,并且只能有授权和认可的分销商进行销售和服务。h/p/cosmos 有责任确保系统的正确安装(使用说明)和维护。因此,在 Directive 93/42/EEC, MDD (医疗设备指令), 及
EN ISO 13485 标准和我们内部安全政策和风险管理系统中规定的法定义务的基础上,我们已经实施了医疗设备的观察和报告制度。 这是极为重要的,我们所有分销商必须签署一份合同来遵守医疗设备的国际法规,特别是级别为 IIb 的设备和它们各自的法定要求。
h/p/cosmos 以不同的方式履行其职责:
N 所有的跑台和家庭设备必须经过一个内部产品类型的检验和由相关测试机构进行的外部测试,例如:德国慕尼黑的 TUV 产品服务机构或者 EMC 实验室。我们的医疗跑台满足医疗应用的规范和准则,例如:MDD, EU 指导方针,医疗产品的 93/42/EEC, IEC EN 60601-1 (VDE 0750), VDE 0751, IEC EN 60601-1-2 (EMC), IEC EN 60601-1-4, EN 957-1, EN 957-6.
N 所有的 h/p/cosmos 医疗跑台在生产出来后,必须经过一个 24 小时不间断的测试, 包括严格的安全测试、高电压测试和电气以及机械安全检查。所有的测试都被记录下来,由另外一个独立的员工检查和提交。 h/p/cosmos 跑台必须 100%经过查验,无一例外。
N 所有的 h/p/cosmos 医疗跑台都有一个紧急关闭开关(切断电源,不仅是“标准软件控制紧急停止按钮”),电阻增加的电源 , 电气安装和根据 IEC 60601-1 布线, 一个潜在的均衡针和一个潜在的均衡变压器。
N 根据 ISO 13485 h/p/cosmos 拥有一套质量管理和风险管理体系,并且还有一套医疗设备观测和事故报告体系。
N 在维护工作过程中, h/p/cosmos 的技术人员或者授权服务的人员在客户的处所检查跑台电气的安全性及和安全相关的细节,测量跑台速度的准确性和坡度。
N h/p/cosmos 训练所有的相关服务技术人员和销售人员,使他们成为相关认证的医疗器械顾问。
N h/p/cosmos 跑台的用户手册包含所有的重要信息、安全建议、维护说明和用户规则。跑台上贴有一个标贴,这个标贴标注下次安全检查/维护的时间。
N h/p/cosmos 提供多种选择和配件,例如安全拱预防跌倒、自动停止的胸带、手臂支持或者失重系统 h/p/cosmos airwalk, 这些增加了患者在使用跑台时的安全。 https://www.hpcosmos.com/en/safety
所有带有运动带子和配件的跑台和其他机器,在跑台表面的侧边和后面的再入区具有非常大的潜在危险,因为跑带和框架之间的空隙往往太宽了。为了减少用户的风险,h/p/cosmos 跑台有用一个少于 4mm 的空隙,这个空隙标注在贴纸上清晰注明额外危险的预防。因此,我们把告知合作伙伴和客户只在医疗领域使用医疗产品的背景和必要性作为我们的责任。法例规定只允许我们在医疗应用时使用医疗产品。
医疗设备指令第一条的定义,范围 2a
“医疗设备”意思为任何的仪器、设备、器具、材料或其他物品,不论是单独使用或是合并使用,包括适当应用的必要软件,制造商拟用于达到的目的:诊断、预防、监测、治疗或减轻疾病、任何伤害或伤残的补偿、调查、生理过程解剖的更换或修改、概念控制、在人体上或里面使用药理、免疫学或者代谢手段没有成功达到目的的,但是可以作为辅助其功能的方法。
使用医疗应用制造商生产的不是用于医疗的产品,会导致患者和操作人员的风险。特别是在跑台上发生的事故。在这种情况下,所有各方(您的保险公司,您的专业协会,可能的患者律师和法庭)将会质疑疏忽和责任问题。因此,用体育设备达到医疗目的,增加了分销商、客户、操作员、终端用户和最后但并非最不重要的患者的风险。尽管如此,上述的法律和准则只在欧盟内有约束力。患者的需要,风险和安全程序的需求在全世界都是一样的。我们呼吁社会各界朋友和我们一起为提高安全性而努力。
h/p/cosmos 设备的安全特性一些例子:
|
|
|
|
潜在的隔离变压器 | 光电耦合器电路板 | 电位均衡连接器 | 屏蔽电机电缆 |
|
|
变频器的金属外壳(屏蔽) | |
危险地带贴纸 | |||
医疗设备连接一个紧急关闭按钮,而不是常规的紧急停止按钮,在紧急情况下,按下按钮电源就会断开。体育设备大部分只是连接一个紧急停止按钮,这只是停止了机器并没有完全断电。 | |||
|
| ||
使用禁忌
N 在“安全措施、安全规则、禁止和警告”一章的所有细则
N 没有经过专业人员的指导以及阅读安全规则,不能使用跑台
N 如果您感到不舒服或头晕、身体疼痛,立即停止训练并看医生
N 带有心脏起搏器的受试者或者有任何身体不便的受试者在使用跑台之前需征求医生同意
N 儿童和动物不能使用跑台,并应保持一定距离
N 有他人使用跑台,应在使用地点应清晰的列出指导性的使用方法
N 如果有任何测到的和/或预测到的功能障碍和/或损坏、安全警告标签无法阅读的情况,不要再使用机器,机器应该作标记,并确保不会被别人使用,然后写信通知供应商和公司授权服务人员
N 测试者/受试者/患者任何形式过度运动都是不允许的
N 如果没有附加的安全措施和安全设备如带有防摔急停装置的安全拱,任何形式有危险的运动
(如疾 跑、患者的医疗应用、有摔倒危险的运动)都是不允许的
N 如果有以下一种或几种禁忌征候,我们强烈建议在使用跑台之前先看医生或专家:如怀孕、急性血栓症、心血管疾病、新伤(如手术后)、人造关节和假肢、急性骨折、关节盘损伤、或外伤导致的脊椎疾病、糖尿病、癫痫、炎症、急性偏头痛以及任何肿瘤。如果您的医生和专家需要关于跑台的更多信息,请联系 h/p/cosmos 生产厂商。
N 如果测试者/受试者/患者的健康条件及医生不允许自动操作(通过计算机和外围设备对运动方案模式、靶心率调控运动强度模式、测试模式进行远端控制),就不能使用此功能。忽视这些事项会导致损伤及对健康造成威胁、甚至死亡。
N 在标准跑步平面和跑带上,不允许使用带轮器具(自行车、轮椅),这些器具只允许在标有“r”标志的特殊跑台上(如 h/p/cosmos saturn 300/100r)应用,此外,应使用带有跌停绳索的安全器具。在跑台上训练时,轮椅 、自行车的闸应是无效的(如卸下刹车的闸),应卸下。不要忘记在地面使用这些工具的时候,重新安装这些刹车装置。.
N 绝不要在标准跑步平面的跑带上使用带有长钉或大头钉的鞋,这样的鞋只允许在带有“rs”后缀的特殊跑台上应用,因为这种跑台有一种特别厚的跑带,在这种情况下,带有胸带和防摔急停装置的安全拱也是必须的。
N 在特殊环境中,除在“技术规范”和“环境条件”章节中指定的情况,h/p/cosmos 设备都不应该使用
如果您怀疑跑台未经授权而被使用或其他原因要锁住跑台,您需要重新上锁:见“选项设定”章节中“选项 40”。使用选项 41-44 您可以同样锁住不同的模式 (manual, profile, cardio, test)。
(如在温热潮湿的地区、游泳池、桑拿室、高压环境、低压环境、低氧和高氧空间等)
运输,拆包和装包

如果您没有立即在装箱单/交货单上作标注报告情况,生产厂家不对任何损坏、损失和丢失部件承担任何责任。
当接收到设备时,发现包装箱是拆开的,应确保设备、附件和内包装没有损坏。如果发现有任何的损坏和/或丢失的部分,在邮递公司的装箱单/交货单上做一标注。立即写信给 h/p/cosmos 公司和您的供应商报告受损和/或丢失的部件。
在您打开设备和附件包装之前,先阅读包装箱上的说明。确保设备、电源连接线或任何选购的设备在打开包装时没有损坏。特别注意小部件,以免丢失包装内的这些小部件及其说明书等。在德国,几乎所有设备都是由 h/p/cosmos 直接运输和安装或由批准的运输公司办理。如果由 h/p/cosmos 递送,包装箱会被带回并且重新利用。
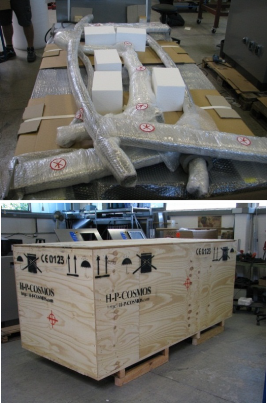
如果跑台由运输公司递送,您可以自己回收包装或将其发送回生产厂家(运费由顾客承担)。通常货物中包含了一个可回收利用的运输工具或包装、或者在货物的含有一个运输保险装置(带有螺丝的金属角架)。
让您的经销商和运输公司将包装和可回收利用运输工具发送给 h/p/cosmos 公司,由您支付费用。某些情况下,可以使用信用票据。一些特定的的包装和/或运输货架未经授权不得处理。
向高层或低层运输及通过狭窄的通道
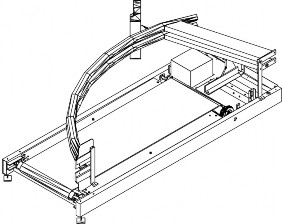
在标准跑台类型中(跑台平面大小 150/50cm, 170/65cm, 190/65cm/不含可调节扶手),左边的扶手很容易拆掉,因为里面没有电线,而右边的不能卸下,可以将其左倾 90 度(平放在跑带上),然后用特别的运输装置固定,使其在运输过程中不会损坏。
右扶手平放并暂时固定在跑步平面上时,整个设备可以沿垂直方向向右竖起 90 度,这样设备的宽度明显减小了可以很容易通过狭窄的门和窗。
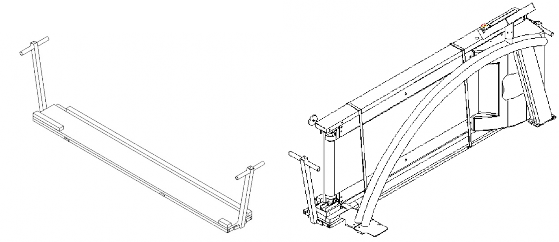
运送设备通过走廊时还需要一个特别的运输工具。见下面所示(可以在 h/p/cosmos 公司租借)
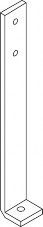
跑台平面为 150/50cm 的跑台[cos10971]的运输角架
跑台平面为 170 和 190/65cm 的跑台[cos10314]的运输角架

跑台平面为 200-300/75-125cm 的跑台[cos14090]的运输角架 跑台平面的结构面积为 150/50cm 的跑台[cos10972]的运输工具
跑台平面的结构面积为 170 和 190/65cm 的跑台[cos13794]的运输工具
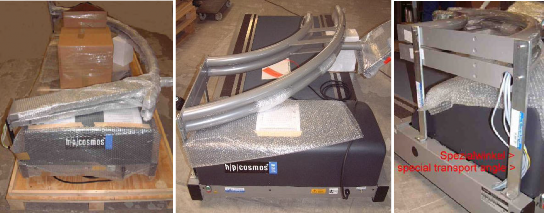
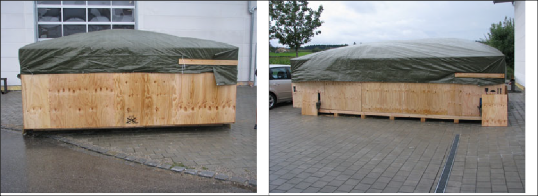
venus / saturn 200 – 300 / 75 -125:
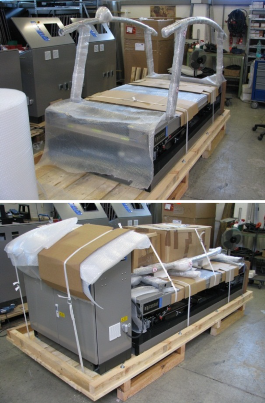
saturn 450/300rs:
运输手推车
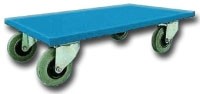
为了使搬运更容易,可以在设备下放两个平时用的手推车(平台面积大约为 30cm x 30cm,每一个带有 4 个机动性较好的滚轮),从而移动设备。
承重 300 KG 四轮小推车[cos13016]承重 500 KG 四轮小推车[cos13672]
大型跑台的运输
对于大型设备最好而且只能用一个特别的架子和一个重型起重机搬运,通过窗户进入房间。
saturn 300/100r
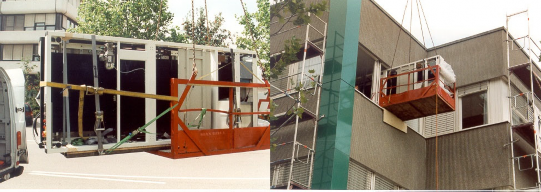
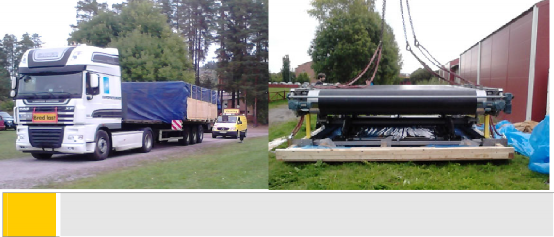
重型设备只能由授权的人员按安全标准搬运,否则对于人和设备会引起严重危险。
saturn 450/300rs
设备安装
N 为了确保正确安装及其安全性,生产厂家、经授权的服务团队,或者经授权的经销商应当承担设备的运输和安装。
N 为了安全,请确保在跑台后面至少有长 2.5m x 宽 1.0m,跑台前长 1.0m x 宽 1.0m 的安全区。请注意,如果您选择带有反向旋转功能的跑台,您同样要确保跑台前留有长 2.5m x 宽 1.0m 的区域。
N 在跑台前后各放置一个气垫(或类似物)以便在跌倒时保护受试者,在设备下面放置一个与其大小相同的橡胶垫以保护地板不受灰尘和摩擦侵袭,使设备站稳并且减少噪音。
N 放置跑台的地面应当保持平滑并且水平。
N 对于在后方带有可升降底座(可调节的“脚”)的跑台类型,可以对其进行调整以便于设备能够保持平稳,否则在训练时会导致敲击声和吱吱声。用力抬起跑台后面每一边的框架结构脱离地面,通过这种方式可以发现是否在两个底座上有相同的载荷量。可升降底座和坡度系统的前轮可能会使地面上产生划痕。为避免此现象请使用 h/p/cosmos 地板垫保护地板。
如果您需要的话,我们还可以提供其他尺寸的跑台:
为甲板面积为 150x50 cm 的跑台[cos14005]提供的 150/50 地板保护垫。 为甲板面积为 170x65 cm 的跑台[cos14042]提供的 170/65 地板保护垫。 为甲板面积为 190x65 cm 的跑台[cos14043]提供的 190/65 地板保护垫。
.
N 对于没有可升降底座的设备,请确保地板是平滑并且水平的。设备的整个地面框架都站立在地板上。
N 对于面积为 200 x 75 cm 以上的跑台类型:确保地面平滑并且水平。因为仪器的整个地面框架都站立在地板上。这类仪器带有可调节底座,但是应当只有在地面不平的情况下使用。
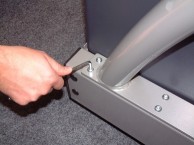
N 在您打开设备前,您需要拆掉固定上下支架的机械运输保险装置。
N 建筑物地板和天花板的承重能力应高于设备的重量,这必须由公司授权的操作者进行测定。例如:h/p/cosmos saturn 300/100r,跑台地面框架面积为 L: 3400 mm x B: 1490 mm = 5.066 m²,净重 1300kg,受试者静止体重 200kg,受试者运动时重量 1200kg(达到体重的 6 倍),平面上系统所有的重力负荷为 2500kg,单位面积载重量为 493.48 kg (~ 500 kg) / m²。
N 整合有测力台的跑台,运输后把运输锁打开。将跑台坡度提升到最大 25%,拧下四个 M8 螺丝钉,其在力量运算板下面有红色箭头指示,然后将坡度降为 0%。放松可升降底座的防松螺母,使用 Kistler 软件调整好跑台平面,然后再拧紧防松螺母。
N 检查跑带,如果有必要的话对其进行调整(见维护说明),以便其在安装后或改变方位后,还精确的位于两个滚轴的中间位置。
N 如果跑台准确安装,并且能够保持其水平后,就可以插上电源(见安装说明)操作了。
N 在第一次使用设备前,建议用 40ml 硅树脂油润滑跑步平面,见另一章“维护”
超载或总电源电压下降(甚至短时间内)20%以上会导致跑台功能障碍和/或损坏,还可能完全关闭跑台,在电压急剧下降或总电源断电时,跑台突然关闭,跑带停止运行。要重新开始,您必须打开跑台“NO”总开关,然后在键盘上按下 START。
电器安装
N 任何电子设备和 h/p/cosmos 跑台必须和带有地线(接地的)的电源连接,并且其带有泄漏电流保护开关(断续器),并且按照 VDE 0100 标准或/和当前有效规则和指示操作。检查总电源连接线路和插座是否正常发挥功能,这是代销人和用户的个人责任,并且必须有一位授权的电子工程师对这些重点部位的功能作定期的检查(1-4 年)。对安装在建筑中的电子设备进行检查不是 h/p/cosmos 供应商的责任。
N 在将设备连接于电源插口之前,先阅读标示牌,以确认设备需要的电压(如 110 V 和 25 A)。标准情况下,通常 230 V 交流电,50/60 Hz 对于大多数跑台来说都足够了。
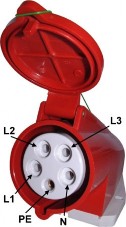
N 更大的跑台(跑台面积 190/65cm 到 300/125cm)需要一个三相的交流电供应:保险丝在 3 x 400 Volt / 32 Amp(跑台 190/65cm 3p 16 Amp)时熔断
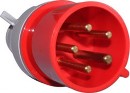
(阅读机器名可确定)并且为右手极化(顺时针旋转)。
图示:电源插头和电源插座
CEE 电源插口(底座),5-针, 16 安
[cos11092]
CEE 电源插口(底座),5-针, 32 安
[cos11090]
pulsar 3p 电源供应 | venus 和 saturn 电源供应 200/75 … 300/125 |
400 V 交流电 3~/N/PE f: 50/60 Hz 最大电流:16 A | 400 V 交流电 3~/N/PE f: 50/60 Hz 最大电流: 32 A |
3 相电流顺时针旋转区 | 3 相电流顺时针旋转区 |
16 A 保险 (C 型) | 32 A 保险 (C 型) |
插销有 5 个插头: | 插销有 5 个插头: |
L1 =1 相 (黑线) | L1 =1 相 (黑线) |
L2 = 2 相 (棕线) | L2 = 2 相 (棕线) |
L3 = 3 相 (黑线或灰线) | L3 = 3 相 (黑线或灰线) |
N =中性 (蓝线) | N =中性 (蓝线) |
PE = 地线(黄绿色的线) | PE = 地线(黄绿色的线) |
saturn 450/300rs:
400 V 交流电 3~/N/PE f: 50/60 Hz 最大电流: 63 A
400 V 交流电 3~/N/PE f: 50/60 Hz 最大电流: 50 A
230 V 交流电 1~/N/PE f: 50/60 Hz 最大电流:16 A
所提到的电线颜色是在德国应用的,在其他国家可能使用不同的颜色标记。三相电源的电压值:
从 L1 到 L2:400V,从 L1 到 L3:400V,从 L2 到 L3:400V
从 L1 到N:230V,从 L2 到N:230V,从 L3 到 N:230V。
在打开一个三相插头设备后,设备会自动将坡度调为 0%,如果不是三相插头,应立即关闭设备,并且对墙上的两相电源插座进行更改,使设备连接于右手极化电源。否则就不能正确设定坡度,并且控制发动机的电源会通过地面框架上的极限停止开关关闭。
N 通常您的房间需要一个带有 16A 解扣电路的跳闸保险丝。对于跑台表面结构面积为 200/75cm 到 300/125cm 的跑台类型,您需要一个 32A 带有解扣电路的跳闸保险。然而,如果当打开设备时跳闸保险丝就使跑台关闭,需要使用带有其他解扣电路(如 K 保险)的熔断保险或跳闸保险以保护电路,阅读设备的标示牌和技术数据进行确定。
N 如您有更多的问题可以询问工程师或 h/p/cosmos 公司。
N 在安装跑台之前,请先比较关于总电源电压和频率的标示牌上的说明是否和当地一样,如果一样才可以连接。
N 插入电源之前,检查主线路、电源接口、和地线保护性接触。损坏的电线和耦合器,以及有缺陷的和弄脏的接触部位需要及时更换。经过几年后,包有橡胶外皮的导线会出现很多小孔,并且易燃。
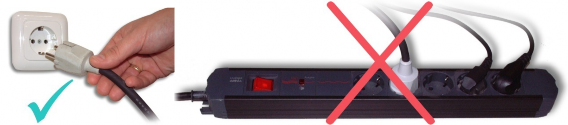
直接将跑台插座插到墙上插座。每一个跑台要与独立的电路相连,插座上应标上跑台的名称和序列号,不允许使用延长线和连有多个插头的插座。
连接有总电源的电子设备既不能在潮湿的环境中(如游泳池、桑拿室等)使用,也不能在杂乱环境中使用。
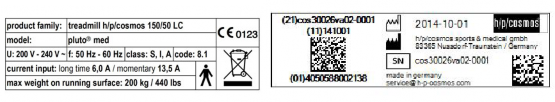
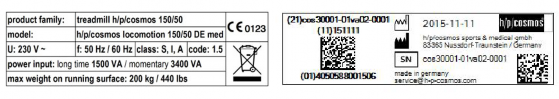
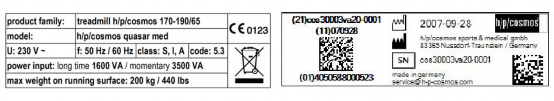
铭牌
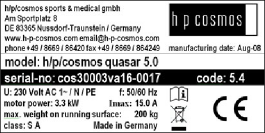
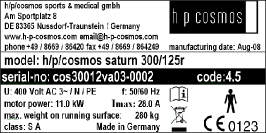
铭牌举例:运动设备 h/p/cosmos quasar 医疗设备 h/p/cosmos saturn 300/125r 类型所有的细节问题可参考说明中“技术数据”一章。
pluto med
locomotion 150/50 DE med
quasar med
电安全性测试和“第一次测量值”
第一次为用户安装时,一定要立即测试电安全性,包括“保护地线阻抗”、“绝缘阻抗”和泄露电流,而且其值要记录在一份特别的协议上[cos11690xx],并且标志上“第一次测量值”。细节问题请参考说明中“维护/检查”一章。用户说明书中有这份协议[cos11690xx]的一个复印件,其要和标有“第一次测量值”的原件一起发送给 h/p/cosmos 生产厂家。
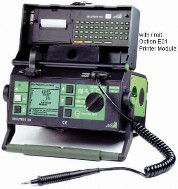
图示:IEC 60601-1 型电安全性测试设备
稳压
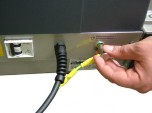
当在医疗领域中使用时,系统中的所有设备都需要通过星型潜在-补偿-线和医疗应用房间中的潜在-补偿-方位相连。
首先将潜在补偿 (潜在均等)与相应的插销(前面主开关旁边),然后连接总电源插头。
在测量和测试电安全性(泄露电流等)时,必须暂时断开稳压电线。
在医疗应用房间中,稳压电线应与设备插座的连接器以及潜在-补偿-方位相连。在安装期间,无论设备是否连接到稳压装置上,设备(跑台)都不应该连到电源上,安装完成后,要保护人员以免受到电击。
用户终端的电线连接
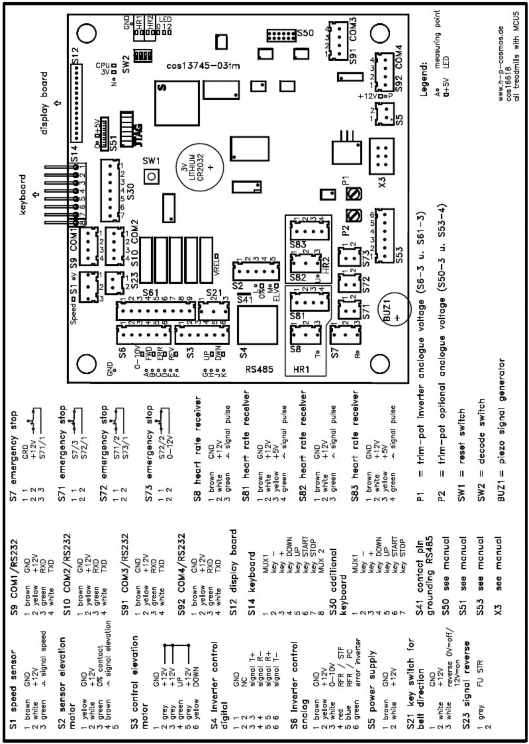
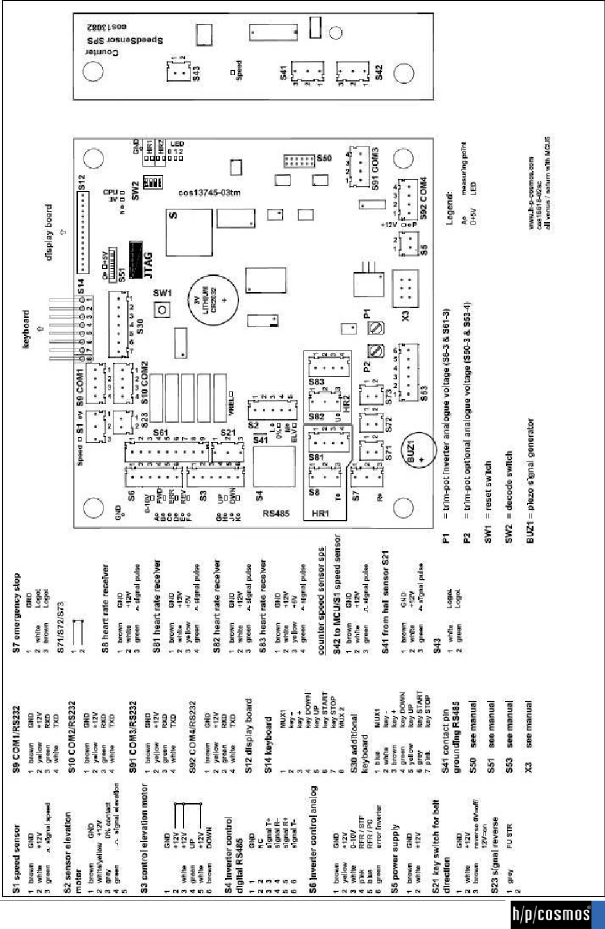
如果用户终端在运输过程中松开,请按下图连接电线:
带 MCU5 控制单元的设备(制造日期为 2007 年 12 月)
file: n:\article\cos14310m5-v1_08hpc-cn\20181018_cos14310m5-v1.08hpc-cn_instructions_for_use_manual_hpcosmos_running_machines_treadmills.doc
© 2018 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 18.10.2018 printed 18.10.2018 page: 38 of 202
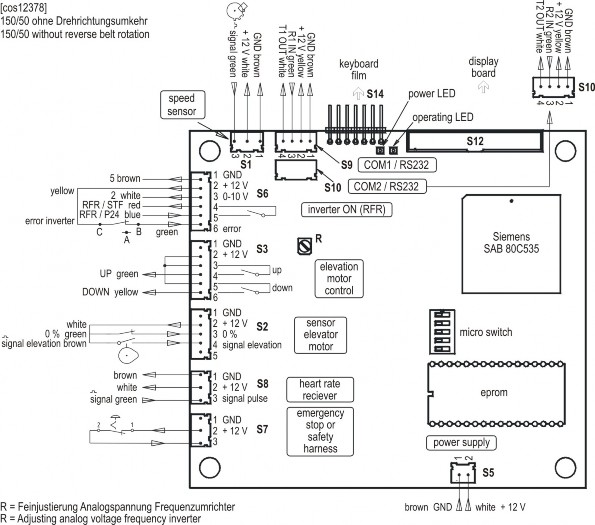
5.3.4.4. 带 MCU4 控制单元(制造日期为 2007 年 12 月)和反向转动带的设备
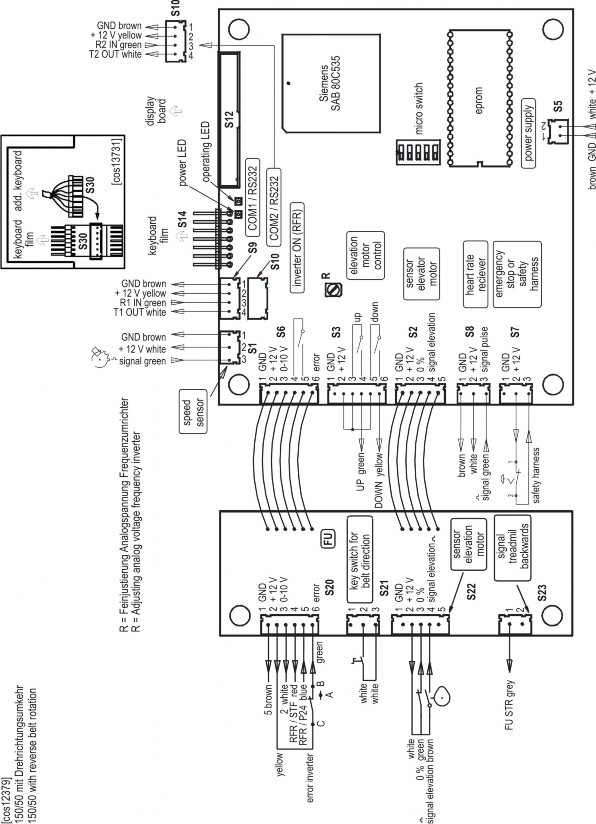
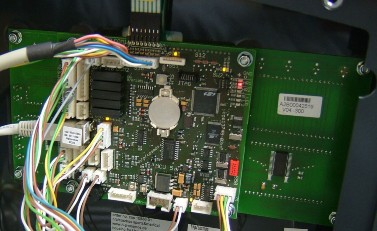
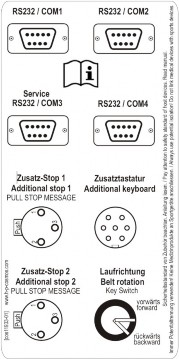
上图:
用户终端内的MCU5 控制面板和显示板
右图:
用户终端插头背面的贴标
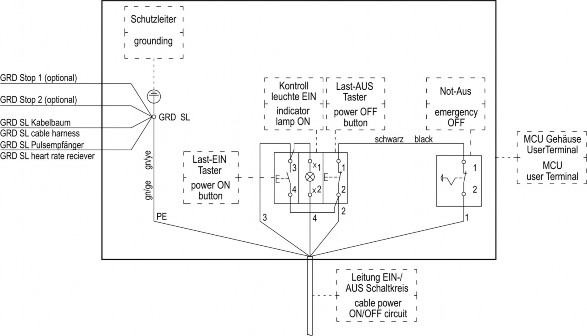
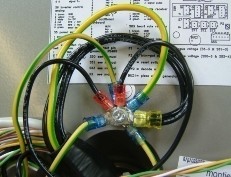
上图:用户终端中ON/OFF 按钮和紧急停止按钮的电路图右图:用户终端的地线连接
注意:GND / GND =接地
5.3.5. venus / saturn 200-300/75-125
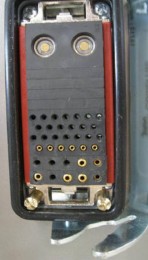
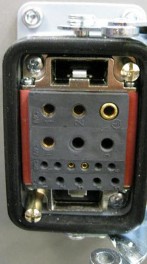
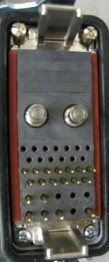
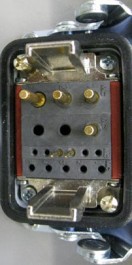
cos100719 socket in UserTerminal
cos100710 socket in UserTerminal for inverter, drive and elevation motor
cos100716 plug in running machine
cos100721 plug in running machine
5.3.6. saturn 450/300rs
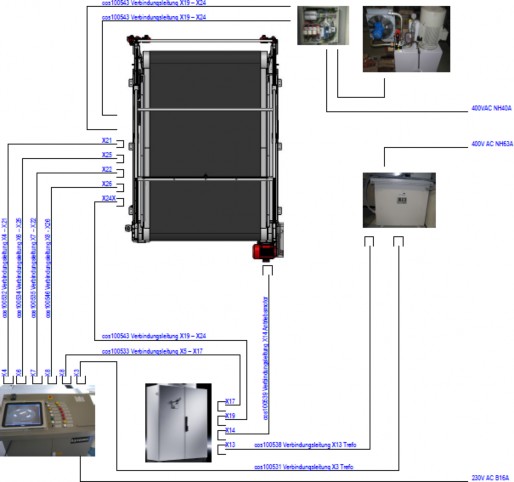
The above listed sockets and plugs have to be connected with the supplied cables and connectors.
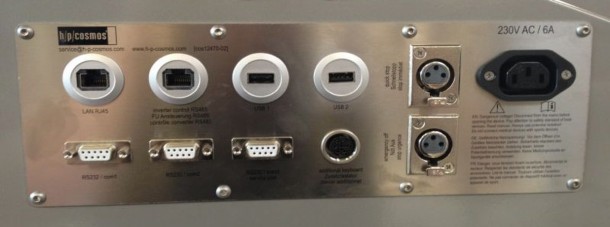
cos12470-02 interface terminal on the external UserTerminal
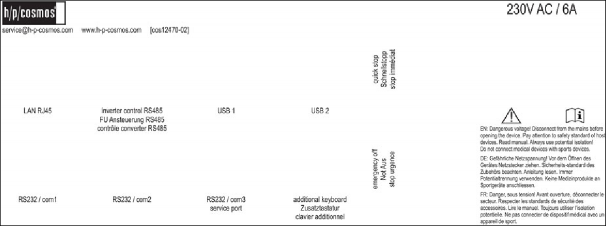
EN: Dangerous voltage! Disconnect from the mains before opening the device. Pay attention to safety standard of host devices. Read manual. Always use potential isolation! Do not connect medical devices with sports devices. | DE: Gefährliche Netzspannung! Vor dem Öffnen des Gerätes Netzstecker ziehen. Sicherheits-Standard des Zubehörs beachten. Anleitung lesen. Immer Potentialtrennung verwenden. Keine Medizinprodukte an Sportgeräte anschliessen. | FR: Danger, sous tension! Avant ouverture, déconnecter lesecteur. Respecter les standards de sécurité des accessoires. Lire le manuel. Toujours utiliser l’isolation potentielle. Ne pas connecter de dispositif médical avec un appareil de sport. |
开始运行跑台
概述
行走或跑步受试者的正常位置应位于跑台甲板长度的前 40%处。 可以使用前方多达 70%的跑台甲板长度。 不应使用后部 30%的跑带长度,并应提供缓冲区。
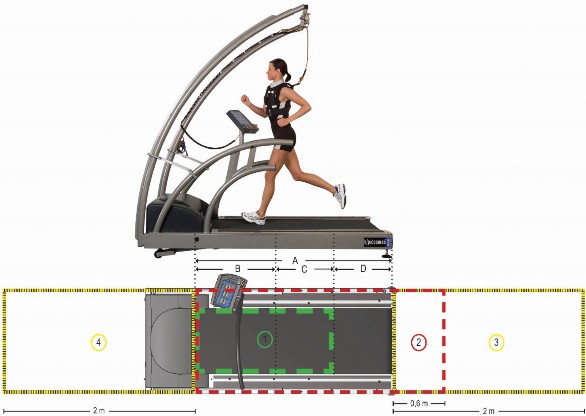
A: 100%
运行表面的总长度
B: 40%
H 后脚跟着陆的推荐位置
C: 30%
容忍锻炼的位置
D: 30%
不容忍运动的位置,应保持未使用状态(缓冲区)
1: 训练区域
2: 自由区域
3: 设备后方的安全区
4: 设备前方的安全区 (反向转动带转动)
应调整安全装置(拉绳安全执行器,带胸带系统和停止功能的安全拱,减重系统),使受试者不能使用后面 30%的跑台甲板长度,并且自动停止功能会使跑带停止运行。
患者/受试者站在跑台的正确位置上。在使用跑台前,必须仔细指导患者/受试者遵循跑带的速度并保持在正确的位置区域,且在运动期间不允许握住扶手。
紧急停止开关的解锁
为了能够打开设备,您必须先为紧急停止按钮解锁,此时,您可以拉开它(根据类型)或者旋转它(向右手边,见标志)
打开设备后,如果跑台坡度>0,它会自动调到 0 位置(ELEVATION 显示: “INIT”),因此,在打开前,请确保当降低坡度时,不会对人员造成伤害,并且在跑台下没有物体。
打开仪器
No. | 附图 | 描述 |
[01] |
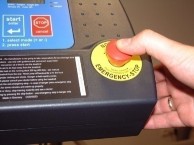
| 释放跑台测功仪上的所有紧急停止按钮 左图转动解锁下图拉升解锁
|
[02] |
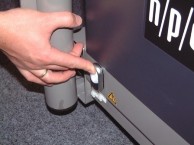
| 在设备前面的冲出式熔断丝必须打开 (引擎盖下的正面端子)。 |
[03] |
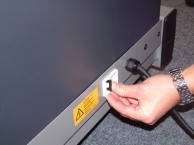
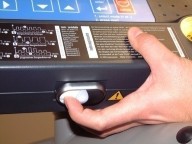
| 在前端按下白色按键(直到 2003 年是 绿色 "ON" 或 "I" 按键)打开跑台。2007 年 12 月以前设置的一些模式,ON- /OFF-键的位置可以在用户终端处。 按键内的指示灯发光 (如果指示灯没有亮,请检查电源、冲出式熔断丝和紧急停止键 )。 |
2007 年 12 月以前生产的体育和健身设备
"待机模式" 下,在前端可以直接由冲出式熔断丝关闭跑台。 (引擎盖下面的正面端子). (如果紧急停止按钮被激活,显示器会闪烁出 „PULL STOP“ ).
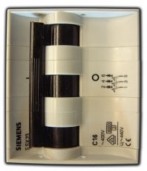
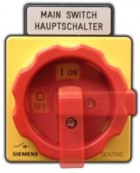
跳闸保险和 2 或 3 极总开关 带有指示灯的开/关按
钮
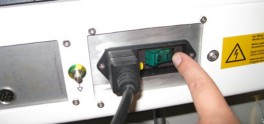
pluto med
设备的关闭
2003 年以前的开/关按钮 对于跑步平面结构面积为
200...300/75...125cm 的总开关
N 开关间隔时间不应小于 1-2 分钟(在 3 相连接的类型中:2-3 分钟)。否则会导致发动机调节紊乱以及文件备份失败。
N 带有绝缘变压器的医疗应用类型有一个突入电流限制器,开关间隔时间太短会导致突入电流限制器的失活并导致电路保险丝的过载。
N 对于专业应用,设备每天都要使用,我们建议在早晨打开它,一整天内将其保
留在待机模式。
在用户终端(一些模式在设备的前面)按黑色键关闭跑台 (直到 2003 年为 红色 “O” 键)。按键里面的指示灯是熄灭状态。2007 年 12 月以前设置的一些模式,ON-/OFF- 键的位置也可在用户终端处。
2007 年 12 月前生产的体育和健身设备
在前端可以直接由冲出式熔断丝关闭机器。 (引擎盖下面的正面端子).
紧急停止按钮/紧急关闭按钮
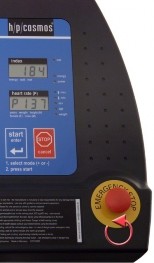
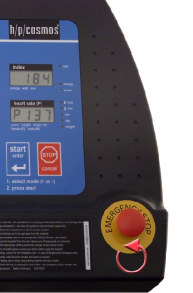
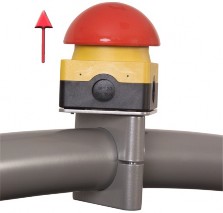
当有跌倒的危险或遇到紧急情况时,请按压用户终端紧急停止的红色按钮。在没有用户终端的设备中,紧急停止按钮直接安装在扶手上。
为了重新打开设备,拉开紧急停止按钮或将其轻轻的转向左边(根据机器类型确定)
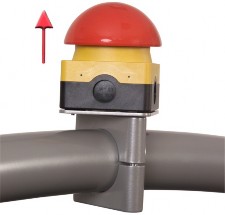
图左:旋转解锁下图:上拉解锁
生产日期在 2007 年 12 月以前的运动和健身跑台即将投入使用(注意显示器)。生产日期在 2007 年
12 月以前的医疗应用的跑台(独立的生产日期)都必须由白色的“I”键打开(直到 2003 年是绿色的

N 只有在遇到危险的情况下使用紧急停止按钮
N 紧急停止按钮不能当作日常停止按钮来使用
“ON”或 “I”键)。 然而再次打开前,等待至少 1 到 2 分钟 (3 相设备: 2 到 3 分钟).如上面提到的„关闭设备“.
安装、浏览、检查目录
在顾客使用 h/p/cosmos 设备前,经授权的技术员必须检查设备的安装是否正确。安装和试运转的细节信息和说明请参考说明书中独立的章节。
在其他方面,必须按以下几点进行操作或控制。
序号 | 附图 | 描述 |
[01] |
| 对交货单和所安装的设备进行比较,看看是否所有的部件如跑台、附件、维修盒以及跑台文件夹完整无损。 完成 |
[02] |
| 调整可升降底座 完成 |
[03] |
| 拧紧扶手所有的固定螺丝 完成 |
[04] |
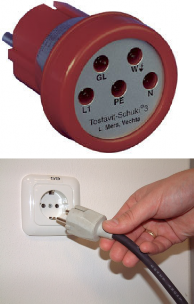
| 检查墙上的插座:肉眼检查是否有损坏、接触部位是否烧焦、正确固定以及良好的接地(无涂改、玷污、变 形) 检查墙上插座的正确引脚分配,可直接显示插座测试 (见左图). 关于测试设备,我们推荐 Testavit Schuki 3 – [cos15900] - 在 h/p/cosmos 可获得单独的说明. 检查设备的电源连接: 直接连接到具有独立保险丝的插座,无绊脚的危险,没有延长线,无过多插孔的插座和跑台单独的电路。如果不能连接墙上的插座,记在送货单上,告知客户并停止运行设备(如果需要)和安全启 动 。 完 成 |
[05] |
| 第一次为用户安装时应立即测试电安全性:“保护地线阻抗”、“绝缘阻抗”和泄露电流,测量值要记录 在特别的协议上[cos11690xx],并标志上“第一次测量值”。细节问题请参考说明书中“维护/检查”一章 。用户说明书中有这份协议[cos11690xx]的一个复印件, 其要和标有“第一次测量值”的原件一起发送给 h/p/cosmos 生产厂家。在测量后,要连接上稳压线。 完成 |
[06] |
| 按照说明书用“维护盒”中 30ml 专用硅油润滑跑台。 完成 |
[07] |
| 检查跑带的紧张度(无滑动)。 完成 |
[08] |
| 在和客户说明前要调整好跑带。 由于受伤风险,在使用后必须马上把艾伦键从螺旋处拔出! 完成 |
[09] |
| 借助模拟器或 POLAR 发送器测试心率发送器的功能, 寻找干扰源和可能的原因 完成 |
用户终端、键盘和显示屏
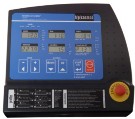
如果您的跑台没有用户终端(无显示屏、无键盘),您只能通过 RS232 接口连接外部设备控制机器了,如通过 ECG、运动心肺功能 测试仪、安装有 para graphics® 或 para control®软件的计算机。您可以在说明书中 RS232 接口和 RS232 协议选项功能一章或我们的主页网站 www.coscom.org 找到重要的安全建议、警告、系统要求及可兼容外围设备的清单
最近更多的计算机只有 USB 接口而无 RS232 接口。因此要使用一个序列号为 cos12769 的“USB-RS232接口-适配器-电线”装置。通过 USB 接口控制机器,处理器必须达到 Pentium 1.8 GHz 以上。
如果怀疑跑台未经授权而被别人使用,或有其他原因,您需要重新设置锁时:见“选项设置”一章“选项 40”。使用选项 41-44 您也可以锁住其他模式(手动模式、训练方案模式、靶心率调控运动模式、测试模式)。
为了使用下述功能,要进行维护和服务,我们建议使用 para control®计算机软件(免费)。您可以选择购买一个键盘或外设用户终端,它们可以通过 RS232 接口连接到跑台上。选择 1:带有 5 米线的 MCU4 远端控制用户终端:h/p/cosmos 序列号为 cos10002。选择 2:带有 2m 线的 6 个键的附加键盘: h/p/cosmos 序列号为 [cos10106]。当使用一个附加键盘时,有必要安装一条配线和一个连接器,或者将用户终端后板改装或移除。
大型跑台、无用户终端
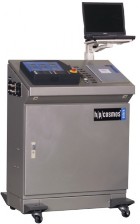
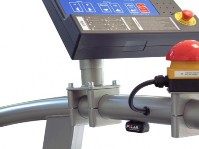
大型的跑台系列 h/p/cosmos venus 和 h/p/cosmos saturn 带有一个整合的用户终端的外部控制单位。
可以改装 lt 模型,为大型跑台在扶手处安装一个附加的用户终端。
在扶手处安装有用户终端 [cos13514]
计算机监控器或 laptops 的监视器手柄(可移动)[cos13321]笔记本电脑 [cos13476]
外部控制单位安装的滚轮(4 个)[cos14184]
上图:在扶手处安装的用户终端
左图:带有选项的外部控制单位:安装有滚轮和监控器/笔记本电脑支架

不要靠在用户终端上,不要按压显示器,轻轻的按键,您确定选项时,您会听到一声哗哗声。
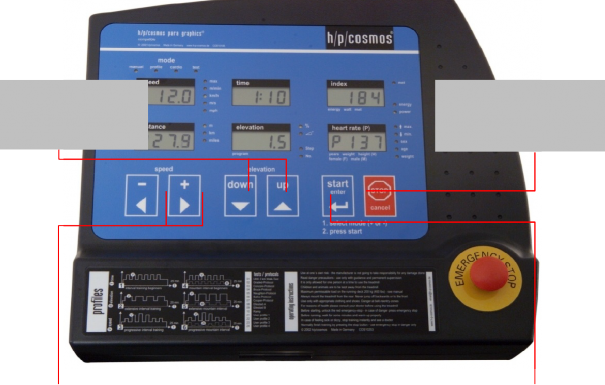
基本功能停止
停止机器运行
基本功能
改变坡度选择级别
键盘
基本功能
选择模式(手动、训练方案、靶心率调控运动、测试) 变更参数(速度、加速度/减速度)
选项选择,程序参数
基本功能
确定模式(手动、训练方案、靶心率调控运动、测试)
确定参数(速度、时间、脉搏等) 确定选项(测试单位)
启动键(所选项目)
Modus-Übernahme (Manual, Profile, Cardio, Test)
在不同的模式内按键也可能有特殊的功能。参见 manual 模式, profile 模式, cardio 模式和 test 模式说明。
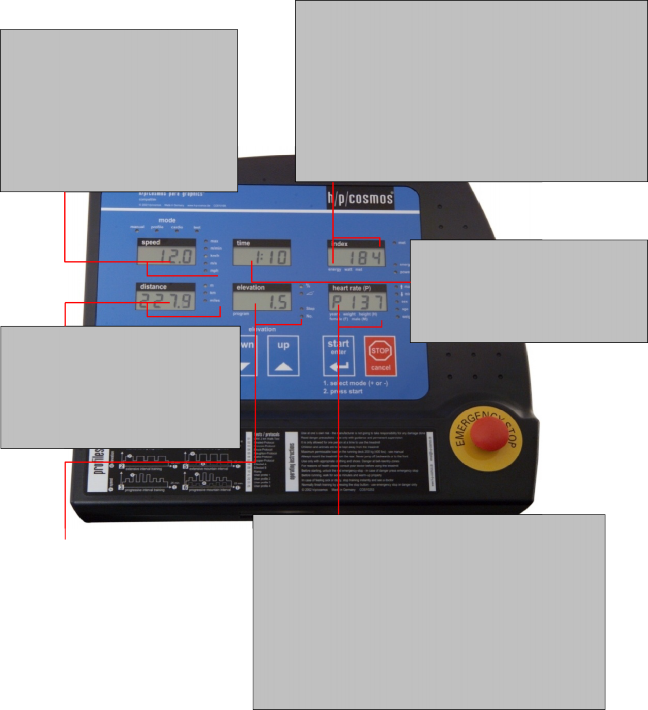
显示器
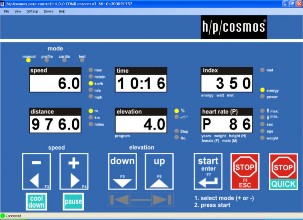
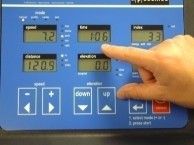
显示器由 6 个四位数字的 LCD 显示屏组成,它们可以显示速度、训练时间、(轮流显示能量消耗、功率和梅脱值),运动距离、坡度和心率。在液晶显示器旁您可以发现 4 个二极管发光灯 (LED),它们可以提供关于模式、测量单位等的信息。
显示器可以闪亮提示: N 选择的选项(LED ) N 可变参数(LCD)
N 干扰/错误
停止跑台后,显示值保留下来,直到:使用c 键重新开始跑台
改变模式(手动、训练方案、靶心率调控运动、测试)再次按压 b 键使显示初始化
如果按压 a 键(暂停)使跑台减速并最终停止,然后再次开始后显示器继续保留原先的值。
显示 | LED | 状态 | 单位 | 定义值 |
梅脱* | MET | | MET | 0.1 |
能量消耗 | Energy | | KJ | 1 |
功率 | Power | | Watt | 1 |
健康指数 (UKK) | Index | 1 |
显示(标准配置)
S 速度
LED | 状态 | 单位 | 定义值 |
max | | ||
m/min | | m/min | 0.1 |
km/h | | km/h | 0.01 |
m/s | | m/s | 0.01 |
mph | | mph | 0.01 |
跑步时间
LED | 状态 | 单位 | 定义值 |
mm:ss | 1 | ||
hh:mm | 1 |
跑步距离
LED | 状态 | 单位 | 定义值 |
m | | m | 0.1 |
km | | km | 0.1 |
miles | | miles | 0.1 |
LED | Status | Unit | Definition |
% | | % | 0.1 |
| | ° | 0.1 |
Step | | 1 | |
No | | 1 |
显示 | LED | 状态 | 单位 | 定义值 |
心率 (max.) 心率 (min.) 性别 年龄体重 受试者身高 | Sex M = male F = female Age Weight H .... | | 1/min 1/min M/F year kg cm | 1 1 1 1 1 |
坡度
程序次序 (Step) / -number (No)
LED on / LED off
操作模式
一般模式
跑台有 4 个操作模式(手动、训练方案、靶心率调控运动、测试)。当跑台运行时,可以在一些模式中相互转换。
先用a 或d 选择模式,然后按下c 键确定模式。
所连接的一系列接口通常是活化的。这意味着,在任何模式下、任何时间(同时),您可以发送和接受数据/命令。在 4 中模式中,不管命令是通过接口还是通过用户终端传送的,通常执行最后的命令。
加速级别
所有的模式都有 7 种不同级别的加速度和减速度水平,通过接口和 h/p/cosmos coscom 协议进行远程控制。 最大的加速度水平和最小的加速度水平参见章节:用户选择/选择功能。下面的图表显示的是最大速度是 40km/h 的跑台的加速度水平。
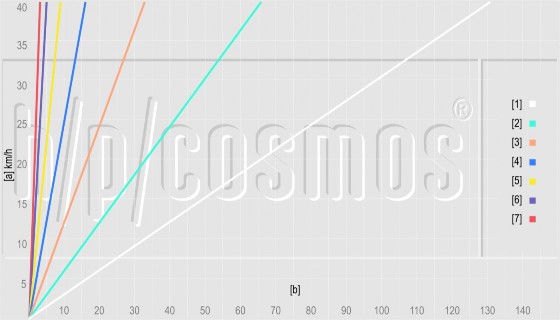
说明:[a]速度,单位 km/h [b]时间,单位 sec
不要设定太高的负荷(速度、加速度、坡度)。如果被测者/患者的健康条件不允许以及医生不允许这种负荷,禁止使用这种高负荷。忽视这些可能会导致受伤及对健康造成威胁。对于高负荷和可以确定的危险性,见更高及合理的安全措施一节。
0 到最大的速度:强度[1] 131 秒., [2] 66 秒., [3] 33 秒., [4] 16 秒., [5] 8 秒., [6] 5 秒. [7] 3 秒
手动模式
启动:跑带没有运行。LED 其中一种模式闪亮(manual, profile, cardio, test)
[5.B3] | 步骤. | 行为 | 按键 | 反应/显示 |
[01] | 选择手动操作模式 | a 或 d | 改变模式(manual, profile, cardio, test)直到 | |
[02] | 开始运行手动操作模式 | c | A)所选功能如果是非活化状态(标准): | |
跑台加速到预先选定的起始速度(标准: | ||||
0.5km/h,可以在选项模式中改变),开始测试 | ||||
%显示当前心率:P. 40 ... P. 220。心脏每 | ||||
跳一下,P 后面的点闪亮一下。 | ||||
B)如果选项功能是活化状态: | ||||
%显示:65 并且闪亮(65kg 体重) | ||||
要输入体重从而使能量消耗能够准确的计算出 | ||||
来,按a 或d 键然后d 键 | ||||
更多步骤请见A) | ||||
[03] | 改变速度
| 按住a 或 d 不 放 | 只要按住此键,速度就可以增加/减少,如果速度显示减小到“0”:暂停位置。 =显示PAUS,现有值不会改变。 | |
[04] | 为达到一定速度改变加速度和减速度 | 按压a 或 d 几次然后按住不放 | 例如:为达到加速度或减速度等级“3”,按 3 次相应的键,然后按住不放。 注意:最大 7 个等级,在选择的模式中可以通过选择来限制最大加速度水平。标准值:4 | |
[05] | 暂停模式 | a | 如果速度减少到零:暂停位置,=显示“PAUS”, 此时跑带停止,所有显示器停止,维持现有 | |
值。 | ||||
当使用d 或c 重新开始时,值会“ 增加” 。 | ||||
[06] | 改变坡度
| 按住f 或 e 不 放 | 按住此键增加/减小坡度(0 -最大.) | |
[5.B3] | [07] | 跳到下一个模式或跳回上一个模式 | 按c 并同时按 a 或 d | 跳到下一个模式或跳回上一个模式,这是一个非常好的方法,不停止跑带,而实现模式间切换。 |
[08] | t 停止跑带 | b | 跑带停止 (可在选择的功能中调节减速时间) | |
显示值和预选模式只保留 2 分钟然后会自动删 | ||||
除(重置)。 |
manual 闪亮
manual, km/h, m 和%闪亮
met, energy 和 power 轮流闪亮
weigh 闪亮
自动模式
如果您要开始一个训练方案、通过靶心率调控运动速度或进行指标测试,可使用自动模式。
注意:在三种模式之一(训练方案模式、靶心率调控运动速度模式、测试模式)开始运行时,跑带会自动开始运动,坡度会自动改变,所以您和其他用户需要了解细节问题和这些模式的危险性
(如这些模式的最大速度和坡度),以便于避免高速所带来的危险和伤害。
如果被测者/患者的健康条件不允许以及医生不允许这种负荷,禁止使用自动操作模式(通过计算机和外围设备进行对训练方案、靶心率调控运动速度、测试模式的远端控制)。忽视这些可能会导致受伤及对健康造成威胁。
自动模式下,在任何时候,测试者/患者和监控人员在开始设定进行自动改变负荷
(速度、加速度、减速度、坡度和停止)之前,应对所要达到的负荷有准确的了解。有必要的话参照更高的和合理的安全措施。
此外,在用户选择模式(参见“选择设置”章节)中可以禁用每种模式 (manual, profile, cardio, test) 。这可以在特殊的情况下获得额外的安全或者减少更多简单操作的功能。
训练方案模式/预先设定的训练方案
训练方案模式提供了 6 种不同的方案,使不同的速度和坡度相结合,模拟简单的跑步训练及越野跑。
在用户选择(OP11)激活(标准停用)的情况下: 为了提供 6 x 6 x 6 (总共 216) 变化方案,可以选择
(按比例)6 个方案中的最大速度、最大坡度和持续时间。为了更快、更容易获得,标准设置无缩放。
所有 6 个方案已经预定义,不能在存储中更改。要创造您的个人方案:测试 tNo 21 ... 28 可供用户定义。(免费的程序方案)
关于一个更好更容易的文档,为了使用 h/p/cosmos para graphics® 创建文档,我们推荐使用串行打印接口或者连接外部个人计算机。
启动:跑带不运行,LED 其中一个模式闪亮(manual, profile, cardio, test)
[5.B5] | 步骤 | 行为 | 按键 | 反应/显示 |
[01] | 选择训练方案模式 | a 或 d | 改变模式(manual, profile, cardio, test)直到 profile 闪亮 | |
[02] | 开始运行训练方案模式 | c | =显示:运动方案中最大速度 !显示:运动方案的时间 $显示:1 号方案 |
profile 闪亮
speed max.闪亮
program no 闪亮
N | 选择 1-6 号方案 | a 或 d | ||
=显示:在此方案中的最大速度 | ||||
!显示:此方案的时间 | ||||
$显示:1-6 号方案 | ||||
N | 开始运行运动方案模式: 选择的 1-6 号方案 | c | A)在选择的按键功能未活化的情况下(标准): | |
跑带加速到第一个计划阶段,见“计划阶段 | ||||
表”,下一个计划阶段开始前的 5 秒会出现倒计 | ||||
数秒的声音信号,开始测量。所有显示屏显示 | ||||
精确值。跑带根据方案设置的时间自动停止。 | ||||
按b 键可随时停止跑带。 | ||||
B)选择的功能活化时: "闪亮显示:SC 3(1-6) =显示根据缩放比例显示速度最大值 | ||||
(方案中设定的速度最大值) | ||||
!根据缩放比例显示时间(方案中设定 | ||||
的时间) | ||||
您可以按 a、d 和c 对缩放比例进行调 | ||||
节(最大速度、坡度、时间和距离),因 | ||||
而,这 6 个标准方案可以产生更多的变 | ||||
量。继续 A)步骤 | ||||
N | 停止跑带 | b | 跑带停止 | |
(减速时间可在选择的功能中调节) |
profile 闪亮
speed max 闪亮
program no.闪亮
profile 闪亮
%闪亮,随着 LED 级别而改变
KJ 和 Watt 轮流闪亮
speed max 闪亮
手动干涉运动方案模式的可能性
[5.B6] | 步骤 | 行为 | 按键 | 反应/显示 |
[01] | 改变速度
| 按住a 或 d | 只要按住此键,速度就可以增加/减少,如果SPEED 显示减少到“0”:暂停位置,现值不会改变。 对于这一步,只能改变速度当前值,而不会改 | |
不放 | 变其存储的值,下面的操作步骤按运动方案模 | |||
式进行。 | ||||
[02] | 改变加速级别和减速级别 | 按c 几次 | 例如:为达到加速度或减速度等级“3”,按 3 次相应的键,然后按住不放。 | |
| 然后按住不放 | 注意:最大 7 个等级,在选择的模式中可以通过选择来限制最大加速水平/标准值为 4。 | ||
[03] | 暂停:干扰程序阶段 | a | =显示:"PAUS"。跑带停止。所有的显示停 | |
止。维持现有值。 | ||||
当使用d 或c 重新开始时,值会“ 增加” | ||||
[04] | 改变坡度
| 按住f 或 e 不 放 | 只要按住此键不放,坡度就会增加/减少(0 到最大)。 在这一步只是改变当前坡度而不会改变储存的 内容,以下步骤如训练方案模式。 | |
[05] | 跳到下一个模式或跳回上一个模式 | 按c 并同 | 跳到下一个模式或跳回上一个模式 | |
时按 | ||||
f 或 e | ||||
[06] | 跳到下一个模式或跳回上一个模式 | 按c 并同 | 跳到下一个模式或跳回上一个模式,这是一个非常好的方法,不停止跑带,而实现模式间切 | |
时按 | 换。例如:不停止跑带而开始手动模式以达到 | |||
a 或 d | 冷却。 |
可以即时改变一个方案,但不会改变存储功能,个人设定运动方案请选择 21-24 号测试方案。启动:操作模式:Profile。跑带运行
对于更好的文档,我们推荐使用连接连接串行接口的打印机,或/和使用带有 para graphics® 软件的外部个人计算机。
间歇运动方案概述
1-3 号方案:时间变化,无坡度变化
4-6 号方案:时间变化,坡度变化。
一些模型有一些特别的功能,包含 30-39 附加的储存空间,可以进行个人设定方案的储存。
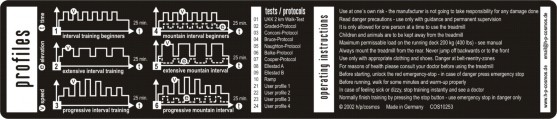
如果这些方案没有缩放比例,下表包含了标准值。缩放比例的激活可见“选项功能”一章。
[5.B7] | 方案 1 初学者的间歇训练模式 | = m/sec | = km/h | ! min | $% |
热身运动 | 1.8 | 6.5 | 4.0 | 0.0 | |
High 1 | 2.5 | 9.0 | 0.5 | 0.0 | |
Low 1 | 1.8 | 6.5 | 3.0 | 0.0 | |
High 2 | 2.5 | 9.0 | 0.5 | 0.0 | |
Low 2 | 1.8 | 6.5 | 3.0 | 0.0 | |
High 3 | 2.5 | 9.0 | 0.5 | 0.0 | |
Low 3 | 1.8 | 6.5 | 3.0 | 0.0 | |
High 4 | 2.5 | 9.0 | 0.5 | 0.0 | |
Low 4 | 1.8 | 6.5 | 3.0 | 0.0 | |
High 5 | 2.5 | 9.0 | 0.5 | 0.0 | |
Low 5 | 1.8 | 6.5 | 3.0 | 0.0 | |
High 6 | 2.5 | 9.0 | 0.5 | 0.0 | |
Low 6 | 1.8 | 6.5 | 3.0 | 0.0 | |
25 min | |||||
方案 2 普通间歇训练模式 | = m/sec | = km/h | ! min | $% | |
热身运动 | 2.0 | 7.2 | 5.0 | 0.0 | |
High 1 | 2.5 | 9.0 | 3.0 | 0.0 | |
Low 1 | 2.0 | 7.2 | 2.0 | 0.0 | |
High 2 | 2.5 | 9.0 | 3.0 | 0.0 | |
Low 2 | 2.0 | 7.2 | 2.0 | 0.0 | |
High 3 | 2.5 | 9.0 | 3.0 | 0.0 | |
Low 3 | 2.0 | 7.2 | 2.0 | 0.0 | |
High 4 | 2.5 | 9.0 | 3.0 | 0.0 | |
Low 4 | 2.0 | 7.2 | 2.0 | 0.0 | |
25 min | |||||
[5.B7] | 方案 3 递增间歇训练模式 | = m/sec | = km/h | ! min | $ % |
热身运动 | 2.8 | 10.1 | 4.0 | 0.0 | |
High 1 | 3.2 | 11.5 | 2.0 | 0.0 | |
Low 1 | 2.8 | 10.1 | 2.0 | 0.0 | |
High 2 | 3.6 | 13.0 | 1.0 | 0.0 | |
Low 2 | 2.8 | 10.1 | 2.0 | 0.0 | |
High 3 | 4.0 | 14.4 | 1.0 | 0.0 | |
Low 3 | 2.8 | 10.1 | 2.0 | 0.0 | |
High 4 | 3.6 | 13.0 | 1.0 | 0.0 | |
Low 4 | 2.8 | 10.1 | 2.0 | 0.0 | |
High 5 | 3.2 | 11.5 | 1.0 | 0.0 | |
Low 5 | 2.8 | 10.1 | 2.0 | 0.0 | |
High 6 | 3.2 | 11.5 | 1.0 | 0.0 | |
Low 6 | 2.8 | 10.1 | 4.0 | 0.0 | |
25 min | |||||
方案 4 初学者的间歇训练模式 | = m/sec | = km/h | ! min | $% | |
热身运动 | 1.8 | 6.5 | 4.0 | 0.0 | |
High 1 | 2.5 | 9.0 | 0.5 | 5.0 | |
Low 1 | 1.8 | 6.5 | 3.0 | 0.0 | |
High 2 | 2.5 | 9.0 | 0.5 | 10.0 | |
Low 2 | 1.8 | 6.5 | 3.0 | 0.0 | |
High 3 | 2.5 | 9.0 | 0.5 | 10.0 | |
Low 3 | 1.8 | 6.5 | 3.0 | 0.0 | |
High 4 | 2.5 | 9.0 | 0.5 | 10.0 | |
Low 4 | 1.8 | 6.5 | 3.0 | 0.0 | |
High 5 | 2.5 | 9.0 | 0.5 | 10.0 | |
Low 5 | 1.8 | 6.5 | 3.0 | 0.0 | |
High 6 | 2.5 | 9.0 | 0.5 | 10.0 | |
Low 6 | 1.8 | 6.5 | 3.0 | 0.0 | |
25 min | |||||
[5.B7] | 方案 5 普通间歇训练模式 | = m/sec | = km/h | ! min | $% |
热身运动 | 2.0 | 7.2 | 5.0 | 5.0 | |
High 1 | 2.5 | 9.0 | 3.0 | 0.0 | |
Low 1 | 2.0 | 7.2 | 2.0 | 10.0 | |
High 2 | 2.5 | 9.0 | 3.0 | 0.0 | |
Low 2 | 2.0 | 7.2 | 2.0 | 10.0 | |
High 3 | 2.5 | 9.0 | 3.0 | 0.0 | |
Low 3 | 2.0 | 7.2 | 2.0 | 10.0 | |
High 4 | 2.5 | 9.0 | 3.0 | 0.0 | |
Low 4 | 2.0 | 7.2 | 2.0 | 10.0 | |
25 min | |||||
方案 6 递增间歇训练模式 | = m/sec | = km/h | ! min | $% | |
热身运动 | 2.8 | 10.1 | 4.0 | 0.0 | |
High 1 | 3.2 | 11.5 | 2.0 | 10.0 | |
Low 1 | 2.8 | 10.1 | 2.0 | 0.0 | |
High 2 | 3.6 | 13.0 | 1.0 | 7.5 | |
Low 2 | 2.8 | 10.1 | 2.0 | 0.0 | |
High 3 | 4.0 | 14.4 | 1.0 | 5.0 | |
Low 3 | 2.8 | 10.1 | 2.0 | 0.0 | |
High 4 | 3.6 | 13.0 | 1.0 | 7.5 | |
Low 4 | 2.8 | 10.1 | 2.0 | 0.0 | |
High 5 | 3.2 | 11.5 | 1.0 | 5.0 | |
Low 5 | 2.8 | 10.1 | 2.0 | 0.0 | |
High 6 | 3.2 | 11.5 | 1.0 | 5.0 | |
Low 6 | 2.8 | 10.1 | 4.0 | 0.0 | |
25 min | |||||
靶心率调控运动强度模式-一般说明
注意说明书中所有的安全说明和警告。
如果感觉到不舒服或头晕、身体疼痛或其他健康问题,请立即停止训练,并看医生。
在能够测到或预测到无线心率发射器被干扰,不要使用靶心率调控运动模式。
如果测试者/患者的健康或其他情况以及医生不允许这种负荷,不能使用靶心率调控运动模式,忽视这些会导致人员受伤以及对健康造成危害。
任何时间进行自动模式和靶心率调控运动模式的操作时,在开始运行自动负荷(速度、加速、减速、坡度和停止)更改功能之前,任何情况下测试者/患者和监控者都必须十分准确地了解预期的负荷,有必要参考更高的及合理的安全措施。
靶心率调控运动负荷(“调控心率”靶心率训练)
靶心率调控运动强度模式-应用领域/控制
使用靶心率调控运动强度模式控制跑台,可以使受试者心率保持在预定区域,因而受试者必须穿戴相应的胸带(胸带、拉绳产生的最大拉力为 99kg)。
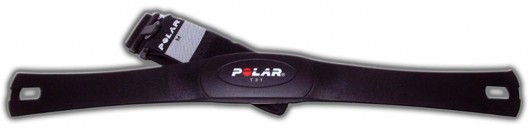
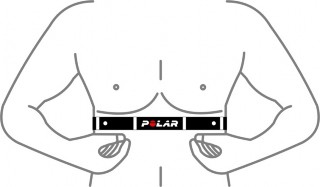
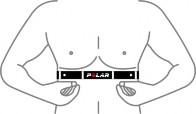
调节胸带长度,使其收紧但不限制您的运动,在运动中确保其不松动,扣紧外面带有发送器的胸带 (POLAR-标志在正确的位置)。
为了达到最好的接触效果,皮肤应当潮湿,触胶(应用于心电图)是很好的溶液,用水和触胶将两个电极和皮肤弄湿。
将发送器置于胸大肌下右侧,如上图所示,对于 95 ... 98 %的受试者,我们建议使用这种标准位置。
可以设定以下参数:
训练时想要达到的最大心率训练时想要达到的最小心率
靶心率调控运动强度模式的最大允许速度。(训练时坡度可以在运动中手动设定)
跑台以一定的开机速度开始运行。为了使心率维持在预定区域,如果有必要,可以使用此模式使机器自动增加或减小速度。
跑台速度不能超过最大限定速度,如果达到最大速度,而受试者心率仍低于目标值,坡度会增加,从而使受试者达到预定心率。另一方面,如果已达到预定心率,而为了使受试者心率不再增加,可先降低坡度,后降低速度。
如果当打开靶心率调控运动强度模式,而跑台没有接收到心率信号,它会以设定的起始速度运行而不会改变,每隔 30 秒就响起一声警告信号,一分钟后,跑台取消此模式。 ( MCU5 硬件版本
< V1.03.1 或者 MCU4 硬件版本< V4.04.2,跑台两分钟后取消). 如果在靶心率调控运动强度模式操作过程中,心率信号突然中断,跑台会以实际设定的的速度和坡度运行,在这种情况下,每 30秒会出现一声哗哗声。跑台不会取消这种模式,跑台会将速度降到 2 km/h,1 分钟后这种模式终止。( MCU5 硬件版本< V1.03.1 或者 MCU4 硬件版本< V4.04.2,跑台 2 分钟后取消 ).
最大速度(km/h) | 控制 |
2-最大值 | 先调节速度,达到速度以后(许可的最大值),再调节坡度。 |
例如:
如果您只想要受试者走路,而通过提高坡度的方式控制负荷,设定最大速度 4.0 km/h
如果您想要通过速度而不改变坡度的方式控制受试者的负荷,设置最大速度 20.0 km/h
达到较低的靶心率,通过靶心率调控运动负荷表 | |||
心率实际值/设定值 | 心率实际值/设定值 | 心率实际值/设定值 | 心率实际值/设定值 |
0 ... 5 | 0.2 km/h | 0.1 % | 25 秒 |
5.1 ... 15 | 0.4 km/h | 0.2 % | 25 秒 |
15.1 ... 30 | 0.6 km/h | 0.4 % | 25 秒 |
30.1 ... 50 | 0.8 km/h | 0.8 % | 20 秒 |
> 50 | 1.0 km/h | 1.0 % | 20 秒 |
达到较高的靶心率,通过靶心率调控运动负荷表 | |||
心率实际值/设定值 | 心率实际值/设定值 | 心率实际值/设定值 | 心率实际值/设定值 |
0 ... 5 | 0.3 km/h | 0.3 % | 12 秒 |
5.1 ... 15 | 0.8 km/h | 0.8 % | 12 秒 |
15.1 ... 30 | 1.0 km/h | 1.0 % | 10 秒 |
30.1 ... 50 | 1.5 km/h | 1.2 % | 8 秒 |
> 50 | 2.0 km/h | 1.6 % | 7 秒 |
靶心率调控运动强度模式-操作
步骤 | 行为 | 按键 | 反应/显示 |
[01] | 选择cardio 操作模式 | a 或 d | 改变模式(manual, profile, cardio, test)直到 cardio 闪亮 |
[02] | 确定cardio 操作模式 | c | =显示 6.0(在 cardio 模式中的最大速度), 在选项中,可选择默认值(这里为 6.0) |
[03] | 为模式改变速度 | a 或 d | =闪烁显示跑台最大速度(cardio 模式中最大允许速度) 例如:)如果您只想要受试者行走,通过只改变坡度的方式控制负荷,设定最大速度为 b)如果您想要通过改变受试者速度而不改变坡 度的方式控制负荷,设定最大速度为 20.0 |
[04] | 确定cardio 模式的最大速度 | c | =显示:2.0-跑台最大速度(cardio 模式中最大允许速度) %闪烁显示:35(受试者年龄) |
[05] | 选择个人年龄 | a 或 d | %闪烁显示:0-100(年龄), 硬件版本V3.02.4 版本:18-100 |
[06] | 确定个人年龄 | c | 注意:您必须根据您的健康状况和您医生的忠告改变此水平,如果不需要改变,按c 进行确定 |
[07] | 改变心率上限 | a 或 d | %闪亮显示心率最大水平 |
cardio 闪亮
speed 闪亮
%闪亮
energy 闪亮
cardio 闪亮
speed 闪亮
years 闪亮
years 闪亮
闪亮,%闪烁显示建议的心率最大水平:公式:180- 年龄
闪亮,
如果没有 POLAR 胸带和发送器,就不能使用靶心率调控运动强度模式。启动:跑带不运行,LED 其中一个模式闪亮(manual, profile, cardio, test)
[08] | 确定心率上限 | c | %闪亮显示建议的心率最小水平。公式:心率最大水平减去 10。 |
[09] | 改变心率下限 | a 或 d | %闪亮显示心率最小水平 |
[10] | 确定心率下限以及开始运行跑带 | c | 跑带速度从 0 开始上升到 2km/h |
或 闪亮,提示当前心率太低或太高 | |||
%显示当前心率:P. 40 ... P. 220,心脏每跳动 | |||
一下,“P”后面的点闪烁一次,跑台的速度和坡 | |||
度是自动控制的(见独立的表) | |||
[11] | 停止跑带 | b | 跑带停止(减速的时间可在选项功能中调整) |
闪亮
闪亮
cardio 闪亮
为了更好的存档,我们建议使用连接于 RS232 系列接口的打印机或/和装有 para graphics®软件的外设计算机。
手动干涉靶心率调控运动强度模式运行的可能启动:操作模式:Cardio。跑带以初速度运动
[5.B11] | 步骤 | 行为 | 按键 | 反应/显示 |
[01] | 改变速度
在 Cardio 模式中,速度发 | 按住a 或 d | 只要按住这些键,=就显示 0 到机器的最大速度 (cardio 中允许的最大速度) 例:a)如果您只想要受试者行走并通过控制 | |
生变化后,会自动改变允 许的最大速度。 | 不放 | 坡度来改变负荷,将最大速度调至 4.0 b)如果您想要通过改变速度,而不改变坡度 | ||
来控制受试者的负荷,将最大速度设置为 20.0 | ||||
速度增加/减小(0 到最大) | ||||
如果速度显示减小到“0”:暂停 | ||||
=显示“PAUS”,显示屏维持当前值。 | ||||
[02] | 暂停模式:干涉 Cardio 模式运行 | a | =显示“PAUS”。跑带停止。所有显示停止, 显示屏维持当前值。 | |
当用d 或c 重开始时,所有的显示值增 | ||||
加。 | ||||
[03] | 改变坡度
| 按住f 或 e | 按住此键不放,坡度增加/减小(0 到最大)。注意:改变坡度会影响受试者心率,因而可通过自动速度调节进行弥补。 | |
不放 | ||||
[04] | 改变最大心率 | 按 c 键 并 | %显示:心率的最大水平/ 心率最小水平在 | |
同时按 | 所选范围内自动改变。 | |||
f 或 e | ||||
[05] | 跳到下一个模式或跳回上一模式 | 按c 键并 | 跳到下一个模式或跳回上一模式,这是一个更换其他模式而不停止跑带的好方法,例如不停 | |
同时按 | 止跑带的情况下,而要达到“冷静”,开始手动 | |||
a 或 d | 模式。 |
闪亮
测试模式和自由训练方案-一般说明
一些训练方案(如 CONCONI-测试, STEP-测试, COOPER-测试等)是耐力测试方案(最大负荷和最大心率测试),并且只能在咨询过医生和人员监控之下应用。
应当考虑进行适当的热身和冷静时间。
当进行最大负荷和最大心率测试时,给受试者使用带有安全胸带系统(可供选择)的安全器具。
测试方案/应用领域
通过训练模式可完成不同的训练(提前定好的和自己定制的)。关于测试的信息都包含在表格中。在这些测试中,只有 UKK 步行测试(测试编号 1),跑台才对测试结果做出计算和评价
(健康指数)。所有其他模式只对负荷进行控制,跑台没有自动评价功能。只能由外部设备
(如 ECG, 运动心肺功能测试仪等)或计算机软件(如 POLAR 分析软件)进行评价。
[5.B13] | 测试编号 | 测试/训练方案 | 评述/编程 |
1 | UKK 2-km 行走测试 (UKK 坦佩雷研究机构/芬兰) | 健康测试:带有健康指数的评价和显示。尽快的走 2km,2km 之后健康指数就显示出来。 | |
2 | 逐级测试
| 带有参数的耐力测试(最大负荷): 起始速度、运动时间(单位 min:sec)、加速度、加速水平、间歇时间(单位 min:sec) (比如通过在训练间歇期采血样并使用外部乳酸分析设备进行乳酸分析,从而决定无氧阈) 标准负荷方案: 起始速度:8.0 km/h,根据受试者情况而变、运动时间 3min (可以改变)、加速度 2.0 km/h ( 可以改变)、加速水平 4 级(可以在 1-5 范围内调整)、间 歇时间 30 sec(可以改变)。医生必须手动激活STOP 键 见下一页... |
[5.B13] | 2 | 逐级测试 | 继续 ... |
在一个已经提前设置的阶段测试中,可以在测试中 | |||
自己改变暂停时间,也就是说,可以延长暂停时间 | |||
或立即开始。 | |||
手动终止暂停: | |||
一旦测试模式暂停,跑带就停止,您可以立即按 | |||
START 键选择下一阶段计划:或者按一次START,一 | |||
开始出现警告声音信号;或者按两次START 键,而 | |||
无声音。这与预先设定的暂停时间无关,而且不对 | |||
下一步训练计划产生影响。按下开始按钮,下一个 | |||
设定的速度模型开始运行。可按“+”终止暂停。,当 | |||
释放“+”键时,即设定速度。 | |||
延长暂停时间: | |||
一旦测试方案暂停,跑带停止,可以用“-”键延长暂停时间,=显示“PAUS” | |||
如果要开始,您可以按START 或“+”手动操作。 | |||
3 | Conconi 测试 | 耐力测试(最大心率测试) | |
例如,通过受试者心率曲线决定无氧阈 | 标准负荷: | ||
| 起始速度:8.0km/h,应当按受试者情况改变。一圈长度:200m(可以改变) 加速度:0.5 km/h(可以改变) 当受试者完全力竭时,医生必须手动停止设备。 |
[5.B13] | 4 | Bruce 方案 如进行心电图耐力测试
| 阶段 | 持续时间 | 速度 | 坡度 |
1 | 3:00 min | 2.7 km/h | 10 % | |||
2 | 4.0 km/h | 12 % | ||||
3 | 5.4 km/h | 14 % | ||||
4 | 6.7 km/h | 16 % | ||||
5 | 8.0 km/h | 18 % | ||||
6 | 8.8 km/h | 20 % | ||||
7 | 9.6 km/h | 22 % | ||||
5 | Naughton 方案 如进行心电图耐力测试
| 阶段 | 持续时间 | 速度 | 坡度 | |
1 | 3:00 min | 3.0 km/h | 0.0 % | |||
2 | 3.5 % | |||||
3 | 7.0 % | |||||
4 | 10.5 % | |||||
5 | 14.0 % | |||||
6 | 17.5 % | |||||
6 | Balke 方案 如进行心电图耐力测试
| 阶段 | 持续时间 | 速度 | 坡度 | |
1 | 2:00 min | 5.0 km/h | 2.5 % | |||
2 | 5.0 % | |||||
3 | 7.5 % | |||||
4 | 10.0 % | |||||
5 | 12.5 % | |||||
6 | 15.0 % | |||||
7 | 17.5 % | |||||
8 | 20.0 % | |||||
9 | 22.5 % | |||||
10 | * 25.0 % | |||||
* 150/50 cm 大小的跑台最大坡度为 24% | ||||||
7 | Cooper 方案 如进行心电图耐力测试t
| 起始速度:5.3km/h、坡度 0% 一分钟后:坡度增加到 2% 再过一分钟后,坡度每分钟增加 1% 当坡度为 25%时,坡度保持恒定,速度每分钟增加 0.32 km/h。 当受试者完全力竭,医生必须手动停止设备。 | ||||
[5.B13] | 8 | Ellestad A 方案 如进行心电图耐力测试
| 阶段 | 持续时间 | 速度 | 坡度 |
1 | 3:00 min | 2.7 km/h | 10.0 % | |||
2 | 4.8 km/h | |||||
3 | 6.4 km/h | |||||
4 | 8.0 km/h | |||||
9 | Ellestad B 方案 如进行心电图耐力测试
| 阶段 | 持续时间 | 速度 | 坡度 | |
1 | 3:00 min | 2.7 km/h | 10.0 % | |||
2 | 4.8 km/h | 10.0 % | ||||
3 | 6.4 km/h | 10.0 % | ||||
4 | 8.0 km/h | 10.0 % | ||||
5 | 8.0 km/h | 15.0 % | ||||
6 | 9.6 km/h | 15.0 % | ||||
10 | Ramp 方案 (并不适用于所有跑台)
| Ramp 方案有两个参数: N 目标速度:标准 10.0 km/h;可在 0 到跑带最大速度范围内调节 N 达到目标速度的时间(单位:秒):标准:10 秒。可在 0 到 99 秒的范围内调节。 | ||||
[5.B13] | 11 | “Gardner测试协议”用于血管学研究。Gardner测试协议用于对外周血管疾病患者 | 阶段 | 持续时间 min:sec | 速度 | 坡度 | 总时间 min:sec |
的最大行走距离评价。需要在医生持续监 | 测试前时期。患者踩在踏板上,而不踩在跑带上 | ||||||
护下进行。并且要使用防摔倒系统(如带有胸带的安全拱)。 患者首先站在跑台两旁的踏板上,而不要 | |||||||
0 | 直到按 START | 3.2 km/h | 0 | 直到按 START | |||
测试时期。患者在跑带上运动。 | |||||||
站在跑带上,打开测试方案11,跑带速度 | |||||||
增加到3.2km/h。当患者踏上跑带时,医生 | 1 | 02:00 | 3.2 km/h | 0 | 2:00 | ||
再次按下START按钮。当第二次按下时, | |||||||
2 | 02:00 | 3.2 km/h | 2 | 4:00 | |||
显示归零。如果打印机直接连接到跑台上 | |||||||
3 | 02:00 | 3.2 km/h | 4 | 6:00 | |||
时,完成测试后,结果会打印出来。 | |||||||
| 4 | 02:00 | 3.2 km/h | 6 | 8:00 | ||
5 | 02:00 | 3.2 km/h | 8 | 10:00 | |||
6 | 02:00 | 3.2 km/h | 10 | 12:00 | |||
7 | 02:00 | 3.2 km/h | 12 | 14:00 | |||
8 | 02:00 | 3.2 km/h | 14 | 16:00 | |||
9 | 02:00 | 3.2 km/h | 16 | 18:00 | |||
10 | 02:00 | 3.2 km/h | 18 | 20:00 | |||
11 | 30:00 | 3.2 km/h | 18 | 50:00 | |||
12 - 20 | 不可用 / 保留 | 用于进一步的扩展和升级 | |||||
21 - 28 | 用户自定义方案 | 最大的 40 程序步骤/无法升级 | |||||
在firmware 3.02.3 中,测试模式中还有其他的方案-可以随意选择,在默认状态下,是锁住的。
[5.B13] | 70 | 600m 间歇训练/14.5 17.5 km/h
| 阶段 | 跑步距离/ 持续时间 | 速度 | 坡度 | 加速度级别 |
1 | 600 m | 14.5 km/h | 0 % | 3 | |||
2 | 1:30 min | 0.0 km/h | |||||
3 | 600 m | 15.5 km/h | |||||
4 | 1:30 min | 0.0 km/h | |||||
5 | 600 m | 16.5 km/h | |||||
6 | 1:30 min | 0.0 km/h | |||||
7 | 600 m | 17.5 km/h | |||||
8 | 1:30 min | 0.0 km/h |
[5.B13] | 71 | 500m 间歇训练/15.0 19.0 km/h
| 阶段 | 跑步距离/持续时间 | 速度 | 坡度 | 加速度级别 |
1 | 500 m | 15.0 km/h | 0 % | 3 | |||
2 | 1:15 min | 0.0 km/h | |||||
3 | 500 m | 16.0 km/h | |||||
4 | 1:15 min | 0.0 km/h | |||||
5 | 500 m | 17.0km/h | |||||
6 | 1:15 min | 0.0 km/h | |||||
7 | 500 m | 18.0 km/h | |||||
8 | 1:15 min | 0.0 km/h | |||||
9 | 500 m | 19.0 km/h | |||||
10 | 1:15 min | 0 km/h | |||||
72 | 400m 间歇训练/16.0 21.0 km/h
| 阶段 | 跑步距离/持续时间 | 速度 | 坡度 | 加速度级别 | |
1 | 400 m | 16.0 km/h | 0 % | 3 | |||
2 | 1:00 min | 0.0 km/h | |||||
3 | 400 m | 17.0 km/h | |||||
4 | 1:00 min | 0.0 km/h | |||||
5 | 400 m | 18.0 km/h | |||||
6 | 1:00 min | 0.0 km/h | |||||
7 | 400 m | 19.0 km/h | |||||
8 | 1:00 min | 0.0 km/h | |||||
9 | 400 m | 20.0 km/h | |||||
10 | 1:00 min | 0.0 km/h | |||||
11 | 400 m | 21.0 km/h | |||||
12 | 1:00 min | 0.0 km/h | |||||
73 | 300-600m 间歇训练/15.0 21.0 km/h 金字塔型 训练方式
| 阶段 | 跑步距离/持续时间 | 速度 | 坡度 | 加速度级别 | |
1 | 600 m | 15.0 km/h | 0 % | 3 | |||
2 | 1:30 min | 0.0 km/h | |||||
3 | 500 m | 17.0 km/h | |||||
4 | 1:15 min | 0.0 km/h | |||||
5 | 400 m | 19.0 km/h | |||||
6 | 1:00 min | 0.0 km/h | |||||
7 | 300 m | 21.0 km/h | |||||
8 | 0:45 min | 0.0 km/h | |||||
9 | 300 m | 21.0 km/h | |||||
10 | 0:45 min | 0.0 km/h | |||||
11 | 400 m | 19.0 km/h | |||||
12 | 1:00 min | 0.0 km/h | |||||
13 | 500 m | 17.0 km/h | |||||
14 | 1:15 min | 0.0 km/h | |||||
15 | 600 m | 15.0 km/h | |||||
16 | 1:30 min | 0.0 km/h |
[5.B13] | 74 | 300/600m 间歇训练/15.0 21.0 km/h
| 阶段 | 跑步距离/持续时间 | 速度 | 坡度 | 加速度级别 |
1 | 600 m | 15.0 km/h | 0 % | 3 | |||
2 | 1:30 min | 0.0 km/h | |||||
3 | 300 m | 21.0 km/h | |||||
4 | 0:45 min | 0.0 km/h | |||||
5 | 600 m | 15.0 km/h | |||||
6 | 1:30 min | 0.0 km/h | |||||
7 | 300 m | 21.0 km/h | |||||
8 | 0:45 min | 0.0 km/h | |||||
9 | 600 m | 15.0 km/h | |||||
10 | 1:30 min | 0.0 km/h | |||||
11 | 300 m | 21.0 km/h | |||||
12 | 0:45 min | 0.0 km/h | |||||
13 | 600 m | 15.0 km/h | |||||
14 | 1:30 min | 0.0 km/h | |||||
15 | 300 m | 21.0 km/h | |||||
16 | 0:45 min | 0.0 km/h | |||||
75 | 300m 间歇训练/20.0km/h
| 阶段 | 跑步距离/持续时间 | 速度 | 坡度 | 加速度级别 | |
1 | 300 m | 20.0 km/h | 0 % | 3 | |||
2 | 0:45 min | 0.0 km/h | |||||
3 | 300 m | 20,0 km/h | |||||
4 | 0:45 min | 0.0 km/h | |||||
5 | 300 m | 20.0 km/h | |||||
6 | 0:45 min | 0.0 km/h | |||||
7 | 300 m | 20.0 km/h | |||||
8 | 0:45 min | 0.0 km/h | |||||
9 | 300 m | 20.0 km/h | |||||
10 | 0:45 min | 0.0 km/h | |||||
11 | 300 m | 20.0 km/h | |||||
12 | 0:45 min | 0.0 km/h | |||||
13 | 300 m | 20,0 km/h | |||||
14 | 0:45 min | 0,0 km/h | |||||
15 | 300 m | 20,0 km/h | |||||
16 | 0:45 min | 0,0 km/h |
[5.B13] | 76 | 13 个阶段行走训练方案
| 阶段 | 跑步距离/持续时间 | 速度 | 坡度 | 加速度级别 |
1 | 01:00 min | 1.8 km/h | 0 % | 1 | |||
2 | 01:00 min | 2.4 km/h | |||||
3 | 01:00 min | 3.0 km/h | |||||
4 | 01:00 min | 3.6 km/h | |||||
5 | 01:00 min | 4.3 km/h | |||||
6 | 01:00 min | 4.9 km/h | |||||
7 | 01:00 min | 5.5 km/h | |||||
8 | 01:00 min | 6.1 km/h | |||||
9 | 01:00 min | 6.7 km/h | |||||
10 | 01:00 min | 7.3 km/h | |||||
11 | 01:00 min | 7.9 km/h | |||||
12 | 01:00 min | 8.5 km/h | |||||
13 | 03:00 min | 1.8 km/h | |||||
77 - 79 | 不可用/保留 | 用于进一步的扩展和升级 | |||||
80 | VO2 / 10 k 方案
| 阶段 | 持续时间 | 速度 | 坡度 | 加速度级别 | |
1 | 2:00 min | 8.0 km/h | 0 % | 1 | |||
2 | 2:00 min | 10.0 km/h | 0 % | ||||
3 | 1:00 min | 10.0 km/h | 2 % | ||||
4 | 1:00 min | 10.0 km/h | 4 % | ||||
5 | 1:00 min | 10.0 km/h | 6 % | ||||
6 | 1:00 min | 10.0 km/h | 8 % | ||||
7 | 1:00 min | 10.0 km/h | 10 % | ||||
8 | 1:00 min | 11.0 km/h | 10 % | ||||
9 | 2:00 min | 11.0 km/h | 11 % | ||||
10 | 2:00 min | 11.0 km/h | 12 % | ||||
81 | VO2 / 11 k 方案
| 阶段 | 持续时间 | 速度 | 坡度 | 加速度级别 | |
1 | 2:00 min | 9.0 km/h | 0 % | 1 | |||
2 | 2:00 min | 11.0 km/h | 0 % | ||||
3 | 1:00 min | 11.0 km/h | 2 % | ||||
4 | 1:00 min | 11.0 km/h | 4 % | ||||
5 | 1:00 min | 11.0 km/h | 6 % | ||||
6 | 1:00 min | 11.0 km/h | 8 % | ||||
7 | 1:00 min | 11.0 km/h | 10 % | ||||
8 | 1:00 min | 12.0 km/h | 10 % | ||||
9 | 2:00 min | 12.0 km/h | 11 % | ||||
10 | 2:00 min | 12.0 km/h | 12 % | ||||
[5.B13] | 82 | VO2 / 12 k 方案
| 阶段 | 持续时间 | 速度 | 坡度 | 加速度级别 |
1 | 2:00 min | 10,0 km/h | 0 % | 1 | |||
2 | 2:00 min | 12,0 km/h | 0 % | ||||
3 | 1:00 min | 12,0 km/h | 2 % | ||||
4 | 1:00 min | 12,0 km/h | 4 % | ||||
5 | 1:00 min | 12,0 km/h | 6 % | ||||
6 | 1:00 min | 12,0 km/h | 8 % | ||||
7 | 1:00 min | 12,0 km/h | 10 % | ||||
8 | 1:00 min | 13,0 km/h | 10 % | ||||
9 | 2:00 min | 13,0 km/h | 11 % | ||||
10 | 2:00 min | 13,0 km/h | 12 % | ||||
83 | 不可用/保留 | 用于进一步的扩展和升级 | |||||
84 | VO2 / 14 k 方案
| 阶段 | 持续时间 | 速度 | 坡度 | 加速度级别 | |
1 | 2:00 min | 12.0 km/h | 0 % | 1 | |||
2 | 2:00 min | 14.0 km/h | 0 % | ||||
3 | 1:00 min | 14.0 km/h | 2 % | ||||
4 | 1:00 min | 14.0 km/h | 4 % | ||||
5 | 1:00 min | 14.0 km/h | 6 % | ||||
6 | 1:00 min | 14.0 km/h | 8 % | ||||
7 | 1:00 min | 14.0 km/h | 10 % | ||||
8 | 1:00 min | 15.0 km/h | 10 % | ||||
9 | 2:00 min | 15.0 km/h | 11 % | ||||
10 | 2:00 min | 15.0 km/h | 12 % | ||||
85 | Super Balke 方案
| 阶段 | 持续时间 | 速度 | 坡度 | 加速度级别 | |
1 | 1:00 min | 6.0 km/h | 4 % | 1 | |||
2 | 1:00 min | 6 % | |||||
3 | 1:00 min | 8 % | |||||
4 | 1:00 min | 10 % | |||||
5 | 1:00 min | 12 % | |||||
6 | 1:00 min | 14 % | |||||
7 | 1:00 min | 16 % | |||||
8 | 1:00 min | 18 % | |||||
9 | 2:00 min | 20 % | |||||
10 | 2:00 min | 22 % | |||||
11 | 2:00 min | 24 % | |||||
86 ... 89 | 不可用/保留 | 用于进一步的扩展和升级 | |||||
90 | 测试方案
| 阶段 | 持续时间 | 速度 | 坡度 | 加速度级别 | |
1 | 3:00 min | 7.5 km/h | 0 % | 1 | |||
2 | 7.5 km/h | 3 % | |||||
3 | 7.5 km/h | 6 % | |||||
4 | 8.0 km/h | 6 % | |||||
5 | 8.0 km/h | 9 % | |||||
6 | 8.0 km/h | 12 % | |||||
7 | 8.0 km/h | 15 % | |||||
8 | 8.0 km/h | 18 % | |||||
9 | 8.0 km/h | 21 % | |||||
10 | 8.0 km/h | 24 % | |||||
[5.B13] | 91 | 测试方案
| 阶段 | 持续时间 | 速度 | 坡度 | 加速度级别 |
1 | 3:00 min | 9.0 km/h | 0 % | 1 | |||
2 | 0:30 min | 0.0 km/h | |||||
3 | 3:00 min | 10.8 km/h | |||||
4 | 0:30 min | 0.0 km/h | |||||
5 | 3:00 min | 12.6 km/h | |||||
6 | 0:30 min | 0.0 km/h | |||||
7 | 3:00 min | 14.4 km/h | |||||
8 | 0:30 min | 0.0 km/h | |||||
9 | 3:00 min | 16.2 km/h | |||||
10 | 0:30 min | 0.0 km/h | |||||
11 | 3:00 min | 18.0 km/h | |||||
12 | 0:30 min | 0.0 km/h | |||||
13 | 3:00 min | 19.8 km/h | |||||
14 | 0:30 min | 0.0 km/h | |||||
15 | 3:00 min | 21.6 km/h | |||||
16 | 0:30 min | 0.0 km/h | |||||
17 | 3:00 min | 23.4 km/h | |||||
18 | 0:30 min | 0.0 km/h | |||||
19 | 3:00 min | 25.2 km/h | |||||
20 | 0:30 min | 0.0 km/h | |||||
21 | 3:00 min | 27.0 km/h | |||||
22 | 0:30 min | 0.0 km/h | |||||
23 | 3:00 min | 28.8 km/h | |||||
24 | 0:30 min | 0.0 km/h | |||||
25 | 3:00 min | 30.6 km/h |
[5.B13] | 92 | 测试方案
| 阶段 | 持续时间 | 速度 | 坡度 | 加速度级别 |
1 | 3:00 min | 9.0 km/h | 2 % | 1 | |||
2 | 0:30 min | 0.0 km/h | 2 % | ||||
3 | 3:00 min | 10.8 km/h | 2 % | ||||
4 | 0:30 min | 0.0 km/h | 2 % | ||||
5 | 3:00 min | 12.6 km/h | 2 % | ||||
6 | 0:30 min | 0.0 km/h | 2 % | ||||
7 | 3:00 min | 14.4 km/h | 2 % | ||||
8 | 0:30 min | 0.0 km/h | 4 % | ||||
9 | 3:00 min | 14.4 km/h | 4 % | ||||
10 | 0:30 min | 0.0 km/h | 6 % | ||||
11 | 3:00 min | 14.4 km/h | 6 % | ||||
12 | 0:30 min | 0.0 km/h | 8 % | ||||
13 | 3:00 min | 14.4 km/h | 8 % | ||||
14 | 0:30 min | 0.0 km/h | 10 % | ||||
15 | 3:00 min | 14.4 km/h | 10 % | ||||
16 | 0:30 min | 0.0 km/h | 12 % | ||||
17 | 3:00 min | 14.4 km/h | 12 % | ||||
18 | 0:30 min | 0.0 km/h | 14 % | ||||
19 | 3:00 min | 14.4 km/h | 14 % | ||||
20 | 0:30 min | 0.0 km/h | 16 % | ||||
21 | 3:00 min | 14.4 km/h | 16 % | ||||
22 | 0:30 min | 0.0 km/h | 18 % | ||||
23 | 3:00 min | 14.4 km/h | 18 % | ||||
24 | 0:30 min | 0.0 km/h | 20 % | ||||
25 | 3:00 min | 14.4 km/h | 20 % |
[5.B13] | 93 | 测试方案
| 阶段 | 持续时间 | 速度 | 坡度 | 加速度级别 |
1 | 2:30 min | 8.7 km/h | 3 % | 3 | |||
2 | 2:20 min | 5.6 km/h | 9 % | 1 | |||
3 | 0:10 min | 7.8 km/h | 5 % | 1 | |||
4 | 1:00 min | 13.7 km/h | 0 % | 1 | |||
5 | 1:00 min | 9.4 km/h | 0 % | 3 | |||
6 | 2:30 min | 9.4 km/h | 3 % | 3 | |||
7 | 2:20 min | 6.3 km/h | 9 % | 1 | |||
8 | 0:10 min | 8.5 km/h | 5 % | 1 | |||
9 | 1:00 min | 14.4 km/h | 0 % | 1 | |||
10 | 1:00 min | 10.1 km/h | 0 % | 3 | |||
11 | 2:30 min | 10.1 km/h | 3 % | 3 | |||
12 | 2:20 min | 7.0 km/h | 9 % | 1 | |||
13 | 0:10 min | 9.2 km/h | 5 % | 1 | |||
14 | 1:00 min | 15.1 km/h | 0 % | 1 | |||
15 | 1:00 min | 10.8 km/h | 0 % | 3 | |||
16 | 2:30 min | 10.8 km/h | 3 % | 3 | |||
17 | 2:20 min | 7.7 km/h | 9 % | 1 | |||
18 | 0:10 min | 9.9 km/h | 5 % | 1 | |||
19 | 1:00 min | 15.8 km/h | 0 % | 1 | |||
20 | 1:00 min | 11.5 km/h | 0 % | 3 | |||
21 | 2:30 min | 11.5 km/h | 3 % | 3 | |||
22 | 2:20 min | 8.4 km/h | 9 % | 1 | |||
23 | 0:10 min | 10.6 km/h | 5 % | 1 | |||
24 | 1:00 min | 16.5 km/h | 0 % | 1 | |||
25 | 1:00 min | 12.2 km/h | 0 % | 3 | |||
26 | 2:30 min | 12.2 km/h | 3 % | 3 | |||
27 | 2:20 min | 9.1 km/h | 9 % | 1 | |||
28 | 0:10 min | 11.3 km/h | 5 % | 1 | |||
29 | 1:00 min | 17.2 km/h | 0 % | 1 | |||
30 | 1:00 min | 12.9 km/h | 0 % | 3 | |||
31 | 2:30 min | 12.9 km/h | 3 % | 3 | |||
32 | 2:20 min | 9.8 km/h | 9 % | 1 | |||
33 | 0:10 min | 12.0 km/h | 5 % | 1 | |||
34 | 1:00 min | 17.9 km/h | 0 % | 1 | |||
35 | 1:00 min | 13.6 km/h | 0 % | 3 | |||
36 | 2:30 min | 13.6 km/h | 3 % | 3 | |||
37 | 2:20 min | 10.5 km/h | 9 % | 1 | |||
38 | 0:10 min | 12.7 km/h | 5 % | 1 | |||
39 | 1:00 min | 18.6 km/h | 0 % | 1 | |||
40 | 1:00 min | 14.3 km/h | 0 % | 3 | |||
41 | 2:30 min | 14.3 km/h | 3 % | 3 | |||
42 | 2:20 min | 11.2 km/h | 9 % | 1 | |||
43 | 0:10 min | 13.4 km/h | 5 % | 1 | |||
44 | 1:00 min | 19.3 km/h | 0 % | 1 | |||
45 | 1:00 min | 15.0 km/h | 0 % | 3 |
[5.B13] | 94 | 测试方案
| 阶段 | 持续时间 | 速度 | 坡度 | 加速度级别 |
1 | 2:30 min | 7.2 km/h | 3.5 % | 1 | |||
2 | 2:00 min | 6.9 km/h | 10.5 % | ||||
3 | 1:00 min | 0.0 km/h | 0 % | ||||
4 | 1:00 min | 7.8 km/h | 10.5 % | ||||
5 | 1:00 min | 8.1 km/h | |||||
6 | 1:00 min | 8.4 km/h | |||||
7 | 1:00 min | 8.6 km/h | |||||
8 | 0:45 min | 8.9 km/h | |||||
9 | 0:45 min | 9.2 km/h | |||||
10 | 0:45 min | 9.4 km/h | |||||
11 | 0:30 min | 9.5 km/h | |||||
12 | 0:30 min | 9.6 km/h | |||||
13 | 0:30 min | 9.8 km/h | |||||
14 | 0:30 min | 9.9 km/h | |||||
15 | 0:10 min | 10.1 km/h | |||||
16 | 0:10 min | 10.2 km/h | |||||
17 | 0:10 min | 10.4 km/h | |||||
18 | 0:10 min | 10.5 km/h | |||||
19 | 0:10 min | 10.7 km/h | |||||
20 | 0:10 min | 10.8 km/h | |||||
21 | 0:10 min | 10.9 km/h |
为了更好的存档,我们建议使用连接于 RS232 系列接口的打印机或/和装有 para graphics®软件的外设计算机。
测试模式-操作

启动:跑台待命。 LED 模式闪亮
[5.B14] | 步骤 | 行为 | 按键 | 反应/显示 |
选择测试模式 | a 或 d | 选择模式(manual, profile, cardio, test)直到 test 闪亮 | ||
确定测试模式 | c | $闪亮显示"Pr. 1 " | ||
选择测试编号 | a 或 d | $闪亮显示. “Pr. 1"”-“Pr. 24” 1-10 号是预先设定的, 11-20 是保留的 21-28 用户可以设定(可自由设定方案) | ||
确定测试方案 | c | 显示和反应取决于所选程序/测试方案类型 | ||
停止测试方案、停止跑带 | b | 跑带停止(减速所需时间可以在选项功能中调节) |
No 闪亮
UKK 2 km 步行测试
在合理的推测下,UKK2km 步行测试(UKK 是 Urho Kaleka Kekkonen 的词首大写字母,芬兰坦佩雷 UKK 学院的建立者)可以测出最大摄氧量(VO2 max)以及受试者身体状况,根据测试结果输入受试者年龄、身高、体重、运动时间和心率,就可以借助于一个复合式公式计算出健康指数,看出受试者身体状况实在平均值之上还是之下。100 可当作平均值,如果某人的健康指数是 90,那么他的身体状况不如一般人,指数为 110 说明身体强于一般人。
这个测试其名字本身已经做了解释说明。经过热身运动和伸展运动后,为了进行此项测试,要尽可能快走 2km(不要跑)。对受试者来说保持行走速度和他们的最大心率值的 80%一样快很重要(220-age)。完成 2km 距离后立即测量测试的持续时间和心率。为了高准确度,在使用 h/p/cosmos 设备时,每 500 米后对心率进行测量。 为了计算指数值,需要使用 4 个测量值的平均值。
当完成 2km 距离后,测试完成时速度减到原来速度的一半(2000m)。跑台如描述的“手动模式”
(向上/向下键再次在操作中使用)操作,除了一个例外:该指数显示的不是功率和能耗,而是显示测试的结果(接着是计算)。LED INDEX 闪烁 (右手边上面)。
测试结果是指数值,计算如下(根据性别):
男 指 数 值 = 420 + A x 0.2 – (T x 0.19338 + HR x 0.56 + [W : (H2) x 2.6])

T (Time) =走完 2km 所需时间(单位:秒)
W (Weight)=体重(单位:千克) H (Height) =身高(单位:厘米)
说明
A(Age) =年龄(单位:年)
HR (Heart Rate) =测试时平均心率(单位:bpm)
女 指 数 值 = 304 + A x 0.4 – (T x 0.1417 + HR x 0.32 + [W : (H2) x 1.1])
例如:年龄:50/体重:105kg/身高:188cm测试时间:17:34 = 1054 seconds
5000m 后的心率=158,1000m=156, 1500m = 160,2000m=155
平均值(158+156+160+155) /4 = 157 bpm
指数值:420+50x0.2–(1054x0.19338+157x0.56+(105:(1.882)x2.6)) =420+10-(203.8+87.9+29.7x2.6)=430–368.9
61
=
指数如果低于 70 是相当低的(平均=100)。结论:我们的受试者需要一些耐力训练。基本上测
试适合于 20-65 岁之间的所有身体健康的人。如果身体太重,测试结果会不太准确,运动员通常达不到需要的心率。此外,老年人测量结果也会不太准确。
起初,UKK 测试不是针对个人的,而是针对一大群受试者,也就是说,在 2km 距离行走过程中,每隔 1/2 分钟,放走一些人,从而可以测试一大群人。因而,UKK 测试不是一个特别为跑台设计的测试类型。
在跑台上进行 UKK 步行测试的优点:
可以准确的测定测试时间和距离(实际是 2km)。在测试中可控制心率。
医生和训练人员可对受试者进行持续性监控。
健康指数可以自动显示以及借助于打印机或计算机连接进行存档。
带有 parallel/centronics 插头和转换器[cos10056]的一系列打印机或 PCL 打印机可以直接连接到 h/p/cosmos 跑台上。甚至在没有使用计算机的情况下,UKK 行走测试之后,下列数据可以打印出来:UKK 健康指数、日期、时间、测试时间、距离、坡度、心率、年龄、性别、体脂指数
(BMI)。见说明书中“可选设备/附件”一章。
程序操作步骤举例:UKK 行走测试
[5.B16] | 步骤. | 行为 | 按键 | 反应/显示 |
[01] | 选择测试模式 | a 或 d | 选择模式(manual, profile, cardio, test)直到 test 闪亮 | |
[02] | 确认测试模式 | c | $闪烁显示"Pr. 1 "。 | |
[03] | 确定测试方案 1:UKK 行走测试 | c | %显示性别:“M”(男性)闪亮 | |
[04] | 选择女性 | a 或 d | %显示性别:“F”(女性)闪亮 | |
[05] | 确认女性 | c | %显示年龄:“35”闪亮 | |
[06] | 选择年龄 30 岁 | a 或 d | %显示年龄:“30”闪亮 | |
[07] | 确认 30 岁 | c | %显示重量:“65”闪亮 | |
[08] | 选择体重 55kg | a 或 d | %显示重量:“55”闪亮 | |
[09] | 确认 55kg | c | %显示身高:“H175”闪亮 | |
[10] | 选择身高 170cm | a 或 d | %显示身高:“H170”闪亮 | |
[11] | 确认 170cm | c | 跑台开始运行 =显示速度:"0.0"闪亮 | |
[12] | 选择个人最大步行速度 | a 或 d | %显示当前心率,所有其他显示屏同样显示当前参数。 如果%闪烁显示:“P 0”,同时出现声音信号,跑台不能接收到心率,请检查胸带系统。 | |
[5.B16] | [13] | 以最快速度行走 2km,但不要跑。 | 行走 2km 后,跑台会自动降低为手动选择的最大步行速度 50%。 "显示测试结果:健康指数(按照UKK 研究机构制定的) !显示测试结果:2km 步行总时间 |
Sex 闪亮
Sex 闪亮
Age 闪亮
Age 闪亮
Weight 闪亮
Weight 闪亮
注意:在做 UKK 行走测试之前,做一些热身活动很重要,必须找到受试者的最大步行速度。启动:跑台待机。 LED mode 闪亮
[14] | 在冷静大约 5min 及出现测试结果后(健康指数和时间),手动停止。 | b | 结束UKK2km 步行测试。 为了更好的存档,我们建议使用连接于 RS232 系列接口的打印机或/和装有 para graphics®软件 | |
的外设计算机。 |
程序举例:自由设定方案
在测试模式中,编程和自由编程(Pr21-Pr28)校正测试时可能的。在测试模式中启动一个自由编程测试(Pr21-Pr28)也是可能的。在存储设备测试模式“Pr.21”中可实现下面列出的程序配置文件,因此必须建立在测试模式“Pr.21”上按照下面列出的输入序号。
每个程序可以储存达到 40 个程序步骤。如果需要更多的程序步骤, 借助于可选择的电脑软件 para graphics® ,这个软件可以通过主机电脑控制跑台所有的功能,并且在线监测所有的数据。在编程过程中显示器显示目前程序步骤的值,并不是总距离的值或者总编程时间的值。
在短距离疾跑时(见下表所列编程阶段 4),机器以 4 级加速,而疾跑 200m 后,以 2 级减速级别减小速度。在编程时,%显示屏显示当前编程阶段“ st X” .
方案 | 次序 | 步骤 | 变化级别 | 速度 = | 距离 § | 时间 ! | 坡度 $ | |
热身 | 1 | 加速级别 | 1 | 5.0 km/h | 5:00 min. | 0 % | ||
增加速度 | 2 | 1 | 8.0 km/h | 2:30 min. | 0 % | |||
较易上坡跑 | 3 | 1 | 8.0 km/h | 4:00 min. | 5 % | |||
以较快加速度疾跑 | 4 | 4 | 16.0 km/h | 200 m | 0 % | |||
恢复 | 5 | 2 | 6.0 km/h | 5:00 min. | 0 % | |||
停止 | 6 | 1 | 0.0 km/h | 0:00 min. | 0 % | |||
启动:跑台待命。 LED mode 闪亮。
[5.B17] | 步骤 | 行为 | 按键 | 反应/显示 |
[01] | 选择测试模式 | a 或 d | 选择模式(manual, profile, cardio, test)直到 test 闪亮。 | |
[02] | 确认测试模式 | c | $闪烁显示"Pr. 1 "。 | |
[03] | 选择程序编号. | 按住a 或 d 不放一直到"Pr. 21 "闪亮显示 | $闪烁显示“ Pr21” | |
[04] | 确认程序编号. | 按下c 键至少 5s | =显示速度:“0.0”闪亮 %显示编程阶段“St1” | |
[05] | 选择速度 5.0km/h | a 或 d | ||
[06] | 确认速度 | c | §闪烁显示距离:“ 0” | |
[07] | 确认距离为 0 | c | !闪烁显示时间(分钟):"0:00" | |
[08] | 选择时间 5 分钟 | a 或 d | ||
[09] | 确认时间 | c | !闪烁显示时间(秒):"5:00" | |
[10] | 确认时间:0 秒 | c | $闪烁显示坡度:“ 0.0” | |
[11] | 选择坡度 0% | c | “闪烁显示加速水平:“Acc1” | |
[12] | 确认加速级别 1 | c | =闪烁显示速度:“0.0” %显示编程阶段:“St2” | |
[13] | 选择速度 8.0km/h | a 或 d | ||
[14] | 确认速度 | c | §闪烁显示距离:“0” | |
[15] | 确认距离 0 | c | !闪烁显示时间(分钟)“0.00” | |
[16] | 选择时间 2 分钟 | a 或 d | ||
[17] | 确认时间 | c | !闪烁显示时间(秒) :“2.00” | |
[18] | 选择时间 30 秒 | a 或 d |
[5.B17] | [19] | 确认时间 | c | $闪烁显示:“0.0” |
[20] | 确认坡度 0% | c | "闪烁显示加速级别:“Acc1” | |
[21] | 确认变速级别 1 | c | =闪烁显示速度:“0.0” %显示编程阶段“St3” | |
[22] | 选择速度 8.0km/h | a 或 d | ||
[23] | 确认速度 | c | §闪烁显示距离:“0” | |
[24] | 确认距离 0 | c | !闪烁显示时间(分钟):“0.00” | |
[25] | 选择时间 4 分钟 | a 或 d | ||
[26] | 确认时间 | c | !闪烁显示时间(秒):“4.00” | |
[27] | 确认时间为 0 秒 | c | $闪烁显示坡度:“0.0” | |
[28] | 选择坡度 5% | a 或 d | ||
[29] | 确认坡度 5% | c | "闪烁显示加速水平:“Acc1” | |
[30] | 确认加速级别 1 | c | =闪烁显示速度:“0.0” %显示编程阶段:“St4” | |
[31] | 选择速度 16.0km/h | a 或 d | ||
[32] | 确认速度 | c | §闪烁显示距离:“0” | |
[33] | 选择距离 200m | a 或 d | ||
[34] | 确认距离 | c | §闪烁显示坡度:“0” | |
[35] | 确认坡度 0% | c | "闪烁显示加速级别:“Acc1” | |
[36] | 选择加速级别 4 | a 或 d | ||
[37] | 确认加速级别 | c | =闪烁显示速度:“0.0” %显示编程阶段:“St5” | |
[38] | 选择速度 6.0km/h | a 或 d |
[5.B17] | [39] | 确认速度 | c | §闪烁显示距离:“0” |
[40] | 确认距离为 0 | c | !闪烁显示时间(分钟):“0.00” | |
[41] | 选择时间 5 分钟 | a 或 d | ||
[42] | 确认时间 | c | !闪烁显示时间(秒):“5.00” | |
[43] | 确认时间 00 秒 | c | $闪烁显示坡度:“0.0” | |
[44] | 确认坡度 0% | c | "闪烁显示加速级别:“Acc1” | |
[45] | 选择加速级别(“减速”)2 | a 或 d | 在此编程阶段中,速度会以加速级别 2 从 16km/h 减小到 6km/h | |
[46] | 确认加速级别 | c | =闪烁显示速度:“0.0” %显示编程阶段:“St6” | |
[47] | 确认停止速度 0km/h 及保存方案 | 按住c 键长于 5 秒钟 | 稍后可以打开测试模式 21 号程序运行此方案 |
.为了更好的存档,我们建议使用连接于 RS232 系列接口的打印机或/和装有 para graphics®软件的外设计算机。
手动干涉测试模式可能性
启动:操作模式:测试模式,跑带运行
[5.B18] | 步骤. | 行为 | 按键 | 反应/显示 |
[07] | 改变速度
| 按住a 或 d | 只要按住此键不放,速度就会增加/减小(0-最大)。如果 SPEED 显示减小到“0”:暂停。 =显示:PAUS。维持当前值。 只对实际编程阶段有效,而不改变储存的程 | |
不放 | 序。下个程序步骤在配置文件中定义。 | |||
[08] | 改变坡度
不适用于全部测试程序 | 按住f 或 e | 按住键不放时,坡度增加/减小,只对当前操作有效而不会存储在机器中。下个程序步骤在配置文件中定义。 | |
不放 | ||||
[09] | 改变加速级别
(仅在在加速和减速时有效) | 多次按c 键 | 例如:对于加速或减速级别“3”,按三次相应的键并按住不放 注意:最大 7 个级别,在选项模式中选择最大 变速级别可以进行限制/ 标准值 = 4.在减速中 这 | |
项功能变换减速程度。 | ||||
[10] | 跳到下一个阶段或跳回上一个阶段 | 按c 键时 | 跳到下一个阶段或跳回上一个阶段 | |
(不是在所有的测试中都 | 同时按 | |||
被激活). | e 或 f | |||
[11] | 跳到下一个模式或跳回上一个模式(不是在所有的 | 按c 键时 | 跳到下一个阶段或跳回上一个阶段,这是从测试模式改称手动模式的好方法,不用停止跑 | |
测试中都被激活) | 同时按 | 带。 | ||
a 或 d |
为了更好的存档,我们建议使用连接于 RS232 系列接口的打印机或/和装有 para graphics®软件的外设计算机.
控制和显示选项的设置
选项设置可以使显示屏上显示错误信息,或进行设备的标准设置:如选择 RS232 接口协议等。
无用户终端的仪器:对于无用户终端的仪器的选项设置,需要一个外设用户终端或一个安装有 para control®软件的计算机。
选择用户选项
启动:跑带不运行,其中一个模式 LED 闪亮(manual, profile, cardio, test)
[6.A1] | .步骤 | 行为 | 按键 | 反应/显示 |
[09] | 为用户选择选项模式-在 | 同时按 a,d 和b 三键至少 3 秒钟 | =显示:OP01 闪烁(选项 01) | |
"administrator"中还有一些其 他的选项功能,但这些只 | !和"显示:E.rE Set(错误重置) | |||
能由公司授权服务工程师 | ||||
进行设置。 | ||||
[10] | 选择选项编号 | a 或 d | =闪烁显示:OP 01 ... OP 53(1-53 号选项) | |
!和"显示:选项的一个简写的说明 | ||||
如:E.rE SEt(错误重置) | ||||
[11] | 确认选项编号 | c | 按照下列选项阅读、确定和调整选项及参数, | |
所有可变值在显示时都闪亮。 | ||||
例如:OP01(加油&其他错 | c | 显示器显示:donE | ||
误代码):用此项确认或 | ||||
删除 | ||||
例如:OP02(距离/km)用 | c | |||
此键确定 | ||||
例:OP08(停止时间) A)用此键改变值、 | a) a 或 d | |||
B)用此键确定值 | b) c |
用户选项清单/选项功能
对于无用户终端的设备:需要一个通过 RS232 接口连接的计算机(安装有 para control®软件)控制跑台。
[6.A2] | 选项 | 描述 | 说明/显示 |
OP01 | 删除错误信息 | 在消除错误信息之前须作必要的维护工作,在一个显示或 | |
错误代码消失之前,联系h/p/cosmos 服务部门。 选定此选项后,显示屏§显示“donE”。这个选项只消除 | |||
错误信息。如果错误依然存在,您就不能删除错误信息, | |||
此情况下应咨询一位授权服务工程师。 | |||
以下的间隔由这个操作设置回来: | |||
E.01: 油间隔 A-OP 35 | |||
E.02: 服务时间间隔 A-OP 37 | |||
E.02: 服务距离间隔 A-OP 38 | |||
注意: 此选项的重新设置造成变量。例如,如果E.02 服务时 | |||
间间隔在操作中被设置回来,距离间隔将无法设置回来; | |||
反之亦然。只有管理员选项 OP47 重新设置三个值! | |||
OP02 | 显示跑过的总距离 | § 和 $ 显示:总距离( km) | |
% 显示: km | |||
OP03 | 显示操作的总小时数:包括待机 | §显示:总小时数 | |
时间和机器运行时间 | $显示:h | ||
OP04 | 显示操作总小时数:发动机/跑台 | §显示:总小时数 | |
运行时间 | $显示:h | ||
OP05 | 显示硬件版本和日期 | =显示“OP05” !显示“typE” | |
"显示设备类型,如“1.4” | |||
§显示:„MCU 5“ $显示版本,如“1.01.1” | |||
%显示类型默认值,如 1.3 | |||
OP06 | 调整当前日期和时间 | !显示:当前时间 | |
$闪烁显示:日期/时间(年、月、日、小时、分、秒) | |||
[6.A2] | OP07 | 心率的声音信号 | 正常情况下,这个功能用来掌控心跳规律性或找出传达出 |
现问题的原因(就像移动电话或计算机监控器)。 | |||
§ 显示: OFF 或 ON OFF: 没有心率声音信号 ON: 心脏每跳一下都有心率声音信号 | |||
OP08 | 停止所用时间/在按下STOP 键后减速所用时间,与最大速度有关 | §显示:停止时间(sec) $显示单位:sec | |
调节范围:2-30 秒 |
OP09 | 为了反馈,按START 键后,对于高级用户,起始速度(手动模式和靶心率调控运动强度模式)可 | =显示:起始速度(km/h) | |
减小到 0 | 调节范围:0.0 km/h 5.0 km/h | ||
OP11 | 运动方案模式级别(不是测试模 | §显示:级别度 | |
式) | 0:没有级别 | ||
1::在 Profile 模式中显示的 1-6 级适用于所有的参数(速度、 | |||
坡度、时间) | |||
2: 对于每一个参数,可以单独设定 1-6 级 | |||
OP12 | 速度单位 | =显示:速度单位 | |
...无小数位: | |||
3 = m/min | |||
...一位小数: | |||
0 = km/h 1 = m/s 2 = mph 23 = m/min ...两位小数: | |||
20 = km/h 21 = m/s 22 = mph | |||
OP13 | 距离单位 | §显示:距离单位 | |
0 = km 1 = miles 2 = m | |||
OP14 | 坡度单位 | $显示:坡度单位 | |
0=%(百分比) 1=°(坡度) | |||
OP15 | 受试者的体重(默认值) | §显示:估计的重量 10-250kg | |
个人体重对于能量消耗的准确计算(估计)是很重要的。 | |||
[6.A2] | OP16 | 在手动和自动开始之前是否需要输入体重 | 0 = OFF. 开始一个计划之前不需要输入体重,能量消耗的计算是建立在选项 15 输入的体重基础之上的。 1 = ON. 在开始计划之前需要输入体重。 |
能量消耗的计算是建立在当前输入的体重基础之上的。 | |||
OP17 | 能量消耗的单位 | JOUL =能量消耗单位千焦(标准) | |
CALO =能量消耗单位千卡 | |||
OP18 | 靶心率调控运动强度模式的最大速度(默认值) | =显示:0.0-最大值,表示靶心率调控运动强度模式中最大速度的默认值 | |
(这个选项只适用于跑台,不适用于梯度测功计 ) | 任何时间,靶心率调控运动强度模式的速度最大值可以通过d a 键进行即时改变。 |
maxs 闪亮
km/h 闪亮
km/h, m/s, mph 或 m/min 闪亮
m, km, 或 miles 闪亮
% 或 °闪亮
weight 闪亮
km/h 闪亮
max.闪亮
OP19 | 设置极点 W:I:N:D: 系统的发送器 | 0000 0000 = 接受所有的发送器 (可设置为 UP 和 DOWN) xxxx xxxx = 只接受有专门ID 的特殊的发送器 (必须设置为 d 和a) 9999 9999 = 接受下一个发送器,保存和过滤 (可设置为 UP 和DOWN) (用户 OP23 和管理员 OP16 进一步设置是必要的) | |
[6.A2] | OP20 | COM1 端口RS232 接口协议: | §闪亮显示: RS232 接口协议号 $和%显示: OFF:RS232 接口无活性/无协议/接口失活 1 = 波特率 9600 bps 的 h/p/cosmos coscom v1, v2, v3 ( 标准设置 COM 1 和 COM 2) 2 = JAEGER OXYCON 协议 (1995 年以前) 如果可以最好使用coscom = 1 3=打印机接口协议(需要系列打印机或转换器) 4=无接口协议 5= Pacer 跑台模拟协议(最大速度 12.7 km/h) 6=心电图 MAX 1 (GE Marquette)接口协议 如果可以最好使用coscom = 1 7 = TM 跑台模拟接口协议(km/h) 8 = TM 跑台模拟接口协议(英里/小时) 9=心电图 custo 卡协议(MS DOS-版本) 如果可以最好使用coscom = 1 10 = Loop Back 测试(需要特别的插头、可由 h/p/cosmos 公司获取) 11 = SunTech Tango 血压监控器 12=远端控制硬件- MCU 4 终端(需要特别的硬件) 13 = 伯迪克T 500 跑台模仿 14 = 伯迪克 T 600 跑台模仿 17 =芯片卡读写器 Ergofit (需要特殊的硬件) –只适用于 MCU4 (所有的硬件版本) 或者 MCU5 硬件 < v1.03.x 18 = 芯片卡读写器 Proxomed (要求特殊的硬件) – 只适用于 MCU4 (所有的硬件版本)或者 MCU5 硬件< v1.03.x 20 = 连接波特率 115,200 bps 的 h/p/cosmos coscom v3 |
很多ECG 和运动心肺功能测试系 | |||
统系统支持coscom 协议,如需要 | |||
的话个人可调整协议,更多关于 | |||
h/p/cosmos coscom 协议的信息见 | |||
www.coscom.org。 | |||
优先使用coscom 协议,因为它使 | |||
用了高安全性和多功能性标准。 | |||
para control® 和para graphics®软件只 | |||
能使用coscom 协议。 | |||
对于先进的连接波特率 115200 的 | |||
h/p/cosmos coscom v3 请选择 | |||
OP20=20 . 请注意连接周边/软件必 | |||
须得到连接波特率 115200 | |||
h/p/cosmos coscom v3 的准许(例如 | |||
para control 4.0). | |||
OP21 | RS232 接口协议: COM 2 | 说明见以上内容 |
OP23 | RS232 接口协议:COM 4 | §显示闪亮: RS232 接口协议的数字 $和 % 显示: OFF = RS232 没有激活/ 没有协议/ 接口未激活18 =芯片卡读写器 PROXOMED (要求特殊的硬件) 20 = h/p/cosmos coscom v3 / 波特率 115,200 bps 22 = 极点 W:I:N:D: - 系统 (用户选择的更大范围 OP19 和管理 员选择 OP16) | |
[6.A2] | OP27 | 最小的加速和减速级别。 | § 闪亮显示:显示所有型号和文件最小的加速度/ 减速 |
对于所有的加速和减速过程,选 | 度 (标准: 水平 1) | ||
择的最小级别适用于所有的模式 | 水品设置: 1 ... 5 但是不能高于选项 28 里的值. 出于安全因 | ||
和方案。 | 素,不能选择水品为 5,6,7 的加速度/减速度. | ||
注意:选择的加速度和减速度水品通过 RS232 接口的控制和 | |||
操作是无效的. .在这种情况下,加速度和减速度水品设置选 | |||
项为 no. 29 resp. 设置在h/p/cosmos coscom 协议的相对应指令 | |||
里。 | |||
OP28 | 最大加速和减速水平 | § 闪亮显示所有型号和文件最大的加速度/ 减速度 (标准: | |
对于所有的加速和减速过程,选 | 水平 4) | ||
择的最小级别适用于所有的模式 | 注意:由于安全的因素,只可以选择水品为 5,6 和 7 的加速度/ | ||
和方案。 | 减速度,除非提供给受试者各种预防跌倒安全措施(例如 | ||
安全拱)。最大的加速度和减速度水品通过V24/RS232 接口 | |||
的控制和操作是无效的。.在这种情况下,加速度和减速度 | |||
水品设置选项为 no. 29 resp. 设置在h/p/cosmos coscom 协议的 | |||
相对应指令里。 | |||
OP29 | 通过RS232 接口的加速和减速水 | 通过RS232 接口进行控制和操作时可有效的选择加速和减 | |
平 | 速水平,如果外围设备(如ECG, 运动心肺功能测试, PC) | ||
不提供进行加速和减速水平的菜单,这个选项很有用。 | |||
§闪亮显示:通过 RS232 接口的所有速度命令,1-5 级加速水平(标准:1 级)。 | |||
设定的最大值取决于选项 28 的设置/极限值。 | |||
注:如果外围设备通过h/p/cosmos coscom 协议发送一个加速 | |||
和减速命令,在 29 号选项中选择的水平对于这些速度命令 | |||
是无效的。 | |||
OP40 | 跑台的设置锁和解锁 | 跑台打开之后,完全处于锁住状态/不可使用,要解锁,同 | |
时按+、-和START 键,当锁住时,显示器显示“no ACCESS” | |||
ON=跑台处于解锁状态/可以使用(标准) | |||
OP41 | 手动模式的设置锁和解锁 | OFF=手动模式是锁住的/不可使用 | |
ON=手动模式是处于解锁状态的/可以使用(标准) | |||
OP42 | 运动方案模式的设置锁和解锁 | OFF =Profile 模式是锁住的/不可使用 | |
1 ... 6 = profile 模式是处于解锁状态的/可以使用所选方案 | |||
标准:6 号 | |||
如:所选的方案号是 3,操作中,可以使用 1-3 号方案,而 | |||
不能使用 4-6 号方案。 | |||
OP43 | 靶心率调控运动强度模式设置的 | OFF=cardio 模式是锁住的/不可使用 | |
启用和停用 | ON=cardio 模式是解锁状态的/可以使用(标准) |
[6.A2] | OP44 | 测试模式的设置锁和解锁 | OFF=测试模式是锁住的/不可使用 |
1 ... 94 :测试模式是处于解锁状态的/可以使用所选方案 | |||
标准:24 | |||
如:所选的方案号是 5,操作中,可以使用 1-5 号方案,而 | |||
不能使用 6-94 号方案。 | |||
OP45 | “ index” 显示方式 " | 0=显示指示灯随着时间延搁自动翻转(默认) 1=显示指示灯一直停留在 MET | |
2=显示指示灯一直停留在 KJ | |||
3=显示指示灯一直停留在 Watt | |||
在断掉总电源后,0 作为默认值自动激活。 | |||
OP46 | 在„profile“ 和 „test“模式中, | 0=显示指示灯随着时间延搁自动翻转(默认) | |
„elevation“显示器的显示方式 $ | 1=显示指示灯一直停留在% 或 Grad (°),见 14 选项 2=显示指示灯一直停留在(program) „step“ | ||
在断掉总电源后,0 作为默认值自动激活。 | |||
OP47 | 显示保留或自动“重置” | OFF:在重新开始或停止后以及 2 分钟后,显示指示会自动 | |
重设 | |||
ON:显示屏显示/值在重新开始后会增加,并且在停止后以 | |||
及延迟 2 分钟后都不会删除。只有通过按两次停止键显示/ | |||
值才会被删除。 ( 时间, 距离, 能量 ). | |||
OP48 | 倒计时方案步骤 | OFF = 时间显示往上计数了每个程序步骤 | |
ON =时间显示往下计数了每个程序步 | |||
OP52 | 打印机协议的输出时间间隔设置 | 通过输入 0-100 之间的一个值,可以设置出直接连于跑台上 | |
的打印机的输出间隔。标准:60(每分钟打印出一个值) | |||
数值 0 不能打印出单值,但是可以打印出开头和结尾的值 | |||
(UKK). | |||
OP53 | 打印机协议的语言设置 | 为直接连于跑台上的打印机打印输出选择语言。您可以在 | |
六种语言中进行选择。协议、测试结果和UKK2km 步行测试 | |||
的训练建议可以通过所选语言打印出来。 | |||
EnGl =英语(标准) Span = 西班牙语 | |||
Germ = 德 语 Port = 葡 萄 牙 语 | |||
Fren =法语 Hung = 匈牙利语 | |||
对于正确的打印输出,连接的打印机必须适合PCL 打印语 | |||
言。对于特殊的字符,使用 SO 8859-1 (拉丁-1) 。 |
用户选项的标准设置
[6.A3] | 选项 | 选项特点//功能 | 默认设置 | 范围 |
OP 01 | 错误信息删除 | |||
OP 02 | 总距离(km) | 根据使用情况变化 | 0 ~4.294.976 km | |
OP 03 | 机器运行的总时间包括待机时间 | 根据使用情况变化 | 0 ~1.193.046 h | |
OP 04 | 机器运行的总时间 | 根据使用情况变化 | 0 ~ 1.193.046 h | |
OP 05 | 硬件版本 | 根据使用情况变化 | x.xx.x | |
OP 06 | 时间调节 | 当前时间 | 当前... 31.12.2092 | |
OP 07 | 心率声音信号 | OFF | OFF 或 ON | |
OP 08 | 停止/减速时间 | 5 秒 | 2 ~30 秒 | |
OP 09 | 起始速度(手动和Cardio 模式) | 0.5 km/h | 0.0 km/h ~5.0 km/h | |
OP 11 | 运动方案模式缩放比例 | 0 | 0. 1 或 2 | |
OP 12 | 速度的单位显示 –一位小数 rsp. 没有一个是 3 = m/min | 0 = km/h | 0 = km/h 1 = m/s 2 = mph 3 = m/min | |
速度的单位显示 –两位小数 rsp. 没有一个是 3 = m/min | 20 = km/h 21 = m/s 22 = mph 23 = m/min | |||
OP 13 | 距离度量单位 | 2: m | 0: km;1: miles; 2: m | |
OP 14 | 坡度单位 | 0: % (百分比) | 0 = % / 1 = ° (度数) | |
OP 15 | 受试者体重 | 65 kg | 10 ~ 250 kg | |
OP 16 | 在手动或自动开始之前是否需要输入体重 | OFF (按需求提供) | OFF / ON | |
OP 17 | 能量消耗单位 | JOUL = kJoule | JOUL = kJoule CALO = kcal | |
OP 18 | Cardio 模式中最大速度(默认值) | 6.0 km/h | 0.0 ... 最大速度 | |
OP19 | 设置极点 W:I:N:D 系统 | 0000 0000 | xxxx xxxx | |
OP 20 | RS232 接口协议:COM1 | 1 = coscom | 1 ... 20 | |
OP 21 | RS232 接口协议:COM2 | 1 = coscom | 1 ... 18 | |
OP 23 | RS232 接口协议: COM 4 | 20 = coscom v3 | OFF,. 18,. 20, 22 | |
OP 27 | 最小加速和减速水平 | 1 | 1 ... 5 | |
OP 28 | 最大加速和减速水平 | 4 | 1 ... 7 | |
OP 29 | 通过RS232 接口进行远端控制的加速和减速水平 | 1 | 1 ... 5 | |
OP 40 | 跑台的设置锁和解锁 | ON (未锁定) | OFF =锁定ON =未锁定 | |
OP 41 | 手动模式的设置锁和解锁 | ON (未锁定) | OFF =锁定 ON =未锁定 | |
OP 42 | Profile 模式的设置锁和解锁 | 6 (开启文件 6) | 0 ... 6 | |
OP 43 | Cardio 模式的设置锁和解锁 | ON (未锁定) | OFF = 锁定 ON =未锁定 | |
OP 44 | 测试模式的设置锁和解锁 | 28 (开启测试 28) | 0 ... 94 | |
OP 45 | “index” 显示 | 0 | 0 … 3 | |
OP 46 | “elevation” 显示 | 0 | 0 … 2 | |
OP47 | 显示值保留或自动重设 | OFF | OFF = RESET 自动 ON= RESET 2xSTOP | |
OP48 | 倒计时方案步骤 | OFF | OFF = 顺时针 ON = 逆时针 | |
OP 52 | 打印机协议输出时间间隔 | 60 (秒) | 0 = 无单独值, 1 ... 100 | |
OP 53 | 打印机协议语言 | 英语 | 英语、德语、法语、西班牙语、葡萄牙 语、匈牙利语 |
管理员选项
管理员选项仅能由 h/p/cosmos 员工及授权的服务工程师来设置。
如果您不熟悉所有的细节问题,改变管理员选项内容可能会造成严重的后果。因而在改变之前,应联系 h/p/cosmos 服务部门。
无用户终端的设备:对于无用户终端的设备,需要一个外连的用户终端或一个装有 para control®软件的计算机。
管理员选项清单
[6.B1] | 选项 | 描述 | 说明/显示 |
OP01 | 消除错误信息 E 20, E 21, E 30, E 31, E 32, E 41, E 50 和 E 51 | 在消除错误信息之前,需要进行维护工作 §显示"donE" 注:此选项只能将错误信息消除。如果错误依然存在,错 | |
误信息会重新出现。 | |||
OP02 | 选择OEM 代码 | 通过选择 OEM 代码,用户终端的功能和设定会与下列 OEM | |
伙伴的需求相适合 | |||
可选下列OEM 代码 0 = h/p/cosmos (标准) | |||
1 = JAEGER / VIASYS 2 = Ergo-Fit (制造于 1997-1998) | |||
3 = Proxomed / Kardiomed 4 = KISTLER Gaitway 5 = n.a. 6 = COSMED 7 = n.a. 8 = n.a. 9 = SCHILLER | |||
注:并非上述所有的公司都是 h/p/cosmos 合作伙伴。 | |||
OP03 | 仪器类型的选择 | 跑台设备类型的正确选择根据附录“设备类型列表”。梯度测功仪只有型号 0.1 和 1.1 | |
注:选择和确认一个仪器类型将使所有的用户和管理者选 | |||
项调为所选仪器类型的默认值。 | |||
[6.B1] | OP04 | 跑带逆向旋转的最大速度(此选 | 为了安全,所有带有发动机盖或横向扶手的跑台模型,当 |
项只适用于跑台,而不适用于梯 | 跑带旋转时,应将其最大速度限制为 5.00 km/h,因为在这 | ||
度测功仪). | 种模型中受试者后方有一个障碍物(发动机盖或横向扶 | ||
手),只有当受试者的安全得到保证,才能够改变这些模 | |||
型的速度极限。 =显示:跑带逆向旋转时的最大速度,调整范围:1km/h 到跑台最大速度 | |||
选择的单位是闪亮的
最大值是闪亮的
OP05 | 最大速度 | 根据所选设备的类型(在 13 选项),标准最大速度会在 SPEED 显示屏中显示。 根据所选设备的类型(在 13 选项),标准最大速度会在 SPEED 显示屏中显示。 如:h/p/cosmos mercury 4.0= 22.00 km/h; h-p-cosmos discovery 4.0= 40.0 m/min.。为了安全(如对于新手),对于 | |
每一个跑台类型都要限制最大速度。 =显示:最大速度,调整范围:1km/h 到跑台最大速度 | |||
OP06 | 加速最大时间 (此选项只适用于跑台,而不适用于梯度测功仪) | §显示:如 131(加速的最大增量) $显示:如 5.0(加速的最大时间:sec) %显示:SEC | |
OP07 | 最大坡度 (此选项只适用于跑台,而不适 | 根据所选设备的类型(在 03 选项),标准最大坡度会在 SPEED 显示屏中显示。 | |
用于梯度测功仪) | |||
如:h/p/cosmos mercury = 25 %。为了安全(如对于新手或当 | |||
使用带有安全器具的拱形结构时,房间天花板的高度不 | |||
够),对于每一个跑台类型都要限制最大坡度。 | |||
$显示:最大坡度,调整范围:0 到跑台最大坡度 | |||
[6.B1] | OP08 | 心率显示时间间隔 | § 显示: 以秒表示的心率显示间隔 |
设置范围: 0(点到点) 1 到 9 秒 | |||
可调节从 0(点到点) 到 9 秒 | |||
比较: 最初的 POLAR 手表有 5 秒的显示间隔 | |||
$显示: SEC | |||
OP09 | 对于所有液晶显示和 LED 显示的 | ||
显示测试 | |||
OP10 | 根据商标输入设备序列号 | 使用a 或d 改变值,用c 确定 | |
如:跑台在商标上序列号为 cos30000va08-0128 | |||
§显示: 300 (型号) $显示: 0008 (型号) %显示: 0128 (此系列的序列号) | |||
OP11 | 使速度测量激活和失活 | 通常正确选择设备类型(管理者选项 3)可激活/钝化速度 | |
测量系统,只有在非常特别的情况下才会通过选项 11 进行 | |||
调整,只有当设备有速度传感器时速度测量系统才可以被 | |||
激活。 | |||
§ 显示: | |||
0 = 无速度测量系统/ 传感器 | |||
1 = 带有速度测量系统/ 传感器 | |||
(永久控制) | |||
2 = 带有速度测量系统/ 传感器 | |||
(速度控制 > 2 km/h,无控制 < 2km/h) |
选择的单位是闪亮的
最大值是闪亮的
OP12 | 高速信号对比的设置容差(测量/ 控制) 这些值不反映跑带的准确速度。跑带的准确速度值更高。 | MCU5 控制单元是一个拥有计算出的参考价值速度测量中比较比较持续的数据。为了探测速度测量的问题或者速度控制或者由于不好的电压导致的性能限制,在这个 选项中可以设置容差范围。以防容差超过了错误信息 E.31 (测量出的速度太高) 或者 E. 32 (测量速度太低)显示。 §报告: OFF = 没有比较 6 = 6 %允许偏差 8 = 8 % 允许偏差 10 = 10 % 允许偏差 | |
[6.B1] | OP13 | 电机闸激活和未激活 | 电机闸阻止跑带的手动运行(例如因为受试者的体重), 这时速度值设置为 “0”. 如果跑台认可跑带运动,它将会激 活电机闸 10 秒。 . 备注: 电机闸只在整合速度测量的跑台上工作。速度传感器必须打开 (OP11=1). 如果跑台没有连接速度测量系统,这样就容易被改进。I 为了激活电机闸,有必要在变频器上另外改变些参数。 咨询 h/p/cosmos sports & medical gmbh 服务部门相关的细节说明 。 注意! 如果设备关闭或者没有连接电源,电机闸将停止工作! 电机闸工作 10 秒钟后,自动停止并且只有再次激活跑带才运动。一个简短的猛推可导致重新启动。 § 显示 OFF =电机闸未被激活 § 显示 ON =电机闸被激活 |
OP14 | RS232 最大加速时间 (选择只适用于跑台,不适用于梯度测功仪 ) | §显示: 例如. 5 (最大加速度增量) $ 显示:例如 131.1 (用秒表示的最大加速度时间) % 显示: SEC. | |
OP16 | 使心率测量处于激活和失活状态 | = 显示 ... 0 = 心率测量系统处于失活状态/关闭 1 =心率测量被激活,电路板HFU1 或 RE06REC(默认) 2 = 心率测量被激活,电路板 HFUi auto =自动检测和电路板激活 4 = 极性 W:I:N:D (用户 OP19 和OP23 必要的进一步设置) | |
OP33 | 梯度测力计横档之间的距离(只适用于梯度测功仪,不适用于跑台) | 准确计算横档/阶梯的数量,然后在此选项中改变及确认两横档之间的距离 标准:254 个横档,25.4 cm |
[6.B1] | OP34 | 手动调节速度标度(跑带运行 | 通常,正确选择设备类型(管理者选项 3),就可设定速 | |
10m 从速度传感器测得的增量 | 度标度值,只有对于特殊的速度和特殊的模型,才需要改 | |||
值) | 变速度标度值。如果您要改变速度标度值,请注意管理者 | |||
模式下选项 5(固件速度极限),选项 11(速度测量系统,应当打开)和选项 48(频率转换器速度极限)。请使用+和-按钮改变速度标度,如果要在标准值之间进行快速变换,请使用UP 和DOWD 按钮 如果 OP11 速度测量关闭,那么 OP34 只会报告内部程序。 | ||||
在其他情况下,储存下面的值: | ||||
N mercury 系列跑台速度:10km/h,速度标度值:8.490, 转换器频率:80.2Hz N mercury 系列跑台速度:22km/h,速度标度值:5.988, 转换器频率:123.3Hz N mercury 系列跑台速度:30km/h,速度标度值:4.165, 转换器频率:119.0Hz N quasar 系列跑台速度:10km/h,速度标度值:7.800, 转换器频率:80.0Hz N quasar 系列跑台速度:22km/h,速度标度值:4.495, 转换器频率:94.5Hz N quasar 系列跑台速度:25km/h,速度标度值:4.495, 转换器频率:110.0Hz N quasar 系列跑台速度:30km/h,速度标度值:4.010, 转换器频率:115.0Hz N quasar 系列跑台速度:40km/h,速度标度值:2.874, 转换器频率:113.0Hz 下一页继续… | ||||
[6.B1] | 接上一页… | N N N | quasar 系列跑台速度:45km/h,速度标度值:2.874, 转换器频率:125Hz pulsar 3p 系列跑台速度:40km/h,速度标度值: 2.874,转换器频率:110Hz pulsar 3p 系列跑台速度:45km/h,速度标度值: 2.874,转换器频率:125Hz | |
OP35 | 加油时间间隔 | 通过选项 35 可调节需要加油提示的距离间隔。 | ||
标准:跑台:1000km,梯度测力计:100km。需要加油时显 | ||||
示错误代码"E01" "OIL" §显示:加油间隔(km,标准:1.000) | ||||
调节范围:OFF,100-5000km | ||||
没有事先与 h/p/cosmos 公司交流,不要改变间隔。对于 | ||||
venus 和 saturn, JAEGER LE 580、 COSMED T200 以及更大仪 | ||||
器,如果带有自动加油泵和油桶,必须将选项 35 调整为关 | ||||
闭状态。 | ||||
km 闪亮
[6.B1] | OP37 | 安全检查周期的显示(时间) | 对于任何商业机构、学院和医疗机构,必须由授权和认证的技术员对电力驱动的运动医疗设备进行定期的维护和安全检查,可在 h/p/cosmos 公司获取更加详细的协议和说明性资料。作为提示,当维护和检查到期时,跑台显示装置会显示„E 02“ „HELP“。至少每 12 个月就要进行一次这样的安全检查。 进入 OP37,就可以知道距离下一次检查所剩余的月数。检查周期和“E02”信息可通过 OP47 进行重置。 如果需要,可通过 OP37 对下一次检查产生“E02”信息的时间间隔进行修改。进入 OP37 按a 或d 改变,然后用 c 确定。 如果很长时间后,跑台却运行了很短的距离,OP37 同样可以对其他维护周期进行设定。 §显示:安全检查期限:xx 月(标准:12 个月),可能 调节范围:0-48 个月 |
"E 02" "HELP" | |||
OP38 | 服务间隔 | h/p/cosmos 建议在运行至少 5.000km(梯度测力:500km)时 | |
(距离-非独立) | 由授权的技术人员定期进行保养(内部清洁、检查传动带 | ||
"E 02" "HELP" | 等).由于这个原因,每 5.000 km (500 km)就会显示"E 02" | ||
"HELP"的错误信息。如需详细资料、说明和维护规格,请 | |||
联系 h/p/cosmos 服务部门. 在维护间隔将会出现"E 02" "HELP" | |||
这样的错误信息. TSC 控制需要每 12 个月执行一次。 | |||
通过选择 OP47 可以重置间隔和错误报告 „E02“ 。 | |||
根据需要通过选择 OP38 可以改变服务维修间隔 。选择 OP38 并改变为a 或d. 以 c 确认 | |||
§ 报告: 以 km 表示的服务间隔 (标准 = 5.000 / 500) | |||
调节范围 1.000 到 9.900 km 或 100 到 5.000 km 的梯度测功仪 | |||
[6.B1] | OP39 | 坡度:显示为设定值或真实值 (此选项只适用于跑台,不适用于梯度测功仪) | 0 = 坡度显示为设定点 1 = 坡度显示为真实值,速率传感组件闪烁设置点报告,如 果设置点随着按键改变或尚未到达。(报告:目前为倾斜角;推荐默认设置) |
OP40 | 速度: 显示为设置点或真实值 | 0 = 速度显示为设置点 (报告:目标速度) 1 =速度显示为真实值,速率传感组件闪烁设置点报告,如果设置点随着按键改变或尚未到达。(报告:目前速度; 推荐默认设置) |
OP41 | 停止后坡度的控制 | 0 = 按下STOP 按钮后,坡度保持当前水平(推荐;默认设 | ||||
(此选项只适用于跑台,不适用 | 置) | |||||
于梯度测功仪) | 1 = 按下STOP 按钮后,坡度下降到 0 % | |||||
| 选项 41 设置到 1 值时会对受试者和第三方的 | |||||
安全产生影响。在按下 STOP 按钮后,坡度 | ||||||
的下降运动会导致神经反射和伤害的危险。 | ||||||
h/p/cosmos 强烈建议保持这个选项的标准设 | ||||||
置。停意味着止停止所有的运动,并且使跑 | ||||||
台停止运动。. 只有在关于危险警告的书面文 | ||||||
件说明和客户/用户的书面确认后才允许改变 | ||||||
选项 41。 | ||||||
OP46 | 显示和设置梯度测功仪的坡度 (此选项只适用于梯度测功仪, | $ 显示: 梯度测功仪的坡度,标准: 75 度,可调节 从 0 到 180 度 | ||||
不适用于跑台) | ||||||
OP47 | 设置回油和服务间隔 | 跑台润滑服务和所有维护工作结束后,油和服务间隔可以 | ||||
设置回选项 OP47. | ||||||
[6.B1] | OP48 | 当变频器达到最高激活点时的最大速度 | 如果 MCU(用户终端内)设置的控制电压为 10V(变频器的模拟电压),变频器的最高频率将得以实现,这是变频器的最高频率。 当变频器处于最高频率时,最大的速度基本上被设置,正确的设备类型处于管理员水平的选择 3 号。只有手动速度校正或者专项速度变换或者驱动电机(特殊速度),选项48 才是有必要的。 当改变选项 48 时,需要一直注意选项 5(最大速度)、选项 11(速度测试;需要打开)、选项 34(速度校正值)的正确设置。 例如:不同的特殊速度和适当的最高变频可以在 B3 列表中找到:设备类型表。 |
过程: | |||
N 确保正确的设备类型设置在管理员选项 3.。 N 前往管理员选项 5,并且设置最大的可能速度。 N 控制在手动模式设备上的“+”按键,达到最大的可能速 | |||
度。 | |||
N 检查带有电压表的 MCU-FU-控制上的模拟电压:必须是 10V。在服务报告单上记下电压!(不能通过RS485 数字控制) N 在 h/p/cosmos 服务报告单上读出和写下数值: OP 48: | |||
km/h N 按STOP 键停止跑带 N 前往管理员选项 OPTION 48 并且输入之前测量的数 值 ,用 km/h 表示 ( 完全的 FU-激活下的最大可能速度). N 再次前往选项 OPTION 05 并且允许想要的/适合的最大 | |||
速度。 | |||
信息 1: 如果在选项 11 下没有速度扫描设置(速度传感 器),速度校正值将会自动由选项 48 计算。 信息 2: 及时没有设置速度扫描,速度校正值仍然有一个内部意义。 在这种情况下,扫描冲动(实际脉冲)将会被直 | |||
接从模拟电压中推导或模拟,而不是通过速度传感器的输入测量。 可调整范围: 1.00 到 99.99 km/h 向上-/向下键选择固定值: 20; 22; 22.5; 26; 30; 30.3; 40; 40.9; 41.2; 45.3; 46; 50; 60; 80 |
[6.B1] | OP49 | 变频器 (FI) 控制类型 | FI 控制的设置.可供选择的两种类型: § $ % 模 拟 0 到 10 V AnA LOG 通 过 RS-485 的 数 字 rS- 485 |
OP51 | 数字 FI 控制的错误统计 | 较低的显示行报告发生的三个不同的错误类型。 | |
§ NAK 错误数字: FI 已经发送NAK (没有被认可), 例如: FI 已经不接受上个指令 (传输错误, …). $证明文件错误数字: 接收到的 FI 信息的证明文件是错误的 (传输错误, …). % 超时错误数字: 在超时时间内 FI 没有答复响应 (60 | |||
ms). | |||
注意:每次意外停止,超时错误数字强制性增加至少一分 | |||
子,因为 FI 传输传输线被硬件打断。 |
[6.B1] | OP89 | 坡度测量系统 | 可以选择以下这些类型的坡度测量: 0 =没有坡度. N 1 =坡度控制:带有光障每 60 incr.旋转电机的增量光盘或者带有每 60 incr.旋转电机的霍尔效应传感器: 带有4mm 主轴的坡度元素: 0 - 25% 坡度 ( 型号QUASAR/PULSAR 从 1991 到 2001) N 2 =坡度控制:带有光障每 60 incr.旋转电机的增量光盘或者带有每 60 incr.旋转电机的霍尔效应传感器: 带有5mm 主轴的坡度元素: 0 - 25% 坡度(型号 h/p/cosmos saturn 自 1994) N 3 =坡度控制:带有光障每 60 incr.旋转电机的增量光盘或者带有每 60 incr.旋转电机的霍尔效应传感器: 带有5mm 主轴的坡度元素: 0 - 35% 坡度( 型号 h/p/cosmos venus 自 1997) N 4 = 坡度控制: 0 - 24%坡度的直线电机, 增量传感器, 升价范围: 240 mm (h/p/cosmos mercury 型号自 1997) N 5 = 坡度控制: 0 - 28%坡度的直线电机, 增量传感器,升降范围: 300 mm (h/p/cosmos quasar 4.0 自 2002) N 6 =坡度控制: 0 - 25%坡度的直线电机, 增量传感器,升降 范围: 300 mm (h/p/cosmos pulsar 4.0 自 2002) N 7 = 0 - 11 % 倾斜角的液压缸. 升降范围: 430 mm ( PLM Mustang 2200 系列) N 8 = 0 - 11 %倾斜角的液压缸 升降范围 302 mm ( PLM Trainer 系列) N 9 = 直线电机 „HN“ +起重臂. 0 - 25% 倾斜角升降范围 252 mm (h/p/cosmos mercury 自 2007) N 10 =直线电机„HN“ + 起重臂. -10…+18%倾斜角升降范围 300 mm (h/p/cosmos quasar 自 2007) N 11 =直线电机„HN“ + 起重臂-10…+15%倾斜角升降范围 300 mm (h/p/cosmos pulsar 自 2007) N 12 =带光障或者电感式传感器 每 60 incr. 转动电机:带 8mm 主轴的坡度元素 -4…25 % 坡度(2008 h/p/cosmos saturn 450/300rs 系列) |
(选择不相关的不带坡度或者梯度测功仪的跑台) | |||
注意: 一般地,坡度测量的正确系统是由正确的设备类型设置的 (管理员选项 3 号). 只有非常少的情况和特殊的型号,这个选项才必要。 |
[6.B1] | OP90 | 加载或保存默认设置 | 按照这一选项值(例外见下文)可以保存或重新加载选项 由 a 和 d 选中加载或保存。经过 c 确认后,必须由再次安全确认。 § $ % SAVE dEF AULt ArE YOU SUrE SAV Ed LOAD dEF AULt ArE YOU SUrE LOAd Ed 在以下的信息出现前,如果默认值在没有被保存的情况下被加载,将不能做任何更改。 nO d EF S AVEd 在装配板 MCU 5 上的按键 SW1 执行带有以下异常的默认值相同的动作:如果没有保存默认值,固件的默认值将被取代。 以下选项的值不为默认值处理,并且保持不变: User - OP 02:总距离 User - OP 03: 操作的总时间User - OP 04: 使用的总时间Administrator-OP 10: 跑台系列号 Administrator-OP 91: MCU 总操作时间Administrator-OP 92: 总距离Administrator-OP 93:总操作时间Administrator-OP 94: 使用的总时间Administrator-OP 95: MCU 系列号 |
OP91 | 总操作时间 MCU (h) =打开 MCU 的总时间 | § 和 $显示:操作时数 %显示: h 这个值不能改变! | |
OP92* | 总距离 (km) | § 和 $ 显示: 用 km 表示的总距离 % 显示: km 不同的用户选择 02: 显示值也可以改变。 |
[6.B1] | OP93* | 总操作时间 (h) = 待机时间,包括电机/跑带的使 | § 和 $显示:操作时数 % 显示: h |
用时间 | 不同的用户选择 03: 显示值也可以改变 | ||
OP94* | 使用的总时间 (h) =只用于电机/跑带的时间 | § 和 $显示:操作时数 % 显示: h | |
不同的用户选择 04: 显示值也可以改变 | |||
OP95 | MCU 系列号 | 按照以下格式显示和输入 8 位数字系列号: | |
YYMM NNNN | |||
YY:该产品批次的两位数字年份 | |||
MM: 该产品批次的月份 | |||
NNNN:4 位数字的系列号 | |||
OP98 | 设置使用时间的限制 | 秘密选项 | |
OP99 | 在工厂/服务区耐力测试的测试资 | 有了这个选项,在工厂或者在服务区,一个用于耐力测试 | |
料 99 | 的特殊的测试文件(文件号 99)可以被激活。该测试文件 | ||
不是一般使用的文件,所以在使用后必须再次激活。如果 | |||
设备再次关闭,文件号 99 将自动被激活。 | |||
测试文件 99 的详细信息: | |||
每 20 分钟梯度从 0 到最大值的梯度 | |||
2 小时的速度 3.0 km/h (梯度测功仪: 2 小时,3,0 m/min ) | |||
3 小时的速度 5.0 km/h (梯度测功仪:3 小时, 5,0 m/min ) | |||
8 小时的速度 8.0 km/h (梯度测功仪:8 小时,8,0 m/min) | |||
13 小时候停止。 | |||
可改变设置: | |||
0 = 测试文件 99 锁定/取消激活 | |||
1 = 测试文件 99 激活 |
*注意: 不允许改变跑台总操作时间或总距离来达到一个和设备的真实值不匹配的值。
管理员选项标准设置
[6.B2] | 选项 | 选项特点/功能 | 默认设置 | 可调整范围 |
OP 01 | 报错信息 E 20, E 21, E 30, E 31, E 32, E 41, E 50 和 E 51 的调零 | |||
OP 02 | OEM 代码的选择 | 取决于模型 | 0 = h/p/cosmos (标准) | |
1 = JAEGER / VIASYS / Cardinal Health 2 = Ergo-Fit (1997-98) 3 = Proxomed / Kardiomed 4 = KISTLER Gaitway 6 = COSMED 9 = SCHILLER | ||||
OP 03 | 设备类型的选择 | 取决于模型 | (取决于模型) | |
- 参见[6.B3] - | ||||
OP 04 | 跑带逆向旋转的最大速度 | 取决于模型 | 1.0 km/h 最大速度 | |
OP03 | ||||
OP 05 | 最大速度 | 取决于模型 | 1.0 km/h 最大速度 | |
OP03 | ||||
OP06 | seconds 加速最大时间(s) | 增量 131 = 5 sec. | 增量: 255 ... 1 秒数: 2.6 ... 655.4 | |
OP 07 | 最大坡度 | 取决于模型 | 0 最大坡度 | |
OP03 | ||||
OP 08 | 心率显示间隔 | 0 =每一次心跳都显示 | 0 或 1 ... 9 秒 | |
OP 09 | 所有显示器的显示测试 | |||
OP 10 | 输入设备的序列号 | 300… | 12-序列号 | |
OP 11 | 速度测量系统的活化和失活 | 取决于设备 OP03 | 0 =无速度测量 1 =有速度测量 | |
OP 12 | 高速信号对比的容差设置 (测量/ 控制) | 6 % 此值不反映跑带的准备速度。 | 0 =没有比较 6 = 6 % 允许偏差 8 = 8 % 允许偏差 10 = 10 %允许偏差 | |
OP13 | 电动机闸 | OFF | OFF =未激活ON =激活 | |
OP 14 | RS232 的最大加速度时间 | 增量 131 = 5 秒 | 增量: 255 ... 1 秒数: 2.6 ... 655.4 | |
OP 16 | 心率测量系统的活化和失活 | (取决于设备类型) | 0 =心率测量系统失活 1 =心率测量系统活化, HFU1 | |
+ RE06REC 2 = 心率测量系统活化, HFUi; auto =自动确定 | ||||
OP 33 | 横档之间距离(仅适用于梯度测 | 254 = 25.4 cm | 横档之间的距离保持在 0.1 | |
功仪) | 厘米精确度 | |||
OP 34 | 手动速度校准 | (取决于设备型号; OP 03) | 范围: 0 至 65535 |
[6.B2] | OP 35 | 加油间隔 | 1.000 km(跑台) 100 km(梯度测功仪) | 0 =没有监督 100 5.000 km |
OP 37 | 服务和安全检查周期(时间), 的显示:"E 02" "HELP" | 12 个月 | 0 ... 48 个月 | |
OP 38 | 服务和安全检查周期(距离)的 显示:"E 02" "HELP" | 5.000 km(跑台) 500 km (梯度测功仪) | 1.000 9.999 km (跑台) 100. 5.000 km (梯度测功仪) | |
OP 39 | 坡度显示:设定点或真实值 | 1(真实值) | 0:设定点 1:真实值 | |
OP 40 | 速度显示:设定点或真实值 | 1(真实值) | 0:设定点 1:真实值 | |
OP 41 | 按下STOP 后坡度改变 | 0(维持当前坡度) | 0:维持当前坡度 1:坡度降为 0% | |
OP 46 | 梯度测力计的坡度显示和设定 | 75 (度) | 0 … 180 度 | |
OP 47 | 加油和服务周期的调零 | |||
OP 48 | 频率转换器最大速度时的跑带速度 | (取决于设备类型; OP 03) | (取决于设备类型; OP 03) 1.00 … 99.99 km/h | |
OP 49 | 控制类型 | 相似体 | 相似体, RS-485 | |
OP 51 | FI-控制的错误统计数字 | 不适用 | 0 到 9999 每类型的错误 | |
OP 89 | 坡度测量系统 | (取决于设备类型; OP 03) | (取决于设备类型; OP 03) | |
OP 90 | 加载或保存默认设置 | 不适用 | 不适用 | |
OP 91 | 操作 MCU 的总时间 (含支持) | 不适用 | 0 ... 1.193.046 h | |
OP 92 | 总距离 | 不适用 | 0 ... 4.294.976 km | |
OP 93 | 总操作时间 (i 含支持) | 不适用 | 0 ... 1.193.046 h | |
OP 94 | 使用的总时间(电机+带) | 不适用 | 0 ... 1.193.046 h | |
OP 95 | MCU 编号 | 不适用 | 0000 0000 到 9999 9999 | |
OP 98 | 设置使用时间限制 | 不适用 | 不适用 | |
OP 99 | 工厂/服务机构中耐力训练的 99 号方案 | 0 =99 号方案未激活 | 0 =99 号方案未激活 1 =99 号方案活化 |
跑台类型清单
[6.B3] | 模型视图 | 模型系列 以厘米计算 | 设备类型代码 | 反向速度 | 速度 | 坡度 | 速度传感器 0 = 否, 1 = 是 | I 增量到 10 m | 最大变频调速 | 坡度系统代码 | 驱动辊(轴) 地径 |
OP03 | OP04 | OP05 | OP07 | OP11 | OP34 | OP48 | OP89 | Ø | |||
用户定义 | 0.1 | ||||||||||
| 150 / 50 | 1.1 | -5.0 km/h | 10.0 km/h | 24.0 % | 1 | 8490 | 10.0 km/h | 4 | 80 mm | |
1.2 | -5.0 km/h | 20.0 km/h | 24.0 % | 0 | 5988 | 20.0 km/h | 4 | ||||
1.3 | -5.0 km/h | 22.0 km/h | 24.0 % | 0 | 5988 | 22.0 km/h | 4 | ||||
1.4 | -5.0 km/h | 30.0 km/h | 24.0 % | 0 | 4165 | 30.0 km/h | 4 | ||||
1.5 | -5.0 km/h | 10.0 km/h | 25.0 % | 1 | 8490 | 10.0 km/h | 9 | ||||
1.6 | -5.0 km/h | 20.0 km/h | 25.0 % | 0 | 5988 | 20.0 km/h | 9 | ||||
1.7 | -5.0 km/h | 22.0 km/h | 25.0 % | 0 | 5988 | 22.0 km/h | 9 | ||||
1.8 | -5.0 km/h | 30.0 km/h | 25.0 % | 0 | 4165 | 30.0 km/h | 9 | ||||
| 150 / 50 | 2.1 | -5.0 km/h | 10.0 km/h | 0.0 % | 1 | 8490 | 10.0 km/h | 0 | ||
2.2 | -5.0 km/h | 20.0 km/h | 0.0 % | 0 | 5988 | 20.0 km/h | 0 | ||||
2.3 | -5.0 km/h | 22.0 km/h | 0.0 % | 0 | 5988 | 22.0 km/h | 0 | ||||
2.4 | -5.0 km/h | 30.0 km/h | 0.0 % | 0 | 4165 | 30.0 km/h | 0 | ||||
| 200 / xx | 3.1 | no limit | 40.0 km/h | 35.0 % | 1 | 2617 | 40.0 km/h | 3 | 180 mm | |
3.2 | no limit | 50.0km/h | 35.0 % | 1 | 2617 | 50.0 km/h | 3 | ||||
3.3 | no limit | 60.0 km/h | 35.0 % | 1 | 2617 | 60.0 km/h | 3 | ||||
3.4 | no limit | 80.0 km/h | 35.0 % | 1 | 2617 | 80.0 km/h | 3 | ||||
| 250 / xx 300 / xx | 4.1 | no limit | 40.0 km/h | 25.0 % | 1 | 2617 | 40.0 km/h | 2 | ||
4.2 | no limit | 50.0 km/h | 25.0 % | 1 | 2617 | 50.0 km/h | 2 | ||||
4.3 | no limit | 60.0 km/h | 25.0 % | 1 | 2617 | 60.0 km/h | 2 | ||||
4.4 | no limit | 80.0 km/h | 25.0 % | 1 | 2617 | 80.0 km/h | 2 | ||||
4.5 | no limit | 40.0 km/h | 27.0 % | 1 | 2617 | 40.0 km/h | 2 | ||||
4.6 | no limit | 50.0 km/h | 27.0 % | 1 | 2617 | 50.0 km/h | 2 | ||||
4.7 | no limit | 60.0 km/h | 27.0 % | 1 | 2617 | 60.0 km/h | 2 | ||||
4.8 | no limit | 80.0 km/h | 27.0 % | 1 | 2617 | 80.0 km/h | 2 | ||||
| 170 / 65 | 5.1 | -5.0 km/h | 10.0 km/h | 28.0 % | 1 | 7800 | 10.0 km/h | 5 | 100 mm | |
5.2 | -5.0 km/h | 22.0 km/h | 28.0 % | 1 | 4495 | 22.5 km/h | 5 | ||||
5.3 | -5.0 km/h | 25.0 km/h | 28.0 % | 1 | 4495 | 26.0 km/h | 5 | ||||
5.4 | -5.0 km/h | 30.0 km/h | 28.0 % | 1 | 4010 | 30.3 km/h | 5 | ||||
5.5 | -5.0 km/h | 40.0 km/h | 28.0 % | 1 | 2874 | 41.2 km/h | 5 | ||||
5.6 | -5.0 km/h | 45.0 km/h | 28.0 % | 1 | 2874 | 45.3 km/h | 5 | ||||
5.7 | -5.0 km/h | 10.0 km/h | 25.0 % | 1 | 7800 | 10.0 km/h | 5 | ||||
5.8 | -5.0 km/h | 22.0 km/h | 25.0 % | 1 | 4495 | 22.5 km/h | 5 | ||||
5.9 | -5.0 km/h | 25.0 km/h | 25.0 % | 1 | 4495 | 26.0 km/h | 5 | ||||
5.10 | -5.0 km/h | 30.0 km/h | 25.0 % | 1 | 4010 | 30.3 km/h | 5 | ||||
5.11 | -5.0 km/h | 40.0 km/h | 25.0 % | 1 | 2874 | 41.2 km/h | 5 | ||||
5.12 | -5.0 km/h | 45.0 km/h | 25.0 % | 1 | 2874 | 45.3 km/h | 5 | ||||
| 170 / 65 | 6.1 | -5.0 km/h | 10.0 km/h | 0.0 % | 1 | 7800 | 10.0 km/h | 0 | ||
6.2 | -5.0 km/h | 22.0 km/h | 0.0 % | 1 | 4495 | 22.5 km/h | 0 | ||||
6.3 | -5.0 km/h | 25.0 km/h | 0.0 % | 1 | 4495 | 26.0 km/h | 0 | ||||
6.4 | -5.0 km/h | 30.0 km/h | 0.0 % | 1 | 4010 | 30.3 km/h | 0 | ||||
6.5 | -5.0 km/h | 40.0 km/h | 0.0 % | 1 | 2874 | 41.2 km/h | 0 | ||||
6.6 | -5.0 km/h | 45.0 km/h | 0.0 % | 1 | 2874 | 45.3 km/h | 0 | ||||
| 190 / 65 | 7.1 | -5.0 km/h | 40.0 km/h | 25.0 % | 1 | 2874 | 40.9 km/h | 6 | ||
7.2 | -5.0 km/h | 45.0 km/h | 25.0 % | 1 | 2874 | 46.0 km/h | 6 | ||||
对于设备如有任何问题,在做任何改动之前先联系h/p/cosmos 服务部门。
N 如果检测到和/或预测到任何机器故障和/或损坏和/或无法阅读的安全警告标签,立即停止使用设备,应在设备上作标记并防止机器被操作,写信通知供应商和授权服务人员。
N 忽视警告、使用禁忌事项、安全措施以及有为授权人员对您机器进行维护或机器缺乏维护和定期安全检查,在这些情况下,可能会导致人员受伤或死亡和/或损坏机器,此情况下,公司不负任何责任。
N 为了安全原因而要检查机器时,先关掉机器并且将电源拔出。
N 在维护和安全测试期间,确保没有第 3 者直接或间接与设备及技术员接触,保持直径为
2m 的安全区没有障碍物。
一些跑台类型是没有用户终端的,因而在这些跑台上没有键盘或显示器,此时,您只能通过接口控制机器。通过接口您可以使用不同的外连设备,如 ECG、运动心肺功能测试仪、带有 para graphics® 或 para control®软件的计算机,您可以在“RS232 接口兼容性”一章和 www.coscom.org 网站上找到重要的安全措施及所有可兼容设备的清单。
对这些跑台类型来说,可以通过 RS232 接口连接键盘或外部用户终端以达到远端控制的目的,如果使用外加键盘,您可以根据跑台类型类型安装延长线和一个连接器。
带有 5m 线的远端控制 MCU4 用户终端[cos10002]带有 2m 线的 6 键附加键盘[cos10106]
对于维护和诊断,我们建议使用 h/p/cosmos para control®计算机软件(免费),
其可以从 https://www.hpcosmos.com/en/products/software-measuring-technology 网站上下载。
预防性维护 
如果出现问题,h/p/cosmos 授权服务工程师十分乐意帮助您。
在以后的使用中,预防性维护可避免很多问题,并且对于保证这种技术性设备的安全性是不可或缺的,因而我们强烈建议您和我们的服务部门签署一份一年一次的预防性维护合同,一些基本的定期维护和安全检查是十分必要的。
在开关设备之前,用户始终必须进行目视检查: 
N 电 路 线
N 插 头
N 插 座
N 设备的电流输入
N 适用和可用的线束和电缆等附件

及时性维护
如果发生下列情况,必须立即维护:
N 设备承受了很高的的机械力(推、在推拉机器的时候使机器下的电源线和/或接口线损坏)。
N 液体流入设备中。
N 电线和/或连接器插头损坏。
N 遮盖物和/或安全警告脱落。
N 连接装置的橡胶成分出现裂缝(主要为跑带和驱动带)。
N 跑带运行时不在中心位置。
N 跑带没有很好的润滑。
N 探测到或预测到设备的损坏或障碍。
机器只有进行适当的和定期的维护服务才是安全的,机器的维护必须首先在维护合同范围内,并且由
h/p/cosmos 公司授权的服务工程师进行。
定期性检查 
对于应用于运动、医疗领域以及私人、集体和军事应用的跑台,请参照机器上的检查指针所指日期进行检查。
按照您所在国家的地方法律和需要对机器作重复性检查,使机器能够进行定期维护(如在德国为预防事故的而制定的 BGV A3 规则和为安全检查而制定的 MDD 医疗设备指示)。
对于 h/p/cosmos 运动和医疗型跑台和梯度测力计,要进行一年一次性的技术安全性检查,这些检查只能由受过训练并且授权的电子技术员来操作。
设备(如跑台)上的主检查指针同样可以保证其余所选设备和附件的定期检查,然而所选部件和附件(如 h/p/cosmos airwalk 减重系统的绳子、安全器具的胸带、压缩器等)的检查周期可能与主设备的周期有很大偏差,对于细节问题可阅读各自相关说明。
对于所有测试和控制步骤,请参照您所在国家的当地要求以及细节说明和[cos11690xx]号协议表格。
此外,按照当地要求进行下列检查并且将其记录在细节说明和[cos11690xx]号协议表格上。
肉眼检查 
N 对于设备和完整附件是否损坏的肉眼检查:内部空间、引擎部件、连接线、和张力释放及插头的正确位置、地线连接等。
N 机械和易磨损部件的肉眼检查:跑带、张力滚筒、有固定螺栓的提升部件、框架的焊接缝隙、所有螺丝和螺母的拧紧程度,适当注意维护清单。
N 清理机器和引擎部件/内部空间,从风扇的冷凝器开口、发动机冷凝气体通道、通风道以及频率转换器的有孔金属板盖清除灰尘和污垢。
N 特别注意说明中关于危险的警告。检查警告标签、防护盖、踏板、引擎护板以及发动机部件内的塑料盖安装轨道是否存在或损坏,如果必要,及时更换。
N 检查所有的防护性电阻连接器(可从外面触到)是否有正确的值和正确的标签。

N 检查机器后面的和跑带逆向旋转时前面的的“ 捕获缝隙”,根据 IEC 60601-2-xx©IEC:200X 62D/479/NWIP 2003-05-18 调节草案和 EN 957-1:2005,“捕获缝隙”应小于 8mm,见“test-finger“一章。
保护地电阻 RPE 测量
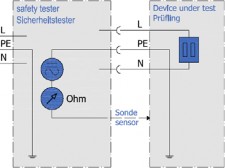

绝缘电阻 RISO 测量
N 外壳和保护地连线间的电阻.
N 这个低通电阻受约束,根据 VDE 0701/0702(运动和保健机器)或 VDE 0751/IEC 60601-1(医疗设备),使用保护地电阻测量设备测量.
N 测量中至少 5 秒摇动一下电缆,如果读数有变,说明线缆外壳或设备连接处有问题,必须立刻维修。.
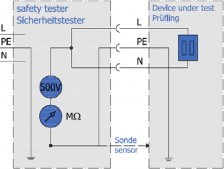

等价漏电电流 Iedl 测量
N “briged” L+N 与保护地连接之间的电阻.
N 确保所有部件在主电源关闭下绝缘,所有的开关和电流接触器应该被连接.
N T 根据 VDE 0701/0702(运动和保健机器)或 VDE 0751/IEC 60601-1(医疗设备),使用绝缘电阻设备测量).
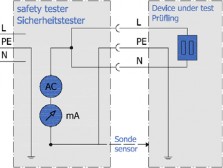
N 阻抗测量,依据保护地电缆的电流
N 根据 VDE 0701/0702(运动和保健机器)或
VDE 0751/IEC 60601-1(医疗设备),使用漏电电流测量设备测量.
N 根据 IEC 60601 这个测量等价与测量地线漏电电流信号缺陷

泄漏电流测量
直接方法:在 PE-线处测量
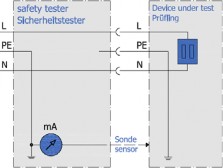
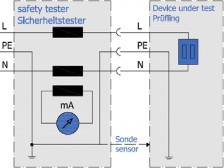
差分电流的方法:供应/返回路线
N 根据 VDE 0701/0702(运动和保健机器)或 VDE 0751/IEC 60601-1(医疗设备),用测试仪器测试泄漏电流。
N 如果泄漏部位没有找到,设备的泄漏电流测试必须在设备的运行过程中进行。
N 应该在两极上都测量。
N 要测量的单位应当与接地电位绝缘。
N 泄漏电流测试方法与 IEC 60601 通地电流测试方法一致。.
N  在直接方法下,测试设备暂时没有 PE 连
接。没有潜在隔离变压器的设备(体育器材),暂时有大约 120V 的电压在金属外壳和框架部分上。 在这项测量中,不要用手触摸测试中的设备!

电子安全测试器和测量
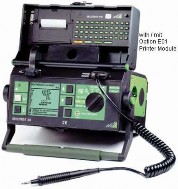
图例:IEC 60601-1 型电子安全测试器
对于所有的测试,仔细阅读测试仪器的操作手册,并且根据当地法规修改数值和维护周期,可以从生产厂家获得一个用于所有检查和说明的检查记录单。同时阅读更详细的说明以及序列号为[cos11690xx]的协议表格。第一次为消费者安装时,在跑台第一次试运行之前,须测出“第一次测量值”,并且记录在[cos11690xx]协议上标以“第一次测量值”
在每一次预防性维护和/或定期维护工作期间,及在每一次机器修理之后(尽管只是机械修理工作),都要再进行一次上述安全测试,所有值都应与 VDE 0701/0702 (运动和康复机器)或 VDE 0751/IEC 60601-1(医疗机器)所规定的“第一次测量值”允许变动范围进行比较。
如果测量值不在 VDE 0701/0702 (运动和康复机器)或 VDE 0751/IEC 60601-1(医疗机器)所规定的允许变动范围内,应修理机器从而使其测量值位于此范围之内。如果机器没有得到相应和及时的处理,应在机器上做标记以避免使用,并写信通知供应商和授权服务人员。
建筑内安装:电子检查、防护性接地、RCD、泄漏电流 
如果电子设备在室内安装,为了达到设备的正常功能和安全性,每 4 年,客户/操作者都有责任定期(根据法律事故保险专业协会 BGV A3 规则确定)检查室内安装(电子设备安装和固定设备安装),自付费用。在特殊职能的操作地点或房间(如气候室、压力室、安装有特别危险设备的房间),如果可以,每一年或更短时间进行一次检查。
在任何情况下,只能使用测试过的地线插头,在建筑物内安装后,为了使机器正确和适当的发挥功能,必须由客户/操作者每月对接地泄漏电流保护性开关(所谓 RCD 或“残余电流保护性设备”)进行测试(通过位于室内安装的保险盒中 RCD 开关按钮)。作为规则,保险盒内的 RCD开关标有“press monthly”。
通常状况下,应当通过按压 RCD 开关进行测试(而不是"main handle")。使用此开关,就可以模拟接地泄漏电流。RCD 开关可以关掉所有电源供应,这些测试必须由客户/操作者一次性执行,当运行正常时,所有的电子设备和计算机都被关掉,此时人员无危险。
根据建筑物内的电流线路,测试 RCD 开关可能会导致建筑物全部或一部分电源供应中断。
着重强调一下,这不是仅针对于 h/p/cosmos 跑台的而制定的规则、标准及安全检查原则,而针对于全世界所有的电子设备安装和室内安装,并适用于所有带有金属支架的电子设备。


小心不要接触到运行中的跑带,在进行维护工作时应有第二个人进行监控,他可以按紧急按钮以防危险发生。
跑带/跑台表面的润滑
用户应定期检查润滑水平。程序:拔掉跑台上的电源,将手放在跑带和跑台表面之间,确保平面润滑而不干燥。同时也可以在 h/p/cosmos 跑台上使用另外一种特殊方法“组织测试”(序列号[cos14379])来检查跑带和平面的润滑程度。在跑台上使用自行车、轮椅、或滑冰鞋及某些环境状况会影响到润滑周期!如果是有自动加油系统的跑台(venus r 和 saturn r),用户同样需要进行定期控制以确保良好的加油水平(就相当于定期检查汽车的引擎加油,因为汽车驾驶方式不同,油的使用量也不同),因为使用的方式和频率不同会增加或减少用油量。如果在使用中听到干燥的摩擦音或者在跑台甲板上发现油,应立即联系 h/p/cosmos 公司,然后一位经授权的技术服务工程师会建议您采取什么样的矫正方案。只能使用原装 h/p/cosmos 专用油,使用其它的油,以及没有定期检查润滑程度,其会导致跑带、甲板或润滑系统的损坏,这种情况下,用户自己承担责任。 h/p/cosmos 公司建议您和经授权的 h/p/cosmos 服务部门签订一个维护合同,定期维护会使您的机器定期得到适当的润滑,而 如果机器得到我们定期的维护和正确的润滑,其跑带和甲板的寿命会极大地增加。
带有用户终端而无自动加油泵的设备
带有用户终端的设备在用户终端显示器中会出现自动加油提示。在标准设置中,每 1000km(特定的设备可能有不同的间期),“OIL”字就会在显示器中闪亮。在润滑后,可使用“OPTION 01”中止加油信息,设备没有传感器,因而在润滑后不会自动中止加油信息,请使用附在货物上的附件物品(润滑剂瓶和 10ml 注射器)对跑带和跑台平面润滑。
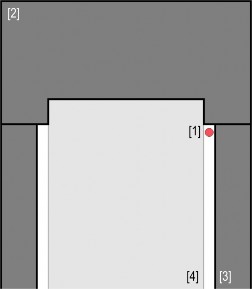
只能使用我们提供的润滑剂,其它的油和润滑剂会损坏跑带和跑台平面,因而会导致跑台的损坏,可联系 h/p/cosmos 公司获得润滑剂。在 1000km
(特定的跑台可能有不同的间期)后或/和在运行时听到干燥的摩擦音时润滑跑带。
注油孔[1]位于发动机盖[2]前面右手边,踏板[3]和跑带[4]之间。跑带的下表面(在甲板平面上滑动)有纤维性结构,其可以积累润滑油直到下一次加油间期。
加油量
三支注射器每支充满 10ml 硅油(不同的设备有不同的加油量-见交货单)以及一支充满空气的注射器(用于清空跑台的油管)
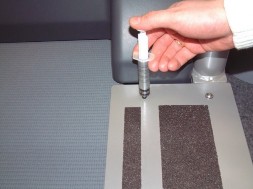
步骤
N 以最大速度 5km/h 开始运行跑台
N 以 10ml 润滑油充满注射器
N 将注射器插入注油孔缓慢推出内容物。
N 再次以润滑油充满注射器,并缓慢将内容物推入注油孔。
N 再次以润滑油充满注射器,并缓慢将内容物推入注油孔。
N 使注射器充满空气,并缓慢将空气推入注油孔,这是为了清空跑台中的小油管。
N 清理周围的油罐孔,避免周围都是油。
N 让跑台以 5km/h 速度运行几分钟,以便于油能够在跑带内部铺展开,以非常低的速度(ca. 2 km/h)在跑带上行走 2 分钟,并改变您在跑带上的位置,以便于油在跑带下面均匀的铺展开。
N 在润滑后检查跑带的位置,跑带应该在后部滚筒的中间部位,如果需要调整,请按照相关说明操作。
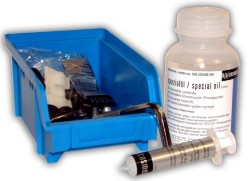
N 润滑结束后,需要使用"OPTION 01"中止加油提示信息(见选项功能)。设备没有传感器,因而在润滑后不会自动中止加油提示信息,参考此章“加油提示信息恢复”所描述的步骤
此加油类型不适用于带有自行车和轮椅使用功能的跑台 (如 saturn 300/100r),也不适用于带有自动加油泵的油桶的跑台。
手动 润滑滑行 板所用的 特定油 0.25L-1 瓶
[cos000200008001]
用于润滑滑行板的 10ml 注射器[cos12181]
步骤 (只限于 pluto®)
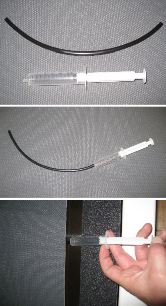
跑带需处于静止状态 (按下 Stop 按键).
注射剂添加 10ml 的润滑剂
将小软管接到注射器上
注射器上的小软管放置于皮下下方的运行面中心位置
缓慢注射润滑剂
移开注射器和小软管
启动跑台并以不超过 5 km/h 的速度运行一至两分钟。
重复进行步骤 1 至 7 两次
接着将跑台设置为以 5 km/h 的速度再运行几分钟,使润滑剂在跑带内侧分散开来, 然后工作人员以非常低的速度(约 2 公里/小时)在跑台上行走 2分钟,同时需不断改变在跑带上的位置。 这样可以使皮带下的油均匀分布开来。
检查润滑过后的跑带位置。.皮带须位于后方滚轴的中心位置(尾轴)。如果需要调节皮带,请参阅相应的指导说明。
润滑过后,应将油量信息复位为"OP01"(参见“油量信息重设”,标题为“可选的功能”的章节)。设备没有传感器,所以润滑过后油量信息不会自动关闭。
适用于自行车和轮椅应用等类型的润滑油不能使用于跑台甲板(例如 saturn 300/100r);也不能应用于带自动油泵的油箱(参见相关的单独章节)。
特殊油 0.25 升 瓶,用于手动润滑的滑动板 [cos000200008001] 10 毫升注射器,用于滑动板的润滑 [cos12181]

润滑测试

出于安全原因,跑台需要关闭,电源插头必须完全从插座处拔出。
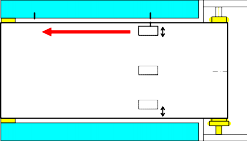
跑台表面和跑带之间的油膜状况可以建立润滑测试[cos14379] 。这个润滑测试包括一张预先称重的商业纸巾。 该纸巾需要通过跑台表面和跑带之间的一个确定长度的空隙来吸收一定量的润滑剂。根据之前的经验, h/p/cosmos 可以通过测量不同的重量来评估油膜量。然而,这个测量只能测试出近似值和发展趋势,永远不能替代 h/p/cosmos 授权的技术人员在规定的时间间隔进行的直接测试。
[7.D2] | 步骤 | 操作 | 反应/显示 |
[01] |
| 这 里有三张 预先称量 的纸 巾 s [cos14379]要进行测试。 每一张纸巾放在单独的塑料袋里。左边图片上的信息(蓝色字体)需要输入到塑料袋的标贴上。 | |
[02] | Trittfläche / footboard L 10 cm 1 meter Taschentuch Tissue M Laufgurt / running belt R 10 cm Trittfläche / footboard | 纸巾测试需要在跑带下的三个地方进行: 每个测试需要使用单独的纸巾。 |
左边缘
中间
右边缘
[7.D2] | [03] |
| 1. 把纸巾从塑料袋里拿出来,直接放在跑带下面之前标记的位置处。 |
剩下的位置按照 1~3 步骤操作。 | |||
[04] | 所有步骤执行完后,纸巾需要送回 h/p/cosmos 进行进一步评估。纸巾将被再次进行测量,根据不同的重量, h/p/cosmos 可以计算润滑间隔修改是否有必要。 | ||
用手按住跑带上面的纸巾,一起移动跑带和纸巾准确到一米距离。
拿出纸巾,并放入相应的塑料袋里。注意塑料袋要完全封好口。

无用户终端和自动加油泵的设备
无用户终端的设备带有声音提示(哗哗声)的自动加油信息,来提示设备需要润滑。标准设置下,打开设备后(主电源开关),每运行 1000km(不同的跑台可能有不同的间期),就会出现声音信号“5 次长声(代码“0”)和 1 次短声+4 次长声”(代码“1”),并重复 3 次。设备没有传感器,因而在润滑后不会自动中止加油信息。
使用附在货物上的附件物品(润滑剂瓶和 10ml 注射器)润滑跑带和跑台平面,只能使用我们提供的润滑剂,使用其它的油或润滑剂会损坏跑带和跑台平面,使跑台崩溃。
请联系 h/p/cosmos 公司以获取特定的油,在 1000km(不同的跑台可能有不同的间期)后或/和在运行时听到干燥的摩擦音时润滑跑带。润滑结束后,需要使用"OPTION 01"中止加油信息。此时需要一个外部用户终端或安装有 para control®软件的计算机。

带有用户终端和自动加油泵的设备(可使用自行车和轮椅的“r”跑台类型)
为自行车和轮椅使用而设计的跑台带有一个自动控制油泵和一个油桶。.
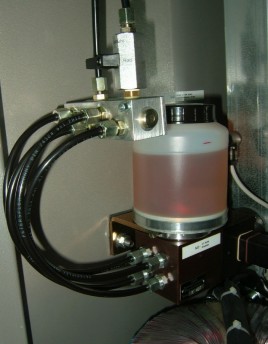
油桶位于设备下面左方的外部控制单位
(在 2002 年以前的和无外部控制单位的设备,油桶位于机器的后方,靠近发动机)
图中展示了带有阀拴的油泵(红色箭头),根据在跑台平面上不同的使用情况
( 见 下 图 ), 使 用 阀 拴 时 , 跑 台 甲 板 润 滑 阀
必 须 水 平 或 垂 直 放 置 。 阀 栓 必 须 总 是 旋 转 直
到 机 器 停 止 。 中 间 位 置 不 可 取 , 可 能 导 致 机
器的严重损坏。
特 别 是 为 自 行 车 和 轮 椅 应 用 设 计 的 跑 台 , 准
确 的 加 油 数 量 和 质 量 非 常 重 要 。 所 以 根 据 说
明 ( 可 从 h/p/cosmos 处 获 得 ) 那 些 模 型 的 润
滑 测 试 ( 纸 巾 测 试 ) 必 需 在 每 年 的 维 修 过 程
中 强 制 执 行 。 测 试 结 果 必 需 送 回 h/p/cosmos 进
行评估。
用户合作和检查的义务:
N 警告!只有贴有特殊标贴的特殊跑台适用于自行车和轮椅的应用!不是为了自行车和轮椅设计的使用或者钉鞋或滑雪支使用的跑台,那些应用将会导致严重的伤害。
N 由于环境的影响,室内气候和应用类型(例如频繁的短期操作或者不频繁的长期操作等),跑台所需要的自动加油设置可以脱离工厂设置。
N 如果用户需要的润滑数量和质量因为缺少检查而得不到保证,和/或缺少授权的
h/p/cosmos 服务技术人员的维护工作,跑带和跑台表面可能发生过早损坏,并且保修期届满。
特别是专门为自行车和轮椅设计的跑台应用(在跑台表面或者跑带所有类型的负载点),用户的合作和检查义务是必须的。如果需要更正,跑台表面和跑带之间的的润滑数量和质量需要检查。参见单独的“润滑测试”说明。
跑步、自行车、越野跑、滑冰 [直排, 轮滑]
阀拴位置水平[1],润滑分配器只调整跑步甲板中央的出油情况。
阀拴的位置变化只改变在不同的出油口(管)出油量的分配情况。
油泵的总供油量通常保持恒定,和阀拴位置无关。
如果油桶将要空了,在外部控制单位的“空油桶”指示灯会亮起,此时,重新灌满油桶。

轮椅
阀栓位置[1] 垂直: 分配器[2] 是调节润滑的 [3],润滑跑步甲板的整个宽度。[4].
阀拴的位置变化只改变在不同的出油口(管)出油量的分配情况。油泵的总供油量通常保持恒定,和阀拴位置无关。
如果油桶将要空了,在外部控制单位的“空油桶”指示灯会亮起,此时,重新灌满油桶。此外在标准设置下,每 1000km 显示器“OIL”字就会闪亮一次,此时,检查油桶中油量水平,如果需要,则加满油桶。
设备没有传感器,因而不会自动中止加油信息,检查油量水平后,需要使用"OPTION 01"中止加油信息。

重新加满油桶
N 按照以下程序重新加满油桶:
N 拔掉设备电源,等待 1 分钟。
油桶位于设备左下方的外部控制单位,(在 2002 年以前的和无外部控制单位的设备,油桶位于机器的后方,靠近发动机)。
N 打开油桶盖,向油桶内重新灌入大约 0.5 升(在 2002 年以前的和无外部控制单位的设备,大约 1-1.5 升 )h/p/cosmos 原装专用油。
N 关闭油桶盖。
N 插上设备电源并打开设备。
N 检查外部控制单位的指示灯。如果不再指示加油信息,就说明油桶已经被正确的重新灌满了。
N 如果有必要,使用“OPTION 01 退出加油信息。
h/p/cosmos 跑台尺寸为 200-300/75-125
用于自动润滑滑板的特定油 0.25L-1 瓶[cos14007]用于自动润滑滑板的特定油 0.50L-1 瓶[cos13438]
h/p/cosmos 跑台尺寸为 450/300
手动润滑滑板专用油/ 0.25 升瓶装 [cos10218]
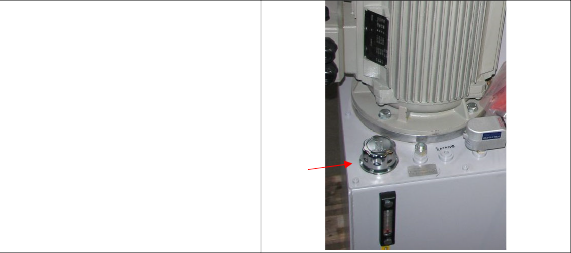
N 关掉跑步机
N .为了重新填充液压集料,请打开标记的盖子。
N 请使用液压油 [cos101422]
加油液压油箱 
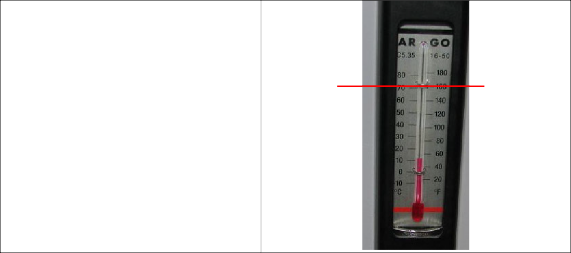
N 添注油桶至 160 升

N 警告! 不要使油箱过满,液压油在运行过程中可能会泄漏。
无用户终端 MCU4 加油提示信息的调零
需要一个外部用户终端或一个 para control®计算机软件,更多的说明见“有用户终端的设备”。
有用户终端 MCU4 加油信息的调零 
启动:跑带不运行。其中一个 LED 模式闪亮:(manual, profile, cardio, test)
[7.D6] | 步骤 | 行为 | 按键 | 反应/显示 |
[01] | 选择“用户选项”模式(OPxx) | a d b 3 个键同时按至 少 3 秒钟 | =闪烁显示:OP01(选项 1) ! 和"显示:E.rE Set(错误重置) | |
[02] | 确认选项 1 | c | §显示:提示您需要消除加油提示信息 | |
[03] | 删除信息 | c | =闪烁显示:OP01(选项 1) !和 "显示:E.rE Set(或错误重置) | |
[04] | 退出选项模式 | b | 待机模式 |
manual, profil, cardio 或 test 闪亮

跑带的调节及拧紧
在使用一段时间后或调整方式错误时,跑台每运行一步,在驱动轴和跑带之间会发生一个后冲作用
(如施加重量时,跑带速度会减慢)
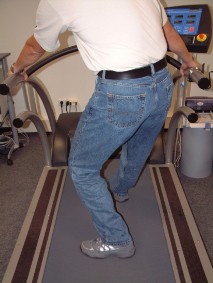
在这种情况下,按如下程序检查跑带紧张度:
N 肉眼检查跑台平面有无裂缝,如果出现裂缝立即更换跑带。
N 打开前方发动机盖,任何人不要将手伸进发动机。
N 按“START/Enter”键,进入手动模式,按"+"/"-"键在
1-1.5km/h 之间选择一个速度。
N 站在跑带上(如果必要站 2 人)。用双手抓住旁边扶手,用脚抵住旋转的跑带阻止跑带运行。
N 最多抵住跑带运行 10 秒钟。在这段时间内,驱动轴和发动机轴不应当转动,否则跑带必须拧紧
如果阻止跑带运行时间过长,那么发动机会因为电流过大而关闭,此时,显示器上会出现错误提示。在这种情况下,关闭设备 5 分钟,然后再次打开。跑带紧张度不应超过0.5%,否则会导致跑带或轴承的损坏!
(或驱动带)
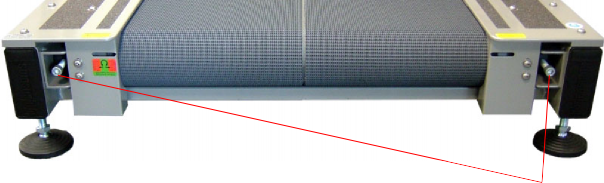
对于跑台面积在 190 x 65 cm 以下的跑台类型,可以通过驱动轴后方的[2]六方螺丝(8 或 10mm)拧紧跑带。所有更大的跑台类型在前驱动轴处[5]拧紧。在跑带完全松弛的状况下,在跑带上做一个 1000mm[1]的标志,拧紧跑带直到此标志延伸到 1004 和 1005mm(=0.4-0.5%)
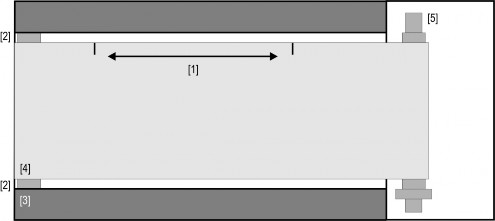
步骤
跑带紧张度应在 0.4%-0.5%之间。这意味着,在松弛的跑带上,1000mm 的距离标志(用一支笔在跑带上画出)应延伸到 1004-1005mm,才能达到正确的紧张度。

由于伤害的风险,在使用后,必须马上拔出六角螺钉!
通过旋转左右调节装置,向右边拧紧螺丝(8mm 六方螺丝),就可将跑带调节到正确的紧张度。当抵住跑带时,拧紧跑带,直到轴不能再转动(见跑带紧张度控制)。

N 注意:设备后方尾轴上的危险间隙/捕获区(皮带再入区域)。确保长发和宽松的衣服不被夹在尾轴的缝隙中
N 出于安全原因,调整程序时必须有第二个人在场,此人可以在紧急情况下立即按下紧急停止按钮。
N 在开始工作前必须关闭正在运行的设备并拔下电源插头。
N 如果在跑台上进行任何维护工作,则必须解下领带。领带有可能被卷入设备致使系领带的人被勒死。
跑带的调整(定心)
如有必要,在调整跑带之前对其进行润滑。润滑可能会影响皮带的定心。
使用随附的六角扳手(8 mm),通过调节跑台左边调节螺丝以调整皮带。在没有坡度的情况下以 12 km/h 的速度运行跑台。监控跑带至少 2 分钟,跑带应位于后辊(尾轴)的中心位置。
如果不是这种情况,请执行以下操作:
N 将左边的调整螺丝向右旋转,使跑带向右移动。
N 向左边转动左边的调整螺丝,使跑带向左移动。
N 如果差异很小,螺丝最多只能转动¼转;在出现较大差异的情况下,将螺丝最多旋转½转。
N 每次调整后观察跑带至少 2 分钟。出于控制目的,以 5km/h 和 20 km/h 的速度运行跑台。
N 如果以 12 km / h 的速度运行至少 4 分钟后,跑带停留在后滚轮(尾轴)的中心,则调整程序结束。
N 上坡跑和其他跑步方式可能会导致跑带的运动。 +/- 2 cm 应视为公差带。只要跑带以 12 km / h 的速度返回中心,就不需要重新调整。 如果正确调整,跑带将保持
在调整位置几个月之久。
N 在“反向皮带旋转”(下坡行驶)期间,需要重新调整皮带位置
(定心)。
必要时,可通过将左右调整螺丝均匀地向右旋转拧紧跑带。 请参阅 “跑带张力”一章。
注意:跑带必须始终位于标记内,以确保正确的横向位置
注意:对于运行面为 200 x 75 或更大的跑台,调整螺丝位于设备前方的偏差轴处。

由于存在受伤危险,必须在使用后立即将所有内六角扳手从螺钉中拔出!
超大型跑台 h/p/cosmos saturn 450/300rs 具有带电机和传感器的自动皮带对中系统,无需手动对中调试,但是用户应观察中心带位置。

控制 saturn 450/300 的传动带
saturn 450/300 内有 20 个光栅.
前辊前面的-2 个光栅可快速停止。
后辊后面有-2 个光栅,可快速停止。
-8 位于跑步机下方的光栅,用于控制皮带位置。所有光栅由需求控制中的两个读取器控制。
功能带位置控制:
左侧和右侧的三个光栅连接到 SPS 齿轮,SPS 齿轮调节滚子的位置,从而调节运行带的方向。
最外面的光栅(通道 4 和 8)连接到开启器。 如果跑带向一侧移动太远,它们会被激活并且跑步机立即停止。 在这种情况下,请联系 h/p/cosmos 服务热线。
后方
前方
阅读器 2
N 由于整个皮带控制系统的不受控制的反应,在打开机器期间不要触摸用于皮带控制的光栅。
N 在授权技术人员进行的预防性维护中,每年至少应对光栅进行一次清洁。
光栅通道 1
光栅通道 2
清洁光栅时,请关闭跑步机。
阅读器 1 皮带控制 | |||||||
皮带方向左侧 | 皮带方向右侧 | ||||||
光栅通道 1 | 光栅通道 2 | 光栅通道 3 | 光栅通道 4 | 光栅通道 5 | 光栅通道 6 | 光栅通道 7 | 光栅通道 8 |
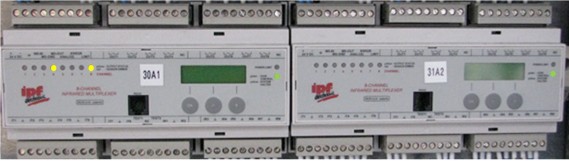
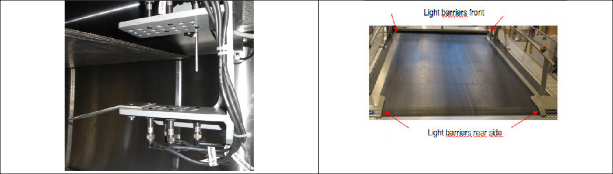

注意:在设备后方的尾轴处有一危险的捕获区(跑带向甲板下转动的区域)。小心不要将长头发或宽松的衣服带入到尾轴的捕获区域,为了安全,在进行调节时应该有第二个人在场进行监控,可以在紧急情况下按紧急停止按钮。
跑带的调整(置于中心位置)
在调整跑带前,如果有必要,应润滑跑带,这样可以影响其中心化的效果。
当设备运行时,使用随机附带的六方扳手(8mm),通过跑台左边的调节螺丝调整跑带。调整时使跑台维持在 12km/h、无坡度的状态下,至少观察跑带 2 分钟,在后部滚筒处(尾轴),跑带应位于中心位置。
如果上述方法无效,请注意以下几点:
N 向右边旋转调节螺丝,使跑带向右移动。
N 向左边旋转调节螺丝,使跑带向左移动。
N 如果两者差距不是很大,只需将螺丝拧最大 90 度,如果差距比较大,可将螺丝拧 180 度。
N 跑带在每次变动后至少观察 2 分钟,因此,使跑台速度维持在 5 km/h 和 20 km/h。
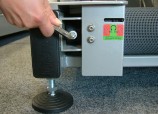
N 当跑带以 12km/h 的速度运行一段时间后(最少 4 分钟),如果跑带仍保持在后面滚筒(尾轴)的中心位置,可以结束调整。
N 上坡跑步和其他不同运动形式可以导致跑带向两旁的位移,+/- 2cm可以作为允许范围,只要在 2km/h 时,跑带能够自动回到中心位置,没必要重新调整,如果按正确方法调整,跑带位置可维持几个月。
N 在跑带逆向旋转时(下坡跑),跑带位置需要重调。
N 如果有必要的话,您可以通过将左右调节螺丝向右拧拧紧跑带。见
“跑带紧张度”一节。

由于伤害的风险,在使用后,必须马上拔出六角螺钉!
注:对于 200 x 75 cm 及更大跑台平面的跑台,跑台的调节螺丝位于前驱动轴,在这种情况下,拧动螺丝时,跑带移动方向是相反的。.

驱动带的调整和拧紧
N 这些测试只能在卸下发动机盖后进行。不要接触到任何发动机部件,小心不要将长头发或宽松的衣服卷入到危险的区域中。
N 为了安全,在进行调节时应该有第二个人在场进行监控,可以在紧急情况下按紧急停止按钮。
N 在操作设备之前,为了安全,关掉跑台并拔出电源插头。
保持驱动带适合的紧张度对于跑台的适当运行是非常重要的,紧张度太高会导致发动机和滚筒的轴承损坏。紧张度太低,会导致驱动带的后冲,因而产生更多的摩擦和电力损耗.

带有 poly-V-belt 系统的驱动带
poly-v-belt 带有一个跑带调节器,所以通常很少需要人工拧紧,跑带调节器可以使跑带自动重调。
检查带有“松弛测试”装置的驱动带的拧紧程度
使用“松弛测试”装置只能识别驱动带过低的紧张度。要排除驱动带过高的紧张度,必须使用“频率测试”(见下一点)。
可以通过控制跑带紧张度控制驱动带紧张度:
N 在机器运行速度为 1-1.5km/h 的情况下,阻止跑带运行。
N 在发动机轴和驱动轴之间不发生后冲动作。
N 底带(见图)的紧张度应当在 98 Hz 和 103 Hz(振动频率)之间。应考虑驱动带的噪音(较高速度运行时)和笔直程度。

检查带有“频率测试”装置的驱动带的拧紧程度使用跑带紧张度测试装置[cos14863]检查:
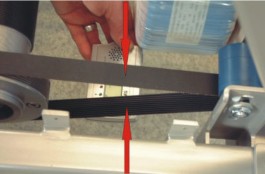
N 关掉跑台主开关。
N 肉眼检查驱动带是否有摩擦以及是否正确安装。
N 打开调音设备。
N 使用 GUITAR/BASS 按钮改变模式,使其调到“BASS”模式。
N 使带有麦克风的调音设备靠近驱动带底带,使其抬起底带(见图)。
N 驱动带底带(见图)的紧张度应在 98 Hz
和 103 Hz 之间(振动时的频率)。
N 检查显示器中显示的音调:目标值=1G,如果有必要,调节的驱动带紧张度。
上方回行段
下方回行段/ 地方选择
N 检查指针的振幅:目标值=440-460,如果有必要的话,调节驱动带的紧张度。
目标值 | 驱动带频率 | 音调 | 指针刻度 |
LB | |||
70 | 2D | 420 | |
76 | 2D | 455 | |
79 | 4E | 425 | |
81 | 4E | 440 | |
82 | 4E | 440 | |
85 | 4E | 447 | |
87 | 4E | 457 | |
90 | 1G | 422 | |
92 | 1G | 425 | |
95 | 1G | 432 | |
X | 98 | 1G | 440 |
X | 100 | 1G | 450 |
X | 103 | 1G | 457 |
104 | 3A | 425 | |
106 | 3A | 427 | |
109 | 3A | 437 | |
HC |
N 当调音设备显示音调 1G 以及指针为 440-460,驱动带的紧张度就调好了。表中列出了相应频率的音调:
频率的目标值是 98Hz 和 102Hz 之间,也就是音调值为 1G,如果测试的结果再此范围之外,需要调整驱动带的紧张度。
频率<98:紧张度需要更正频率>102:紧张度需要更正
在改变驱动带的紧张度之后,有必要重新检查一遍。

带有 timing-belt 系统的驱动带
Timing 带驱动装置没有驱动带自动调节器。Timing 带的紧张度(根据具体跑台类型)需要手动调节或者通过改变发动机的位置调节。
驱动带的紧张度可以通过跑带紧张度的定点调控来控制。
N 在 1-1.5km/h 的速度阻止跑带运动。
N 在发动机轴和驱动带之间不应有反冲作用。
N 用拇指和食指以适度的力将驱动带推向旁边,检查是否能够移动 90 度。如果角度大于或小于 90 度,则紧张度太高或者太低,驱动带必须相应调节。
N 应当考虑驱动带是否有噪音(较高速度时)以及是否笔直。
旁边的脚踏平台:检查是否防滑 
每一个跑台都在临近于跑台平面处两边有一个防滑区,受试者在紧急情况下需要离开跑台平面时,这些脚踏平台提供了安全的站立地点。定期检查防滑区,并且当看到磨损时更换它.
清洁外部和应用部件 
喷涂接触表面,撞击,擦拭和擦掉。 将消毒剂喷洒在纸巾上并擦拭可能被污染的任何表面。始终遵循消毒剂制造商的手册,尤其是有关处置的安全警告和规定。

为了安全,在清洁、消毒和打开机器前,拔掉插头,仔细阅读设备说明书.
卫生、清洁、内部清洗 
仔细阅读相关设备和附件的操作说明。
所使用的或清洁用的化学物质须储存在适当的容器中,因为如果将它们混合会引起危险,每隔 6 个月要清洗一次机器的内部。根据您跑台类型的具体情况,抬起发动机外壳,或者将其抬起或者将其从上部框架移下来。
用真空清洁器清除跑台内部的污垢,特别注意发动机的通风网和频率转换器的盖子外壳。对于带有外部控制单位的设备,控制单位的内部空间也应当清理。
可用轻湿布清洁跑台的表面。对于消毒, h/p/cosmos 推荐加上 Bacillol [cos12179]. 在使用清洁和消毒物质前,必须检测材料在可见性差的地方的兼容性。

速度传感器/光栅的清洁和调节
根据跑台类型、硬件版本和生产日期的不同,跑台可能装有:
N 无速度传感器(因此不需要清洁)
N 安装在光栅和发动机前面(驱动轴)的金属编码器盘。.
N 在 2003 年之前设备没有光栅,而是金属齿形锁紧垫圈的感应传感器.
N 仅仅在跑步面积为 200/75cm 到 300/125cm 的 2002 年之前的大型跑台:速度传感器安装在发动机后部特有的机架中,所以拥有独立机架的传感器不必清洁。.
发动机的光栅是控制单位的一个脉冲发生器,每隔 6-12 个月应使用酒精浸湿的布仔细的对光栅和玻璃编码器盘进行清洁。同样可以使用浸过酒精的毛刷清洁玻璃"built in condition"区域。小心仔细的清洁玻璃和光栅之间的光学元件。
作为选择,您同样可以使用装有脂溶性液体(如清洁剂)的喷雾器(带有一个细喷雾管),当去污剂通过喷雾管时压力可以清洁光栅的光学部件。
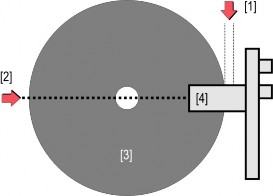
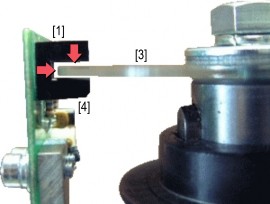
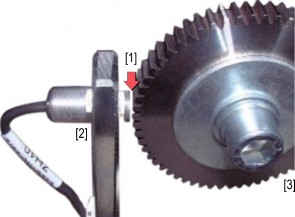
当调整光栅时,按以下指示保持玻璃[3]和光栅外壳[4]之间的适当距离。根据上图,缝隙[1]轴向距离大约 1 mm/径向,左右距离各 1mm。光栅的假象延长范围应通过驱动轴的中央[2]。
右手边:在感应传感器[2]和钝齿轮[3]之间的距离[1]不应大于 0.8mm。

光栅的清洁
一些跑台类型(跑台面积 200/75 和更大)在跑带的重返区(跑带的后部位置和反转时的前部位置)装有光栅。
调整光栅 
为避免在不希望的情况下(快速停止)机器被关闭的情况发生,根据房间中空气和尘埃状况,每隔一周,使用浸有酒精的布对光栅和反射镜玻璃进行仔细的清洁。
当房间黑暗时,检查光栅的调节效果(方向和聚焦)。

光栅不能暴露于照相机的强闪光中,这样会使跑带突然停止。
为防止在清洁光栅时导致功能障碍,您需要检查及更正光栅的调节(方向和聚焦),可以用一个特别小的螺丝刀调节焦距,将操作步骤报告您的 h/p/cosmos 服务部门。

如有任何检测到的和/或预测到的功能障碍和/或损坏、安全警告标签无法阅读,这种情况下,设备应停止操作,并且作标志以及确保不被使用(如拔掉电源、在电源插座上添加警告/ 有错误的标签)并且写信通知供应商和授权服务人员。见“选项设置”一章“选项 40”。使用选项 41-44 您可以同样锁住不同的模式(manual, profile, cardio, test)。

无法启动带触摸屏的设备
如果电源按钮指示灯没有闪烁,请检查电源,设备保护开关和紧急停止。.
如果无法启动 PC 触摸屏,则可以尝试手动启动。 为此,须打开外部控制单元才能接触到 PC 触摸屏后面的电源开关。 只能由授权的技术人员打开设备。
机械/噪音问题
在训练时,如果听到敲击声或卡塔卡塔的声音时,请检查机器是否平稳,并严格遵循说明书中“机器安装”一章中的建议,通常敲击声是因为跑台后面的升降底座(可调节“脚”)没有调节好。
跑带调节问题
如果跑带的紧张度没有调节好,很难保持跑带在中心位置。
如果使用跑带的反向旋转功能时:在使用此功能时,每次都要对跑带进行重新调整,严格遵守说明书中“跑带的控制和拧紧”一章。
保险
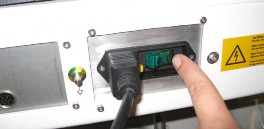
设备保护开关/ 热保护 16A, ON-OFF 开关
跳闸保险/开关按钮两极 C16A 跳闸保险,设备保险 3 极 C16A
二级保险隔离变压器 1 极 B16A 二级保险隔离变压器 3 极 C16A
带有外源开关盒的设备跳闸保险 电源供应单位的保险盒
用户终端处的保险丝 (saturn 450/300) saturn 450/300 (电力需求)的保险丝
电 动 机 断 路 器 主 保 险 丝
控制面板的保险丝
初 级 和 次 级 保 险 丝 电 源 柜 的 保 险 丝
在跑台的前面/发动机盖下面的前部或内部(取决于您的跑台类型)有一个跳闸保险装置。
在发动机外壳下面,您可以找到电子控制单位的电源供应,在电源供应盒内有一个(运动和康复设备)/两个(医疗设备)次级保险丝。在电源供应盒内是一个初级保险丝,而在占地面积达到 190/65的医疗应用设备又附加了两个次级保险丝,耐受电流为直流电 12V 和交流电 24V。此外,在医疗应用设备的发动机外壳下面,您会发现绝缘变压器的次级保险丝
干扰因素
静电放电
如果用户围绕机器移动时,他们会带上高达几千伏的静电,如果这时用户接触到一个金属部件,按键或显示器,会导致在用户和机器之间发生静电放电。静电放电在某些情况下会干扰设备,总的来说,静电放电不会对人和机器产生危害,但这也是十分不好的,导致静电放电的主要原因可能是选择了不适当的衣物、鞋底以及运动方式,非常干燥的空气和很多小型设备也可以导致同样的结果。
解决方法:穿戴不同的衣物或鞋,使房间的空气保持一定的湿度,关掉小型设备。如果您发现这样的干扰,请通知生产厂家。
干扰源
设备不应在 X-射线设备、发动机或有高压线连接的变压器旁安装,因为电磁干扰会使测量产生错误,强干扰源(如根据 EMT 所确定的极限值以上的干扰源)会影响设备的功能。
同样应该使机器避开附近的高压电线和无 CE 标志及电磁耐受性妥协证书的电子设备。
特别注意说明书中“技术数据/EMC”一章所提到的 EMC 数据(电磁兼容性)和生产厂家声明。
设备机架的电压/电击
打开(中断的)地线连接/接地
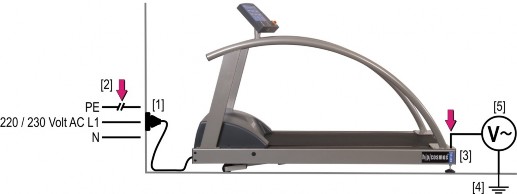
在地线(接地)没有连接到设备的金属框架上时(如因为在安装的过程中地线连接受到损坏),会通过“Y 噪音抑制容器”产生电压。在带有金属框架和电子兼容纠错滤波器的几乎所有电子设备中,此现象都很普遍。地线和/或建筑物内墙上插座[1]的电流接触器或交流电线/馈电线是打开的[2]。在这种情况下,金属框架和地线之间,会通过电子兼容纠错滤波器(在设备中可以找到)的电容产生大约 110v 的电压。通过整合的 EMC 滤波器,大约 110v 交流电会在框架[3]和地线[4]之间产生,如通过地板或加热散热系统或机器的其他地面部件。
如果设备没有缺陷(在运动设备中:无电压-绝缘-变压器),接触到任何裸露金属部件(如螺丝)时,产生的电流是非常大的。
如果设备没有缺陷(在医疗设备中:有电压-绝缘-变压器),接触到任何裸露金属部件(如螺丝)时,产生的电流是非常小的。

立即停止操作设备,拔掉电源,并确保其不重新发动。 通知经授权的电工修理建筑物内或/和设备内的电流接触线路。
如果设备有缺陷(在运动和医疗设备中),例如在设备内部绝缘有缺陷,接触到任何裸露金属部件(如螺丝)时,产生的电流是非常大的,甚至可以威胁到生命。
阅读并遵守此操作和服务说明中安装、维护和安全检查章节中的关于地线终端和功能的检查相关指示和信息。
POLAR 心率测试系统的功能障碍干扰的可能来源:
N 屏幕、计算机、打印机、移动电话和任何无线电工程系统
N 电子设备、电子发动机、变压器
N 高压传输线
N 附近强荧光管
N 中心加热散热器
N 其他电子设备
为了避免跑台被这些因素干扰,将设备放到远离干扰源的地方。如果您怀疑有干扰,不要相信显示的值。
同样请注意 www.polar.fi 或 https://support.polar.com/en
http://www.polarservicecenter.com/Frame-Troubleshooting.htm 网站上生产厂家关于 POLAR 的说明。
POLAR 心率测量系统的故障排除
[8.F1] | 选项 | 描述 | 解释/显示 |
OP07 | 激活状态:随心率发出声音信号 | %显示:OFF 或ON OFF:无心率声音信号 ON:随心率发出声音信号。通常状况下,此功能用于控制心率规则性或找出传送障碍的原因(就像移动电话或计算 机监控器) |
RS232 接口的功能障碍
引起 RS232 接口的功能障碍的最普遍原因是:
N 在跑台和 RS232 接口之间连接错误
N 连接线或公头 / 母头连接器的技术缺陷
N 跑台或外部设备(ECG, PC, 运动心肺功能测试仪)协议/驱动程序设置错误
N 外部设备(ECG, PC, 运动心肺功能测试仪)COM 端口设置错误
RS232 接口故障排除和测试
N Loop-Back 测试:为了测试跑台 RS232 接口,可以使用生产厂家特制的 RS232 测试插头(包含说明),将插头连接于 RS232 端口并调节选项 20:10。
N 闪光代码和说明文字会告诉您 RS232 接口的输入和输出是否工作良好。
N PC 软件 para control®(免费软件):如果您在外部连接的计算机上安装此软件,您就可以通过它控制跑台。如果能够控制,就说明跑台、RS232 接口连接线和计算机 RS232 接口卡工作正常。
控制单位的功能障碍
在极少情况下,使用几年后,因为电池能量耗损,可能会出现控制单位功能障碍。如出现此情况,联系服务部门更换控制单位的电池。
报错信息/报错代码
干扰和报错代码可能由电源供应问题或缺乏维护(跑台平面的润滑等)引起。.
N 检查电源供应,不要使用延长线或多线连接器,直接将机器连于墙上插座,每一个机器应有一个单独的电路。
N 检查机械部件是否有故障,同样检查毛巾或其他物品是否干扰驱动系统。
N 检查光栅是否有灰尘及得到正确调节。
N 检查跑带润滑情况,如果有必要的话,润滑跑带。
N 振动摇摆机器而导致的连接器接触问题(接触疏松)会导致功能障碍,因此请检查电线和连接器是否有松动。
设备有自我诊断功能,它可以识别到一些错误,并将错误信息显示在 MCU 用户终端(操作终端)显示器或频率改变器/转换器(设备内)上。
带有用户终端的设备
启动:跑带静止。LED 其中一个模式闪亮:(manual, profile, cardio, test)
信息 | 描述 | 说明/显示/行为 |
E01 | 加油时间间隔到期 | N =显示:E 01。!闪亮显示:OIL § $ %闪亮显示“ HELP” N 跑台依然运行 N 每 1000km(间隔时间可以调整),就需要一次润滑,参照“跑带润滑”一章润滑跑带。注意:跑台没有加油传感器,只能按照操作说明进行润滑,报错信息不会自动消失。 N 报错信息归零(选项 1) |
E02 | 服务或安全检查时间间隔到期 | N =显示“E02”;!闪亮显示“Service” § $ %闪亮显示“ HELP” N 跑台依然运行。 N 每 5000km(间隔时间可以调整),就需要一次全面检查(内部清洁、检查驱动带、跑带等)。 N 每 12 个月就需要一次电子安全检查。见说明书中维护一章。 N 联系经授权服务工程师。 N 报错信息归零(选项 01)。 |
E20 | 坡度系统 超过最大值 | N =显示“E20”;!闪亮显示“ELEV” § $ %闪亮显示“ HELP” 跑台依然运行(除过坡度提升设备) N 提升程度超过最大值。激活了 0%/最大%中间过渡区域。 N 坡度测量错误 N 可能坡度传感器调节错误、玷污或有缺陷 N 联系授权服务工程师 |
E21 | 坡度系统的错误 | N =显示“E21”;!闪亮显示“ELEV” § $ %闪亮显示“ HELP” 跑台依然运行(除过提升设备) N 可能是坡度系统技术障碍(如过载) N 可能因为延长线等的缘故电源供应太弱 N 检查电源供应和电源线 N 可能坡度传感器调节错误或者传感器弄脏或有缺陷 N 联系授权服务工程师 | |
E30 | 速度/距离测量的错误 | = „E 30“ ! „闪亮显示“INCR” § $ %闪亮显示 跑台以最大大约 1km/h 的速度依然运行几秒钟 N 可能是跑带系统技术障碍(如外部物品,毛巾卷入到设备中) N 可能因为延长线等的缘故电源供应太弱 N 检查电源供应和电源线 N 可能速度传感器调节错误或者传感器弄脏或有缺陷或者速度校准错误。选项 34 N 安全延迟时间(逆变器 或 MCU)高于高加速命令所需的时间(疾跑或高加速水平) N 故障排除见管理者选项 48 N 联系授权服务工程师 N 检查电源供应。不要使用延长线,直接将机器连于墙上的插座。 N 检查机械部件是否有任何故障。是否一些人有可能在机器上站了一会儿。 N 从上面的支架移除褶波纹管 (哪儿适用取决于支架). N 注意:当设备打开时,存在高电压危险以及有被伤害的危险,不要接触设备内的部件。 | |
[8.I1] | N 清洁速度传感器(使用光栅和磁盘的地方)并且按照说明检查传感器的调节。 N N 检查安全性、加速和减速时间是否高于最大加速度水平向上 (例如具有非常高的加速度冲刺,如果可能,分别使用冲刺功能 ). N 用 "OPTION 01"去掉显示信息.如果再次出现信息,请联系授权服务工程师。 N 查看管理员选项 OPTION 48 N 检查从 MCU 板到变频驱动器的 MCU 和模拟电压 0~10V(0...最大速度)上的序号 S6 插头 。 N 检查从 MCU 板到变频驱动器的 MCU 和“inverter on – signal / RFR”上的序号 S6 插头。 检查电源供应的频率转换 |
E31 | +耐受差速传感器 测量的速度值(瞬时值)至少为 | = „E 31“ ! „INCR“闪亮 § $ % „HELP“闪亮 | |
管理员选择设置的 12%,大于计算值 (借记价值) | 错误搜索见 E30. | ||
E32 | -耐受差速传感器 测量的速度值(瞬时值)至少为 | = „E 32“ ! „INCR“闪亮 § $ % „HELP“闪亮 | |
管理员选择设置的 12%,低于计算值 (借记价值) | 错误搜索见E30. | ||
[8.I1] | E41 | 记忆初始化错误、MCU 设置错误或电池电力低或有缺陷 | = „E 41“ ! „type“ " „OP03“ 闪亮 § „SETU“ $ „P E“ % „rrOr“ 闪亮跑台依然运行 N MCU5 控制电子(生产日期为 2007 年 12 月),此错误只显示了选择记忆体(FRAM)的缺陷. 在这种情况下,请联系 h/p/cosmos 和要求服务人员。. N 随意设置恢复到厂家默认设定值以及设备类型。 N 按下 C 键设备仍能够使用,但是可能个人设置和计划方案不能再使用了,同样需要检查显示值及速度和坡度的精确度。 N 按START 和STOP 键,打开和关闭设备。 N 如果报错信息 E41 仍然显示。联系一位授权服务工程师。 可能是电子MCU 有缺陷或电池电力低或有缺陷 |
E50 | 频率反向换流器/发动机调节的错误 频率反向换流器的模拟控制 | = „E 50“ ! „FU“ 闪亮 § $ % „HELP“ 闪亮跑台依然运行 N 检查 MCU 板的 S6 号插头 N 可能因为延长线等的缘故电源供应太弱 N 检查电源供应和电源线 N 联系授权服务工程师 |
E51 | 频率反向换流器/发动机调节的错误 | = „E 51“ ! „FU“闪亮 § $ % „HELP“ 闪亮 | |
MCU5 和频率反向换流器 之间的 | |||
错误信号 | 显示器显示了频率反向换流器原来十六进制数的错误代 | ||
码 (例如 “E.PUE”错误信息的“b1“). | |||
MCU5/频率反向换流器只适用于数字控制(RS485) | N 检查RS485 插在 MCU5 控制板上 N 检查 RS485 插在频率反向换流器N 检查 RS485 插在光耦板上 | ||
N 可能是频率反向换流器的缺陷 | |||
N 可能是因为电源线太长导致供电很弱 N 检查电源和电源线 N 联系授权服务的工程师 | |||
[8.I1] | E90 | 芯片-卡-驱动器报错(不是所有的 | = „E90“ |
跑台类型) | § $ % „HELP“ 闪亮 | ||
跑台依然运行(芯片卡功能除外) | |||
N 与芯片卡信息交流故障 | |||
N 将芯片卡插入到芯片卡驱动器中 | |||
N 更换芯片卡 | |||
N 更换芯片卡驱动器 | |||
N 联系授权服务工程师 | |||
E91 | 芯片卡驱动器报错(不是所有的 | = „E91“ | |
跑台类型) | § $ % „HELP“ 闪亮. | ||
跑台依然运行(芯片卡功能除外) | |||
N START 和 STOP 客户机程序号不一样 | |||
N 检查芯片卡 | |||
N 插入正确的芯片卡 | |||
E92 | 芯片卡驱动器报错(不是所有的 | = „E92“ | |
跑台类型) | § $ % „HELP“ 闪亮. | ||
跑台依然运行(芯片卡功能除外) | |||
N 训练时间太长 | |||
N 检查训练周期 | |||
N 检查跑台的系统日期和时间设定 | |||
N 重新为芯片卡编程 | |||
E93 | 芯片卡驱动器报错(不是所有的 | = „E93“ | |
跑台类型) | § $ % „HELP“ 闪亮. | ||
跑台依然运行(芯片卡功能除外) | |||
N 测试芯片卡是否识别 | |||
N 在芯片卡驱动器中插入了错误的芯片卡 | |||
N 插入正确的芯片卡 |
saturn 450/300 的其他错误信息
信息 | 描述 | 说明/显示/活动 | |
错误信息“para control 5” | |||
斜率时间值超出监测期 | 坡度系统超出时间范围 | N 检查液压油油位 如果太低,请注满油箱 | |
坡度倾斜过快 | 斜坡移动得比预定值快。 | N 也许液压机组的阀门压力太高 | |
坡度设定值过高 | 斜坡最大高度超出范围。 | N 检查传感器时候正确固定 | |
坡度设定值过低 | 斜坡最小高度超出范围。 | N 检查传感器是否正确固定 | |
液压机组温度过高 | 液压机组温度过高 | N 检查室内制冷系统 | |
液压冷却器温度过高 | 液压机组的冷却器已被关闭 | N 检查冷却器的电机保护 | |
液压油过热 | 液压机组的油温过高 | N 检查油温显示器 (调节至 80°C) N 检查液压机组的冷却器 (风扇是否运行) |
|
超过限制开关最大值/ 最小值 | 坡度系统激活最大值/最小值位置的硬件开关 | N 检查坡度传感器是否正确固定 |
|
电气坡道出错
| 坡道未在命令后启动 | N 检查液压原件是否运行 N 检查油温 N 检查液压机组的油位 N 检查过程现场总线系统是否运行 |
|
跑带控制 左
| 跑带超过范围且跑台停止运行光栅通道 4 被激活 | N 检查跑带控制 N 检查跑带位置 |
|
跑带控制 右
| 光栅通道 4 被激活且跑台停止运行 | N 检查跑带控制 N 检查跑带位置 |
|
可视错误 | |||
| 跑台不停止运行 | N 检查光栅是否干净 | |
| 运行面温度过高 | N 停止运行跑台!如果在跑台上使用轮子,请永久更换位置。 | |
| 自动皮带润滑油箱是空的。 | N 请重新注满跑台油箱 | |
| 黄色指示灯在控制器上持续显示 | N 检查皮带张力传感器是否由 SPS 正常工作 N 如果其中一个传感器有缺陷,则必须更换 |
|
黄灯不规则地闪烁。 | N 这可能在快速改变速度或跑台处于高速期间显示 N 不再运行 | ||
无用户终端的设备
无用户终端的设备带有声音信号(哗哗声)提示的自动报错信息功能,提示设备有故障或需要润滑及定期服务。当有报错信息并需要定期服务时,机器发出哗哗声的声音信号。因此,甚至在没有用户终端的情况下,跑台的用户也会得到报错和服务信息的反馈。当机器发生错误时,哗哗声声音代码会响起。当打开跑台时,如果错误继续存在,会连续响 3 次。如果没有显示器,您可以听到哗哗声的声音代码,根据报错信息和下表所列您就可以知道发生什么错误了。
O 为长哗哗声/x 为短哗哗声
0= ooooo / 1= xoooo / 2= xxooo / 3= xxxoo / 4= xxxxo / 5= xxxxx / 6 = oxxxx / 7= ooxxx / 8= oooxx / 9= oooox
以加油信息为例:标准设定下,每 1000km,声音信号“5 声长音(代码 0)和 1 声短音+4 声长音
(代码 1)”会重复 3 次。错误代码表单见:带有用户终端的设备。报错信息需通过"OPTION 01"
中止,需要外连用户终端或 para control®计算机软件。
报错信息复原
带有用户终端的设备
启动:跑带不运行。LED 其中一个模式闪亮(manual, profile, cardio, test)
[8.J1] | 步骤 | 行为 | 按键 | 反应/显示 |
[01] | 为用户选项选择模式(OP xx) | a d b 同时按 3 个键至 少 3 秒钟 | =闪亮显示:OP01(选项 01) !和"”显示:E.rE Set(错误重置) | |
[02] | 确认选项 1 | c | § 显示:donE,告诉您需要删除加油信息 | |
[03] | 删除信息 | c | =闪亮显示:OP01(选项 01) !和"”显示:E.rE Set(错误重置) | |
[04] | 退出选项模式 | b | 待机 |
manual, profil, cardio or test 闪亮
使用此程序,只有信息 E01 加油和 E02 服务可以重新设定,所有其他的报错信息都是由技术缺陷/功能障碍引起的,这些报错信息只能由管理者层次的人员进行重设。出现这种情况的话,请填写表格联系客户服务。
无用户终端的设备
使用“OPTION01”停止加油和服务报错信息:报错信息应由管理者通过“OPTION01”中止,在这种情况下,您需要一个“外部用户终端”或 para control®软件。更详细的步骤请见带有用户终端的设备说明书。
10.1. 跑台, 150/50 LC (pluto®)
pluto® | pluto® pluto® lt | pluto® med pluto® lt med |
用户终端 (显示器 & 键盘) | 6 个 LCD 显示栏/ 6 个按键 /带LED 的模式和单元显示。 “lt-models“ 没有用户终端(没有显示栏,没有按键)。通过端口控制 | |
交流电源 (标准,读取铭牌), 需要专线 | a.c.220-240V 包括 N 和 PE / f: 50/60 Hz | |
保险丝(标准,读取铭牌) | IN 16 A 230 V ~ (热熔丝保护) | |
电源输入(长时间) | 1320 VA (6,0 A) | |
电源输入(瞬间) | 2970 VA (13,5) (峰值性能为毫秒; 脚跟着地时最大值 1s/min) | |
驱动电机容量 | 2200 VA | |
坡度电机容量 | 470 VA | |
安全标准 | c 指 令 206/42/EC IEC 60335-1 (VDE 0700) IEC 60601-1-2, VDE 0701, ISO 20957-1, EN 957-6, | n MDD, 指令 93/42/EEC + 2007/47/EC, IEC 60601-1 (VDE 0750), VDE 0751, IEC 60601-1-2, ISO 20957-1, EN 957-6, |
对地漏电电流 | 1.0 mA | 0.12 mA |
触摸漏电电流 | n.a. | |
隔离变压器 | --- | 1840 VA |
防护等级 | 等级 I M / --- / IP 00 | 等级 I M / 类别 B R / IP 00 |
过电压类别 | 生命-地球 < 300 V 电源瞬态电压峰值 1500V | 类别II: 生命-地球 < 300 V 瞬态过电压限制 2500 V |
操作模式 | 间歇加载连续运行(根据IEC 60601-1) | |
应用领域/准确性 | 运动和健身:S,I / A (ISO 20957-1; EN 957-6) | 体育和医疗:S,I / A (ISO 20957-1; EN 957-6) |
根据MDD 分类 | --- | 主动式治疗设备和主动式诊断设备, 风险级别 II b |
速度定义 步进值 | 0~18.0 km/h 0.1 km/h | |
误差 | ± 5 % | |
倾斜角度**定义步进值 误差 | 0.0 ~20.0 % 0.1 % ±10% | |
pluto® | pluto® pluto® lt | pluto® med pluto® lt med |
跑台尺寸 长度 x 宽度 | 1500 x 500 mm | |
框架尺寸 长度 x 宽度 x 高度 | 2095 x 850 x 1300 mm | |
地面至跑台甲板高度 | 220 mm | |
设备重量 | 210 kg | 230 kg |
地面最大负荷(EN 1991) | 2.9 kN/m² | 3.0 kN/m² |
地面每个支点负荷 | 1.3 kN | 1.3 kN |
允许的最大受试者体重 | 200 kg | |
热排放 | 大约为:53°C | |
噪音排放 (根据EN 957-6:2010+A1:2014) | LpA < 70 dB(A) (63db) 负载下的噪声排放高于无负载的情况。 | |
环境条件: 运输和储藏 | 温度: –25~+40 °C, 湿度:0~95 % - 无冷凝 气压:700~1060 hPa | |
环境条件: 操作 | 温度:5°C~+40°C 湿度:30~70% - 无冷凝气压:700~1060 hPa 操作海拔:最高 10,000 英尺(3000 米), 无需加压 | |
污染程度 | 2 级:通常只有非导电性污染。可能由冷凝引起临时的导电性 | |
中央润滑系统 | 手动 | |
储存的程序数量 | 6 个培训配置文件/ 10 个测试配置文件/ 8 个用户可定义的位置文件 | |
RS232 数字接口/ 串口 (USB-转换器 可选 ) | COM1: 标准 COM2: 可选 COM3: 可选 (服务标准) COM4: 可选的 | |
心率测量 | 选项 | |
PC 软件 (不适用于医疗应用) | 包括para control® 软件 选项: para graphics®, para analysis® 以及para motion® | |
配置胸带的安全拱系统*** | 所有医用跑台都必须使用安全拱或天花板安装摔倒防止系统或具有防跌落功能的减重系统,并且 必须根据可用的房间大小单独订购。 | |
扶手 | 短 | |
支撑臂 | 选项 | |
额外键盘 | 选项 | |
* 过载和弱电源(欠压)可能会导致速度显示或保险丝熔断的更高差异。
** 坡度电机(6 %)的占空比转化为大约 5 个完整的坡度周期。过载可导致保险丝暂时跳闸,但可在短暂冷却期后再次使用。 2007 年 1
月以前制造的h/p/cosmos saturn 系列跑台拥有最大的坡度为 25 %。
***对于所有医用跑台和超大型跑台(履带尺寸)以及所有各种最大压力测试,安全设施(例如带胸带系统的安全拱)是必要且必须的。 当使用跑台前方扶手(横杆)时,出于安全原因,速度须限制在 5 km / h 以内。 重量和测量数据可能会有所偏差。
操作海拔超过 1000 米(3300 英尺)可导致变频器驱动的驱动系统的最大性能略微降低。
我司可根据客户需求提供更多的详细信息和可选设备,或者客户也可通过访问网页www.hpcosmos.com 获取更多相关资料。 如有技术变更,恕不另行通知。 E&OE。
10.2. 跑台 150/50 (mercury®) 和 170-190/65 (quasar / pulsar)
| mercury stratos [a] | quasar stellar [b] | mercury med stratos med [c] 150/50 locomotion DE med 150/50 locomotion force DE med | quasar med stellar med [d] | pulsar | pulsar 3p |
用户终端(显示屏&键盘) | 6 个LCD 显示栏/6 个按键/带有模式和LED 单位的显示器。„lt-models“ 和 „h/p/cosmos 150/50 locomotion E med“没有用户终端(无显示器、无键盘)只能通过接口外接设备进行控制 | |||||
电源(规格,阅读指示牌) 需要独立的电源线 | a.c.220-240V,50/60Hz f: 50/60 Hz 3500 VA | 电源(规格, 阅读指示牌) 需要独立的电 源线 | ||||
保险(规格,阅读指示牌) | 16 A | |||||
能源消耗(规格,阅读指示牌) | 15 A [a] 14.5 A | 15.5 A b] 15.0 A | 15 A [c] 14.5 A | 15.5 A [d] 15.0 A | 16 A | 8.0 A |
功率输入 | 3450 VA [a] 3335 VA | 3565 VA [b] 3450 VA | 3450 VA [c] 3335 VA | 3565 VA [d] 3450 VA | 3680 VA | 5536 VA |
发动机功率 | 3300 W | 3300 W | 3300 W | 3300 W | 3300 W | 4300 W |
坡度发动机功率 | 390 W [a] 无坡度 | 500 W [b] 无坡度 | 390 W [c] 无坡度 | 500 W [d] 无坡度 | 500 W | 500 W |
安全标准 | c IEC EN 60335-1(VDE 0700) IEC EN 60601-1-2, IEC EN 60601-1-4, VDE 0701, EN 957-1:2005, EN 957-6:2001 | n MPG, RL 93/42 EWG, IEC EN 60601-1 (VDE 0750), VDE 0751, IEC EN 60601-1-2, IEC EN 60601-1-4, EN 957-1:2005, EN 957-6:2001 | ||||
泄漏电流 | 0.6 mA | 0.6 mA | 0.2 mA | 0.2 mA | 0.2 mA | 0.25 mA |
绝缘变压器 | --- | --- | 2000 VA | 2000 VA | 2000 VA | 3 x 1500 VA |
防进液等级 | I / IP20 / --- | I / IP20 / --- | IPX3 | IPX3 | I / IP20 / B | I / IP20 / B |
满足 IEC 601-1 运行模式 | 可持续性操作 | |||||
应用领域/准确性 | 运动康复/SA | 运动康复/SA | ||||
根据MDD 标准分类 | --- | --- | II b | |||
速度 精确度(步进值) | 0.0 22.0 km/h 0.1 km/h | 0.0 25.0 km/h 0.1 km/h | 0.0~10.0 km/h 0.1 km/h | 0.0 ~10.0 km/h 0.1 km/h | 0.0 40.0 km/h 0.1 km/h | 0.0 40.0 km/h 0.1 km/h |
误差 | ± 5 % | |||||
坡度** 精确度(步进值) 误差 | 0.0 ... 25.0 %** 0.1 % / [a] 0 % | 0.0 ... 28.0 % 0.1 % / [b] 0 % | 0.0 ... 25.0 %** 0.1 % ±5% | 0.0 ... 28.0 % 0.1 % ±5% | - 25.0 % ... + 25.0 % 0.1 % | |
| mercury stratos [a] | quasar stellar [b] | mercury med stratos med [c] 150/50 locomotion DE med 150/50 locomotion force DE med | quasar med stellar med [d] | pulsar | pulsar 3p |
跑带面积:长x 宽 | 1500 x 500 mm | 1700 x 650 mm | 1500 x 500 mm | 1700 x 650 mm | 1900 x 650 mm | 1900 x 650 mm |
跑台尺寸:长x 宽x 高 (用户终端+150mm 宽) | 2100 x 800 x 1370 mm | 2300 x 1050 x 1450 mm | 2100 x 800 x 1370 mm | 2300 x 1050 x 1450 mm | 2500 x1050 x 1450 mm | 2500 x1050 x 1450 mm |
跑带距离地面高度 | 180 mm | 230 mm | 180 mm | 230 mm | 230 mm | 230 mm |
跑台重量 | 190 kg [a] 180 kg | 370 kg [b] 360 kg | 200 kg [c] 190 kg | 380 kg [d] 370 kg | 400 kg | 440 kg |
地面最大承受重量 (交通负荷依据DIN 1055 第 3 部分) | 8.40 kN/m² | 7.00 kN/m² | 8.50 kN/m² | 7.10 kN/m² | 6.60 kN/m² | 6.90 kN/m² |
如果有更多关于地面负荷极限的问题,请问我们的服务部门 | ||||||
跑台载重量 | 200 kg (如果需要,可专门定做不同重量极限的跑台) | |||||
环境条件: 运输和储存 | 温度:5...+40 °C 湿度: 30...70% - 无冷凝气压: 700...1060hPa | |||||
环境条件: 操作 | 温度: +5...+40 °C (根据要求偏差) 湿度: 30...70% -无冷凝 (高达 95% 的要求) 气压: 700...1060hPa 最大作业高度: 约 10,000 英尺 (3000 米),不加压 | |||||
中央润滑系统 | 手动 | |||||
存储项目空间 | 6 项训练程序 / 10 项测试程序 / 8 项用户自定义程序 | |||||
RS232 数字接口 / 串口 (可选USB 接口转换器) | COM1:标准; COM2: 选择; COM3: 选择l (服务标准); COM4: 选择 | COM1:标准; COM2: 选择; COM3: 选择l (服务标准); COM4: 选择 | ||||
心率测量和由心率决定的耐力控制 | 一个通道接收器,准确的心电图 | |||||
计算机软件 | 包括para control 4.0® 选项: para graphics® 和para analysis® | 包括para control 4.0® 和 para graphics® | ||||
逆向跑带旋转/下坡跑 | 选项 / 1[a] 和 [b] 不适用 | 选项 / 1[c] 和 [d] 不适用 | 标准 | |||
带有器具的安全拱 | 选项 | |||||
扶手 | 可选:短的、长的、可调节的(只在mercury 和 stratos 中才有)、横杆(quasar, stellar 和 pulsar 的标准扶手) | |||||
手撑/附加键盘 | 选项 | |||||
*过高或过低的能量供应会导致关于速度显示或保险落下的差异。坡度发动机的运行时间变为大约 5 个完全坡度周期。过载会导致保险的暂时落下,但是经过短暂的冷却又可以重新使用。大约在 2007 年 6 月之前生产的跑步面积为 150/50 的跑台最大坡度为 24%。 在进行最大负荷测试和在大型(跑步轨道面积)跑台上运动时,您需要一个安全设备(如带有胸带的安全器具),并且对此我们强烈建议。当使用前扛扶手时,为了安全,速度不超过 5km/h。重量值和测量值可能会有偏差。
关于产品的进一步信息介绍可登录www.h-p-cosmos.com 查阅。
10.3. 超大跑台 200-450/75-300 (venus / saturn)
| venus 200/75 venus 200/100 [a] | saturn 250/75 saturn 250/100 [b] saturn 250/125 [c] | saturn 300/75 saturn 300/100 [d] | saturn 300/125 r saturn 300/150 r [e] | saturn 300/175 r saturn 300/200 r [f] | saturn 450/300 rs |
用户终端(显示屏&键盘) | 6 个LCD 显示栏/6 个按键/带有模式和LED 单位的显示器。 | |||||
电源(规格,阅读指示牌) 需要单独的线 | 400 Volt AC 3~/N/PE f: 50/60 Hz 12800 VA (min) h/p/cosmos saturn 300/200rs 型号:25600 VA | |||||
保险(规格,阅读指示牌) | 32 A | 64 A | ||||
能量消耗(规格,阅读指示牌) | 17.0 A [a] 18.0 A | 20.0 A [b] 21.0 A [c] 22.0 A | 23.0 A | 31.3 A | 50.0 A | 62.0 A |
功率输入 | 6760 VA [a] 7160 VA | 7800 VA | 9200 VA | 12500 VA | 24000 VA | 45000VA |
发动机功率 | 7500 W | 7500 W | 7500 W | 11000 W | 22000 W | 30000W |
坡度发动机功率 | 370 W | 370 … 2200 W (随安装方式改变) | 2 x 5000W | |||
安全标准 | n MPG, RL 93/42 EWG, IEC EN 60601-1 (VDE 0750), IEC EN 60601-1-2, IEC EN 60601-1-4 VDE 0751, EN 957-1:2005, EN 957-6:2001 | |||||
泄漏电流 | 0.25 mA | on request | ||||
绝缘变压器 | 3 x 2000 VA | 3 x 2000 VA [b] and [c] 3 x 3000 VA | 3 x 3000 VA | 3 x 4200 VA | 3 x 4200 VA | 3 x 21000 VA |
安全级别/种类 | I / IP20 / B | |||||
满足 IEC 601-1 运行模式 | 可持续性运行 | |||||
应用领域/准确性 | 运动SA 和医疗 [r]:适合于自行车和轮椅(标准跑带面积为 3000 x 1250 mm) | |||||
根据MDD 标准分类 | II b | |||||
速度/精确度 | 0.0 40.0 km/h / 0.1 km/h 0.0 11.11 m/s / 0.1 m/s | |||||
允许范围 | +/- 5 % | |||||
可选速度范围 | 0.0 ... 30.0 或 ... 50.0 or ... 60.0 或 80.0 km/h | |||||
坡度** 精确度 | -35 % ... +35 % 0.1 % | -27 % ... +27%** 0.1 % | -5% (-25%) … +25% | |||
跑带面积:长x 宽(mm)[r]: 适合于自行车和轮椅 | 2000 x 750 [a] 2000 x 1000 | 2500 x 750 [b] 2500 x 1000 [c] 2500 x 1250 | 3000 x 750 [d] 3000 x 1000 | 3000 x 1250 [e] 3000 x 1500 | 3000 x 1750 [f] 3000 x 2000 | 4500 x 3000 |
8360 VA
8750 VA
| venus 200/75 venus 200/100 [a] | saturn 250/75 saturn 250/100 [b] saturn 250/125 [c] | saturn 300/75 saturn 300/100 [d] | saturn 300/125 r saturn 300/150 r [e] | saturn 300/175 r saturn 300/200 r [f] | saturn 450/300 rs |
跑台尺寸:长x 宽x 高 | 2400 x1150 x 1380 [a] 2400 x 1400 x 1380 | 2900 x1150 x 1380 [b] 2900 x 1400 x 1380 [c] 2900 x 1650 x 1380 | 3400 x1150 x 1380 [d] 3400 x1400 x 1380 | 3400 x1650 x 1380 [e] 根据需要在安装时调整 | 根据需要调整 [f] 根据需要在安装时调整 | |
跑带距离地面高度 (可安装在凹处) | 480 mm | 480 mm | 480 mm | 480 mm [e]根据需要调整 | 根据需要调整 | |
跑台重量 | 800 kg [a] 1000 kg | 1000 kg | 1100 kg [d] 1200 kg | 1400 kg [e] 根据需要调整t | 根据需要在安装时调整 | |
地面最大承受重量 (交通负荷依据 DIN 1055 第 3 部分) | 9.20 kN/m² | 根据型号不同 5.00 到 6.00 kN/m² | 根据需要调整 | |||
如果有更多关于地面负荷极限的问题,请咨询我们的服务部门 | ||||||
跑台表面最大载重量 | 280 kg (如果需要可专门定做不同重量极限的跑台) | |||||
环境条件: 运输和储存 | 温度: –30...+50 °C 湿度 0...95% - 无冷凝气压: 700...1060hPa | |||||
环境条件: 操作 | 温度 +10...+40 °C (按需求提供离差) 湿度: 30...70% - 无冷凝 (高达 95% 的需求) 气压: 700...1060hPa 最大作业高度: 约 10,000 英尺(3000 米), 不加压 | |||||
1100 kg
1200 kg
pluto med、locomotion 150/50 DE med、quasar med 技术参数:
1、心率测量的范围是:40bpm ~ 220bpm。精确度:±10%或±5bpm 的较大值;
2、噪音:工作噪声:≤70dB(A)(在环境噪声低于 50dB(A)时)。
过高或过低的能量供应会导致关于速度显示或保险落下的差异。坡度发动机的运行时间变为大约 5 个完全坡度周期。过载会导致保险的暂时落下,但是经过短暂的冷却又可以重新使用。大约在 2007 年 1 月之前生产的 h/p/cosmos saturn 系列跑台最大坡度为 25%。 在进行最大负荷测试和在大型(跑步轨道面积)跑台上运动时,您需要一个安全设备(如带有胸带的安全器具),并且对此我们强烈建议。当使用前扛扶手时,为了安全,速度不超过 5km/h。重量值和测量值可能会有偏差。
关于产品的进一步信息介绍可登录www.hpcosmos.com 查阅.
EMC:电磁兼容性。指导意见和生产厂家声明
 注意:
pluto med、locomotion 150/50 DE med、quasar med 符合 YY0505 标准电磁兼容有关要求;
用户应根据随机文件提供的电磁兼容信息进行安装和使用;
便携式和移动式 RF 通信设备可能影响 pluto med、locomotion 150/50 DE med、quasar med 性能,使用时避免强电磁干扰,如靠近手机、微波炉等;
指南和制造商的声明详见附件。

警示:
pluto med、locomotion 150/50 DE med、quasar med 不应与其他设备接近或叠放使用,如果必须接近或叠放使用,则应观察验证在其使用的配置下能正常运行;
A 类设备拟用于工业环境中,由于 pluto med、locomotion 150/50 DE med、quasar med 传导骚扰和辐射骚扰,在其他环境中要确保电磁兼容可能有潜在困难;
除 pluto med、locomotion 150/50 DE med、quasar med 的制造商作为内部元器件的备件出售的电缆外,使用规定外的附件和电缆可能导致 pluto med、locomotion 150/50 DE med、quasar med 发射的增加或抗扰度的降低。
样品电缆
序号 | 名称 | 电缆长度(m) | 是否屏蔽 | 备注 |
1 | 电源线 | 4.0 | 否 | / |
2 | 急停按钮连接线缆 | 4.0 | 否 | / |
3 | 遥控器连接线缆 | 4.0 | 否 | / |
5 | 拉绳急停连接线缆 | 4.0 | 否 | / |
6 | 地线 | 4.0 | 是 | / |
跑台基本性能:跑台通过电机带动跑台履带,使人以不同的速度或坡度被动的跑步或走动,提供不同负荷运动。
附件:
指南和制造商的声明–电磁发射 | ||
pluto med、locomotion 150/50 DE med、quasar med 预期在下列规定的电磁环境中使用,购买者或使用者应保证它在这种电磁环境下使用: | ||
发射试验 | 符合性 | 电磁环境–指南 |
射频发射 GB 4824 | 1 组 | pluto med、locomotion 150/50 DE med、quasar med 仅为其内部功能而使用射频能量。因此,它的射频发射很低 ,并且对附近电子设备产生干扰的可能性很小 |
射频发射 GB 4824 | A 类 | pluto med、locomotion 150/50 DE med、quasar med 适于使用在非家用和不直接连到供家用的住宅公共低压供电网的所有设施中。 |
谐波发射 GB 17625.1 | 不适用 | |
电压波动/闪烁发射 GB 17625.2 | 不适用 | |
指南和制造商的声明–电磁抗扰度 | |||
pluto med、locomotion 150/50 DE med、quasar med 预期在下列规定的电磁环境中使用,购买者或使用者应保证它在这种电磁环境中使用: | |||
抗扰度试验 | IEC 60601 试验电平 | 符合电平 | 电磁环境–指南 |
静电放电 GB/T 17626.2 | ±6 kV 接触放电 ±8 kV 空气放电 | ±6 kV 接触放电 ±8 kV 空气放电 | 地面应是木质、混凝土或瓷砖,如果地面用合成材料覆盖,则相对湿度应至少 30% |
电快速瞬变脉冲群 GB/T 17626.4 | ±2kV 对电源线 ±1kV 对输入/输出线 | ±2kV 对电源线 ±1kV 对输入/输出线 | 网电源应具有典型的商业或医院环境下使用的质量 |
浪涌 GB/T 17626.5 | ±1 kV 线对线 ±2 kV 线对地 | ±1 kV 线对线 ±2 kV 线对地 | 网电源应具有典型的商业或医院环境中使用的质量 |
电源输入线上电压暂降、短时中断和电压变化 GB/T 17626.11 | <5 % UT,持续 0.5 周期 (在 UT 上,>95% 的暂降) 40 % UT,持续 5 周期 (在 UT 上,60%的暂降) 70 % UT,持续 25 周期 (在 UT 上,30%的暂降) <5 % UT,持续 5s (在 UT 上,>95%的暂降 ) | <5 % UT,持续 0.5 周期 (在 UT 上,>95% 的暂降) 40 % UT,持续 5 周期 (在 UT 上 ,60% 的暂 降) 70 % UT,持续 25 周期 (在 UT 上 ,30% 的暂 降) <5 % UT,持续 5s (在 UT 上,>95%的暂降 ) | 网电源应具有典型的商业或医院环境中使用的质 量。 如果 pluto med 、 locomotion 150/50 DE med、quasar med 的用户在电源中断期间需要连续运行,则推荐 pluto med 、 locomotion 150/50 DE med、quasar med 采用不间断电源或电池供电 |
工频磁场(50/60Hz) GB/T 17626.8 | 3A/m | 3A/m,50/60Hz | 工频磁场应具有在典型的商业或医院环境中典型场所的工频磁场水平特性 |
注:UT 指施加试验电压前的交流网电压 | |||


指南和制造商的声明–电磁抗扰度 | |||
pluto med、locomotion 150/50 DE med、quasar med 预期在下列规定的电磁环境中使用,购买者或使用者应保证其在这种电磁环境中使用: | |||
抗扰度试验 | IEC 60601 试验电平 | 符合电平 | 电磁环境–指南 |
|
|
| 便携式和移动式 RF 通信设备不应比推 |
|
|
| 荐的隔离距离更靠近 pluto med 、locomotion |
|
|
| 150/50 DE med、quasar med 的任何部分使用, |
|
|
| 包括电缆。该距离应由与发射机频率相应的 |
|
|
| 公式计算。 |
|
|
| 推荐的隔离距离 |
射频传导 | 3 V(有效值) | 3 V(有效值 |
|
GB/T 17626.6 | 150 kHz~80 MHz | ) | d = 1.2 P |
|
|
|
|
|
|
|
|
射频辐射 | 3 V/m |
| d = 1.2 P 80 MHz~800 MHz |
GB/T 17626.3 | 80 MHz~2.5 GHz | 3 V/m | d = 2.3 P 800 MHz~2.5 GHz |
式中: | |||
P —根据发射机制造商提供的发射机最 | |||
大额定输出功率,以瓦特(W) 为单位; | |||
d—推荐的隔离距离,以米(m)为单位 b。 | |||
固定式射频发射机的场强通过对电磁场 | |||
所的勘测 c 来确定,在每个频率范围 d 都应比 | |||
符合电平低。 | |||
在标记下列符号的设备附近可能出现干 | |||
扰。 | |||
| |||
| |||
注 1:在 80MHz 和 800MHz 频率上,采用较高频段的公式。 注 2:这些指南可能不适合所有的情况,电磁传播受建筑物、物体和人体的吸收和反射的影响。 | |||
a 固定式发射机,诸如:无线(蜂窝/无绳)电话和地面移动式无线电的基站、业余无线电、调幅和调频无线电广播以及电视广播等,其场强在理论上都不能准确预知。为评定固定式射频发射机的电磁环境,应考虑电磁场所的勘测。如果测得 pluto med、locomotion 150/50 DE med、quasar med 所处场所的场强高于上述适用的射频符合电平,则应观测 pluto med、locomotion 150/50 DE med、quasar med 以验证其能正常运行。如果观测到不正常性能,则补充措施可能是必需的,比如重新调整 pluto med、locomotion 150/50 DE med、quasar med 的方向或位置。 b 在 150KHz~80MHz 整个频率范围,场强应该低于 3 V/m。 | |||
便携式及移动式射频通信设备和 pluto med、locomotion 150/50 DE med、quasar med 之间的推荐隔离距
离


pluto med、locomotion 150/50 DE med、quasar med 预期在射频辐射骚扰受控的电磁环境中使用。依据通信设备最大额定输出功率,购买者或使用者可通过下面推荐的维持便携式及移动式射频通信设备(发射机)和 pluto med、locomotion 150/50 DE med、quasar med 之间最小距离来防止电磁干扰。 | |||
发射机的额定最大输出功率 W | 对应发射机不同频率的隔离距离/m | ||
150 kHz ~ 80 MHz d = 1.2 P | 80 MHz ~ 800 MHz d =1.2 P | 800 MHz~ 2.5 GHz d = 2.3 P | |
0.01 | 0.12 | 0.12 | 0.23 |
0.1 | 0.38 | 0.38 | 0.73 |
1 | 1.2 | 1.2 | 2.3 |
10 | 3.8 | 3.8 | 7.3 |
100 | 12 | 12 | 23 |
对于上表未列出的发射机额定最大输出功率,推荐隔离距离 d ,以米 (m)为单位,可用相应发射机频率栏中的公式来确定,这里 P 是由发射机制造商提供的发射机最大输出额定功率,以瓦特 (W)为单位。 注 1:在 80 MHz 和 800 MHz 频率上,采用较高频范围的公式。 注 2:这些指南可能不适合所有的情况,电磁传播受建筑物、物体和人体的吸收和反射的影响。 | |||
由于没有针对跑台的特定 EMC 标准,因此,除了根据医疗标准同时也根据“家用和类似用途电器 - 安全性”标准对该设备进行测试。
事实上,家用设备的标准比专业或医疗设备的标准更严格, 这是基于家用设备的使用者并非专业应用人员的缘故。
特别是,该标准要求符合某个值但不会中断应用程序。
设备本身通过中断应用程序提供更高程度的保护。 这意味着,如果发生接口通信的极强干扰,则应用程序将有目的性停止运行。 这是一种被称为“超时故障安全功能”的设计功能。 如果接口线坏了或 PC 应用程序或 Windows 崩溃,则激活相同的功能。
该功能应为用户和操作员所熟知。 另见操作手册中的“干扰”一章。 该功能既不会对跑台上的受试者或操作者造成任何风险。
专业用户始终能够在中断的情况下重新启动应用程序,但期望设备具有最高程度的安全性。
RS232/USB 接口转换器兼容性
系统 | 生产厂商 | 类型 | RS232 接口协议 | 跑台设置 |
运动心肺功能测试仪 | JAEGER/Viasys/Cardinal | OXYCON | h/p/cosmos coscom© | 见选项 20 或 21 RS232 接口协议h/p/cosmos coscom© 和coscom.dll 可在 www.coscom.org 网站上获取,阅读生产厂家关于外部设备安全措施和系统要求的相应说明 E & OE. 如有更改,恕不另行通知。 |
运动心肺功能测试仪 | Mijnhardt/Viasys/Cardinal | OXYCON | h/p/cosmos coscom© | |
运动心肺功能测试仪 | Cosmed / IT | K 4 b² / Quark b² Quark PFT | h/p/cosmos coscom© | |
运动心肺功能测试仪 | CORTEX / DE | MetaMax, MetaLyzer | h/p/cosmos coscom© | |
运动心肺功能测试仪 | SensorMedics / US | via ECG | Trackmaster in km/h | |
运动心肺功能测试仪 | SensorMedics / US | via ECG | HELLIGE/Trackmaster | |
运动心肺功能测试仪 | ZAN / DE | ZAN 600 | h/p/cosmos coscom© | |
运动心肺功能测试仪 | Ganshorn DE | PowerCube | h/p/cosmos coscom© | |
运动心肺功能测试仪 | MES PL | Start 2000 | h/p/cosmos coscom© | |
运动心肺功能测试仪 | MedGraphics | CPX | h/p/cosmos coscom© | |
运动心肺功能测试仪 | Brainware | h/p/cosmos coscom© | ||
运动心肺功能测试仪 | Innovision | Innocor as of version 5.01 | h/p/cosmos coscom© | |
运动心肺功能测试仪 | Physio-Dyne | MAX 1 / MAX 2 | Trackmaster in km/h | |
PC – ECG | JAEGER Viasys/Cardinal | MasterScreen | h/p/cosmos coscom© | |
PC – ECG | custoMed / DE | Custo card | custo card | |
PC – ECG | custoMed / DE | custo card m | h/p/cosmos coscom© | |
PC – ECG | CardioControl WelchAlly | Cardio Perfect | h/p/cosmos coscom© | |
PC – ECG | Norav Medical | 1200B & 1200S | h/p/cosmos coscom© | |
PC – ECG | Cosmed / IT | Cardiovis / PLUS | h/p/cosmos coscom© | |
PC – ECG | PBI Pulse Biomedical | QRS Card | h/p/cosmos coscom© | |
PC – ECG | Marquette/HELLIGE / GE | CardioSoft | Trackmaster in km/h | |
PC – ECG | Marquette/HELLIGE / GE | CardioSoft | Trackmaster in mph | |
PC – ECG | Marquette/HELLIGE / GE | CardioSys | Trackmaster in km/h | |
PC – ECG | Marquette/HELLIGE / GE | CardioSys | Trackmaster in mph | |
PC – ECG | OXFORD Instruments | Medilog QRS Card | h/p/cosmos coscom© | |
PC – ECG | Delmar Reynolds | CardioNavigator as of version 2.403 | Trackmaster in km/h | |
PC – ECG | Delmar Reynolds | CardioNavigator as of version 2.403 | Trackmaster in mph | |
PC – ECG | Dr. Vetter / DE | PC ECG plus / ultra | Trackmaster in km/h | |
PC – ECG | Mesa Medizintechnik GmbH | CARDIAX PC-EKG | h/p/cosmos coscom© | |
ECG | Marquette/HELLIGE / GE | CardioSmart | Trackmaster in km/h | |
ECG | Marquette/HELLIGE / GE | CardioSmart | Trackmaster in mph | |
ECG | ergoline / DE | EK 3012 / DOS | custo card | |
ECG | SCHILLER CH | AT 10 / AT 60 | SCHILLER (Pacer) | |
ECG | SCHILLER CH | CS 100 / CS 200 | Trackmaster in km/h | |
ECG | Marquette / USA | MAX 1 | Marquette | |
ECG | ESAOTE / IT | Trackmaster in km/h | ||
心脏康复 | CORTEX / DE | CMS | h/p/cosmos coscom© | |
心脏康复 | ergoline | ERS-System | h/p/cosmos coscom© | |
心脏康复 | CogniMed | Therapy monitor TM2 > version 4.32 | h/p/cosmos coscom© |
心脏康复 | CogniMed | TM cardio 1000 & 2000 | h/p/cosmos coscom© | |
心脏康复 | CogniMed | TM sport 1000 & 2000 | h/p/cosmos coscom© | |
EMG | biovision | h/p/cosmos coscom© | ||
血压计 | SunTech Medical | Tango | h/p/cosmos coscom© | |
机器人跑台训练师 | Hocoma | Lokomat/Lokocontrol as of Version4.31 | h/p/cosmos coscom© | |
PC 软件 | HUR / FI | Treadmill-Trainer | h/p/cosmos coscom© | |
PC 软件 | h/p/cosmos | para graphics DOS | h/p/cosmos cosrec© | |
PC 软件 | h/p/cosmos | para graphics® | h/p/cosmos coscom© | |
PC 软件 | h/p/cosmos | para control® | h/p/cosmos coscom© | |
PC 软件 | h/p/cosmos | para analysis® 2.0 pro | h/p/cosmos coscom© | |
PC 软件 | h/p/cosmos | para motion® | h/p/cosmos coscom© | |
PC 软件 | FitCentric | NetAthlon | h/p/cosmos coscom© | |
PC 软件 | ergoline | OPTICARE | h/p/cosmos coscom© | |
PC 软件 | FREI | Chip-Ei | h/p/cosmos coscom© | |
PC 软件 | MedTronic | Lactware as of version 4.3 | h/p/cosmos coscom© | |
PC 软件 | simi | simi motion twin | h/p/cosmos coscom© | |
PC 软件 | simi | simi motion as of version 8.0 | h/p/cosmos coscom© | |
PC 软件 | Proxomed | Kardiowell-System (chip card) | h/p/cosmos coscom© | |
打印机 | HP Hewlett-Packard | PCL code | Printer protocol | |
RS232 测试插头 | h/p/cosmos | LED + switch | h/p/cosmos Loop-Back |
当通过类似的数字接口连接附件设备时,应根据相应 IEC 标准进行鉴定,如对于数字处理设备使用 IEC 950 标准,对于医疗设备使用 IEC 60601-1。此外,所有的配置都应与系统 IEC 60601-1-1 标准有效版本相适应。通常,在接口上连接医疗设备时,要使用 IEC 60601-1 标准验证过的电压绝缘部件,不允许将遥测 ECG 系统连接于运动型跑台上。当向信号输入或输出设备上连接附加设备而配制成医疗设备时,应保证此系统与IEC 60601-1-1 标准(MDD: 13.6.c, IEC 60601-1: 6.8.2.c, 19.2.b, 19.2.c)有效版本的需求相适应。新生产的计算机只有 USB 接口而无 RS232 接口,对于这种情况,可从 h/p/cosmos 公司获取项目号为 cos12769 的“接口-适配器-电线”。通过 USB 接口控制,您需要使用Pentium 1.8 GHz 或更高的服务器。
用于支撑体重和安全的支撑臂
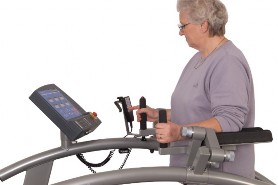
支撑臂有附加的键盘和停止按钮,有广泛的应用范围,比如,它可以使过重的、有整形外科问题的或有心血管疾病的患者以一种温和的方式运动,治疗可以开始更早,并且医生工作会有更高的效率, h/p/cosmos 支臂撑可以在带有标准长扶手的 h/p/cosmos mercury, h/p/cosmos quasar 和 h/p/cosmos pulsar 系列跑台类型中使用。
支撑臂可以精确地调整到各自的身体需要的位置上,这是一个获得专利的易调节系统。每一边
有三个带有刻度的关节点,可以根据自身需要进行调节。支撑臂特别适用于康复和行走疗法领域,并可以保证老年人和患者的安全问题。h/p/cosmos 支撑臂可在跑台甲板面积 150/50, 170/65 和 190/65 cm的机器上使用,而不能在带有可调节扶手的机器上使用。
安装在扶手上的成 10°角的 h/p/cosmos 支撑臂[cos00098060044]
安装在扶手上的成 0°角的 h/p/cosmos 支撑臂[cos12013](如带有 2 根支柱的长扶手)
危险预防措施和可调节支撑臂的操作
N 支撑臂所承受的最大体重负荷为 140kg。
N 在有力作用的情况下不要调节支撑臂(在有人压着支撑臂的情况下不要调节支撑臂)。
N 只有在受训人员监控下使用支撑臂,只有受训人员才能调节支撑臂。
N 只有在放松齿轮齿锁部件的情况下调节角度,如果您用手握住把手或支撑臂垫,可以转动各自的杠杆,以使其达到想要的位置。
N 在使用支撑臂之前,确保调节之后的齿锁部件都被拧劲。
N 在调节时,确保您自己或任何其他人不会被危险点(挤压点)夹伤。
N 确保支撑臂下的左右臂撑系统调节到水平及平稳的位置。
N 在使用跑带反向旋转功能时,不要使用支撑臂。
N 为了安全,支撑臂只能在行走测试和跑步测试中使用。
N 支撑臂位于扶手外侧[1]。任何情况下,支撑臂不能出现在跑步平面上方范围[2]之内。
重新调节
如果要进行重新调节,您必须将每一个受试者的最适调节位置(见齿锁部件的刻度)适当的记录下来(如在患者档案中)。我们没有为您提供恰当高度的标准设置,因为这样您就可以根据受试者的姿势和个人情况进行随意的调节。
扭转部件在每一个关节点都有刻度调节旋钮,当向跑步平面旋转时,其可以使扶手向内移动。缓慢调节高度和宽度,因为各关节点可以在 6 度范围内进行调节。 您可以将下图复印一份,例如为患者进行存档,并且在空格内填写患者个人调节的刻度值。
支撑臂的附加键盘和停止按钮以及远端控制
为了使支撑臂功能完整并且增加安全性,我们已经设计出了一种附加键盘,在支撑臂处使用这个键盘,可以从更为舒适及安全的位置控制速度和坡度,在紧急状态下,可以随时用拇指按压附加的停止按钮。
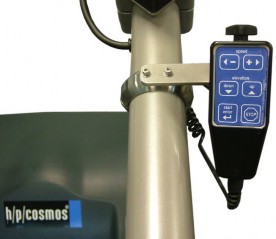
附加的键盘同样可以从支撑臂上卸下,并且安装到扶手上或放置在发动机外壳左边或右边位置,使用长一些的连接线,医生就可以控制跑台了,如在进行运动疗法时,医生可以跪在跑台相应部位进行控制。
产品编号 | |
h/p/cosmos 附加键盘,包括 6 个按键和一个 2 米长螺旋线 | cos10106 |
安装在支撑臂上的附加键盘 | cos10111 |
右边支撑臂上的 h/p/cosmos 附加停止按钮 (手柄顶端处的红色按钮) | cos10107 |
做边支撑臂上的 h/p/cosmos 附加停止按钮 (手柄顶端处的红色按钮) | cos10108 |
用直径为 60mm 圆形管夹子安装在扶手上的附加停止按钮 | cos14135 |
安装在电机盖左侧的附加键盘 | cos14327 |
安装在电机盖右侧的附加键盘 | cos11750 |
一根 2 米延长螺旋线用于附加键盘 | cos12922 |
带有齿锁部件的可调节扶手
在高度和宽度上都可以调节的扶手只能用于跑步面积为 150/50cm (如 h/p/cosmos mercury med)的跑台。扶手在为用户提供最大运动空间的前提下,提供最大可能的安全性。
可调节扶手对于安全系数低的人或老年人是很有用的,特别适用于儿童的治疗和运动训练。
可以在扶手后方带有刻度的关节点处进行各自的调节,并且可以使用扶手前面的两个固定部件对调节的位置进行固定。
如果使用可调节扶手,用户终端可放置在测试者前方的横杠上,因为在对不同体重人群进行调节扶手时,其会有很大的可变化性和调节范围,在为儿童进行治疗和运动训练时,其可以提供特别的保护。
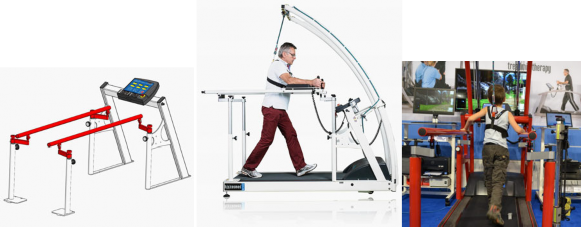
跑台类型中可调节扶手
h/p/cosmos 可调节扶手 [cos102010]
危险预防措施和操作
N 可调节扶手所承受的最大体重负荷不超过 140kg
N 在有力的作用下,不要调节扶手,扶手不能承受一个人的全部体重。
N 只能在受过训练的人员监控下使用可调节扶手,而且受过训练的人员才可以对扶手进行调节。
N 只有在放松齿轮齿锁部件的情况下才可以调节角度,可以用手握住一个扶手,拉动扶手从而调节各自的杠杆,从而使其达到最想要的位置。
N 在向扶手施重之前,确保后面的齿轮齿锁部件调节到正确的位置,并且拧紧前方的两个固定装置,完成之后,再检查一遍。
N 在调节时,确保您自己或任何其他人不会被危险点(挤压点)夹伤。
N 不能既使用 h/p/cosmos 支撑臂,又使用可调节扶手。
可调节扶手。带有气压支柱和锁定杠杆的平行杠
对于“运动系列”的 h/p/cosmos 跑台,可以专门使用从高度和宽度上都可以进行调节的扶手。在最大可能提
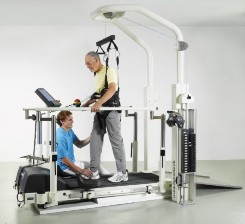
供自由运动空间时,个人可调节扶手提供了最大的安全性,其非常适合安全系数低的人、老年患者及儿童的治疗
.图:用于运动训练的 locomotion 150/50 DE med 型跑台,带有 Hocoma 减重系统(体重支撑装置)、医生的座位和一个轮椅坡道。
安全措施和操作说明
N 最大体重负荷限于 140kg
N 在扶手有负荷和压力的情况下,不可以调整扶手的位置。
N 可调节扶手的调节和使用只能由受过训练的人员及有经验人员进行,并且通常要在监控下进行。
N 在使用扶手之前,注意经常检查杠杆是否锁定
N 每年至少一次,您需要检查扶手功能,锁住杠杆后,将扶手置于约 200kg(如 3 个人的体重)的负荷下。
N 调节扶手时,注意您和其他人不会被卷入到危险区域(挤压区)。
N 如果将用户终端放置在外面,在任何时间,至少有 1 个紧急停止按钮应在受试者可触及范围内。
N 不能同时使用 h/p/cosmos 支撑臂和可调节扶手。
扶手的调节
要点 | 图解 | 行为 |
[01] |
| 将杠杆向上拉从而使制动杠杆松开 制动杠杆 |
[02] |
| 通过按压按钮,将扶手调节到想要的高度。 按压按钮 |
[03] |
| 水平移动杠杆以调整至需求的宽度。 |
[04] |
| 在将杠杆调节到合适的位置之后,将杠杆向下拉,锁住制动杠杆 |
| ||
[05] |
| 在双杠扶手的后部,扶手管内安装了两个延伸管,当患者坐上轮椅时,它们可以帮助患者爬上跑步平面。 爬上跑台后,延伸的扶手要退回到扶手管中,以避免医生在围绕跑台运动的时候,遇到障碍物及有受伤的危险。 |
再调节
[01] |
| 如果要重新调节,对于每一个测试者,您都需要进行最适位置的调节(见气压筒支柱的刻度),并且将其适当记录下来(如患者档案)。我们没有为您提供恰当高度的标准设置,因为这样您就可以根据受试者的姿势和个人情况进行随意的调节。 |
医生的座位和可调节足撑
在跑台的两边各安装了一个按工作环境改造学而设计的医生的座位和一个可调节足撑,当对一个患者进行行走治疗时,医生就可以坐在患者后面一个较为亲近的位置进行监控了。医生的可调节座位和足撑是通过一个引导轨道固定在跑台上的。
安全措施和操作说明
N 体重最大负荷不得超过 200kg。
N 可调节足撑/医生的座位的调节和使用只能由受过训练的人员及有经验人员进行,并且通常要在监控下进行。
N 如果没有充分的锁住把手,会因为医生座位和可调节足撑运动不稳定而产生被挤压的危险,卸下把手或将其悬挂在上面也是产生危险的原因,因此在使用座位和足撑之前,注意锁住固定螺丝。
N 特别在对座位和足撑进行调节时,注意您和其他人不会被卷入危险区(挤压区),特别注意以下危险区:扶手处的按压按钮,位于发动机外壳和扶手支柱的用户终端可移动柄、扶手的关节点顶部、主支架和扶手支柱上的可移动足撑和医生座位。
操作和调节
要点 | 图解 | 行为 |
[01] |
| N 松开足撑下的固定螺丝,将其调节到最佳位置。 |
[02] |
| N 松开座位下的固定螺丝,将其调节到最佳位置. . |
[03] |
| N 拧紧相应的固定螺丝,固定可调节座位和足撑. |
locomotion 150/50 DE med 跑台纵览
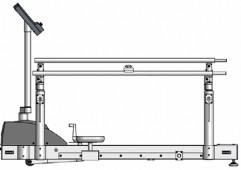
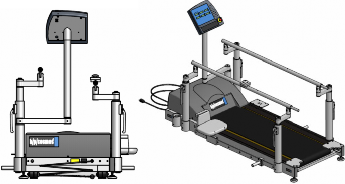
特别扶手
h/p/cosmos 公司提供了很多可供选择的扶手,如果需要,还可以专门定做。.
扶手可调节横杠 扶手弯曲横杠 一边短的扶手并且带有速度制动装置
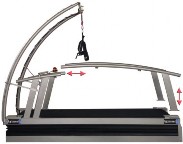
N 横杠必须安置在跑台表面背后 2/3 处的位置。横杠免费提供给用户。
N 不允许背对着横杠跑。
N 如果带有胸带和甲胄的安全拱已经安装和使用,那么应该卸除扶手交叉杠
N 由于伤害的风险,必须在交叉杠和用户终端之间留有 4cm 的距离。
短扶手 长的圆形扶手,2 根支柱 可拆卸/可分离扶手您可以从 h/p/cosmos 生产厂家和当地的销售商那里得到更详细的信息和产品序列号。
11.7. airwalk se 135 ( 10/2008)
„h/p/cosmos airwalk se 135“是用户友好的、动态失重系统,这个系统带有中心悬挂点的手动运动治疗法。它提高了在垂直运动区域患者经常失重的手工训练。
N 带有低惯性的动态失重系统可以精确患者的失重,能够现实更自然的生理垂直运动。
N 失重的无极调整允许儿童和轻体重的受试者进行有效地运动训练。
N 操作简单:一个简单的按键就可将受试者升起和放下。这简化了训练准备和支持训练本身。
N 根据患者的需要可以精确地衡量失重状况,确保最佳的训练环境。
N 高舒适度为患者提供更多的动力。
N 高级的,透气的和非常舒适的失重系统具有一个生理形式,并接很容易调节。这就在很大程度上避免了皮肤过敏和压力。
N 适当的失重系统配件可以提高患者的流动性,允许更多的生理运动 。
N 更好的人体工程学带来更好的训练结果。
N 在训练过程中,跑台和失重系统的参数(速度,坡度,失重)是可以改变的。
N 训练阶段可以延长,这样患者可以达到更有效的治疗效果。
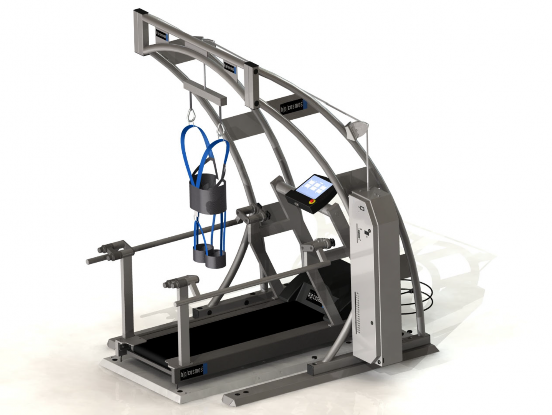
N The „h/p/cosmos airwalk se 135“ 可以应用于更广泛的领域。治疗应用,如:功能性运动治疗、康复或神经科以及体育竞技(例如运动员的协调、培训等)。
h/p/cosmos airwalk se [cos16149]
注意:airwalk se 135 已经停产,并在 2015 年被最新型号“airwalk ap”取代。
减重系统 airwalk ap
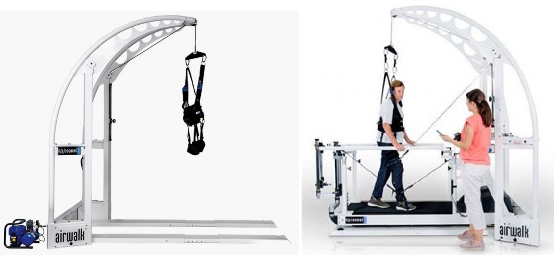
airwalk ap 是具有动态中心悬挂点的一种气动减重系统。在该系统的帮助下,运动疗法在病患早期阶段就可以开始进行。所有训练都可以在直立的功能位置完成,并且可以进行更广泛的训练。 用于体重支撑的体重支撑装置(减重装置)(在跑台治疗/训练期间);预防摔倒(在跑台治疗/训练期间);减重和/或安全的平衡训练;减重和/或安全的功能及步态训练;高速/超速和超频训练。 有关所有安全注意事项和使用说明(包括附件),请参阅另外提供的减重系统手册。 |
airwalk ap [cos30028] 用于 airwalk ap 8 bar 型号的压缩机[cos10094] 用于 airwalk ap 10 bar 型号的压缩机,增加动态减重[cos103275] 用于 h/p/cosmos airwalk ap 的绳索 [cos102317]* 可以将 h/p/cosmos airwalk 与轨道尺寸为 150/50 cm 或 170/65 cm 或 190/65 cm 的跑台系列配合使用, 以及 其他制造商生产的大多数跑台。 |
* 每 6 个月或发现有磨损的第一时间更换掉 |
动态,连续可调约为: 0.5 ... 80 kg (1 … 176 lbs) (标准)
大约为:0.5 ... 120 kg (1 … 264 lbs) (选项需额外付费)
垂直幅度约为:70 cm (2.3 ft.)
最大回转:1 x 360°
airwalk 减重系统
请参考特别为减重系统附加的说明及在附件内所有关于减重系统使用的有害性说明指示。每 6 个月更改一次电线装配,为防止发
生任何磨损,甚至少于 6 个月就要进行更改。
airwalk 是一个充气的动态中心点悬挂减重系统。借助此系统,可以进行早期运动治疗,患者在运动时可以在直立状态下行走,并且可以作更大范围的运动。
装置可以同跑台面积为 150/50cm、170/65cm 或 190/65cm 以及其他生产厂家生产的跑台一起使用。
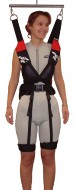
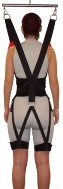
airwalk 受试者背带
此背带为受试者的运动提供更大的运动空间。在步态训练时,它没有装入凹槽的带子,而可以通过个人可调节束带系统调整到最舒适的状态。
4 种不同的背带适合于所有的身体尺寸和形态,也可以使用专为儿童设计的背带。在步态更正内衣邮购品内包含了附带的束带,减重系统可以由测试者自己进行调整。
对于 h/p/cosmos airwalk 50 和 h/p/cosmos airwalk 70,有必要使用压缩气体和一个独立的气体压缩机。
airwalk 红色背带, 腰围 55-88 cm [cos10095]
airwalk 50 [cos10092] airwalk 蓝 色 背 带 , 腰 围 81-112 cm [cos10096]
airwalk 70 [cos10093] airwalk 黄 色 背 带 , 腰 围 112-145 cm [cos10097]
压 缩 机 [cos10094] airwalk 儿 童 背 带 [cos10112]
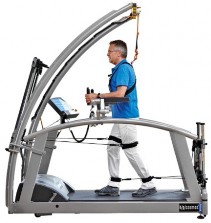
首先,将弹性拉绳通过舒适的腿箍连接到患者的腿上。当患者走路时,前方的拉绳通过牵引辅助患者的腿部运动。后方的拉绳也可作为阻力和辅助步态矫正训练。前后系统可以一起使用,以获得更好的训练效果。 通过垂直或水平调节支撑/阻力拉绳的角度,可以矫正运动。 获得专利的张力调节模块在每根拉绳上都有可读刻度,用于张力监控。
有关详细说明,请参阅 robowalk 的单独操作手册。只有配合安全拱,胸带系统和摔倒停止系统才能使用此设备!
robowalk® 强身器
轮椅坡道
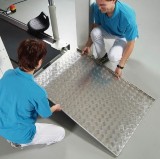
当使用轮椅坡道时,特别注意板与跑带间的间隔,因为手、毛发、衣物或其他东西可以被带进去。板和跑带不能接触,因为这样会导致过度的摩损,确保坡道板平稳并且不能滑动,不要从旁边爬上坡道板,只能使用原装 h/p/cosmos 轮椅通道板。
轮椅坡道 150/50 [cos16186]
适用于大型跑台的 h/p/cosmos 轮椅稳定装置
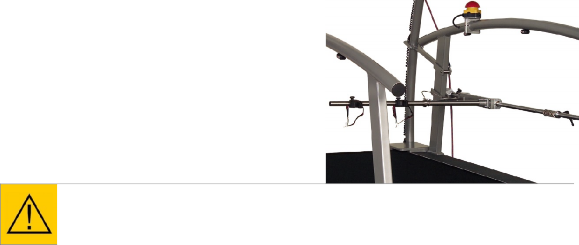
借助轮椅稳固装置,很容易将 4 个或 3 个轮子的轮椅保持在跑道上。引导扶手固定于右手边扶手两根支柱之间。金属弹簧安置在引导扶手上,可以防止轮椅向后滚动太远。轮椅稳定装置适用于跑道面积 200/75cm
(及更大)带有“r”标志的 h/p/cosmos 跑台系列。轮椅只能和安全器具(胸带和 fall-stop)一起使用。注意一定要使轮椅的刹车失活(如卸下刹车装置)。
在不使用轮椅(跑步、自行车、旱冰等)的情况下,使用跑台之前,为了安全,必须拆掉轮椅稳定装置,不要保留危险的障碍物、横杠或轮椅稳定装置的其他部件,因为其会阻碍或伤害到受试者。
N 每一次使用带有器具的安全拱之前,必须对此系统进行肉眼检查(有无损坏和磨损),特别要检查绳索、器具和所有连接装置如紧急制动钩和和绳索制动器。
N 如果有任何损坏或磨损出现,系统任何磨损部件(绳索、器具、和所有连接装置如紧急制动钩和和绳索制动器)都应当立即更换。至少每两年,所有发生磨损的部件
都要进行一次更换。
带有胸带和其他器具的安全拱
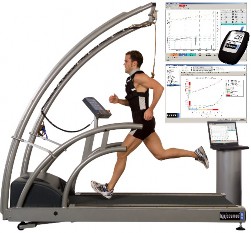
对于耐力测试、预防事故以及运动员一般安全,不可缺少的附件:带有胸带和其他器具的安全拱。跌倒时,跑带可以自动停止;胸带可以保护受试者,避免其向前跌倒;h/p/cosmos 安全拱可以用于所有的 h/p/cosmos 跑台。
胸带是通过器具连接到安全拱横杠上的紧急停止开关上的。如果在器具上有 8 kg / 17.6 lb 的拉力,开关会使跑带立即停止。器具的长度可以自己调整。
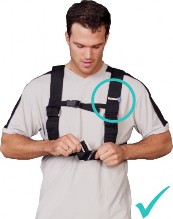
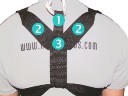
胸带不能将运动员勒的太紧且不
能限制其运动,在胸带前面有 h/p/cosmos 标示语。连接竖钩的垂直带[1],应该安放在肩带[2]下面,从而减少连接缝[3]的负荷。如果胸带前后穿反了或者内外穿反了或者穿戴扭曲,在连接处会有一个剪切力,而导致连接疏松。
当跑出跑带时,尽管跑带很快就停止了,但是还会发生腿部间皮肤摩擦,因为在测试者摔倒而跑出跑带的几秒钟内,仍然与胸带接触着。
然而,如果在无安全拱的系统中摔倒以及在户外摔倒,与此系统相比,其受伤的危险就大多了。此系统的最大承重为 140 千克/309 磅。
如果使用 h/p/cosmos mercury 跑台,天花板高度至少为 2.46m / 97.6 英寸(坡度 0%)和 2.57 / 101.6 英寸 (24 %),而如果使用 h/p/cosmos quasar 或 h/p/cosmos pulsar 跑台,天花板高度至少为 2.51 / 96.5 英寸(0 %)及 2.68 m / 105.5 英寸(最大坡度)。
带有胸带和其他器具的 h/p/cosmos 安全拱[cos10179] (指定跑台的跑台类型)
N 当受试者以正常跑带旋转的逆向跑步时,这时不控制用户终端,在训练时,须要让一位监控人员控制跑台。如果跑台有一个横杠扶手或发动机盖,为了安全,应限制最大速度。为了达到更大的安全性,应使用带有器具的安全拱
N 只有当跑带不运行时,才可以转动按键操作开关,使跑带逆向旋转。
模拟下坡跑时,跑带的逆向旋转
可以使用跑带逆向旋转功能模拟下坡跑。为了防止滥用,此功能只能通过按键操作开关激活(位于大型跑台的外部用户终端)。
如果当跑带处于静止状态,将按键操作开关激活,当下一次开始后,跑带开始逆向旋转。
如果当跑台处于运行状态,将按键操作开关激活,跑台停止运行,当下一次开始后,开始逆向旋转。
跑带逆向旋转时,会出现声音信号,并且显示器“=”会显示“r”。运行时,速度会显示负值,显示器
“=”显示„-0.0 5.0“。
带有磁性开关的拉绳
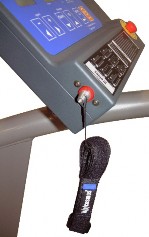
带有磁性的紧急停止开关是一个特别为逆向跑带旋转(下坡训练)而设计的安全装置。通过腰带上连接的拉绳,运动员或患者可与用户终端磁性开关连接起来。
如果遇到紧急情况,磁铁就会从用户终端上拉下来,跑台立即停止。拉绳并不能防止摔倒。当移走磁铁时,显示器会显示“PULL STOP”。
带有磁性开关的拉绳[cos00098050043]
从向前旋转改为向后旋转
N 只有在跑带不运动时,才能转动按键操作开关,在跑带上没有受试者的情况下开始运行机器。
N 观察跑带位置,至少 2 分钟,使用跑带调节螺丝更正跑带位置(见维护和跑带调整一章)。在更正跑带旋转后,有时跑带会移向另一边,这很正常,因而需要将其重新调整到跑道的中心位置。
N .跑带重新调整后,停止跑带,并且在跑带上有受试者的情况下操作机器。
从向后旋转改为向前旋转
N 只有在跑带不运动时,才能转动按键操作开关,在跑带上没有受试者的情况下开始运行机器。
N 观察跑带位置,至少 2 分钟,使用跑带调节螺丝更正跑带位置(见维护和跑带调整一章)。在更正跑带旋转方向后,有时跑带会移向另一边,这很正常,因而需要将其重新调整到跑道的中心位置。
N 跑带重新调整后,停止跑带,并且在跑带上有受试者的情况下操作机器。
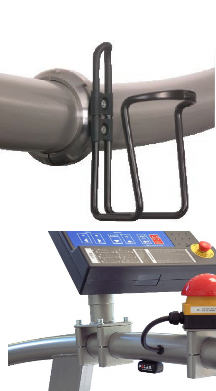
多数情况下,重调跑带时,需要同时旋转跑带调节螺丝。因此,我们建议,也注意一下跑带调节螺丝的旋转情况。这可以避免浪费时间,使跑带调节过程减少几分钟。
水瓶架
水瓶架可用于所有的 h/p/cosmos 跑台并可以很容易固定在扶手的夹具上。水瓶架的位置不应在扶手的后端,因为运动时,此末端位于受试者可触及范围之内。
60mm 扶手的水瓶架 [cos11020]
扶手的水瓶架:60mm[cos11020]
用户终端的另一安装方式
所有的 It 跑台类型都可以反向安装一个用户终端。带有一个外部控制单位的大型 h/p/cosmos 跑台,可在扶手处选择安装一个额外的用户终端。
在这种情况下,外部用户终端可以通过接口连接于跑台,要连接其他的设备如 PC 或 ECG,需要一个额外的接口。
用户终端的另一安装方式[cos00098110047]
在扶手上以另一方式安装用户终端[cos13514]
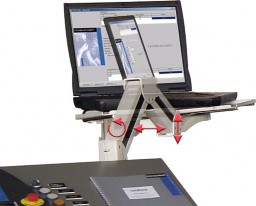
监控器/膝上型电脑支架
对于大型跑台 h/p/cosmos saturn 和 h/p/cosmos venus 的外部控制单位,可选用一个可移动监控器和膝上型电脑支架。使用这种支架,监控器就可以在运动员或患者的视野范围内转动了。
为电脑监控器或笔记本电脑[cos13321]提供的监控器支架(可移动)
笔记本电脑[cos13476]
插线板
插线板 [cos100157]可用于安全连接 h/p/cosmos 医疗跑台和周边的设备,比如:个人电脑、打印机或者显示器。
在患者所处的环境内,插线板满足创造医疗电气系统连接的所有需求。
插线板 [cos100157]
N 由于跑台的高负荷工作,绝不允许连接一台以上的跑台或者对插线板的安全性造成隐患的高负荷电器。只允许使用专用的线缆。
N 对于安全插线板,除了测力跑台,其他电器对电的消耗加起来必须低于 300W。
N 当安全插座连接多个跑台,在预计低性能的应用(步行、慢跑)时,没有性能限制。对于高性能应用(快速跑、冲刺等),安全插线板的使用可导致性能限制。
N 对于高性能应用,推荐 3-相供电跑台。
正如医疗电气设备标准 NE60601-1 的提出的,插线板只是作为一个辅助工具。使用这种方法,可以避免系统和下一步装置的无意识连接,从而降低了患者最大 0.5mA 漏电流的风险。
将一个跑台连于一个医疗设备会成为一个医疗系统。将设备连接于接口时,通常选用IEC 601-1 标准认可的电压绝缘组件。只有授权的并受过训练的人员才能操作此连接过程。在医疗应用房间里,当在跑台上连接一个医疗设备时,此医疗系统需要通过一个稳压电线与提供的连接器螺栓和轴承相连。
RS232/USB 数字接口转换器
接口行使了从跑台到计算机或其他控制设备的数据传输功能。您同样可以通过接口使用其他控制设备(如 ECG. o.a.)或适当的计算机软件控制跑台。所有设备的首选标准接口为 COM 1 系列,其次为 COM2 系列接口(序列号 cos00098010025)以及相似的其他接口。更详细的信息请联系您当地的供应商或 h/p/cosmos 公司。如果需要,可使用 h/p/cosmos coscom©接口协议,其可以从 www.coscom.org 网站上下载。安装的协议(如 ECG 设备的)在 OPTION 20 / OPTION 21 下的选项清单中都已列出。要阅读 RS232 接口兼容性清单,见“技术数据”一章。更多最新生产的计算机只有 USB 接口而无 RS232 接口,在这种情况下,需要使用序列号为 cos12769 的 h/p/cosmos“USB-RS232 接口适配器”。通过 USB 接口进行控制时,处理器必须在 1.8GHz 以上。
连接到计算机上使用的 RS232 串口线
用于连接和使用 para graphics®, para control®, 计算机,心电图等外接设备。您需要一根串口线来连接跑台和个人电脑(可选设备)9 针接口 (公 – 母),带交叉传输接收电缆(PIN 2 和 PIN 3)
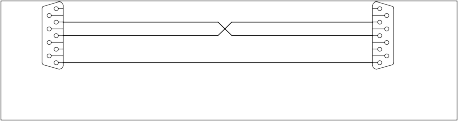
6
7
8
9
1
2
3
4
5
R x D T x D
GND
1
2
3
4
5
6
7
8
9
PC COM1 oder COM2 CONNECTOR DB9
Buchse / female
Laufband / treadmill CONNECTOR DB9
Stecker / male
[cos00097010034] 用于 5 米串口线/ [cos00097010035] 用于 10 串口线
连接到 Schiller 心电图所使用的 RS232 串口线
跑台和 Schiller AT 10 / AT 60 or CS 100 / CS 200 心电图之间的串口线
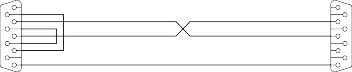
1
R x D
T x D
5
GND
1
2
3
4
5
4
3
2
6 6
7 7
8 8
9 9
EKG / ECG Schiller CONNECTOR DB9
Stecker / male
Laufband / treadmill CONNECTOR DB9
Stecker / male
[cos00097010036] 用于 5 米串口线
连接到运动心肺功能测试仪 JAEGER VIASYS OXYCON 的 RS232 串口线

将可用的串行接口 (COM1 ... COM4) 将跑台和 OXYCON Alpha / Delta / Champion / Pro: 连接起来。在写有"treadmill / running machine"的 OXYCON 上不要使用母头连接头. 重要信息:从 2000 年 1 月起使用 h/p/cosmos coscom© RS232 接口协议
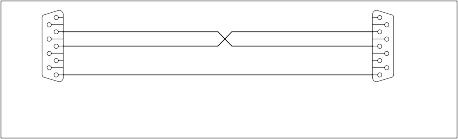
6
7
8
9
1
2
3
4
5
R x D T x D
GND
1
2
3
4
5
6
7
8
9
OXYCON CONNECTOR DB9
Buchse / female
Laufband / treadmill CONNECTOR DB9
Stecker / male
[cos00097010034] 用于 5 米串口线/ [cos00097010035] 用于 10 米串口线
打印机协议
使用串口线将打印机(带有 PCL 打印机语言和系列接口)和跑台 RS232 系列接口连接起来。注意:对于一个带有类似接口的打印机,您需要一个商业接口转换器,可以从任何一个您当地的供应商或生产厂家的计算机店铺中买到(h/p/cosmos 序列号[cos10056])。如果选择选项 20:3(计算机协议见选项清单),以下数据可打印出来。
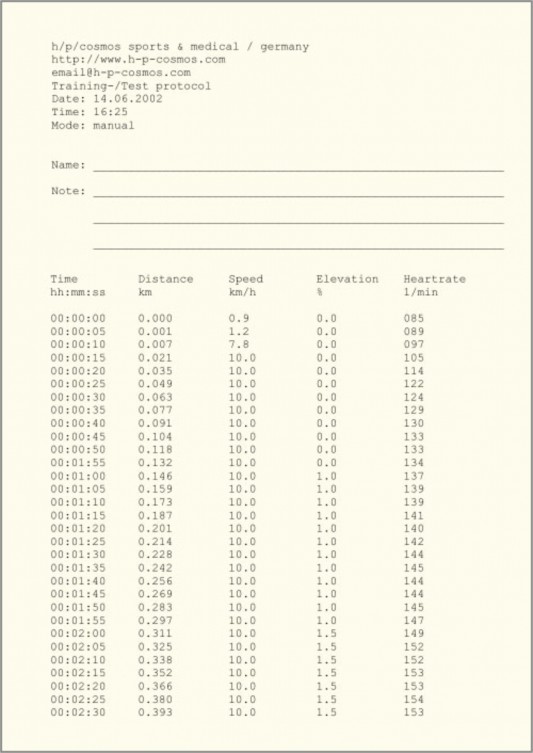
打印机接口转换器[cos10056]
注意说明书中的安全说明。如果感到不舒服或头晕,立即停止训练并看医生。在有干扰的情况下,不要相信无线心率传送器显示的值。心率测量的精确度:+ / - 1 %,每分钟
+/-1 次心跳。注意关于安全性和警告的建议,以及此说明书中“错误、技术数据、EMC 和
安装”章节的可能性干扰说明。
POLAR 心率测量系统
带有起搏器的患者使用 POLAR 心率测量系统注意事项
德国 Rothenberg 的起搏器协会专家的报道称植入起搏器对于患者没有负面影响或危险(起搏器协会, Rothenberg Süd 18, 82431 Kochel am See /德国)。然而,我们建议所有带有起搏器的患者在使用 POLAR 心率测量系统之前先咨询他们的医生。注意若在一段时间内不可能使用设备时,应取出心率带电池。
心率带
在您使用跑台时,可同时使用所有的 POLAR 传感器(编码的和未编码的)。对于第四代 EPROM版本低于 V 3.01.1 的跑台,在使用编码的传感器时,需要对 EPROM 版本升级。注意:甚至在使用编码的传感器时,心率向跑台的传送也是未编码的。
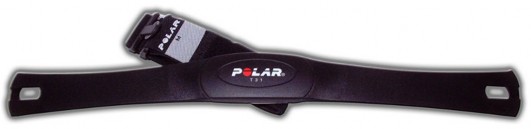
只有将心率带放置在身体的正确位置上时,心率带才能被激活。心率带是可以清洗的。洗之前,先将传感器从带子上卸下来,请确保带子上两个电极不要相互碰撞。卸下传感器后,用清水和温和的肥皂清洗带子特别是电极。在清洗电极过程中不要太用力,不要使用酒精。
传感范围
传送半径大约为 80 至 120cm。如果使用几台跑台或其他训练设备时,请使用相同的心率测量系统,并使设备间持 100km 的空间距离以排除干扰。
传感器电池
如果平均每天使用 2 小时,电池的寿命大约为 1 年。接收器是整合到跑台上的,不需要电池,直接由跑台提供电力。

如果在没有设备技术障碍的条件下,显示心率不规则,请用手检查您的脉搏,如果怀疑,让医生为您检查一下。
心率带的正确放置
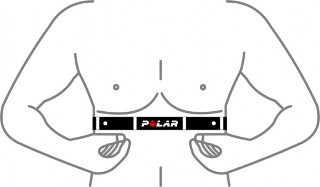
N 在出现干扰的情况下,不能采用无线心率传输的指示值
N 心率测量精度: + / - 1 %, 分别为 + / - 1 每分钟 1 次
N 请注意本手册中有关错误,技术数据,EMC 和安装章节中可能存在干扰的安全和警告建议
N 警告! 心率监测系统可能不准确
N 过度运动,不正确或禁止使用可能导致严重伤害或死亡
N 如果使用者感到晕眩,生病,头晕或疼痛,或者出现任何其他健康问题,请立即停止锻炼并去看医生
调节胸带长度以使带子牢固但不会限制身体活动。当运动时,带子不应当滑落。然后扣紧带子,在胸带外面安放一个传感器(POLAR-商标放置在正确位置)。
为了达到良好的皮肤接触效果,皮肤应当保持润滑,用于 ECG 的接触凝胶是一种不错的润滑剂。用水和接触凝胶使两个电极和皮肤滑润,保证凝胶化学成分没发生变化。
将心率带放置于胸肌之下(胸腔),如上图所示,对于 85 – 88 %的受试者来说,我们建议使用这种标准的放置位置。
传感器的问题
N 对于大约 10 – 15 %的受试者来说,我们建议按照"POLAR-logo upside down"进行放置。
N 对于大约 1– 2 %的受试者来说,我们建议按照"POLAR-logo back of the subject"进行放置。然而,一般先将传感器放置在标准位置。
计算机软件 para control® 4.1
免费的个人电脑软件 para control 4.1® 是众所周知的 version 3.0 版本的非常大的提高和功能扩展的结果。除了 h/p/cosmos 跑台连接个人电脑上的纯粹的远程控制功能,现在的软件已经集成了许多附加功能,例如:带有集成储存功能的选项设置配置工具,通过 flash eprom 进行硬件更新,quick-stop键,cool-down 键 ,pause 键,目标速度设置,目标坡度设置,停止倒数和显示复位等。
para control 4.0® 的大多数其他功能要求一个接口连接复杂的 coscom v3 协议,这是集成在带有 MCU 控制电子的所有 h/p/cosmos 跑台上(生产日期 2007 年 12 月)。配备 MCU4 控制电子设备的跑台(直到生产日期 12/2007)已经集成了先行者协议 coscom v2,但可以通过简单的硬件更新改装为 coscom v3。
可以在 h/p/cosmos demo & info DVD [cos10067] 上找到 para control® 4.1,随所有 h/p/cosmos 跑台一起交货。或者可以在 www.h-p-cosmos.com/en/software 上下载这个软件.在上述链接中也可以找到新的 para control 4.1 所有功能细节的手册。
提醒:系统要求和软件应用规定请参阅单独的软件手册。
对于数据传输,一条从跑台到个人计算机的连接电缆是必须的。这条连接电缆为可选装置(也见可选装置接口设备系列 ).
应用
N 在测试或训练时,通过计算机接口对所有跑台进行远端控制
N 使用一个大屏幕或卷轴机对大型群体(学生、观众等)进行演示
N 多台 h/p/cosmos 跑台连接一台个人电脑的控制
N 通过 Flash-Eprom 进行硬件更新
N 进行服务和维护工作、安装、编程以及错误代码的显示(无硬件用户终端的跑台是必须有的)
用户终端上的 QUICK STOP 按键和红色的 STOP 按键不能断开电源, 因此不能作为紧急停止按钮使用。根据 IEC 60601-1:2005 他们不具备紧急控制设备的功能。
N 测试 RS232 计算机接口及接口线,以免在 ECG 或运动心肺功能测试仪存在通讯障碍问题
| 软件 para control®的大多数附加功能需要通过复杂的 coscom v3 协议进行端口连接,它集成在所有带有 MCU5 控制电子(截至生产日期 12/2007)的 h/p/cosmos 跑台测功仪中。 配备 MCU4 控制电子设备的跑台(直到生产日期 12/2007)已经集成了先行者协议coscom v2,但可以通过简单的硬件更新改装为 coscom v3。 |
para control® 4.1 [cos10071 -V4.1.0] 接口连接线 RS 232 5m [cos00097010034] | |
接口连接线 RS 232 10m [cos00097010035]
USB 转 RS232 端口适配器 - 电缆[cos12769-01]
免费的 para control® 4.1 软件是在 3.0 版本的基础进行了更广泛的改进以及具有更多的功能扩展。 除了通过 PC 对 h/p/cosmos 跑台测功计的纯遥控功能外,该软件现在还提供很多附加功能,例如:具有集成存储功能的选项设置配置工具,通过 flash eprom 进行硬件更新,quick-stop 键,cool-down 键 ,pause键,目标速度设置,目标坡度设置,停止倒计时,显示重置等。
该软件不适用于医疗诊断和评估。 医疗跑台可以支持医生和患者决定进行压力测试和由步行和跑步组成的运动疗法。
PC 软件 para control® 5 版本
para control® 5 软件附随每台 saturn 450/300 跑台一起交付.
与此同时,我们还提供一份 pdf 手册,其中详细描述了最新的 para control® 5 软件的所有功能。有关软件的警告、系统要求和应用规定,请阅读单独的软件手册。
应用
N 通过 PC 接口在测试或训练期间远程控制所有正在运行的机器功能。
N 借助大屏幕或数字投影仪为大型团体(学生,观众等)演示。
N 通过一台 PC 控制多个 h/p/cosmos 跑台测力计。
N 通过上传到 MCU 5 的 Flash-Eprom 进行硬件更新。
N 服务&维护工作,设置,编程和错误代码显示(没有用户终端硬件的跑台,此项软件的安装是强制性的)。
N 如果跑台与 ECG 或运动心肺功能测试仪发生通信问题,请测试 PC 的 RS232 接口和/或测试
RS232 接口电缆。
|
| 用户终端上的 QUICK STOP 按键和红色 STOP 按键不能断开电源,因此不能作为紧急停止按钮使用。根据 IEC 60601-1:2005 他们不具备紧急控制设备的功能。 |
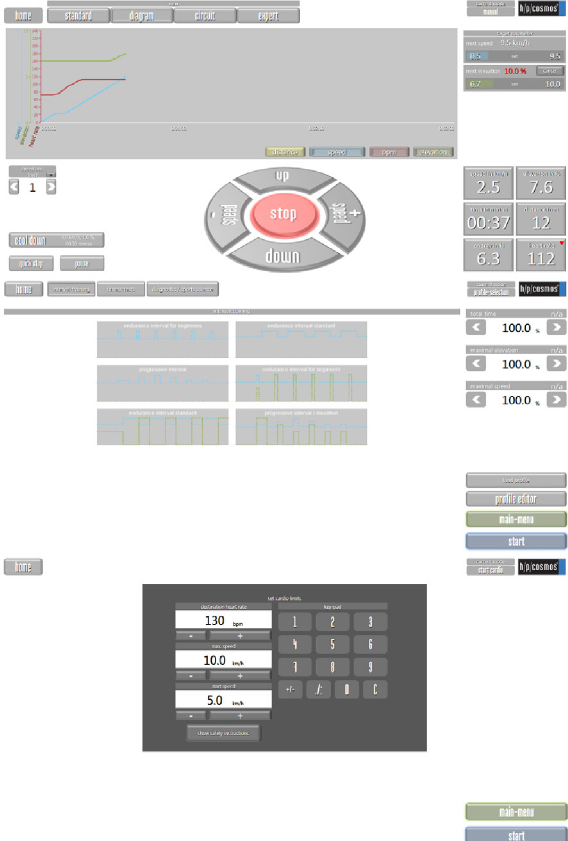
para control® 4 [cos10071 -V4.1.0] para control® 5 [cos10071 -V5]
端口连接电缆 RS 232 5m [cos00097010034]
端口连接电缆 RS 232 10m [cos00097010035] USB 转 RS232 端口适配器-电缆 [cos12769-01]
软件 para control®的大多数附加功能需要通过复杂的 coscom v3 协议进行端口连接,它集成在所有带有
MCU5 控制电子(截至生产日期 12/2007)的 h/p/cosmos 跑台测功仪中。
免费的新版 para control® 5 软件是在 4.1 版本的基础进行了更广泛的改进以及具有更多的功能扩展。 除了通过 PC 对 h/p/cosmos 跑台测功计的纯遥控功能外,该软件现在还提供很多附加功能,例如:具有集成存储功能的选项设置配置工具,硬件更新,quick-stop 键,cool-down 键 ,pause 键,目标速度设置,目标坡度设置,停止倒计时,显示重置等。
该软件不适用于医疗诊断和评估。 医疗跑台可以支持医生和患者决定进行压力测试和由步行和跑步组成的运动疗法。
计算机软件 para graphics®
特别在操作诊断过程中, para graphics®软件为用户提供了自动化进程。因此,用户能够将全部精力都用于测试者。而且对于运动科学应用或仅仅是为了控制设备以及训练方案的存档,软件完全适合。 para graphics®可以进行在线注册,并且管理心率值和耐力参数。跑台可以进行自动控制。
可以通过此软件对数据进行转换,并导入其他软件进行评价,如 EXCEL 或 para graphics 软件。使用
para graphics®软件同样可以通过一种电子制表软件或编辑器导入数据并对其分析。
更多的信息见 para graphics®软件独立的说明书,同时可以使用一个演示样本做更深一步的测试。进行数据传输,需要一个从跑台到个人电脑的连接线,这是可选设备(见可选设备系列接口)。
危险预防措施、使用规则和软件的系统需要请阅读独立的软件说明。
para graphics® [cos10156]
计算机软件 para analysis®
para analysis®软件是用于操作诊断的一个运动医疗评价程序。在个人选择的阈值跑台类型基础上,进行逐级测试后,可以在图表上将心率评价结果和乳酸曲线显示出来。通常可以在 para analysis®中输入测试数据或从 para graphics®导入,清楚明朗的程序设计师评价变得简单了。综合信息的全面打印使阐述更加简单了,并且为制定最佳训练方案提供了基础。
此软件可以执行计算机内含测试方法,个人也可以设置方法。测试设备——甚至 field 测试、时间和运行参数都可以进行自由选择。可以手动输入测试数据或从 para graphics®导入数据。可以输入及评价想得到的参数,并且对其进行限制或增加。同样可以输入 PA7000 软件和 POLAR S 一系列设备的数据。
个体无氧阈评价跑台类型(同时还有一些可作比较的跑台类型)可以自由设定。除了从乳酸操作诊断而评价无氧阈的各种跑台类型外,还可以创造固定的阈值。可以根据 Conconi 方案设置一个评价方法,通过图表将评价结果显示出来,图表的缩放比例可自行调节。清晰的训练种类和强度图是进行成功训练计划的基础。危险预防措施、使用规则和软件的系统需要请阅读独立的软件说明。
para analysis® [cos10155]
计算机软件 para motion®
para motion® 是一个对录像分析系统进行记录和评价的软件,并可以打印出个人报告,还可以对
h/p/cosmos 跑台的功能进行控制。
基本功能和特点
N 基于数字、软件的 h/p/cosmos 跑台控制的视频记录,并记录反馈信息
N 对于不同的使用,可以制定出个人的分析模式。
N 以灵活的数据库进行智能视频管理,根据所选的分析模式将视频剪切储存在数据库中,可以单独删除储存的数据。
N 带有信息数据库的医疗历史记录:积累正常步态和运动失调步态,并可能将其转移到个人记录中。
N 一些视频剪切分析的整合播放器。
N 可同时记录 8 个视频。
N 全屏模式。
N 各种 2D 分析软件如 gridlock 和 grid。
N 灵活的 2D 绘图软件如长方形、追踪线、箭头或正文区。
N 角度和距离的探测工具和测量工具。
N 为了更快的同步化以及更容易分析,对步态特定位置定义(如第一波峰,站立相)
N 创建个人报告的报告功能。
为了进行控制和数据通讯,需要一根从跑台向个人电脑连接的接口连接线。接口线和 USB-RS232 接口转换器以及第二端口 COM2 可作为可选附件而选择。
产品编号 | |
para motion "基础版" | cos15508 |
para motion "标准版" | cos15509 |
para motion "专业版" | cos15510 |
RS232 端口连接电缆 5 m | cos00097010034 |
USB 转 RS232 端口连接电缆 0,5 m | cos12769-01 |
更详细的规范和操作说明可见于软件独立的操作说明以及 www.h-p-cosmos.com/en/software/para_motion. htm 网站
符合 EN ISO 13485 标准的 TSA (TÜV)证书
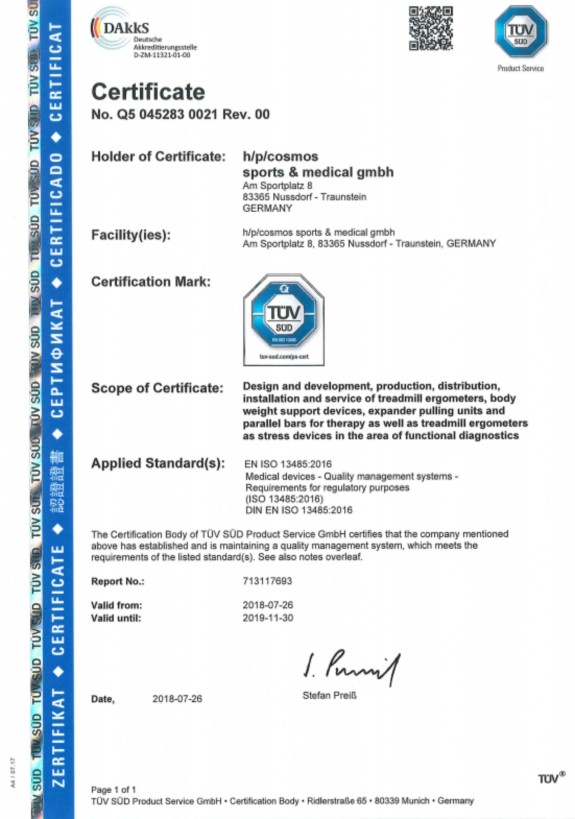
TSA (TÜV) EC 证书
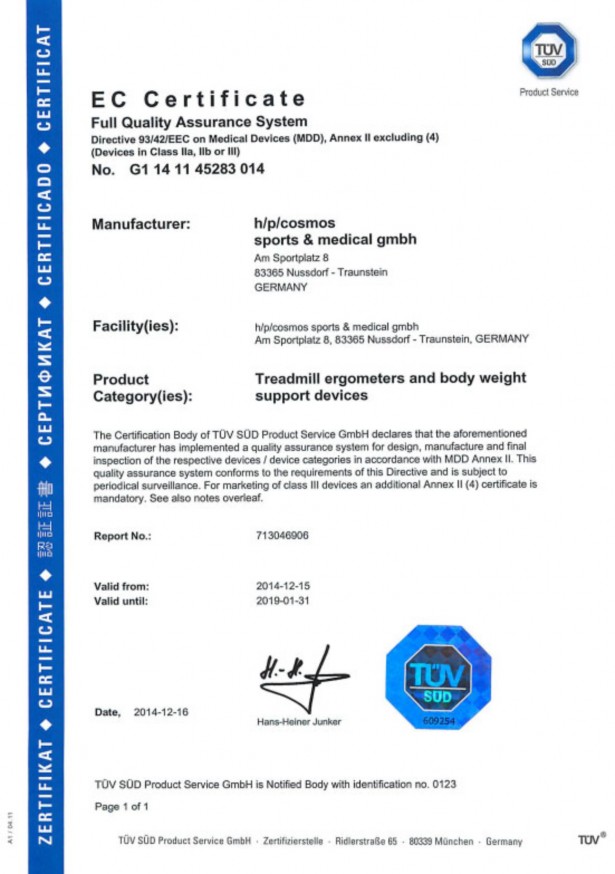
出于客户的要求,并且考虑到客户的花费,h/p/cosmos 公司承担起陈旧的及不能发挥功能的设备的处理责任。如有细节问题,请通过 service@hpcosmos.com 联系我们。注意一下关于客户或转包商处理跑台部件和组成成分的相关信息。

h/p/cosmos 设备的标示牌上有以下标志/符号:废电器或电子设备(WEEE)的收集、处理、回收、再利用标志,此标志根据 2003 年 1 月 27 日欧洲议会和废旧电子电器设备委员会 2002/96/EC 号指示制定,此标志对于减少人们所关注的重金属废物管理问题和燃烧废物问题是有必要的。
h/p/cosmos EAR WEEE-Reg.-No. DE 42594388
拆卸和切割
当用适当的工具对材料进行切割时,使用个人防护设备(护眼装置、防尘面具)。通过 service@hpcosmos.com 联系我们,以获得欧洲委员会 91/155/EEC 指示对于各种材料规定的安全性数据单。
h/p/cosmos 跑台
h/p/cosmos 跑台的其他部件是由不同的生产厂家生产的,拥有不同的品质,是由不锈钢部件、铝制部件、塑料、橡胶以及带有电线、电路板和电容的电子设备、电池组成的。这些材料可交给官方可利用资源收集部门或一个经授权的再生资源回收部门进行回收利用。注意一下回收部门的规章。跑步平面的材料有回收序列号 57109,同样也可以回收。
h/p/cosmos 加油/涂脂服务
跑带润滑油有序列号为 130202 和 130203 的回收序列号,被指定为 1 级,也就是说,他们可以根据当地规定进行回收利用。这些产品不必标有欧盟指示/关于有害物质处理的法令的证明。对于跑台甲板大于 200/75cm 的大型跑台来说,坡度系统使用了一点铜。
h/p/cosmos 跑带
如果需要不同跑带的材料,请通过 service@hpcosmos.com 直接联系我们,因为使用不同,所以所需的跑带坚固性也不同。根据您的需要,可以选择跑台不同的序列号,这样您可得到关于其坚固性的确切信息。
h/p/cosmos pluto med、locomotion 150/50 DE med、quasar med 跑台配置清单
Pluto med | locomotion 150/50 DE med | Quasar med | ||||
编号 | 描述 | 数量 | 描述 | 数量 | 描述 | 数量 |
1 | 跑台主机 | 1 台 | 跑台主机 | 1 台 | 跑台主机 | 1 台 |
2 | 控制面板 | 1 个 | 控制面板 | 1 个 | 控制面板 | 1 个 |
3 | 扶手 | 1 套 | 胸带 POLAR | 1 套 | 胸带 POLAR | 1 套 |
4 | 保护支架 | 1 套 | 保护支架/减重保护支架 | 1 个 | 保护支架/减重保护支架 | 1 套 |
5 | 软件 | 1 套 | 扶手 | 1 个 | 扶手 | 1 套 |
6 | 训练器绳索: 规格:Robowalk 4 根前方绳索 (2 根黑色, 2 根灰色) 4 根后方绳索 (2 根黑色, 2 根灰色) | 1 套 | 训练器绳索: 规格:Robowalk 4 根前方绳索 (2 根黑色, 2 根灰色) 4 根后方绳索 (2 根黑色, 2 根灰色) | 1 套 | 训练器绳索: 规格:Robowalk 4 根前方绳索 (2 根黑色, 2 根灰色) 4 根后方绳索 (2 根黑色, 2 根灰色) | 1 套 |
7 | 可调节支撑臂 | 1 套 | 腿套: 小腿(XS)大腿(S、M) | 1 套 | 腿套: 小腿(XS)大腿 (S、M 码) | 1 套 |
8 | 遥控器 | 1 个 | 可调节支撑臂 | 1 套 | 可调节支撑臂 | 1 套 |
9 | 腿套: 小腿(XS)大腿 (S、M) | 1 套 | 遥控器 | 1 套 | 遥控器 | 1 个 |
10 | 紧急开关 | 1 个 | 紧急开关 | 1 个 | 紧急开关 | 1 个 |
11 | 走道表面 | 软件 | 1 个 | 软件 | 1 套 | |
12 | 治疗师座椅 | 1 个 | 走道表面 | |||
13 | 走道表面 | |||||
如果需要更多的定购及技术询问,请将您的跑台类型、序列号以及安装日期准备好。如果您还有更多关于交货日期、服务或维护方面的问题,以及需要定购消费品等,请通过相应电话、传真或电子邮件联系我们寻求专业帮助。
14.1. 服务部门 | |
电话: | +49 86 69 86 42 0 |
直线: | +49 86 69 86 42 21 |
传真: | +49 86 69 86 42 49 |
邮箱: | |
14.2. 销售部门 | |
电话: | +49 86 69 86 42 0 |
传真: | +49 86 69 86 42 49 |
邮箱: |
14.3. 总部
h/p/cosmos sports & medical gmbh Am Sportplatz 8
83365 Nussdorf-Traunstein GERMANY
电话: +49 18 05 16 76 67
传真 :+49 18 05 16 76 69
邮箱:email@hpcosmos.com网页:www.hpcosmos.com
建筑 1 (上图)
h/p/cosmos development & production Am Sportplatz 8
83365 Nussdorf-Traunstein
GERMANY
建筑 2 (下图)
h/p/cosmos sales & service Feldschneiderweg 5
DE 83365 Nussdorf-Traunstein
当完成跑台的安装后,h/p/cosmos 公司职员就开始进行解说和试运行了,在进行解说和试运行时,凡是要使用跑台的人员都要在场,这是很重要的。当解说完成后,h/p/cosmos 技术员和受过培训的人员都要在解说协议书上签字,并将其与交货单和注册表发回 h/p/cosmos 公司。
[01] |
| 拿出说明书 对使用说明和服务说明进行解说(通常给用户留一本)。. 完成 |
[02] |
| 根据说明书讲解一般警告说明和安全预防措 施。将安全预防措施的打印稿(交货文件夹内 DIN A4 形式)放置于跑台的邻近位置。儿童不允许接近或站在跑台上,如果您的使用方法有较高的危险 性,一定要使用带有胸带和防摔停止装置的安全拱。 完成 |
[03] |
| 特别指出要留有长 200 cm、宽 100 cm 的安全区域(如果跑步甲板更宽的话,安全区也要适当宽一些),以防摔倒。 完成 |
一般操作的说明

运行跑台讲解
[01] |
| 如何正确的打开和关闭跑台。对于医疗跑台要有 1-2 分钟的预热时间(延迟时间) 对于不同的运动医疗设备有不同的开关按钮和/或跳闸保险,在用户终端也有不同的开关按钮。
|
[02] |
| 说明设备都有哪些安全特点如:紧急停止按钮、快速停止装置、恢复停止按键、安全器具等。不要使用紧急停止按钮对设备进行一般性的关闭 对于医疗跑台要有 1-2 分钟的预热时间(在下一次打开电源之前的延迟时间)。. 完成 |
[03] |
| 解释说明显示面板。哪一个显示都代表什么? 完成 |
[04] |
| 解释跑台的手动操作模式 对于新手的最大速度极限,对于每一单一模式或所有模式的锁定的可能性,以及锁住设备以防未经授权人员使用的可能性和必要性。. 完成 |
[05] |
| 通过运动方案模式操作跑台 参照说明书中的运动方案清单 完成 |
[06] |
| 跑台靶心率的运动强度调控模式操作(通过维持一定的心率调节负荷) 完成 |
[07] |
| 解说正确的心率测量方法和限制:如何正确调节胸带、如何处理问题和障碍、引起干扰和故障的原因(计算机、石英表、监控器、电线等) 完成 |
[08] |
| 解释说明功能测试模式以及设备内储存的测试方案、接口和兼容性清单,在医疗领域中,任何接口漏电的电压绝缘都是必须的!解说 para control, para graphics, para analysis 和para motion 系列软件的数据储存和评价。注意一下许可盘活许可代码、软件狗。
|
[09] |
| 如果设备包含有跑带逆向旋转功能:见如下[跑带调节]... 客户必须试着至少调节一次,将设置和调节方式记录下来。 回 转 : ¼ ½ ¾ 1 完成 方向: 顺时针 逆时针 完成 |
I 解说维护工作
[01] |
| 拿出服务盒并进行解释说明,生产厂家建议与经授权的h/p/cosmos 服务技术员签订一份服务期合同,如果设备缺乏维护或维护不到位,或者未经授权的人员对设备维护和修理以及不适当的安全检查、无安全检查,会导致用户受伤或机器受损,这种情况下,生产厂家和/或第三方不负有责任。备维护和修理以及不适当的安全检查、无安全检查, 会导致用户受伤或机器受损,这种情况下,生产厂家和/或第 三 方 不 负 有 责 任 。 完 成 |
[02] |
| 正确调节可升降底座。 试抬起跑台框架以测试可升降底座的载重量。. 完成 |
[03] |
| 使用校准螺丝和艾伦内六角扳手适当调节跑带。每一次改变跑带方向时,都有两个调节步骤: 由于伤害的风险,使用后马上把艾伦键从螺丝中拔出! 完成 |
[04] |
| 当出现“OIL”信息时,润滑跑带(数量,根据说明书间隔, 按照“鸭子走路”形式散布油)。 当出现加油信息时,润滑跑带,(根据说明书),只能使用权威认可的原装 h/p/cosmos 润滑油,遵守额外手动润滑要求。 跑台润滑后,需要再次检查跑带位置,如果有必要,进行重 新 调 整 。 完 成 |
[05] |
| 使用选项 1 删除加油提示信息。 完成 |
旋转用户终端后面的钥匙
根据先前调节值调节校准螺丝。
[06] |
| 解说如何清洁跑台、发动机区域、特别是光栅和通风格。 在打开发动机外壳之前,通常要从主电源中拉出插头。 医疗产品和电子设备的维护只能由经授权的以及受过训练的人员进行操作。 完成 |
[07] |
| 解说如何进行周期性的维护和必须的安全控制,以及如果忽视这些要点将导致的危险。 由经授权和受过训练的人员提出和建议维护性合同。 完成 |
建议和支持文件
[01] |
| 拿出并解释交货文件(文件夹) 填好注册表并将其发给 h/p/cosmos 销售部门。 让客户在交货单和说明协议上签字,并立即将其发回 h/p/cosmos 销售部门。 索要顾客手册并将其发回 h/p/cosmos 销售部门。 完成 |
确认运行和指示
签署这个协议就表示:经授权的 h/p/cosmos 工程师和客户都已确认已接受和理解根据 cos15228-01 所有的警告、安全措施、操作说明,以及进行了机器试运行。客户和用户根据 h/p/cosmos 发货单对所列设备包括所有的附件和所选物件进行确认。如果您忽视警告、安全预防措施以及您的设备经非公司授权人员的维护或在一定时间内没有维护和定期安全检查,可能会导致人员受伤甚至死亡以及引起设备的损坏,在这种情况下,我们不负任何责任和保证。请填写好说明协议并发送回 h/p/cosmos 公司:通过传真发送到+49 / 86 69 / 86 42 49,通过电子邮件发送到sales@h-p-cosmos.com 或通过邮局发送。
h/p/cosmos sports & medical gmbh Am Sportplatz 8 DE 83365 Nussdorf-Traunstein / Germany
客户(最终用户的)印章/客户地址:
h/p/cosmos sports & medical gmbh Am Sportplatz 8
,83365 Nussdorf-Traunstein GERMANY
h/p/cosmos 设备,型号名称 | 设备序列号 |
培训员 | 姓名 | h/p/cosmos 经销商 / 技术人员 | 日期和签名 |
接受培训人员 / 客户 / 用户 / 操作者 operator | 用户姓名 | 职位 /职责/ 部门 | 日期和用户签名 |
服务报告– cos15531
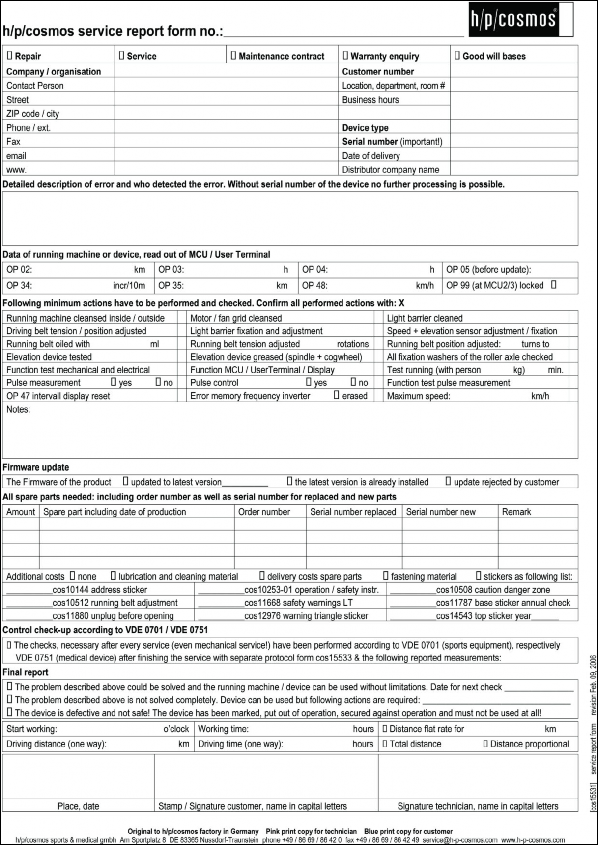
控制协议– cos15533
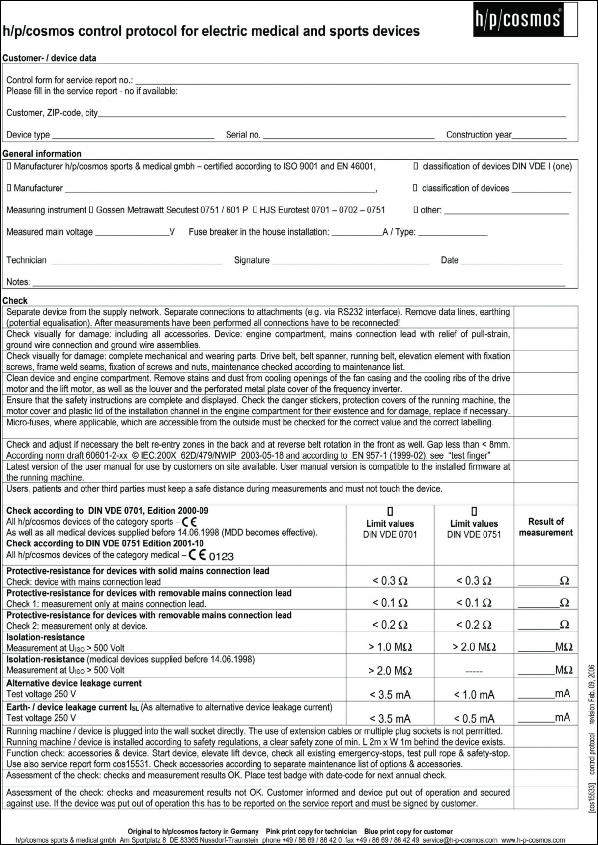
quasar med 5.0 / pulsar 5.0 负载电路接线图
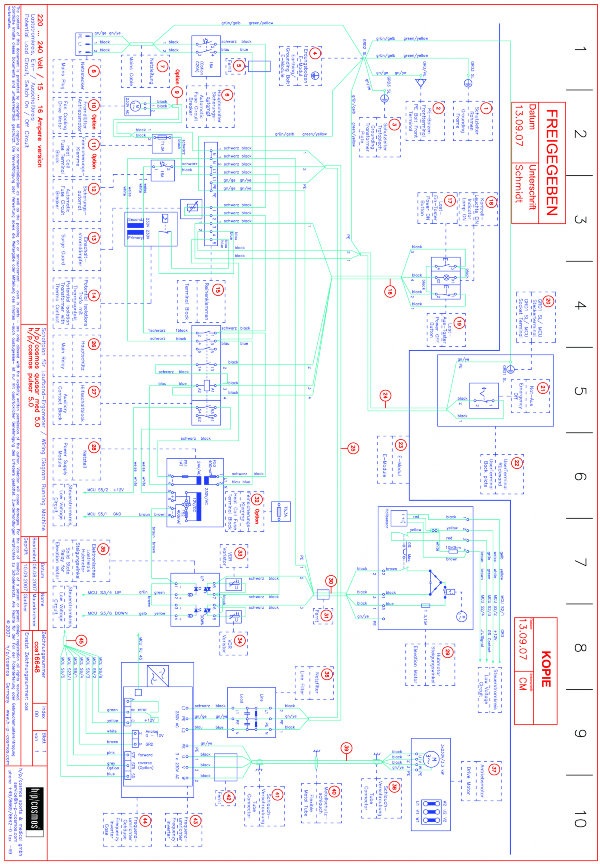
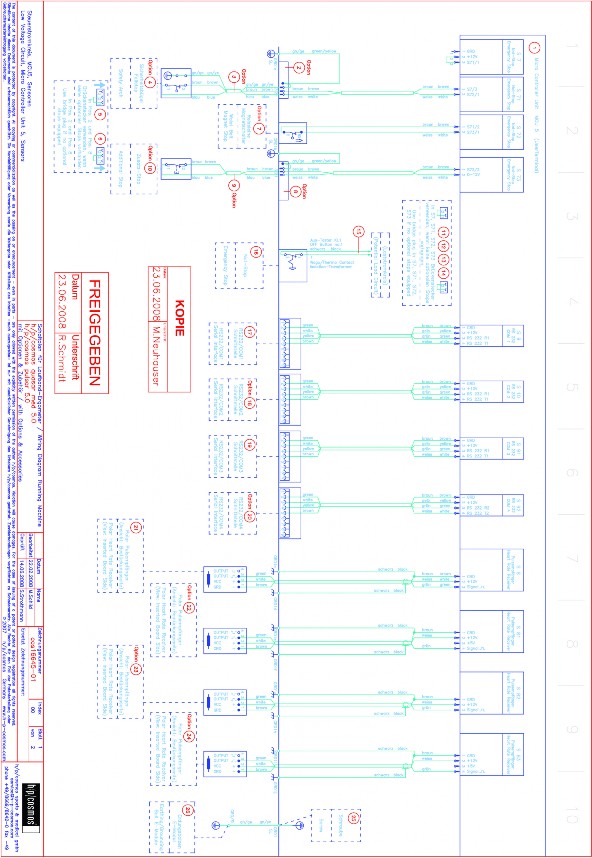
15.11. pluto med
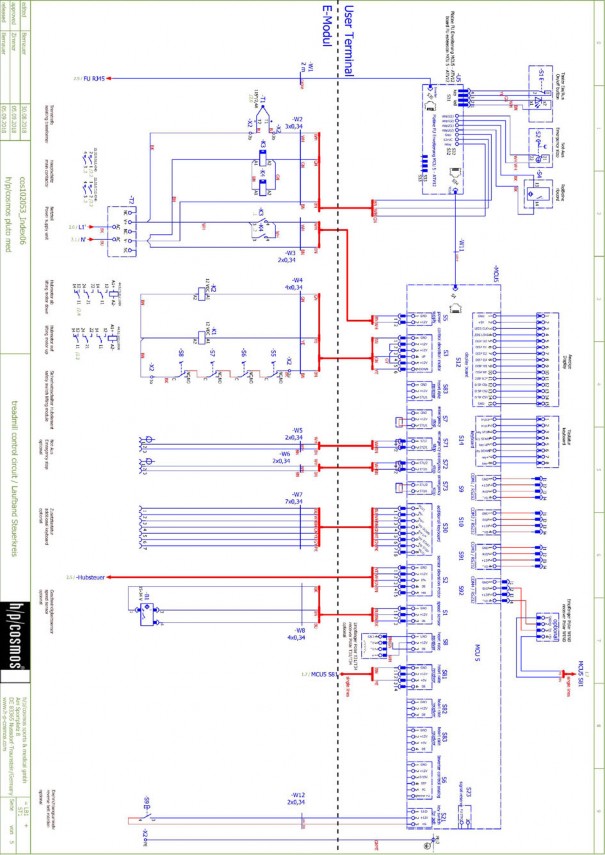
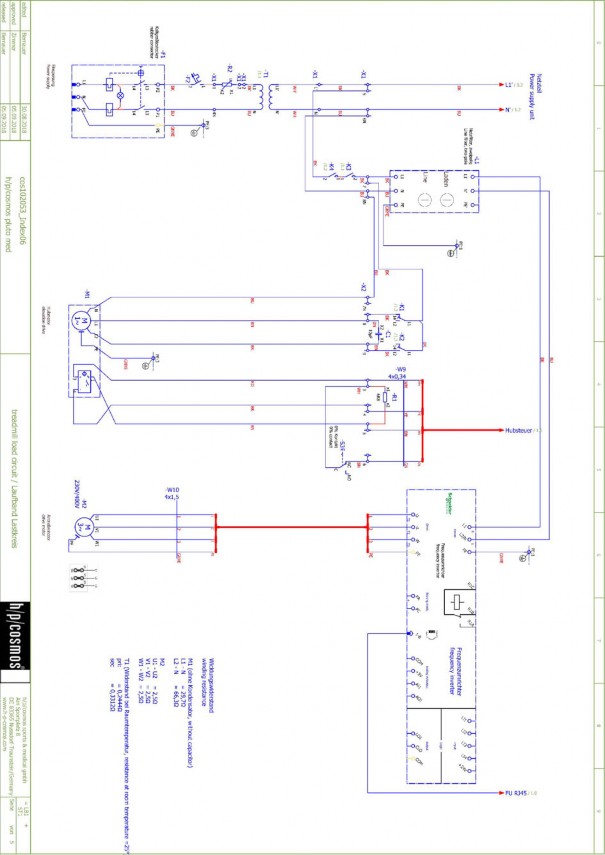
【产品名称】 跑台
【型号、规格】 pluto med 、locomotion 150/50 DE med、quasar med
【医疗器械注册证编号】
【产品技术要求编号】
【产品组成】 由跑台主机、急停开关、扶手、走道表面、软件(发布版本号:V4)和配件组成。
【适用范围】供被测者在跑台运动履带上原地步行、慢跑或快跑,提供不同负荷运动。(该产品本身不具备诊断功能)
【运输和贮存】按运输条件、订货合同的规定进行运输。在运输过程中应防止冲击、剧烈震动和潮湿。仪器的运输应防止雨、雪淋袭和强烈振动,或按合同规定的要求运输,环境温度为5°C~40°C、相对湿度为30%~75%、大气压力为700hPa~1060hPa。包装后的设备应贮存在无腐蚀气体和通风良好的室内,环境温度为5°C~40°C、相对湿度为30%~75%、大气压力:700hPa~1060hPa。
【生产日期】见产品标签
【使用期限】 10 年
【注册人\生产企业】h/p/cosmos sports & medical gmbh
【注册人住所】Am Sportplatz 8, 83365 Nussdorf-Traunstein, GERMANY
【生产地址】Am Sportplatz 8, 83365 Nussdorf-Traunstein, GERMANY
【联系方式】 电话:+49 86 69 86 42 0 传真:+49 86 69 86 42 49 www.hpcosmos.com service@hpcosmos.com
【代理人名称】 深圳市瀚翔生物医疗电子股份有限公司
【售后服务单位】深圳市瀚翔生物医疗电子股份有限公司
【代理人住所/售后服务单位地址】 深圳市南山区南海大道
1079 号花园城数码大厦 A 楼 301
【联系方式】 0755-26815566 传真:0755-26815582 www.hanix.net sales@hanix.net