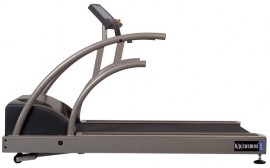
ランニングマシン
h/p/cosmos® mercury (マーキュリー)
h/p/cosmos® mercury med (マーキュリーmed) h/p/cosmos® quasar (クエーサー) h/p/cosmos® quasar med (クエーサーmed) h/p/cosmos® pulsar (パルサー)
h/p/cosmos® pulsar 3p (パルサー3p) h/p/cosmos® stellar (ステラー) h/p/cosmos® stellar med (ステラーmed) h/p/cosmos® stratos (ストラトス) h/p/cosmos® stratos med (ストラトスmed)
lt. モデル含む
ランニングマシン
h/p/cosmos® 150/50 E med (ロコモーション E med)
h/p/cosmos® 150/50 DE med
(ロコモーション DE med) h/p/cosmos® venus - all sizes (ビーナス 全サイズ) h/p/cosmos® saturn - all sizes (サターン 全サイズ)
マニュアルバージョン
MCU5- V1.04
改訂 20080901
マニュアル注文番号. [cos14310m5-v1.04hpc-jp]
開発, 製造,セールス &サービス
h/p/cosmos sports & medical gmbh Am Sportplatz 8
DE 83365 Nussdorf-Traunstein Germany
電話 +49 / 86 69 / 86 42 0
ファックス +49 / 86 69 / 86 42 49
email@h-p-cosmos.com www.h-p-cosmos.com
LN
h/p/cosmos sports & medical gmbh Am Sportplatz 8 DE 83365 Nussdorf-Traunstein / Germany phone +49 / 86 69 / 86 42 0 fax +49 / 86 69 / 86 42 49 email@h-p-cosmos.com www.h-p-cosmos.com
file: \\quasarf\erp$\article\cos14310m5-v1_04hpc-jp\20110211_cos14310m5-v1.04jp_manual_h-p-cosmos_running_machines.docx
© 2011 h/p/cosmos sports & medical gmbh created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 1 of 175
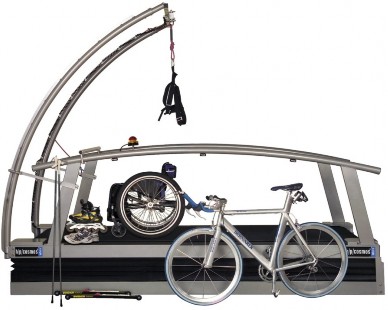
h/p/cosmos® saturn サターン 300/125r
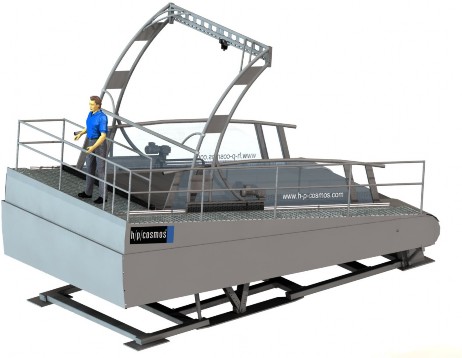
h/p/cosmos® saturn サターン 450/300rs
このマニュアルは 最初のページに記載されているファームウエア/ソフトウエアバージョンと最初に設置されたオリジナル構成のみに適用します.
ファームウエアアップデート, ソフトウエアアップテート, システム構またはレトロフィット追加機能、アクセサリーもこのマニュアルの中に記載されています. デバイスの変更又は追加機能につきまして は最新のマニュアル又はその時点でのインフォメーションを参照してください.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 2 of 175 LN
お客様各位,
いつも私達の製品を信頼し,お使いいただき,ありがとうございます.
私達は,1988 年以来,スポーツ& 医療の分野でのランニングマシンを開発,生産して参りました.
私達自身,常にテクノロジーとデザイン,そして安全性に関して高い規準を持っていたいと思います.
ランニングマシンはモータードライブデバイスとして高い安全性が求められます.
安全規約に従って,安全にマシンをお使いいただくことを,ここにお願いいたします. 安全規約を無視しての使用は危険を招き思わぬ怪我,事故などを引きおこします.デバイスをお使いになる前に,どうぞこの使用説明書をよくご覧になり,設置方法,操作手順,危険回避などの事項をよく理解した上で,私達のランニングマシンをお使いいただきたいと思います.
簡単なメンテナンスは日頃,お客様自身で可能ですが,半年から一年に一度の私達の専門スタッフよる定期点検の契約をおすすめいたします.
お客様のデバイスと登録書は一緒に配達されます.ご購入後もお客様に最新の技術,サービス情報を提供するために必要な書類ですので,この書類のお客様記入覧に必要事項を記入し当社までファックスにて返信して下さい.
この使用説明書はデバイスの付属品の一部として,常にお読みになれる場所に置いて下さい.
この説明書は細心の注意を払って作られておりますが,もしお客様のデバイスとそぐわない事項がありましたら,すぐに当社までご連絡下さい.直ちに確認,いたします.
E&OE 予期せぬエラー及び落丁は予告無しに変更される場合があります.
私達 h/p/cosmos (エイッチ/ピー/コスモス)のランニングマシンを楽しんで,効果的にお使い頂けることを心より願っております.
h
Franz Harrer フランツ・ハーラー
President & CEO 社長
h/p/cosmos sports & medical gmbh
エイッチ/ピー コスモススポーツ&メディカル gmbh
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 3 of 175 LN
h/p/cosmos® ランニングマシンシリーズ
h/p/cosmos® locomotion 150/50 DE med / ロコモーション
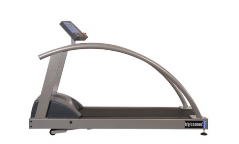
h/p/cosmos® mercury / マーキュリー
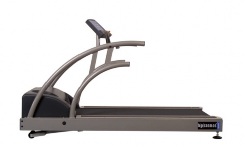
h/p/cosmos® quasar / クエーサー
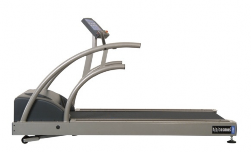
h/p/cosmos® pulsar / パルサー
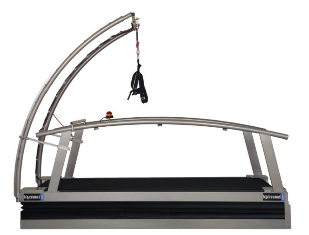
h/p/cosmos® venus & h/p/cosmos® saturn
ビーナス & サターン
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 4 of 175 LN
[3.A] | 安全対策, 安全規則, 禁止事項と警告 | 10 |
[3.B] | 緊急時のマシンからの退避方法 | 11 |
[3.C] | 一般使用説明/ セイフティ | 11 |
[3.D] | 操作と安全性についての説明 | 12 |
[3.D1] 電気安全基準 / セイフティクラス ............................................... | 12 | |
[3.D2] VDE 0750 (IEC 601-1) タイプ B に従った患者保護.................................... | 12 | |
[3.D3] 電位の同等化 ................................................................ | 12 | |
[3.D4] 医療用で利用する場所の外へ設置されたユニットの付属品の接続................... | 13 | |
[3.D5] 医療電子システム ............................................................ | 13 | |
[3.D6] 対象物の周りの環境について................................................... | 13 | |
[3.D7] 電気ショックの危険からの保護................................................. | 14 | |
[3.D8] 設置環境条件 ................................................................ | 14 | |
[3.E]エコノミックライフタイム | 15 | |
[3.F]シンボルマーク | 15 | |
[3.G] 安全規格と基準 | 16 | |
[3.G1] VDE 基準..................................................................... | 16 | |
[3.G2] c マーク ................................................................... [3.G3] n マーク............................................................... [3.G4] EMC 電磁境界両立性 .......................................................... [3.G5] アドバイスデバイスはオーバーボルテージカテゴリーレベル I に指定されています. .. [3.H] アプリケーションフィールド [3.H1] スポーツ&フィットネスにおけるプロフェッショナル利用.......................... [3.H2] 医療用におけるプロフェッショナル利用......................................... [3.H3] h/p/cosmos® メディカルランニングマシン - MDD メディカルデバイス指令. 安全の基本... [3.I] 注意事項 [4.] インストレーション & 使用開始............................................................................................................................ [4.A] トランスポート,開封,搬入 [4.A1] 段差のある通路,狭い通路での搬入 .............................................. [4.A2] 台車での搬入 ................................................................ | 16 16 17 17 17 17 17 18 21 . 22 22 22 24 | |
[4.A3] オーバーサイズのランニングマシンの搬入....................................... | 24 | |
[4.B] メカニカルインストレーション [4.C] 電気系統のインストレーション | 25 26 | |
[4.C1] ネ ー ム プ プ レ ー ト 27 [4.C2] 電 機 系 統 の 安 全 測 定 と „ 第 一 回 目 の 安 全 測 定 値 “ 28 [4.C3] ポ テ ン シ ャ ル エ ク ア リ ゼ ー シ ョ ン 28 [4.C4] ユ ー ザ ー タ ー ミ ナ ル の ケ ー ブ ル 接 続 29 [4.D] ラ ン ニ ン グ マ シ ン の ス タ ー ト 方 法 33 [4.D1] エマージェンシーストップボタン(緊急停止ボタン)の解除 33 © 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 5 of 175 LN | ||
[2.]目次
[1.] イ ン ト ロ ダ ク シ ョ ン 3
[2.] 目 次 5
[3.] セ イ フ テ ィ , 警 告 , 予 防 , 禁 止 10
[4.D2] デ バ イ ス の ス イ ッ チ を 入 れ る 33
[4.D3] デ バ イ ス の ス イ ッ チ を 切 る 34
[4.E] エ マ ー ジ ェ ン シ ー ス ト ッ プ / 緊 急 停 止 35
[4.F] イ ン ス ト レ ー シ ョ ン , オ ー バ ー ビ ュ ー , チ ェ ッ ク リ ス ト 36
[5.] オ ペ レ ー シ ョ ン 38
[5.A] | ユーザーターミナル,キーボード,ディスプレイ | 38 |
[5.A1] キーボードボタン ............................................................ | 39 | |
[5.A2] ディスプレイ ................................................................ | 39 | |
[5.A3] ディスプレイ (スタンダード構成)............................................... | 40 | |
[5.B] | オペレーション方法 | 41 |
[5.B1] 基本構成 .................................................................... | 41 | |
[5.B2] アクセラレーション(加速度)レベル ............................................. | 41 | |
[5.B3] マニュアルモード ............................................................ | 42 | |
[5.B4] オートマティックモード ...................................................... | 43 | |
[5.B5] プロファイルモード / 事前プログラムトレーニングプロファイル ................... | 44 | |
[5.B6] プロファイル実行中の変更..................................................... | 45 | |
[5.B7] プロファイル概略 ............................................................ | 47 | |
[5.B8] カーディオモード ............................................................ | 50 | |
[5.B9] カーディオモード/コントロール ................................................ | 50 | |
[5.B10] カーディオモード操作 ........................................................ | 52 | |
[5.B11] カーディオモード操作中への手動による割り込み................................. | 54 | |
[5.B12] テストモードとフリープログラムプロファイル................................... | 55 | |
[5.B13] テストプロファイル使用環境 .................................................. | 55 | |
[5.B14] テストモード操作 ............................................................ | 67 | |
[5.B15] UKK 2 km ウォークテスト....................................................... | 68 | |
[5.B16] プログラム例: UKK 歩行テスト.................................................. | 69 | |
[5.B17] プログラミング例: フリー定義プロファイル...................................... | 70 | |
[5.B18] テストモード操作中への手動による割り込み..................................... | 74 |
[6.] オ プ シ ョ ナ ル 設 定 75
[6.A] コ ン ト ロ ー ル と デ ィ ス プ レ イ 設 定 75
[6.A1] ユ ー ザ ー オ プ シ ョ ン 選 択 75
[6.A2] ユ ー ザ ー オ プ シ ョ ン リ ス ト / オ プ シ ョ ン 機 能 76
[6.A3] ユ ー ザ ー オ プ シ ョ ン の ス タ ン ダ ー ド 設 定 81
[6.B] 管 理 者 用 オ プ シ ョ ン 82
[6.B1] 管 理 者 用 オ プ シ ョ ン の リ ス ト 82
[6.B2] 管 理 オ プ シ ョ ン の ス タ ン ダ ー ド 設 定 95
[6.B3] ラ ン ニ ン グ マ シ ン の タ イ プ リ ス ト 97
[7.] メ ン テ ナ ン ス と セ イ フ テ ィ チ ェ ッ ク 98
[7.A] 保 守 点 検 の お 奨 め 98
[7.B] 即 時 点 検 99
[7.C] 定 期 検 査 / 調 査 99
[7.C1] 目 視 に よ る 検 査 99
[7.C2] ア ー ス 抵 抗 保 護 測 定 RPE 100
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 6 of 175 LN
[7.C3] | 絶縁抵抗測定 RISO ............................................................ | 100 |
[7.C4] | オルタネイティブ(代用)漏電測定 IEDL ........................................... | 101 |
[7.C5] | 漏電測定 ................................................................... | 101 |
[7.C6] | 電気安全テスターと測定器.................................................... | 102 |
[7.C7] | 建物の電気設備: 電源チェック,アース保護機能, RCD, 漏電 ......................... | 102 |
[7.D] ラ ン ニ ン グ ベ ル ト , 走 行 面 へ の 潤 滑 油 の 差 し 方 103
[7.D1] ユーザーターミナル有りのデバイスと自動オイルポンプ無しのデバイス 103
[7.D2] 潤 滑 油 テ ス ト 105
[7.D3] ユーザーターミナル無しのデバイスと自動オイルポンプ無しのデバイス 106
[7.D4] 自 動 オ イ ル ポ ン プ 有 り ( "r " モ デ ル , 自 転 車 , 車 椅 子 用 ) 107
[7.D5] MCU 4 ユーザーターミナル無しのオイルメッセージのリセット 109
[7.D6] MCU ユーザーターミナルありデバイスのオイルメッセージリセット 109
[7.E] 走 行 ベ ル ト の セ ン タ リ ン グ 110
[7.F] 走 行 ベ ル ト の セ ン タ リ ン グ 111
[7.G] ド ラ イ ビ ン グ ベ ル ト の 調 整 と 張 り 112
[7.G1] ポ リ V ベ ル ト 付 き ド ラ イ ビ ン グ ベ ル ト 112
[7.G2] タ イ ミ ン グ ベ ル ト シ ス テ ム 付 き ド ラ イ ビ ン グ ベ ル ト 114
[7.H] サ イ ド ス テ ッ プ プ ラ ッ ト フ ォ ー ム : 滑 り 止 め チ ェ ッ ク 114
[7.I] 内 部 の 衛 生 , ク レ ン ジ ン グ , ク リ ー ニ ン グ 114
[7.J] ス ピ ー ド セ ン サ ー / ラ イ ト バ リ ア ー の 掃 除 と 調 整 115
[7.K] ベ ル ト 巻 き 込 み エ リ ア の ク レ ン ジ ン グ と 調 整 116
[8.] ト ラ ブ ル シ ュ ー テ ィ ン グ 117
[8.A] メ カ ニ カ ル ノ イ ズ 117
[8.B] ラ ン ニ ン グ ベ ル ト ( 走 行 ベ ル ト ) 調 整 の 問 題 117
[8.C] ヒ ュ ー ズ 117
[8.D] 干 渉 の 要 因 118
[8.D1] 放 電 118
[8.D2] 干 渉 の 原 因 の 可 能 性 118
[8.E] デ バ イ ス ハ ウ ジ ン グ の 電 圧 と 感 電 119
[8.E1] オ ー プ ン ア ー ス / グ ラ ン ド 119
[8.F] 心 拍 測 定 器 POLAR( ポ ラ ー ル ) が う ま く 機 能 し な い 119
[8.F1] POLAR( ポ ラ ー ル ) 心 拍 測 定 シ ス テ ム ト ラ ブ ル 解 消 120
[8.G] RS232 イ ン タ ー フ ェ ー ス が 機 能 し な い 120
[8.G1] RS232 イ ン タ ー フ ェ ー ス の テ ス ト と ト ラ ブ ル 解 消 120
[8.H] コ ン ト ロ ー ル ユ ニ ッ ト が う ま く 機 能 し な い 120
[8.I] エ ラ ー メ ッ セ ー ジ / エ ラ ー コ ー ド 121
[8.I1] ユ ー ザ ー タ ー ミ ナ ル 付 き デ バ イ ス の 場 合 121
[8.I2] ユ ー ザ ー タ ー ミ ナ ル 無 し の デ バ イ ス 126
[8.J] エ ラ ー メ ッ セ ー ジ の リ セ ッ ト 126
[8.J1] ユ ー ザ ー タ ー ミ ナ ル あ り の デ バ イ ス 126
[8.J2] ユ ー ザ ー タ ー ミ ナ ル 無 し の デ バ イ ス 126
[9.] テ ク ニ カ ル デ ー タ 127
[9.A] ラ ン ニ ン グ マ シ ン 127
[9.B] EMC 電 磁 環 境 両 立 性 . ガ イ ダ ン ス と 工 場 説 明 131
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 7 of 175 LN
[9.C] イ ン タ フ ェ ー ス / USB コ ン バ ー タ ー の 適 合 性 133
[10.] ア ク セ サ リ ー と オ プ シ ョ ン 134
[10.A] 安 全 に 体 重 を 支 え る ア ー ム サ ポ ー ト 134
[10.A1] 安 全 に ご 使 用 い た だ く た め の 注 意 134
[10.A2] 再 調 整 の 場 合 135
[10.B] ア ー ム サ ポ ー ト へ の 追 加 キ ー ボ ー ド と 追 加 ス ト ッ プ ボ タ ン 135
[10.C] 調 節 機 能 付 き 手 摺 り ( ア ジ ャ ス タ ブ ル ハ ン ド レ イ ル ) 136
[10.C1] 安 全 に ご 使 用 い た だ く た め の 注 意 137
[10.C2] 再 調 整 の 場 合 137
[10.D] プノマティックシリンダー(気体圧力)による調整機能付きバーハンドレイル 138
[10.D1] 安 全 に ご 使 用 い た だ く た め の 注 意 138
[10.D2] バ ー ハ ン ド レ イ ル の 調 整 139
[10.D3] 再 調 整 す る 場 合 140
[10.E] セ ラ ピ ス ト シ ー ト と フ ッ ト サ ポ ー ト ( 移 動 調 節 可 能 ) 140
[10.E1] 安 全 に ご 使 用 い た だ く た め の 注 意 140
[10.E2] セ ラ ピ ス ト シ ー ト と フ ッ ト サ ポ ー ト の 調 節 141
[10.F] ス ペ シ ャ ル ハ ン ド レ イ ル ( 特 別 仕 様 の 手 す り ) 142
[10.G] h/p/cosmos® エ ア ー ウ ォ ー ク se 135 (10/2008 よ り ) 143
[10.H] 体 重 軽 減 シ ス テ ム h/p/cosmos® airwalk ( エ ア ー ウ ォ ー ク ) 144
[10.H1] h/p/cosmos® airwalk エ ア ー ウ ォ ー ク 用 ベ ス ト 144
[10.I] 車 椅 子 ラ ン プ 145
[10.J] h/p/cosmos 大 型 ラ ン ニ ン グ マ シ ン へ の 車 椅 子 固 定 装 置 145
[10.K] チェストベルトとフォルストップハーネス付きセーフティーアーチ 146
[10.L] ダ ウ ン ヒ ル の た め の リ バ ー ス ベ ル ト ロ ー テ ー シ ョ ン 147
[10.L1] マ グ ネ ッ ト ス イ ッ チ 147
[10.L2] 通常ローテーションからリバースローテーションへの変更 147
[10.L3] リバースローテーションから通常ローテーションへの変更 148
[10.M] ボ ト ル ホ ル ダ ー 148
[10.N] レ ト ロ フ ィ ッ ト ( 後 付 け ) ユ ー ザ ー タ ー ミ ナ ル 148
[10.O] モ ニ タ ー / ラ ッ プ ト ッ プ ア ー ム 148
[10.P] 安 全 マ ル チ プ ル ソ ケ ッ ト 149
[10.Q] デ ジ タ ル ( シ リ ア ル ) RS232 イ ン タ ー フ ェ ー ス / USB コ ン バ ー タ ー 149
[10.Q1] RS232 イ ン タ ー フ ェ ー ス で の PC と の 接 続 150
[10.Q2] ECG Schiller(シラー) と接続の RS232 インターフェースケーブル 150
[10.Q3] 肺活測定器 JAEGER VIASYS OXYCON と接続の RS232 インターフェースケーブル 150
[10.R] プ リ ン タ ー プ ロ ト コ ル 151
[10.S]POLAR ハ ー ト レ イ ト ( 心 拍 ) 測 定 シ ス テ ム 152
[10.S1] POLAR (ポラール)からペースメーカーをお使いの方へのお知らせ 152
[10.S2] チ ェ ス ト ベ ル ト と ト ラ ン ス ミ ッ タ ー 152
[10.S3] ト ラ ン ス ミ ッ タ ー の 送 信 範 囲 152
[10.S4] ト ラ ン ス ミ ッ タ ー の バ ッ テ リ ー 152
[10.S5] ト ラ ン ス ミ ッ タ ー ベ ル ト の 正 し い 付 け 方 153
[10.S6] ト ラ ン ス ミ ッ シ ョ ン の 不 具 合 と 考 え ら れ る 場 合 153
[10.T]PC ソ フ ト ウ エ ア h/p/cosmos® para control 4.1® ( パ ラ コ ン ト ロ ー ル ) 153
[10.U] PC ソ フ ト ウ エ ア h/p/cosmos® para graphics®( パ ラ グ ラ フ ィ ッ ク ス ) 155
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 8 of 175 LN
[10.V]PC ソ フ ト ウ エ ア h/p/cosmos® para analysis®( パ ラ ア ナ ラ イ シ ス ) 156
[10.W] PC ソ フ ト ウ エ ア h/p/cosmos® para motion( パ ラ モ ー シ ョ ン ) 157
[11.] 認 定 証 158
[11.A] | ISO 9001-2008 TSA (TÜV)認定証 | 158 |
[11.B] | EN ISO 13485-2003 TSA (TÜV) 認定証 | 159 |
[11.C] | TSA (TÜV) の EC 認定証 | 160 |
[11.D] | スポーツデバイスとフィットネスデバイスの認定証 | 161 |
[11.E] メ デ ィ カ ル デ バ イ ス の 認 定 証 162
[12.] 廃 棄 処 分 に つ い て 163
[12.A] | 分解,解体 | 163 |
[12.B] | h/p/cosmos ランニングマシン | 163 |
[12.C] | h/p/cosmos® サービスオイル/グリース | 163 |
[12.D] | h/p/cosmos® ランニングベルト | 163 |
[13.] 連 絡 先 164
[13.A] | サービス部門 | 164 |
[13.B] | セールス部門 | 164 |
[13.C] | 本社 | 164 |
[14.] 付 録 – 受 け 渡 し と 基 本 使 用 説 明 165
[14.A] | 操作に入る前に | 165 |
[14.B] | 機能説明 | 166 |
[14.C] | メンテナンスワーク | 168 |
[14.D] | サポート書類とアドバイス | 169 |
[14.E] 基 本 使 用 説 明 の 承 諾 と 確 認 170
[14.F] 基 本 使 用 説 明 の 承 諾 と 確 認 [cos15531] 171
[14.G] コ ン ト ロ ー ル プ ロ ト コ ル – [cos11690en-02] 172
[14.H] ワ イ ヤ リ ン グ ダ イ ア グ ラ ム load circuit quasar med 5.0 / pulsar 5.0 173
[14.I] ワ イ ヤ リ ン グ ダ イ ア グ ラ ム control circuit quasar med 5.0 / pulsar 5.0 – page 1 174
[14.J] ワ イ ヤ リ ン グ ダ イ ア グ ラ ム control circuit quasar med 5.0 / pulsar 5.0 – page 2 175
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 9 of 175 LN


N ランニングマシンとアクセサリーはお客様の医師又はトレーナの監督,指示のもとで使用してください. それ以外での使用は禁じられています.
N ランニングマシン使用の前には必ず使用説明,安全対策規則などをよく読んでください.
N スローな速度から始め徐々に自分のコンディションにあわせスピードを調整してください.
N ランニングマシンの走行ベルトの上でとんだり走行ベルトへの飛び乗り飛び降りは禁止です. ランニングマシンの走行ベルトが動いている間はその上で立ち止まったり逆方向に向いたり、横走りや後向きに走ったり,バランスを崩すような動作をしないでください. スピードを早過 ぎたり傾斜を急すぎる設定にしないでください.
N 適した靴,服装(ランニングシューズ,スポーツウエアなど)を着用してください.スパイクシューズ,素足での使用は禁止です.
N 緊急停止ボタンを使う場合,必ず何か捕まる物があり指導員が常駐していなくてはなりません.
N 緊急停止ボタンは転倒するなどの危険がある場合のみ使用してください.
N 傾斜設定した状態でマシンが停止している場合(たとえばストップボタンを押したり緊急停止ボタンを押したり電源がおちたりなど)自身の重さでランニングベルトが動きますので乗り降りの際はランニングベルトの後ろの巻き込み部分に足をかけないようにしてください.
N 傾斜中のギャップエリアだけでなくのサイドのすき間やリア部分の巻き込み部分は危険ですのでご注意下さい.(リバースベルトローテーション使用時,マシンフロントのモーターカバー部分もご注意下さい).
N 万が一転倒した場合,ベルト巻き込み部分へのロングヘアー,幅の広い服,ジュエリー等の巻き込み防止対策として、事前にヘアネットをつけたり転倒防止にチェストベルトとフォルストップハーネス付きセーフティーアーチをつけるなど常に気をつけて下さい.
ランニングマシンの上に衣服やタオル,ジュエリー等,物を掛けたり置いたりしないで下さい.
N お子様や動物の使用は禁止です(4m 以内に近づかないようにしてください).
N アルコール,ドラッグ,麻酔などの影響下にある方のランニングマシンの使用は禁止です.
N トレーニング中気分が悪くなったり痛みや目まいなどの症状が出た場合には使用を中止し医師の診断をうけてください.
N 不適切,過度,無理な使用は健康を害し又は死に至る事も考えられますのでお止めください.
N ペースメーカー又は身体的制限を受けている方は事前に医師の承諾を得てください.
N 耐久テストや, スプリント走行,ワイド走行ベルト使用時など危険性の高いトレーニングの場合,走者はチェストベルトとフォルストップハーネス付きセイフティアーチを使用し安全を確保してください.
N ランニングマシンの後ろ,長さ 2m,幅 1m は安全エリアとして保ち,リバースベルトローテーション使用時は前後のエリアに長さ 2m,幅 1m 保持し、マグネットスイッチ式緊急停止ロープ付きウエストベルトやチェストベルトとフォルストップハーネス付きセーフティーアーチを常に使用して下さい.
N 不適切な使用,禁止されている事はお止めください.
N 全てのケーブル(電源,インターフェース,アース,等) や付属品,周辺機器には誰もつまづいたりしないように正確かつ安全に設置してください.
N マニュアルの安全規則と操作手順,全てのメンテナンスとサービス内容もよく読んで下さい. (マニュアルのマシンアクセサリーの事項も同様)
N 安全警告ステッカーが読みにくいもの,機能の不具合と考えられるもの又は欠陥などの発見した場合,誰も使用しないようデバイスに使用不可の紙を貼るなどし,ただちに h/p/cosmos と h/p/cosmos 認定の業者に書面を添えて報告して下さい.
N 警告, 規則の無視,禁止されている使い方,メンテナンス不備と安全点検義務の怠慢などから引き起こされたマシンの破損,怪我や死亡事故などへの賠償の適用は一切ありません.
N 潤滑油や,部品は食べ物ではありません.お子様や動物が近寄れる範囲に置かないでください.
N これら安全規則はランニングマシンから見える場所に表示してください.製造業者は怪我,損害に関して一切の責任は負えませんので,安全規則及び警告をよく理解してご使用下さい.
N 高価なもの(時計,ジュエリー等)はマシン使用前に外して保管されることをお勧めします.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 10 of 175 LN
[3.B] 緊急時のマシンからの退避方法
緊急の場合(例えばつまずいたり,転んだりした場合等.)すぐに緊急停止ボタンを押し,フロントの手すりかサイドの手摺りに両手でつかまり両足をフットレストに乗せてください.
この使用説明書はデバイスの一部です.マシン使用者が常に確認出来る場所に保管してください.
h/p/cosmos のデバイスを使用するにあたって使用説明書をよく理解し手順に正確に従って操作してください.
手摺りにつかまりながらのトレーニングは記録に影響を及ぼしますので(例えば.心拍,ECG(心電計測,酸素摂取等),普段のコンディションや健康状態に問題がなければ手すりを使用するのは緊急時か安全を考慮した場合やアンウェイティングシステム(体重軽減システム)使用時に必要と思われる場合のみの使用をおすすめします.

安全にかつ指定の使用方法にしたがうことが目標を達成させる条件です,使用説明書にある消耗品,センサー,測定器などの追加や,規定の定期的保守点検および安全チェックは h/p/cosmos 認定のスタッフに受けて下さい.
吸収剤,クレンジング,消毒剤はふさわしい容器で保存してください.ガス圧力コンテナの接続は事前に証明書,資格,(TÜV ドイツ技術監査協会認定)などがあるか確認してください.デバイスを掃除,消毒する場合は先に電源プラグを抜いて下さい.
安全かつ機能的にマシンが使用されるためには...
N h/p/cosmos 認定のスタッフによる設置, 拡張, 交換, 修理.
N DIN(ドイツ工業規格), VDA(世界標準規格)の指示に合った部屋(日本の JIS に相当)への設置.
N デバイスは保護システムのついたソケットの使用.
N デバイスの設置必要条件に合った部屋への設置.
N 設置後のデバイスは使用説明書にそった使用方法での使用.
デバイスに液体などがこぼれたりした場合はすぐに h/p/cosmos 認定のカスタマーサービス担当に取り除いてもらい,安全点検をしてもらってください.ソケット接続部,ワイヤー,圧力コントロールスイッチなどが壊れた場合,その場で専門のスタッフ又は h/p/cosmos 認定の担当者に交換してもらってください.

© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 11 of 175 LN
[3.D] 操作と安全性についての説明
警告, 安全規則の無視,禁止されている使い方,認可のないメンテナンス又はメンテナンス不備と安全点検義務の怠慢はマシンの破損のみならず,事故,怪我を引き起し死にいたる原因にもなり、保証も失う結果となり得ます.
本章の中で述べてある規則はドイツ連邦共和国に適用します.他の全ての記述も国の立法に基づいています.もしそのランニングマシンがスポーツ用の場合,(4-桁の番号の無しの c マーク のみ),これらはいかなる医療用機器にも接続してはいけませんし医療目的のために使用されてもなりません.医療用機器,医療用デバイスは,より高い安全性が必要とされますので延長ケーブルや,電源のたこ足配線はおやめください,医療用機器,医療用装置もスポーツ用機器との接続もしてはいけません.

[3.D1] 電気安全基準 / セイフティクラス
マシンを使用する人(アスリートや患者),及びそれに携わる方々の保護としてドイツ電機技術組織(VDE)は医療仕様の部屋と電気医療機器に対しての特別規定を発行しました.
電源付きデバイスは,手の触れることの出来る金属パーツへのメインボルテージの確実な絶縁
だけではなく,追加の安全対策もしなければなりません.
VDE-協会はそれをセイフティクラスとしてクラス分けしています.
電子医療機器において,セイフティクラスの認可の適用はセイフティクラス I (保護配線の安全対策をしてあるもの)と,クラス II (保護配線無しですが二重の絶縁の安全対策をしてあるもの)です:セイフティクラス I のデバイスは金属のケースが安全装置経由の保護配線で接続されるデバイスの事をさします.もし絶縁の過程でエラーがあってもヒューズが切れるようになっています.
[3.D2] VDE 0750 (IEC 601-1) タイプ B に従った患者保護
お持ちの h/p/cosmos のデバイスの登録プレートに 4 桁番号付きの c マーク (例えば.n)が表示されていたらそれは医療用デバイスです.
h/p/cosmos の医療用製品では患者は IEC601-1typeB の安全基準にそって電流の漏電から,保護/絶縁されています. 各デバイスは個々に漏電範囲の基準値がきめられておりますが,デバイス同士を接続した場合の合計の漏電値が安全基準を越えないようにしなければなりません.h/p/cosmos のデバイスに他のユニットを接続する場合には,安全基準確認のため,必ず事前に h/p/cosmos までご相談下さい.
[3.D3] 電位の同等化
例えば EDP ユニットから他の独立した測定ステーションへのコンピューターの V24/RS232/USB/LAN/FireWire での接続は VDE 0107 / ISO EN 60601-1-1 規格にそった医療現場でのみ使用することができます.使用者の安全を確保するため,並列接続の電位の同等化を確保,万ヶ一絶縁を失敗した場合でも,接続されているどのユニットも電圧 10mV を越えないようなっています.
全ての h/p/cosmos の医療用デバイスにはポテンシャルエクアリゼイションピン(電位を同等にするためにアースを接続するピン)がついており医療用施設のバスバー(電位を同等にするために施設に設備されているアース)に接続出来るようになっています.
オーダーナンバー[cos10223]スタンダードポテンシャルエクアリゼーション(太さ 4mm2 長 5m)
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 12 of 175 LN
[3.D4] 医療用で利用する場所の外へ設置されたユニットの付属品の接続
外部ユニットが医療の行われる部屋の外に設置されている場合(例えば外部プリンター,ホストコンピューター等).
医療使用の h/p/cosmos のユニットは VDE0750 規定を守てって設置されなければなりません.接続は次の経由のみ…
光学繊維もしくはオプトカプラー (4 kV 検査され認可のあるもの) 2.IEC601-1 規格付録 k の基準に沿った絶縁変圧器経由の保護絶縁.
これらのユニットはポテンシャルエクアリゼイションピン(電位を同等にするためにアースを接続するピン)に接続されなくてはなりません.
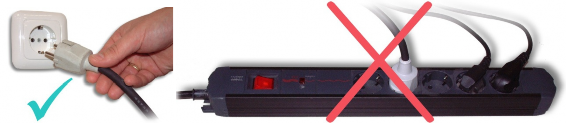
より安全性を確保するため,延長ケーブルの使用や,たこあし配線はおやめ下さい.
[3.D5] 医療電子システム
医療電子システム(今後この単語は"システム"と表記します)は,すくなくとも一つは医療用のデバイスと他のデバイスとのコンビネーションです.コンビネーションは"機能的組み合わせ"と呼ばれるもの,もしくはモバイルマルチソケットに接続されると発生します.電気だけではありません,通信の信号,電気エネルギー薬品などももまたその定義に属します.機会的な接続やワイヤレス接続であっても,このようにすでにいくつかのデバイスがひとつのシステムを作り出します.
基本的にシステムが医療機器単体の時と同じように安全である必要があります.医療用デバイスへ求められる性能と規則(MPBBetreibV)にそったものでなければなりません.システム全体は DIN EN 60601-1 (VDE 0750 Part 1)の規定にそって患者の環境もしくは患者と接続されるシステムの安全を優先しなくてはなりません.
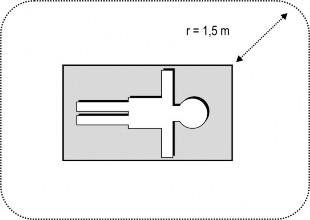
[3.D6] 対象物の周りの環境について
対象物の周り 1.5m 四方は空けてください.これは周りに横になれるスペースを基準にしています.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 13 of 175 LN
[3.D7] 電気ショックの危険からの保護
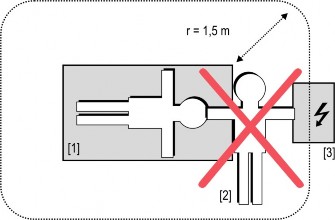
外枠とカバー:周囲にある医療用でない電気デバイスの部品など,工具を使わない通常メンテナンスなどでカバーが外されている状態で手の届く範囲にある場合,交流 25 ボ
ルト以上,直流 60 ボルトにならないようにしてください.別々の製品で双方とも IEC 601-1 規格に認定されている場合でも例にあるように電気が電機機器から医者[2]/患者を通って感電する場合があります..

[3.D8] 設置環境条件
医療用現場でも爆発の危険や空気中に燃えやすい物のある場所では使用しないで下さい. 例えばレントゲン,発電機,高電圧変圧器,などの近くには設置しないでください.電気や磁力が計測結果に干渉,もしくは計測不能がひきおこされることがあります
高圧線の近く,湿度の高い場所(プール,サウナなど) ,エンバイロメントチェンバーはさけてください.
h/p/cosmos のデバイスは普通の環境での操作に適したようにデザインされています(DIN IEC 601-)
N 気 温 : + 10° ... + 40° C
N 相対湿度: 30 ... 75 % (結露なし)
N 気 圧 : 700 ... 1060 mbar
湿度の高い場所からランニングマシンを遠ざけて下さい.
空気の循環を邪魔しないように通気孔をふさがないで下さい.気温– 20° ... + 50° C.で保管してください.
全てのデバイスは電源を入れず操作しない状態で 6 ヶ月-9 ヶ月の間はストックルームに保管可能ですがその後は内蔵バッテリーの寿命が切れる可能性がありますので,h/p/cosmos 認定の技術者によるセットアップとプログラミングが必要になります.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 14 of 175 LN
[3.E] エコノミックライフタイム
今までの 20 年間で普通に使用した場合で定期メンテナンスを行った場合のマシンに寿命でいえば,
電気部分コンポーネントは 10 年ほどです(ダメージやヘビーユーズの場合は早い).メンテナンス,修理はかならず h/p/cosmos 認定の技術者によって行わなければなりません. 消耗品などはもっと短い期間で交換となります.
[3.F] シンボルマーク
全てのシンボルマークは IEC417, IEC878, EN957-1:2005 と 2002/96/EC 指令に従っています.
| 生産者からのガイド,アドバイス,インストラクションとマニュアルを読 んで下さい | M | プロテクショングランド |
| 警告 / 安全対策 付属使用説明書をご覧ください | N | アース |
R | タイプ B のデバイス | P | ポテンシャルエクアリゼイションピン |
J | 危険な電圧 |
| 重金属に関わる廃棄物管理問題を減らすため 2003 年 1 月 27 日にヨー ロ ッ パ で 制 定 さ れ た WEEE (2002/96/EC)に基ずき,不要になった電気,電子機器の処理,リサイクル, 廃棄時の分別回収が必要. |
T | 交流電流(AC) | ||
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 15 of 175 LN
[3.G] 安全規格と基準
全ての h/p/cosmos® ランニングマシンは厳しい安全基準と 品質コントロールの上,生産されています.もし証明書/許可および(技術的な仕様書のリストによって)定義された安全基準が他の地域,国の必要条件に一致しない場合,そのランニングマシンはその国,地域では使用することは出来ません.必要条件が一致するかどうか事前に比較,確認してください. ランニングマシンは条件に全て一致する場合のみ操作可能です. 詳しい基準リストは CE-certificate をご覧ください.
このマニュアルにある日付つきで表示されているデザインと設計特徴のスタンダードは製造時における最新バージョンです.
このマニュアルに日付つきで表示されている規定測定と安全評価 (例. 漏電規定に対する電気測定,絶縁抵抗 等.) は時によって変わる場合があります. したがって個々の測定時の標準とそれらの制限値はこのマニュアルにある手順,制限値から外れる場合もあります.
[3.G1] VDE 基 準
スポーツ&フィットネスフィールドにおけるプロ仕様のランニングマシンは DIN EN 60335-1 (VDE 0700) の規格にそって作られており. 医療フィールドにおけるプロ仕様のランニングマシンは DIN EN 60601-1 (VDE 0750) 規格にそって作られています.
[3.G2] c マーク
スポーツ&フィットネス用ランニングマシンのネームプレートに 89/336/EEC 付録 I (EMC 電磁環境適合性)を認証する c が付いています. 認定基準を満たし認証された後も常に調査は続けられています.
[3.G3] n マーク
ランニングマシンのネームプレートに付いている n マークは指令 93/42 EEC (メディカル
-デバイス-ディレクティブ)に従った医療用機器に適用していることを承認するものです.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 16 of 175 LN
[3.G4] EMC 電磁境界両立性
スポーツ&フィットネスフィールドにおけるプロ仕様のランニングマシンは( c マーク付き)欧州電磁環境両立性指令 89/336/EEC (EMC) 低電圧指令 73/23/EEC. 基準(ノーム): EMC: EN 55011;
EN 61000-6-1; EN 61000-3-2; EN 61000-3-3, 安全基準: EN 60950 の規格にそって作られております
医療フィールドにおけるプロ仕様のランニングマシンは( c マーク付き) 欧州医療機器指令
93/42/EEC と基準(ノーム): EMC: EN 60601-1-2; EN 61000-3-2; EN 61000-3-3, Safety: EN 60601-1 の規格に
そって作られています.
ボディ証明:
三菱エレクトリックヨーロッパ / EMC-Laboratroy, Mündelheimer Weg 35, DE 40472 Düsseldorf/Germany, EMV Testhaus GmbH, Gustav - Hertz - Strasse 35, DE 94315 Straubing / Germany,
J. Schmitz GmbH, Chiemseestrasse 21, DE 83022 Rosenheim / Germany
電磁波の強い場所, トランスミッターや許容範囲を超える干渉はランニングマシンの測定機能やディスプレイ表示をくるわせるなど何らかの干渉の可能性があります.
EMC 値の詳細は, このマニュアルの“テクニカルデータ“をご覧ください.
[3.G5] アドバイス
[3.H] アプリケーションフィールド
全てのランニングマシンは EN 957-1 / EN 957-6 のクラス S と A に基づいて作られています.
[3.H1] スポーツ&フィットネスにおけるプロフェッショナル利用
スポーツ&フィットネス用に作られたランニングマシンは医療現場用の検証をしていません,したがって医療現場で使用することは出来ませんし医療機器との接続もしてはいけません.
このタイプのマシンは耐久トレーニング通常のランニングとウォーキングのみに使用可能です.
[3.H2] 医療用におけるプロフェッショナル利用
医療用に作られたランニングマシンは医療用に使用できるだけでなく,スポーツ&フィットネス分野にも対応しています.
N 耐久トレーニングでのウォーキングとランニング
N 耐久トレーニングとラボラトリーでの EMG-計測 (チェストベルトとフォルストップハーネス付きセーフティーアーチ使用でのみ可能)
N ランニングマシン上での測定,エクササイズ ECG と 肺活量測定 (チェストベルトとフォルストップハーネス付きセーフティーアーチ使用でのみ可能)
N ゲイトトレーニング
N レクレーションフィットネストレーニング

© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 17 of 175 LN
[3.H3] h/p/cosmos® メディカルランニングマシン - MDD メディカルデバイス指令. 安全の基本
トレッドミルとそれに伴うアクセサリーや特殊オプションなども含むシステムは20年を超える h/p/cosmos の歴史の中でつくられてきました.私たち自身トレッドミル生産マーケットにおいて“テクノロジーと安全” の先駆者として位置づけています.これまでの経験からどんな事故の可能性,影響があるのかを知った上で,安全性についてはかなり高い優先事項でとりあつかっています.
トレッドミルはリハビリテーション,セラピー,診断などにとても効果的です. しかしながら,日常生活とおなじく (例. 交通,電車,バスもしくは電化製品の取り扱い…等々.) トレッドミル使用時にも危険が伴わないわけではありません.これは安全にのための基準をまもることでも最低限の危険に抑えることが可能です.工場は(この場合は h/p/cosmos)は安全基準を守る義務があり代理店,マシンを実際使用するエンドユーザーのみなさんもその義務があります.
医療用アプリケーションについては,追加の危険.(ペースメーカー使用の方, ECG や 電気コードの肌への接触, 健康状態,身体の制限,ストレステスト時の付加,薬物治療, 等々.) ことを考慮しなくてはなりません.したがってインターフェース及び互換性のある心拍を基本としてコントロールされる医療用トレッドミルはメディカルデバイスリスククラス IIb に分類されます. それらはフィットネス用のマシンと比べて特別な追加のデザインが加えられており, 認定を受けた業者によってのみ販売,メンテナンスが可能です. h/p/cosmos® は システムが正確にインストールされ(許可された使用方法も含み)メンテナンスをしているか確認する義務があります.したがって私たちは, ガイドライン 93/42 EEC, MDD (メディカルデバイス指令), ISO9001 と EN13485 の法律にそったメディカルデバイスの記録と報告をスタンダードとし私たち自身の安全基準ポリシーと安全基準システムとしています.,これらはもっとも重要です.
そして私たちのすべてのディーラーはメディカルデバイスに対する国際ルール(特にメディカルデバイスリスククラス IIb)に従いうことにサインをし契約をかわさなければなりません
h/p/cosmos® はいろいろな方法でそれに従っています:
N すべてのメディカルとレッドミル-エルゴメーターデバイスファミリーはドイツミュンヘンの TUV 製品サービスまたは EMC ラボラトリーなどのような試験機関により外部構造だけでなく内部構造の製品タイプ試験を受けなければなりません.私たちのメディカルデバイスは ノームとガイドライン,MDD, メディカル製品のための EU ガイドライン 93/42 EEC , IEC EN 60601-1 (VDE 0750), VDE 0751, IEC EN 60601-1-2 (EMC), IEC EN 60601-1-4, EN 957-1, EN 957-6.
などの条件と一致しています
N すべての h/p/cosmos® トレッドミルエルゴメーターは 製品作成後,メカニカルな安全テストだけでなく,厳しいセイフティーテスト,高電圧テストなどの 24-hour ノンストップテストを行います. すべての検査は もう一人の別の係りにより記録,保存されます. h/p/cosmos® トレッドミルは 100% の内容でチェックにパスしなければなりません.
N すべての h/p/cosmos® のメディカルトレッドミルエルゴメーターは IEC 60601-1 の基準にそった緊急オフスイッチ(“緊急ストップ”だけではないマシン自体の電源オフスイッチ),電圧抵抗,電気的配置とワイヤリングポテンシャルイコールゼーションピンとポテンシャルイコールゼーショントランスフォーマー付き電源をつけなければなりません
N h/p/cosmos® はメディカルデバイス監視と偶発事故レポートシステムだけでなく ISO 9001:2000 と ISO 13485:2003 に沿った品質管理とリスクマネージメントシステムを持っています.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 18 of 175 LN
N メンテナンス時 h/p/cosmos® の技術者又は許可を受けたサービス業者によるトレッドミルのエレクトリックチェックは安全基準にそってユーザーの通常使用する仕様の速度、傾斜時の正確な測定をしてください.
N h/p/cosmos は,テクニシャンとセールスマンにメディカルデバイスコンサルタントの資格取得をふまえた教育をしています.
N h/p/cosmos® トレッドミルのユーザーマニュアルにはメンテナンスの仕方やユーザー規約だけでなく重要なインフォメーションとセーフティーアドバイスが記載されています.トレッドミルには次の定期検査の予定日時が記載されたステッカーがはってあります.
N h/p/cosmos はトレッドミル使用時の転倒防止などにチェストベルトとフォルストップハーネス付きセーフティーアーチ,アームサポート, h/p/cosmos® airwalk のような安全性を高めるアンウエイティングシステムなどの様々なオプションやアクセサリーを提供しています.. http://www.h-p-cosmos.com/en/safety/index.htm
すべてのランニングマシンや他のベルトが動くマシンはベルトの横と後ろベルトの巻き込み部分はとても危険です.通常のマシンはベルトとフレームのギャップは必要以上に広くとられています.ですから h/p/cosmos® のランニングマシンはその危険を少なくするためギャップ 4 mm以下に作っており危険注意のステッカーも貼り注意を促しています.
危険回避のインフォメーションを,パートナー,ユーザーに与えることは我々の責任と認識し医療マシンや医療現場で仕様する際のバックグラウンドと必要性を説明しています.医療現場で仕様するマシンは規定で定められた基準をクリアした機材のみ使用可能です.
メディカルデバイス指令アーティクル 1 定義, 範囲 2 a.)
“メディカルデバイス” とはどんな機材 設備,器具,マテリアルをも,指し,その物を単体であろうとも,ソフトウエアも含め他機器と組み合わせて使う場合でも,生産者は人間に使用する目的であるということをその機能は生産者によって適切なアプリケーションで管理されなければなりません.
怪我やハンディキャップの補償もしくは軽減のための診断,予防,観察,病気のトリートメントもしくは症状の軽減,診断,解剖学的構造もしくは生理学上プロセスでの交換や修正,概念のコントロールそしてそれに達成しない場合薬理学, 免疫学 又はメタボリック,においてのその人間,アクションの重要性,などのことを意味します。
メディカル仕様のでない製品をメディカルアプリケーションで使用する場合マシンのオペレーターとマシンを使用する患者へのリスクは上がります – 特に 患者のトレッドミル上での事故に関しては(あなたの保険会社, あなたのプロフェッショナル団体, 患者の弁護士や裁判所)は不注意と責任に関して質問するでしょう. したがって スポーツデバイスをメディカ使用の目的で使うことは代理店,カスタマー,オペレーター,エンドユーザーの方々のリスクを高めることになります. 残念ながらこれまで述べてきた法律,ガイドラインはヨーロッパユニオンにのみ適用するものですが,患者の危険回避のための安全基準は世界各国共通のものですので、患者さん自らも含め安全管理にご協力いただいております。
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 19 of 175 LN
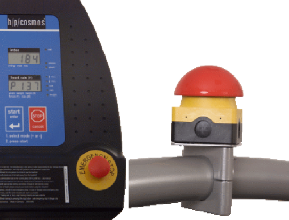
h/p/cosmos® デバイスにおけるいくつかの安全装備の例:
|
|
|
|
ポテンシャル絶縁トランスフォーマー | オプトカプラー基盤 | 電位同等ケーブル | シールドケーブル |
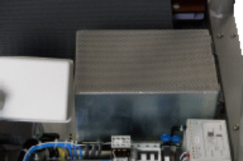
周波数インバーターメタルハウジング (保護用) | |||
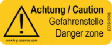
危険ゾーンステッカー | |||
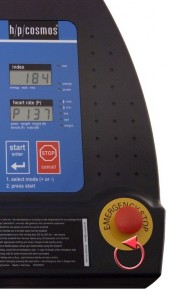
メディカルデバイス,スポーツデバイス共に緊急停止ボタンがついています.これは緊急時に押すもので,スポーツタイプのマシンはマシンを止めるだけで、電源は切れませんがメディカルデバイスの場合はマシンの動きを止めるだけでなくマシン自体の電源を切ります. | |||
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 20 of 175 LN
[3.I] 注意事項
N "安全対策,安全規則,禁止事項と警告"に記載されている禁止事項は全て禁止です
N 安全規則を理解していなかったりスタッフの指導を受けていない方のランニングマシンの使用は禁止です.
N トレーニング中気分が悪くなったり目まいなどの症状が出た場合にはすぐに使用を中止し医師の診断をうけて下さい.
N 心拍調整機器(ペースメーカー)または何らかの身体的制限を受けている方は事前に医師の承諾を得てください.
N お子様や動物には使用させないでください(4m 以内に近づかないようにしてください).
N アプリケーションではっきりと指示されている以外の目的に使用するのはおやめ下さい.
N もし読みづらい安全規約,警告ラベルや不具合と考えられるもの又は欠陥など発見した場合,誰も使用しないよう,マシンに使用不可の張り紙をし製造業者と認定されている担当者に書面を添えて報告してください.
N 使用者の過度,無理なロードでの使用を禁じます.
N 危険が伴うような使用の場合(例えば.スプリント走者または患者の転倒の危険)追加の安全装備(チェストベルトとフォルストップハーネス付きセーフティーアーチなど)無しでのマシンの使用は禁止です.
N もし次のような症状又は可能性がある場合,事前に医師もしくは専門医の診断を受けて下さい:妊娠,急性血栓症,心臓病もしくは動脈疾患,傷(例えば手術の後など),人工の関節や手足,骨折,心的外傷の原因となる脊椎損傷,糖尿病,てんかん,炎症,ひどい偏頭痛,腫れ,など.(もし担当医がランニングマシンの詳しいインフォメーションが必要であれば h/p/cosmos までご連絡下さい).
N 医師から健康コンディション上,オートマティックプログラム(プロファイル,カーディオ,テスト, PC と周辺機器接続でリモートコントロールする場合)の使用を認められていない場合は,ご使用にならないで下さい.軽視した場合, 怪我や健康を損ねたり死にいたる原因になります.
N スタンダード走行ベルトのランニングマシンを車輪のついたもの(自転車,車椅子,インラインスケート,ローラースケート)などでの使用はしないで下さい .„r “ マークのついたランニングマシンのみ使用可能です(例えば. h/p/cosmos saturn 300/100r).その際,チェストベルトとフォルストップ ハ ー ネ ス 付 き セ ー フ テ ィ ー ア ー チ の 使 用 が 義 務 付 け ら れ る て い ま す .
„r “マークのランニングマシンを使用する場合,自転車,車椅子のブレーキは予めはずしておいてください(例えば.ブレキサスペンションなど)インラインスケートのストッパーもはずしてください.トレーニング終了後,ブレーキをもと通りつけるのを忘れないでください.
N スパイクや鋲のついた靴で走行ベルトやランニングマシンの上にのったりしないでください.このような装備でのご使用の場合は通常よりも厚いランニングベルトの„r s“マークのついた特別仕様ランニングマシンでのみトレーニング可能です. その際チェストベルトとフォルストップハーネス付きセーフティーアーチ使用が義務付けられています.
N h/p/cosmos® のデバイスはマニュアルの項目“テクニカル データ“ と“設置環境上の条件“で述べている以外の環境では使用しないでください, (例:,濡れている場所,高湿,プール,サウナ,エンバイロメントチェンバー,高圧, 低圧,アルティチュードとオキシジェントチェンバー,等).

© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 21 of 175 LN
梱包されたマシンが届いたら,まず中のマシン,アクセサリ等が壊れたりしていないか確認してください.もし壊れていたり部品が不足していた場合はすパッケージリスト/運送会社のデリバリーノートに記録して h/p/cosmos とお客様のディーラーまで書面を添えてご連絡ください.

マシン,アクセサリの梱包を開ける前に木枠についている説明書をお読み下さい.開封中,マシン,電源ケーブル,付属品など傷つけないよう注意して下さい.パッケージの内容物をなくしたりしないよう特に小さな部品に注意して下さい.ドイツ国内でのデバイスの輸送は殆んどの場合, h/p/cosmos® が直接輸送するか当社指定の輸送業者が御届けしています.当社輸送の場合,梱包材は持ち帰りリサイクルしています.
ランニングマシンが輸送業者によって届られた場合,リサイクル出来る梱包材はご自身でリサイクルするかまたは製造工場に送り帰しても結構です(その場合の輸送費はお客様負担となります).
リサイクル可能な輸送ツール,梱包材,トランスポート固定金具 (メタルアングル,スクリュー)が梱包に含まれています.
これらリサイクル可能な資材を工場に返送する場合,詳しくはお客様のディーラーまたは輸送業者にお尋ねください. (その場合の輸送費はお客様負担となります).時にはクレジットノートの発行がある場合もあります.
特殊包装,建築材等の不法廃棄は認められていません.
[4.A1] 段差のある通路,狭い通路での搬入
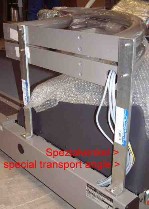
スタンダードモデル(走行面 150/50cm,170/65cm,190/65cm/調節機能付手摺り以外)の左側の手摺りは配線が入っていないので簡単に外せます.右側の手摺りはネジを緩めて左側に 90°倒します ("走行ベルトにねせるように") 運搬中に傷ついたりしないよう一時的にトランスポート固定金具(h/p/cosmos に問い合わせください)で固定して下さい.
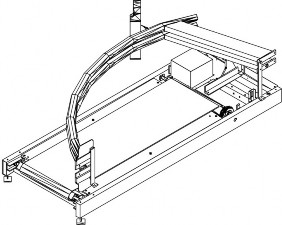
このような状態であればマシンは 90°まで右側に立てることが出来ます
こうすることでマシンを運び易くし狭いドアからも運び入れることが出来ます.
通路などの輸送には専用トランスポートツールもあります.(h/p/cosmos にて貸し出し可).
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 22 of 175 LN
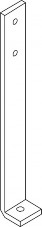
トランスポート固定金具 走行面ベルトサイズ 150/50cm [cos10971]
トランスポート固定金具 走行面ベルトサイズ 170 と 190/65cm [cos10314]

トランスポート固定金具 走行面ベルトサイズ 200 ... 300/75 ... 125cm [cos14090]
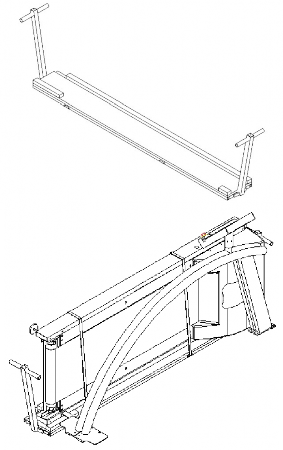
トランスポートツール 走行面ベルトサイズ 150/50cm [cos10972]
トランスポートツール 走行面ベルトサイズ 170 and 190/65cm [cos13794]
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 23 of 175 LN
[4.A2] 台車での搬入
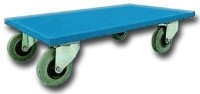
簡単に搬入を行うため,2 台の台車(4 すみに動作性の良いキャスターのついた大きさ約 30cm x 30cm の台車)をデバイスの下に入れデバイスを移動させて下さい.
台車 4 輪 付 300kg 用[cos13016]台車 4 輪 付 500kg 用[cos13672]
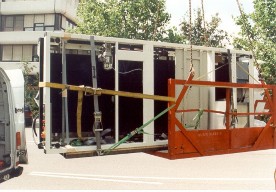
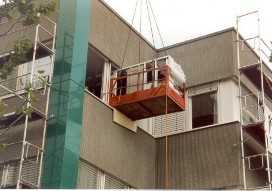
[4.A3] オーバーサイズのランニングマシンの搬入

大型のマシンの場合,特別なケージに入れクレーンで窓から搬入するの方法がベストです.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 24 of 175 LN
[4.B] メカニカルインストレーション
N 安全かつ確実にマシンを,設置するにあたり製造業者又は h/p/cosmos 認定のサービスクルーもしくは h/p/cosmos 認定の代理店が,搬入,設置をして下さい.
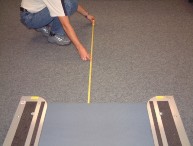
N 安全確保のためランニングマシンの後方 / 縦:2.5mx 幅:1.0m,と前方 / 縦:1.0mx 幅 1.0m.のスペースをあけて下さい.
オプショナルのリバースベルトローテーション使用時もランニングマシンの前方 / 縦: 2.5m x
幅: 1.0m のスペースをあけて下さい.
N 万が一のユーザー転倒時の保護のためランニングマシンの前後にエアロビクス用マット(もしくは似たようなもの) を敷いたり,床への傷, 防音,ほこりからデバイスを保護,しマシンを水平に設置するためにもデバイスの下ゴムマットを敷くことをお勧めします.
N マシンは水平な場所に設置して下さい.
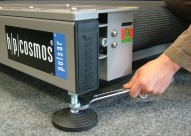
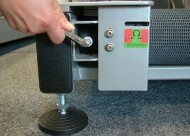
N 水平がとれていないとトレーニング中ガタガタしたりノッキングのような音がしたりします.ランニングマシンの後ろの重圧をとる水平レベリングソケットで(アジャスト出来る足)水平レベルを調節してください.マシンの後ろを片方ずつ上げマシンの水平を確認してください.ランニングマシンの後ろの足と前の車輪は床に痕をつける場合がありますので h/p/cosmos フロアー保護マットを敷くことをお勧めします.
フロアー保護マット 150/50 ランニングマシンサイズ 150x50 cm [cos14005]
フロアー保護マット 170/65 ランニングマシンサイズ 170x65 cm [cos14042]フロアー保護マット 190/65 ランニングマシンサイズ 190x65 cm [cos14043]他のサイズが必要な場合は h/p/cosmos までお問い合わせください.
N 水平レベルソケットがついていないモデルは床の水平がとれているか確認してください.
N 走行面サイズが 200x75cm 以上のランニングマシンは,特に床の水平に影響されますので床が平らで水平なことを確認して下さい.マシンに水平をとるソケットは問題のある場合のみ調整してください.
N マシンの電源を入れる前にフレームを固定している輸送用の固定金具を外してください.
N 設置するフロアと天井の基準値についてはマシンの重さより大きいことが望ましいです.例えば h/p/cosmos® saturn 300/100r の場合
ランニングマシン本体の大きさ: L:3400mm x B:1490mm=5.066m²:プラットフォーム.ランニングマシン総重量:1300kg,静止時の重量:200kg, 動作時の重量:1200kg (約体重の 6 倍),全ての重量がプラットフォ-ム上で動作した場合:2500 kg = プラットフォームの容量: 493.48 kg (~ 500 kg) / m².
N フォースプレート付き h/p/cosmos ゲートウエイの輸送ロックはマシン設置後忘れずに外して下さい. まず傾斜を 24 %. まで上げマシン下の赤矢印の M8 スクリューをはずし,また 0 %. まで戻します.次にレべリングソケットのナットを緩めキスラーソフトウエアでレベル調整しナットを締めてください.
N マシン設置後もしくはマシン移動後,ランニングベルトの調節をしてください(メンテナンス参照),ベルトは 2 つのローラの丁度真ん中に位置するようにして下さい.
N ランニングマシンが安全かつ水平に設置されているのを確認してから電源をいれ操作に入って下さい(インストレーション参照).
N 最初にマシンをお使いになる前に 40ml のシリコンオイルをさして下さい.(メンテナンス参照).
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 25 of 175 LN
[4.C] 電気系統のインストレーション
N h/p/cosmos のランニングマシンも含め電気デバイスの設置には VDE 0100 と現行の規定と指令に沿った,漏電防止スイッチとアースの設置義務があり.特に医療施設などでのマシンに関ては PE(保護アース接続)が必要です. 電圧低下時のマシンの消費電力とウォールソケットの間の電圧差は 4%以上ではいけません(DIN VDE 0100-520).これは代理店と使用者の責任において正規の電気技師者により正しく機能しているか規則的にチェックしなければなりません(1 から 4 年).建物自体の電源設備に関しては h/p/cosmos の管理するところではありません.
N マシンをコンセントに差し込む前にマシンについているプレートを見て下さい,特別な電源に設定されているマシンもあります(例えば.110V, 25A).大抵のランニングマシンのスタンダードは 230 ボルト / AC, 50/60 Hz です.
N 大型のランニングマシン(マシンの名前を確認して 下さい/ 走行面 190/65cm 3p 300/125cm まで) は 3 フェーズ AC 電源 3 x 400 ボルト/32 アンペア(ランニングマシン 190/65cm 3 フェーズ 16 アンペア)フューズ付きで右回りの電極でなければなりません(時計まわり-クロックワイズローテーションフィールド).
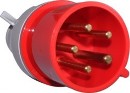
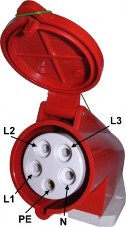
パワープラグ(デバイス側) とソケット:
CEE パワーソケット, 5-ピン, 16 Ampere
[cos11092]
CEE パワーソケット, 5-ピン, 32 Ampere [cos11090]
h/p/cosmos パルサー 3p の電源 | h/p/cosmos® ビーナスとサターンの電源 |
400 Volt AC 3~/N/PE f: 50/60 Hz Imax: 16.0 A 3 フェーズクロックワイズ. | 400 Volt AC 3~/N/PE f: 50/60 Hz Imax: 32.0 A 3 フェーズクロックワイズ. |
16 アンペアフューズ(C-型) | 32 アンペアフューズ(C-型) |
プラグイン 5 プラグ: | プラグイン 5 プラグ: |
L1 = フェーズ 1 (黒線) | L1 = フェーズ 1 (黒線) |
L2 = フェーズ 2 (茶色線) | L2 = フェーズ 2 (茶色線) |
L3 = フェーズ 3 (黒又はグレイ線) | L3 = フェーズ 3 (黒又はグレイ線) |
N = ニュートラル (青線) | N = ニュートラル (青線) |
PE = グランド / アース (黄色--緑線) | PE = グランド / アース (黄色--緑線) |
上記記載のケーブルの色はドイツにおける基準ですので他の国では色が違う場合もあります. 3-フェーズ ボルトパワーサプライの電圧値:
L1 から L2 へ: 400 ボルト, L1 から L3 へ: 400 ボルト, L2 から L3:へ 400 ボルト
L1 から N へ: 230 ボルト, L2 から N:へ 230 ボルト, L3 から N: へ 230 ボルト,
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 26 of 175 LN
N 3 フェーズのマシンの場合,電源を入れると傾斜は自動的 0%にアジャストされます.もしそうならない場合, 電源を直ちに切り 2 フェーズの壁コンセントのフェーズを交換し,デバイスに右回りに電気が供給されるようにして下さい.そうしないと傾斜は正確にセットされず,傾斜をコントロールするモーターの電源が切れます.
N 通常,分電板から C 型回路で 16 アンペア必要です.走行面が 200/75cm から 300/125cm までの大きさのものは C 型回路で 32 アンペア必要です.もしデバイスをスタートさせた時ヒューズが切れましたら,他の回路を保護するため (例 K ヒューズ)電源を入れる前にランニングマシンの名前を確認し電源容量を確認してください.
N 質問等はお客様の電気技術者にお尋ねいただくか h/p/cosmos までご連絡ください.
N 設置前にネームプレートに記載されている電圧,周波数の仕様を必ず確認し,条件と一致しているか確認して接続して下さい.
N ケーブルは数年使用した後,線の周りのゴムが痛んだりしやすくなりますので電源を入れる前に常に線に破損などがないかよくチェックし.もし破損などが見つかった場合はすぐに交換してください.
[4.C1] ネームププレート
ネームプレート例
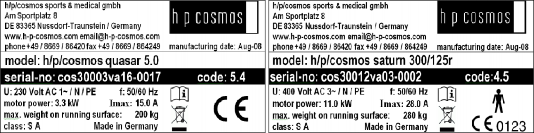
例.スポーツデバイスモデル h/p/cosmos® quasar / メディカルデバイス h/p/cosmos® saturn 300/125r
詳細はこのマニュアルの „テクニカルデータ“ の項目を参照ください.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 27 of 175 LN
[4.C2] 電機系統の安全測定と „第一回目の安全測定値“
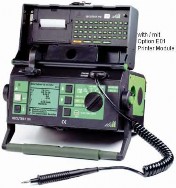
お客様のところにマシンが設置されましたらすぐに電圧チェックをします „アース抵抗保護“, „絶縁抵抗“ „漏電“ のチェックをしプロトコル[cos11690xx] に „第 1 回目の測定“として数値を記録してください. 詳しくはこのマニュアルの„メンテナンス
/ セイフティチェック“ の項目を参照してください. このプロトコル[cos11690xx]のコピーは測定値„第 1 回目の測定値“記入後, h/p/cosmos.に送られます.
写真: 例:IEC 601-1 基準,電機系統の安全測定デバイス
[4.C3] ポテンシャルエクアリゼーション
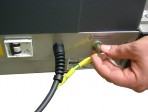
ポテンシャルエクアリゼーションケーブル[cos10223] はデバイスの差込口と医療用施設のポテンシャルエクアリゼーションベアリングに接続します.
N 医療現場では全てのデバイスはポテンシャルエクアリゼーションケーブルを建物のポテンシャルエクアリゼーションベアリングに接続されなければなり ません.
感電防止のためインストレーションの途中や, ポテンシャルエクアリゼーションの抜き差し中にデバイスを電源につながないでください.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 28 of 175 LN
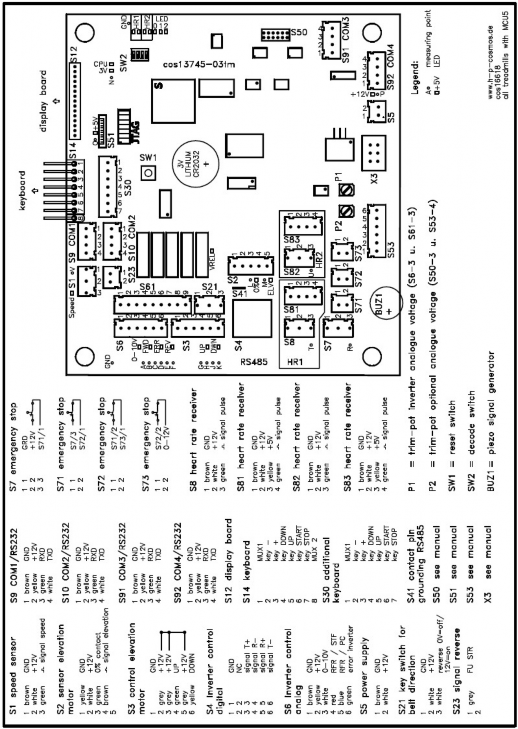
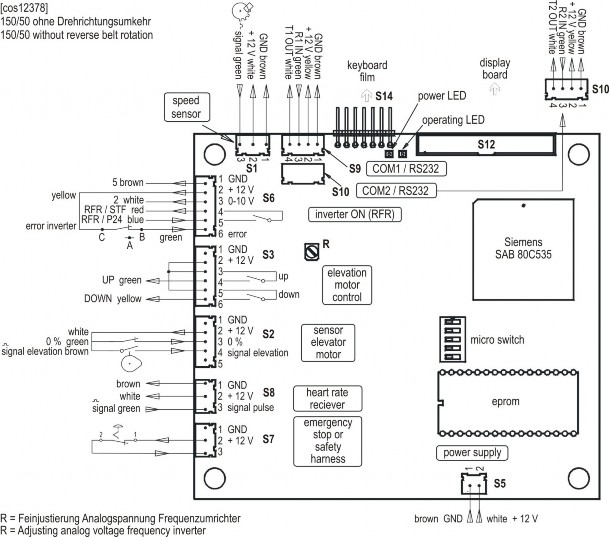
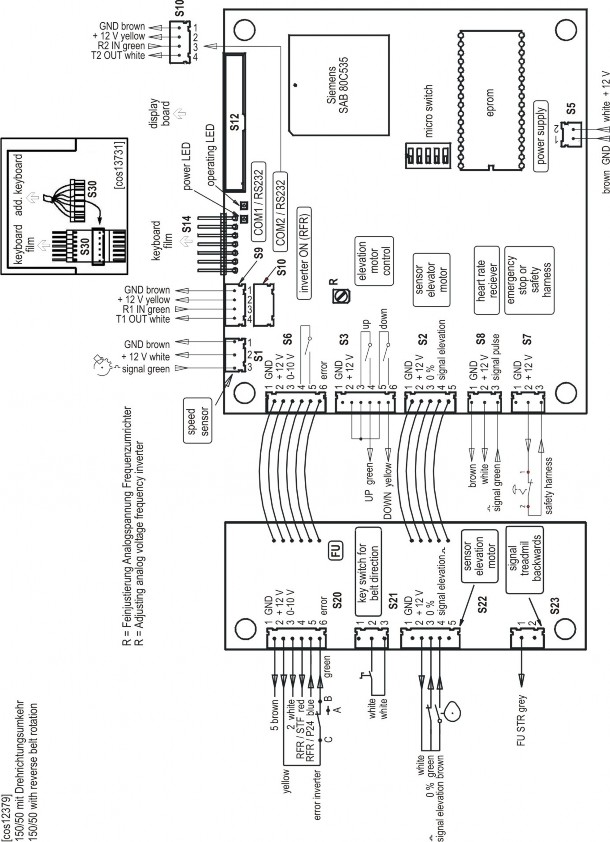
[4.C4] ユーザーターミナルのケーブル接続
ユーザーターミナルが輸送のために外されていた場合,ケーブルを継いで下さい.(下図参照)
N MCU5 コントロールユニット (12/2007 以降)
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 29 of 175 LN
N MCU4 コントロールユニット (12/2007 までの生産デバイス)
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 30 of 175 LN
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 31 of 175 LN
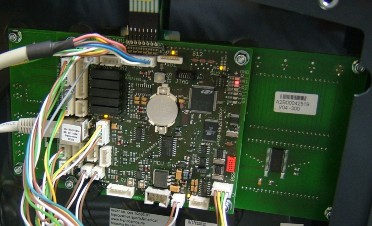
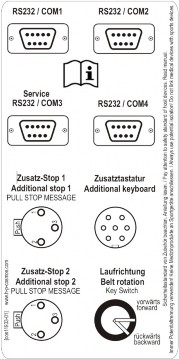
写真上:ユーザーターミナルの中の MCU5 コントロールボードとディスプレイボード
右図:プレートの背面についているインターフェース,追加のコネクター
(メス)との接続表示ステッカー
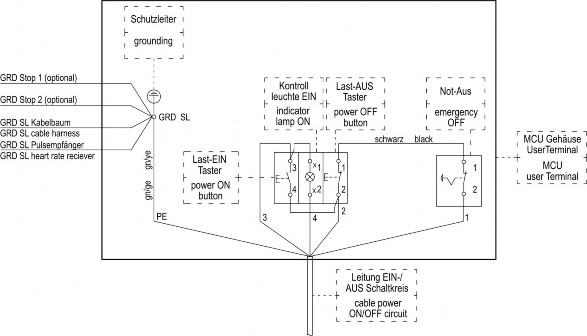
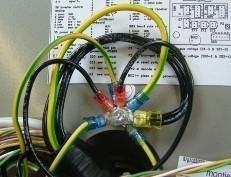
上図: ON/OFF ボタンと緊急停止のケーブル接続 (ユーザーターミナル内)
右図:グランドコネクション(ユーザーターミナル内)注: GND / GND = グランド
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 32 of 175 LN
[4.D] ランニングマシンのスタート方法
[4.D1] エマージェンシーストップボタン(緊急停止ボタン)の解除
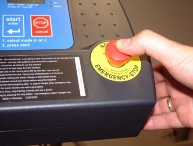
電源を入れるには,まず最初に emergency-stop(緊急停止ボタン)を引く(マシンのタイプに よって異ります)もしくは左に回してロックを解除して下さい.(次ページ参照)
[4.D2] デバイスのスイッチを入れる

No. | 図説 | 解説 |
[01] |
| エマージェンシーストップボタンを解除します 図左ボタンをまわして解除するタイプ 図下ぼたんを引き上げて解除するタイプ
|
[02] |
| デバイスの前についている電源をいれます(モーターカバーの前). |
[03] |
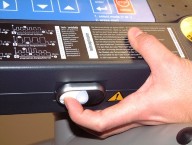
| フロントの白黒のキースイッチを入れます( 2003 まで緑の "ON" 又は "I" キー). 12/2007 までのいくつかのモデルの ON-/OFF-キーはユーザーターミナルについているものもあります. スイッチを入れるとキーに明かりがつきます(もし、付かない場合は部屋の電源、マシンの主電源、緊急停止ボタンなどをチェックしてください). |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 33 of 175 LN
スポーツ&フィットネス用のデバイス(12/2007 までの製造モデル)
デバイスの前部のヒューズでスイッチ(フードの前).を入れ"スタンバイモード"にします (この時 emergency-stop)が解除されていないと ”PULL STOP” がディスプレイに点滅表示されます)
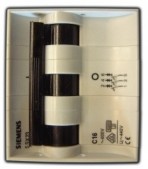
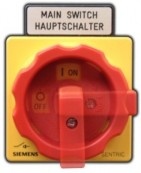
ヒューズ と
メインスイッチ 2- 又は 3
ポール
ON / OFF ボタン コントロールランプ
ON / OFF ボタン
2003 年まで
メインスイッチ走行面サイズ
200...300/75...125cm onwards
N モーターのアジャスト機能に障害が出たりバックアップ機能の停止などがひき起されますので,デバイスのオン,オフの間隔は最低 1~2 分以上あけて下さい. (3 フェーズの場合は 2~3 分以上).
N 絶縁変圧器のついている医療用のデバイスはリミッター(サージガード)がついているので 短い時間でのオン,オフは回路に負荷がかかりリミッターが働き,機能は停止します.
N 専門機関で毎日使用する場合,使用する都度スイッチを入れるのではなく,朝, 電源を入れたらそのままスタンバイモードにしておき,夕方その日の使用が終
ったら電源を切るようにして下さい.
[4.D3] デバイスのスイッチを切る
ユーザーターミナルの黒いボタンでマシンのスイッチを切ると(2003 までは赤の “O” キー) インジケーターが消えます. (モデルによってはマシンのフロント部分).
12/2007 前までのいくつかのモデルは ON-/OFF-キーがユーザーターミナルについているものもあります.
スポーツ&フィットネス用のデバイス(12/2007 までの製造モデル)
デバイスの前についているヒューズスイッチを切ってください(フードの前).
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 34 of 175 LN
[4.E] エマージェンシーストップ/緊急停止
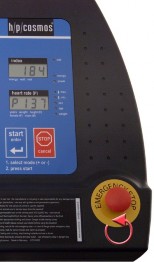
転倒の可能性,緊急時にはユーザーターミナルの赤い Emergency -stop(緊急停止ボタン)を押して下さい.
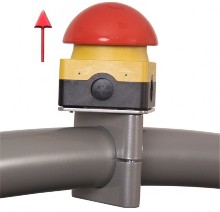
ユーザーターミナルのないマシンは Emergency-stop
(緊急停止ボタン)は直接手摺りについています.
再度マシンをスタートさせるには,Emergency-stop(緊急停止ボタン)を引くもしくは左に回して解除して下さい(右図参照).
左図:左にまわしてロック解除 下図:上に引き上げてロック解除
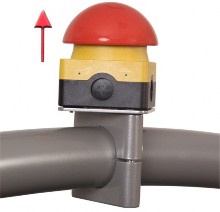
N Emergency-stop(緊急停止ボタン)は緊急の場合のみ使用して下さい.
N Emergency-stop(緊急停止ボタン)は通常のストップキーとして使用しないでください.
Emergency-stop(緊急停止ボタン)解除後,スポーツ&フィットネス用のランニングマシンはすぐ使えるようになってます(ディスプレイをよく見て下さい).医療用ランニングマシンは 1~2 分待ってから白い„I“キー(2003 年までのモデルは緑の“ON”又は“I”キー) で再度オンにして下さい. (“デバイスのスイッチを切る“で述べたように 3 フェーズデバイスは 2~3 分待ってから).

© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 35 of 175 LN
お客様に h/p/cosmos のデバイスの操作説明をする前に h/p/cosmos 認定テクニシャン (代理店 又は サービスパートナー) がデバイスのインストレーションをします.この項目はインストレーションのオーバービューシートです.詳細はマニュアルの個々の項目を参照してください.
以下の項目をチェックしてください
No. | 図説 | 説明 |
[01] |
| 納品されたランニングマシンとデリバリーノートを比較してください. 全てのパーツ,アクセサリー,サービスボックス,ランニングマシンホルダーが破損のない状態で届いていることを確認してください. 説明済み |
[02] |
| レべリングソケットを調整します. 説明済み |
[03] |
| 手すりの固定ネジをしっかりしめます. 説明済み |
[04] |
| 壁のソケットを目視により確認します. 破損,焼けていないか,きちと設置してあるか, (ペイントや汚れ,変形はないか) チェックしてください. 壁側の差込のコネクションピンも電圧をチェッカーで測定ます(図左) 測定器は Testavit Schuki 3 –をお勧めします(別インストラクション参照 h/p/cosmos 注文番号[cos15900] - . デバイスの電気系統の接続の確認をします. 延長ケーブル, たこあし配線は不可, ケーブルにつまずかないように接続してあるか,ランニングマシンは個々のヒューズに直接接続されているか,確認してくださいもし壁のコンセントに直接接続できない場合、使用付加の張り紙をしマシンは使用しないでください 説明済み |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 36 of 175 LN
[05] |
| マシンが設置されましたらすぐに電機系統の安全測定をします „アース抵抗保護“, „絶縁抵抗“ „漏電“ のチェックをしプロトコル[cos11690xx] に „第 1 回目の測定“として数値を記録してください. 詳しくはこのマニュアルの„メンテナンス / 検査“ の項目を参照してください. このプロトコル[cos11690xx]のコピーは所有者のマニュ アルとオリジナルの測定値„第 1 回目の測定“は生産者である h/p/cosmos.に送られます ポテンシャルエクアリゼーションケーブル電位を同等にするケーブルは測定後に接続してください. 説明済み |
[06] |
| “サービスボックスにある” 潤滑油特別シリコンオイルを 30 ml を注入します. 説明済み |
[07] |
| ランニングベルトのテンションをチェックします. (スリップしないように). 説明済み |
[08] |
| ランニングベルトを調整します. 事故防止のため調節用キーを使用後は忘れずにキーをスクリューから外してください! 説明済み |
[09] |
| シュミレーター又は POLAR センサーをつかって心拍数受信装置の機能チェックをします. 外部からの障害がないかチェックしてください. 説明済み |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 37 of 175 LN
[5.]オペレーション
ユーザーターミナルがないランニングマシンの場合(ディスプレイ,キーボード無し),マシンのコントロールは RS 232 経由のみによって行えます.(例.心電図計, 肺活量測定, PC のソフトウエア h/p/cosmos® para graphics®-パラグラフィックス-又は h/p/cosmos® para control®. -パラコントロール-)重要なセキュリティデバイス,警告,システム環境,互換性のある周辺機器のリストはマニュアルの RS232 インターフェースとオプシ ョ ンの RS232 プ ロト コ ルの 項目 もし くは ホ ーム ページ www.coscom.org をご覧ください
RS232 イ ン タ ー フ ェ ー ス か ら USB に 変 換 す る ア ダ プ タ も あ り ま す の で h/p/cosmos
までご注文下さい. オーダーナンバーcos12769-01.
USBでコントロールする場合ペンティアム 1.8GHz もしくはそれ以上が必要です.
以下これから説明する機能,メンテナンス,サービスについては PC ソフトウエア h/p/cosmos® para control®(無料付属ソフトウエア)をお使いいただくことをお奨めします.キーボード,又はユーザーターミナルをご購入いただいた場合 RS232 インターフェースでランニングマシンと接続出来ます.
オプション 1:ユーザーターミナル MCU4 リモートコントロールケーブル 5m 付: h/p/cosmos オーダーナンバー[cos10002].
オプション 2:追加キーボード 6 キーと 2m ケーブル付:h/p/cosmos オーダーナンバー[cos10106].
追加キーボード,追加ユーザーターミナルを使う場合(モデルによりますが)ユーザーターミナルの後ろのパネルを換えるか又は追加の接続ケーブルやコネクターが必要です.

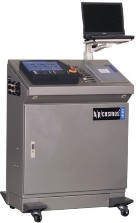
オーバーサイズランニングマシンとユーザーターミナル無しのデバイスオーバーサイズランニングマシ
ンシリーズ h/p/cosmos® venus(ビーナス)と h/p/cosmos® saturn (サターン)はユーザーターミナル付き外部コントロールユニットがあります. (右図参照)
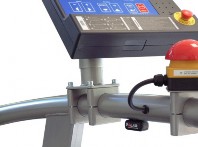
ユーザーターミナルは,後で手
摺 り に 付 け る こ と も 出 来 ま す . 写 真 上 : レ ト ロ フ ィ ッ テ ィ ン グ 手 摺 り 装 着 の ユ ー ザ ー タ ー ミ ナ ル / 写 真 左 : オ プ シ ョ ナ ル タ イ ヤ 装 着 と モ ニ タ ー / ラ ッ プ ト ッ プ 用 ア ー ム 付 き 外 部 コ ン ト ロ ー ル ユ ニ ッ ト
ユーザーターミナルの手摺りへの取り付け作業[cos13514]
PC モニター又はラップトップのアーム(回転式) [cos13321]
ラップトップコンピュター [cos13476]
外部コントロールユニット (キャスター4 個付き) [cos14184]
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 38 of 175 LN
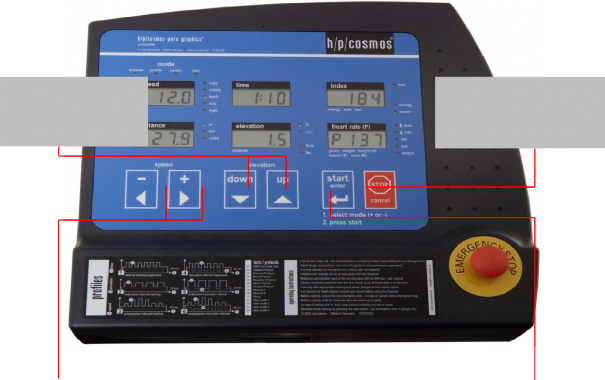
モード選択(マニュアル,プロファイル,カーディオ,テスト) パラメーターの変更 (スピード,加速 / 減速)
オプション選択,プログラムパラメーター
モード確定 (マニュアル,プロファイル,カーディオ,テスト)
パラメーター確定 (スピード,時間,心拍,等.)
オプション確認(ユニット測定) スタート/ 開始 (選択モード)
ストップ/ 停止操作停止
エレベーション変更プログラムステップ
[5.A1] キーボードボタン

モードによりキーの果たす機能が違います.操作説明のマニュアルモード,プロファイルモード,カーディオモード,テストモードをお読みください.インターフェースプロトコル„コスコム v3“ からそれ以上はインターフェースリモートコントロールによりキー操作の c と d と f と e の機能を停止することが出来ます.安全のためキー操作の a と b は機能停止することは出来ません.
[5.A2] ディスプレイ
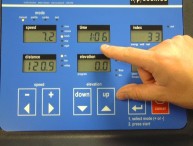
ディスプレイ上の 6 つの四角い小さい液晶ディスプレイ内に,スピード,エクササイズ時間,消費エネルギー (マシン回転数から割り出したワットとメッツ表示),エクササイズ距離,傾斜と心拍数が表示されます.その各液晶ディスプレイの右脇に明りが点灯(LED)し,現在のモードを表しています.
ディスプレイに表示される明りの意味:
N オプション選択(LED ) N パラメーター変更(LCD) N 干渉 / エラー
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 39 of 175 LN
ランニングマシンを b で止めたときインジケーターの表示はそのまま表示され...次に c を押すとランニングマシンを再スタートできます.
そのときモード(マニュアル,プロファイル,カーディオ,テスト)は解除されています.
b をもう一度押すとインジケーターは全てゼロにもどります.
もしランニングマシンをスピードの a でゼロまで下げるとポーズになり („PAUSE“表示),今までの数値はそのまま残り再スタートしたときに数値はそこから継続されます.
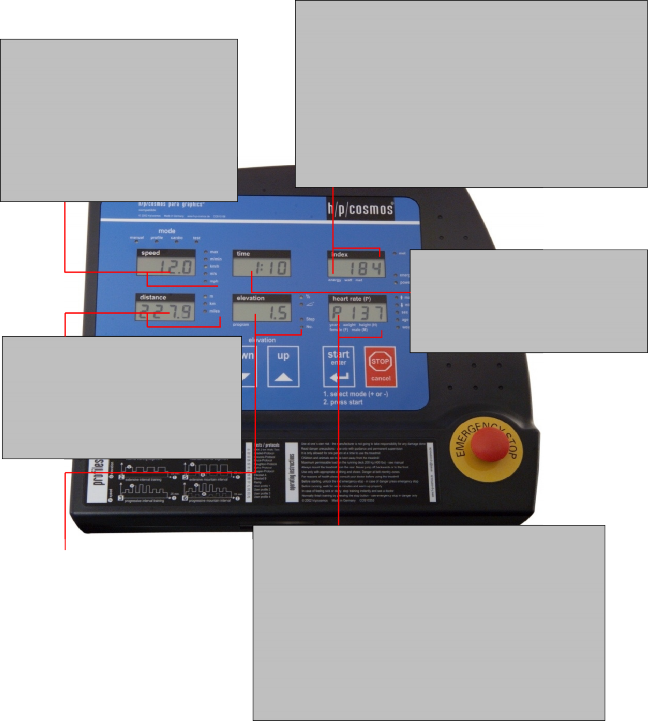
[5.A3] ディスプレイ (スタンダード 構成)
Display | LED | Status | Unit | Definition |
メッツ* | MET | | MET | 0.1 |
消費エネルギー | Energy | | KJ | 1 |
ワット | Power | | Watt | 1 |
| Index | 1 | ||
デックス (UKK) |
LED | Status | Unit | Definition |
max | | ||
m/min | | m/min | 0.1 |
km/h | | km/h | 0.01 |
m/s | | m/s | 0.01 |
mph | | mph | 0.01 |
* 1 メタボリック(MET) 安静時の酸素消費量. 2 MET は 3.5 km/h で歩いた消費量に相当し 8 MET は約 13 km/h で走った消費量に相当します.(全てのモデルに表示されるわけではありません).
LED | Status | Unit | Definition |
mm:ss | 1 | ||
hh:mm | 1 |
LED | Status | Unit | Definition |
m | | m | 0.1 |
km | | km | 0.1 |
miles | | miles | 0.1 |
LED | Status | Unit | Definition |
% | | % | 0.1 |
| | ° | 0.1 |
Step | | 1 | |
No | | 1 |
Display | LED | Status | Unit | Definition |
心拍数 (最高.) 心拍数 (最低.) 性別 | Sex M = 男性 F = 女 性 | | 1/min 1/min M/F | 1 1 |
年齢体重 身長 | Age Weight H .... | | year kg cm | 1 1 1 |
LED オン / LED オフ
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 40 of 175 LN
[5.B] オペレーション方法
[5.B1] 基本構成
ランニングマシンはマニュアル,プロファイル,カーディオ,テストの 4 つのモードがあり.モード使用中にに割り込み操作することも出来るモードもあります.
最初に a 又は d でモードを選び c で決定して下さい(モードの 4 つの LED を見てください)どんなモードのときでも常に平行してデータやコマンドを送受信出来るようにするため
RS232 は活かしておいて下さい. RS232 インターフェース経由でもユーザーターミナルからで
もの常に最新のコマンドが実行されます.
[5.B2] アクセラレーション(加速度)レベル
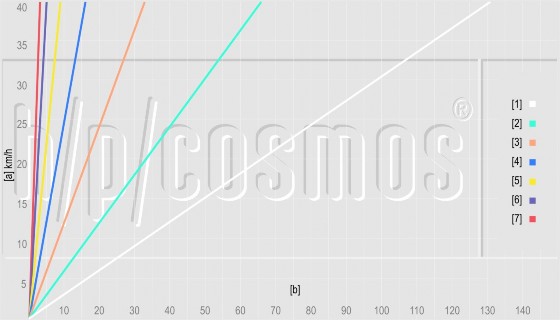
7 段階の加速,減速はどのモードにもついていて RS232 経由とコスコムプロトコルによってコントロール可能です.最高加速度レベルと最低加速度レベルは“ユーザーオプション/オプション機能“をご覧下さい.
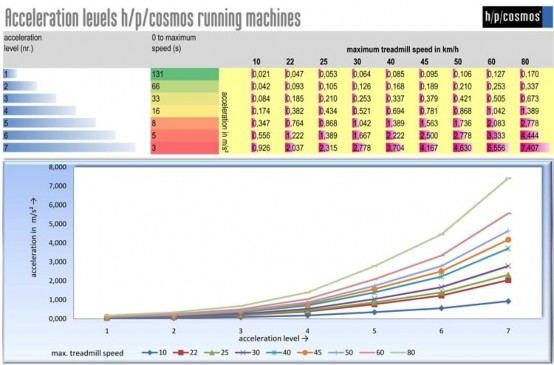
上図: [a] スピード(km/h), [b] 時間(秒)
0 から最高速度まで: レベル[1] 131 秒., [2] 66 秒., [3] 33 秒., [4] 16 秒., [5] 8 秒., [6] 5 秒. [7] 3 秒.

© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 41 of 175 LN
[5.B3] マニュアルモード
現在のマシンの状態:走行ベルトは停止しています.マニュアル,プロファイル,カーディオ,テストのいずれかのモードの一つに ランプが点滅しています.
[5.B3] | 順番. | 操作項目 | キー | ディスプレイ反応 / 表示説明 |
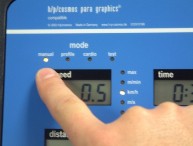
[01] | マニュアルモード選択 | a 又は d | マニュアル,プロファイル,カーディオ,テストのランプ がマニュアルに点滅するまで | |
[02] | マニュアル操作スタート | c | A) スタンダード設定では:
(通常: 0.5 km/h よりスタート,初期設定変更可) %表示: 心拍数 P. 40 ... P. 220. P の後ろのドットが点滅 B) オプション設定で消費エネルギーの表示可. % 表示: 65( 体重 65 kg )
体重数値は a 又は d で変更 , c で決定. マシンが数値をもとにパワーと消費エネルギーを計算表示します. その後は A) を参照 |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 42 of 175 LN
[03] | スピード変更
| a 又は d 押す又は押して | キーを押し続けると速度は上がり(下がり)続けます. 速度が„0“まで下がるとポーズになります. | |
ホールド | = 表示: PAUS. 他の数値はそのままキープさ れています. | |||
[04] | スピードの加速度,減速度レベルの変更
| a 又 d 数回押したところでホールド | 例: 加速度,減速度レベル“3”,の設定では 3 度連続押した所でホールド. 参考: 最高レベル 7,の設定はオプションで行っ て下さい.通常はレベル 4 が最高です. | |
[05] | ポーズモード | a | スピードを„0“ まで下げるとポーズポジションになります | |
= 表示: "PAUS".走行ベルトが止まり, 数値表示はそのままキープされています. 再スタートするには d 又は c を押し数値は ポーズ前の数値から開始されます. | ||||
[06] | 傾斜変更
| f 又は e 押す又は押してホールド | キーを押し続けると傾斜は上がり(下がり)続けます. ( f は 0 …まで). | |
[5.B3] | [07] | 別のモードへのジャンプ | c と a 又はd | 走行ベルトを止めずに次のモードにジャンプする又は前のモードに戻るにはこの方法が一番最適です. |
[08] | ランニングベルトの停止 | b | ランニングベルトが停止します. (停止するまでの減速速度数はオプションで設定出来ます). 数値は 2 分間,表示されますがその後はリセッ トされます. |
[5.B4] オートマティックモード
オートマティックモードは定義された設定に基いてマシンが動きます (心拍数は独立して計測されます.
注意:いずれかのモード(プロファイル,カーディオ,テスト)がスタートすると走行ベルトが動き,スピード,傾斜が設定された内容にそって動き出します.使用する際はこれらの事をよく理解し危険のないようにご使用下さい.(設定値は高すぎないようにして下さい)
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 43 of 175 LN
[5.B5] プロファイルモード / 事前プログラム トレーニングプロファイル
プロファイルモードには 6 つの違ったプログラムがあり,スピードのバリエーションと傾斜コンビネーションを利用し簡単なランニングトレーニングからクロスカントリーのランニングトレーニングのシュミレーションも出来ます.
オプショナル機能が活かされている場合(スタンダードではオフになっています):6 つのプロファイルの最高速度,最高傾斜確度,継続時間を選択出来ます("scaled")(計測),6x6x6(トータル 216)のバリエーションがあります.スタンダードセットアップは簡単で早いアクセスをするため計測無しです.
全ての 6 つのプロファイルは定義されておりメモリで設定されている内容は変えることは出
来ません.パーソナルプロファイル作成:テスト番号 21 ... 24 はユーザ定義 (フリープログラム設定)可能.
現在のマシンの状態: 走行ベルトは停止しています. マニュアル,プロファイル,カーディオ,テストのいずれかのモードの一つに ランプが点滅しています.
[5.B5] | 順番. | 操作項目 | キー | ディスプレイ反応 / 表示説明 |
[01] | プロファイルモード選択 | a 又は d | マニュアル,プロファイル,カーディオ,テスト | |
のランプ がプロファイルに点滅するまで | ||||
[02] | プロファイル操作開始 | c | プロファイル点灯
プログラムナンバー点灯 | |
=表示:設定された最高スピード | ||||
! 表示:設定されたトレーニング時間 | ||||
$ 表示:プロファイルナンバー. 1 | ||||
[03] | プロファイルナンバー. 1 〜6 の選択 | a 又は d でプロファイル | プロファイル点灯 最高スピード点灯 プログラムナンバー点灯 | |
ナンバー選択 | =表示: 設定された最高スピード | |||
! 表示:設定されたトレーニング時間. | ||||
$表示:選択されたナンバー. 1 ... 6 |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 44 of 175 LN
[04] | 選択した番号のプロファイル開始 | c | A) スタンダード設定では:
走行速度がプロファイルに設定されたスタート値まで上り次のステップに移る 5 秒前にビープ音でお知らせします.ディスプレイ上に現在の数値が表示されてます. 設定されている継続時間でベルトは停止します. それ以外でも停止させたい時は,b ストップボタンでいつでも 停止出来ます. B) オプション機能では: " 表示: SC 3 (1 ... 6)が点灯 = 表示: 選択されたプロファイルでの最高速度
! 表示: 選択されたプロファイルでの継続時間 a 又は d と c で(最高. 測度, 傾斜, 時間,距離) 入力 .6 つのスタンダードプロファイル以外に自分でバリエーションを作ることが出来ます. その後は A) を参照 | |
[05] | ランニングベルトの停止 | b | ランニングベルトが停止します. (停止するまでの減速度数の変更はオプションで設定出来ます) |
[5.B6] プロファイル実行中の変更
選択したプロファイル実行中も速度など内容は変更できますがメモリーの基本設定がかわるわけではありません.個人設定プロファイルはテストの no. 21 – 24 をお使いください
現在のマシンの状態: プロファイルモード,走行ベルトは動いています.
[5.B6] | 順番. | 操作項目 | キー | ディスプレイ反応 / 表示説明 |
[01] | スピードの変更
| a 又はd 押す又は押してホールド | キーを押し続けると速度は上がり(下がり)続けます. 速度が„0“まで下がると= Pause-position:ポーズになります数値表示はそのままキープされています. 速度は一時的に変更されたのであって次のス テップにはプログラムされている速度に戻ります. | |
[02] | スピードの加速度,減速度レベルの変更
| c 数回押したところでホールド | 例: 加速度,減速度レベル“3”, 3 度連続押した所でホールド. 参考: 最高レベル 7,の設定はオプションで行って下さい.通常はレベル 4 が最高です. |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 45 of 175 LN
[03] | ポーズモード =一時的に停止します | a | スピードを„0“ まで下げると= Pause ポーズになります | |
= 表示: "PAUS".走行ベルトが止まり, 数値表 | ||||
示はそのままキープされています. | ||||
再スタートするには d 又は c を押し数値は | ||||
ポーズ前の数値から開始されます. | ||||
[04] | エレベーションの変更
| f 又は e 押す又は押して | キーを押し続けると傾斜は上がり(下がり)続けます. ( f は 0 …まで).. | |
ホールド | 傾斜は一時的に変更されたのであって次のス | |||
テップにはプログラムされている傾斜に戻り | ||||
ます. | ||||
[05] | 次のプログラムにジャンプまたは前のプログラム | c | 走行ベルトを止めずに次のモードにジャンプする又は前のモードに戻る. | |
に戻る. | と e 又は f | |||
[06] | 別のモードにジャンプする,または前のモードに戻 | c | 走行ベルトを止めずに次のモードにジャンプする又は前のモードに戻るにはこの方法が一 | |
る. | と | 番最適です. 例えばマニュアルモードに一時的 | ||
a 又は d | に変更し走行ベルトを止めずに"クールダウン" 出来ます. | |||
を押す |
h/p/cosmos では記録をより簡単に確実にするためにインターフェース RS232 でのプリンターの接続又は
PC とソフトウエア h/p/cosmos® para graphics®の(h/p/cosmos パラグラフィックス)ご使用をお進めしています.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 46 of 175 LN
[5.B7] プロファイル概略
プロファイル 1-3: 時間によるトレーニング,エレベーションなし
プロファイル 4-6: 時間によるトレーニング,エレベーションあり
モデルによってメモリーの 30...99 に追加プロファイルが含まれます.
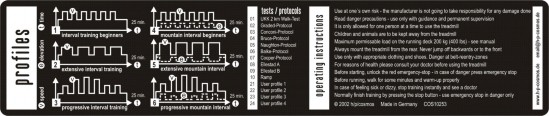
スタンダード設定での数値が表示されます,もし測定機能はオプション設定を参照.
[5.B7] | プロファイル 1 ビギナー | = m/sec | = km/h | ! min | $% |
ウォーミングアップ | 1.8 | 6.5 | 4.0 | 0.0 | |
High 1 | 2.5 | 9.0 | 0.5 | 0.0 | |
Low 1 | 1.8 | 6.5 | 3.0 | 0.0 | |
High 2 | 2.5 | 9.0 | 0.5 | 0.0 | |
Low 2 | 1.8 | 6.5 | 3.0 | 0.0 | |
High 3 | 2.5 | 9.0 | 0.5 | 0.0 | |
Low 3 | 1.8 | 6.5 | 3.0 | 0.0 | |
High 4 | 2.5 | 9.0 | 0.5 | 0.0 | |
Low 4 | 1.8 | 6.5 | 3.0 | 0.0 | |
High 5 | 2.5 | 9.0 | 0.5 | 0.0 | |
Low 5 | 1.8 | 6.5 | 3.0 | 0.0 | |
High 6 | 2.5 | 9.0 | 0.5 | 0.0 | |
Low 6 | 1.8 | 6.5 | 3.0 | 0.0 | |
25 分 | |||||
プロファイル 2 スタンダード | = m/sec | = km/h | ! min | $% | |
ウォーミングアップ | 2.0 | 7.2 | 5.0 | 0.0 | |
High 1 | 2.5 | 9.0 | 3.0 | 0.0 | |
Low 1 | 2.0 | 7.2 | 2.0 | 0.0 | |
High 2 | 2.5 | 9.0 | 3.0 | 0.0 | |
Low 2 | 2.0 | 7.2 | 2.0 | 0.0 | |
High 3 | 2.5 | 9.0 | 3.0 | 0.0 | |
Low 3 | 2.0 | 7.2 | 2.0 | 0.0 | |
High 4 | 2.5 | 9.0 | 3.0 | 0.0 | |
Low 4 | 2.0 | 7.2 | 2.0 | 0.0 | |
25 分 | |||||
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 47 of 175 LN
[5.B7] | プロファイル 3 プロフェッショナル | = m/sec | = km/h | ! min | $ % |
ウォーミングアップ | 2.8 | 10.1 | 4.0 | 0.0 | |
High 1 | 3.2 | 11.5 | 2.0 | 0.0 | |
Low 1 | 2.8 | 10.1 | 2.0 | 0.0 | |
High 2 | 3.6 | 13.0 | 1.0 | 0.0 | |
Low 2 | 2.8 | 10.1 | 2.0 | 0.0 | |
High 3 | 4.0 | 14.4 | 1.0 | 0.0 | |
Low 3 | 2.8 | 10.1 | 2.0 | 0.0 | |
High 4 | 3.6 | 13.0 | 1.0 | 0.0 | |
Low 4 | 2.8 | 10.1 | 2.0 | 0.0 | |
High 5 | 3.2 | 11.5 | 1.0 | 0.0 | |
Low 5 | 2.8 | 10.1 | 2.0 | 0.0 | |
High 6 | 3.2 | 11.5 | 1.0 | 0.0 | |
Low 6 | 2.8 | 10.1 | 4.0 | 0.0 | |
25 分 | |||||
プロファイル 4 ビギナー,エレベーションあり | = m/sec | = km/h | ! min | $% | |
ウォーミングアップ | 1.8 | 6.5 | 4.0 | 0.0 | |
High 1 | 2.5 | 9.0 | 0.5 | 5.0 | |
Low 1 | 1.8 | 6.5 | 3.0 | 0.0 | |
High 2 | 2.5 | 9.0 | 0.5 | 10.0 | |
Low 2 | 1.8 | 6.5 | 3.0 | 0.0 | |
High 3 | 2.5 | 9.0 | 0.5 | 10.0 | |
Low 3 | 1.8 | 6.5 | 3.0 | 0.0 | |
High 4 | 2.5 | 9.0 | 0.5 | 10.0 | |
Low 4 | 1.8 | 6.5 | 3.0 | 0.0 | |
High 5 | 2.5 | 9.0 | 0.5 | 10.0 | |
Low 5 | 1.8 | 6.5 | 3.0 | 0.0 | |
High 6 | 2.5 | 9.0 | 0.5 | 10.0 | |
Low 6 | 1.8 | 6.5 | 3.0 | 0.0 | |
25 分 | |||||
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 48 of 175 LN
[5.B7] | プロファイル 5 スタンダード,エレベーションあり | = m/sec | = km/h | ! min | $% |
2.0 | 7.2 | 5.0 | 5.0 | ||
High 1 | 2.5 | 9.0 | 3.0 | 0.0 | |
Low 1 | 2.0 | 7.2 | 2.0 | 10.0 | |
High 2 | 2.5 | 9.0 | 3.0 | 0.0 | |
Low 2 | 2.0 | 7.2 | 2.0 | 10.0 | |
High 3 | 2.5 | 9.0 | 3.0 | 0.0 | |
Low 3 | 2.0 | 7.2 | 2.0 | 10.0 | |
High 4 | 2.5 | 9.0 | 3.0 | 0.0 | |
Low 4 | 2.0 | 7.2 | 2.0 | 10.0 | |
25 分 | |||||
プロファイル 6 プロフェッショナル,エレベーショ ンあり | = m/sec | = km/h | ! min | $% | |
ウォーミングアップ | 2.8 | 10.1 | 4.0 | 0.0 | |
High 1 | 3.2 | 11.5 | 2.0 | 10.0 | |
Low 1 | 2.8 | 10.1 | 2.0 | 0.0 | |
High 2 | 3.6 | 13.0 | 1.0 | 7.5 | |
Low 2 | 2.8 | 10.1 | 2.0 | 0.0 | |
High 3 | 4.0 | 14.4 | 1.0 | 5.0 | |
Low 3 | 2.8 | 10.1 | 2.0 | 0.0 | |
High 4 | 3.6 | 13.0 | 1.0 | 7.5 | |
Low 4 | 2.8 | 10.1 | 2.0 | 0.0 | |
High 5 | 3.2 | 11.5 | 1.0 | 5.0 | |
Low 5 | 2.8 | 10.1 | 2.0 | 0.0 | |
High 6 | 3.2 | 11.5 | 1.0 | 5.0 | |
Low 6 | 2.8 | 10.1 | 4.0 | 0.0 | |
25 分 | |||||
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 49 of 175 LN
[5.B8] カーディオモード
ワークロードによる心拍コントロール („パルスコントロール“カーディオトレーニング)
[5.B9] カーディオモード/コントロール
事前に設定した心拍数の範囲にあわせてランニングマシンが動きます.心拍数トランスミッターベルトの装着が必要です.
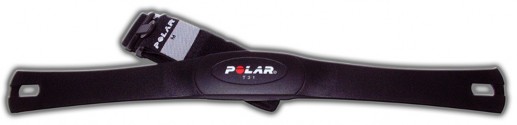
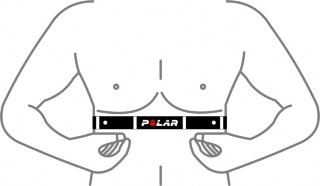
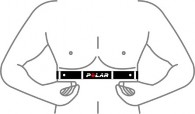
ベルトの長さをきつすぎたりゆるすぎたりしないように体にフィットするように調整してください (POLAR-ロゴがおもてになるように装着してください).
水や ECG で使用するジェル(薬局で購入可能)などで皮膚を少し湿らせると信号をキャッチしやすいです.
上図のように胸の下にベルトを装着してください.殆ど 95 ... 98 % の方はこのノーマルポジションで心拍をキャッチできます.
数値をプログラムします:
N 最高心拍数. トレーニング中のターゲット最高心拍数 (パルス)
N 最低心拍数. トレーニング中のターゲット最低心拍数 (パルス)
N 最高値. カーディオモードで許可されているスピード.(傾斜はトレーニング中セット可能)
ランニングマシンがスタートし,設定された心拍数内でトレーニングするようにマシンが自動的に速度を変えます.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 50 of 175 LN
スピードは定義された最高速度を越えません.もしスピードが最高速度に達しても心拍数がターゲットゾーンより低い場合,傾斜は目標心拍数に達するまで上がります. その逆に心拍数が目標まで達した後は,先に傾斜が下がり次にスピードが落ちます.
カーディオモードを開始した時,心拍数を受信出来なかった場合マシンの速度は開始設定速度のまま上がりません.そして 30 秒おきに警告音が鳴り 1 分後にモードはキャンセルされます (MCU5 ファームウエアバージョン < V1.03.1 又は MCU4 ファームウエアバージョ < V4.04.2 は 2 分後にキャンセル).しかし,トレーニング中に心拍数が一時的に受信出来なかった場合はマシンはそのまま設定にそって動きます.その場合 30 秒おきにビープ音がなりますが.モードはキャ
ンセルされません. エプロム ファームバージョン 3.04.1 ではランニングマシンの速度が時速 2 km まで落ちその 1 分後モードは終了します. (MCU5 ファームウエアバージョン < V1.03.1 又は MCU4 ファームウエアバージョ < V4.04.2 は 2 分後にキャンセル)
最高速度(km/h) | コントロール |
2 ... 最高. | 先にスピードがコントロールされ,スピードが目標に達した後, 傾斜がコントロールされます. |
例:
最高スピード時速 4.0km に設定.これは使用者に歩かせるだけを目的にした速度で傾斜によりコントロールします
最高スピード時速 20.0km に設定.これは傾斜せずにスピードだけでコントロールします.
走行中ほかのモードからカーディオモードに入る場合,実際の速度と傾斜角度に合わせることが出来ます(カーディオモードのプログラム制限がされていない場合).ランニングマシンはあらかじめセットされたスイスのマグリンゲン体育大学の推奨数値表にそって動きます.
心拍数の低い数値におけるワークロードでコントロールするチャート | |||
心拍数の相違 実測値><セット数値 | スピード | エレベーション | 時間 |
0 ... 5 | 0.2 km/h | 0.1 % | 25 Seconds |
5.1 ... 15 | 0.4 km/h | 0.2 % | 25 Seconds |
15.1 ... 30 | 0.6 km/h | 0.4 % | 25 Seconds |
30.1 ... 50 | 0.8 km/h | 0.8 % | 20 Seconds |
> 50 | 1.0 km/h | 1.0 % | 20 Seconds |
心拍数の高い数値におけるワークロードでコントロールするチャート | |||
心拍数の相違 実測値><セット数値 | スピード | エレベーション | 時間 |
0 ... 5 | 0.3 km/h | 0.3 % | 12 Seconds |
5.1 ... 15 | 0.8 km/h | 0.8 % | 12 Seconds |
15.1 ... 30 | 1.0 km/h | 1.0 % | 10 Seconds |
30.1 ... 50 | 1.5 km/h | 1.2 % | 8 Seconds |
> 50 | 2.0 km/h | 1.6 % | 7 Seconds |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 51 of 175 LN
[5.B10] カーディオモード操作
POLAR (ポラール)チェストベルト無しではカーディオモードは使用出来ません.
[5.B10] | 手順. | 操作項目 | キー | ディスプレイ反応 / 表示説明 |
[01] | カーディオモード選択 | a 又は d | マニュアル,プロファイル,カーディオ,テスト | |
のランプ がカーディオに点滅するまで | ||||
[02] | カーディオモード確認 | c |
| |
=表示:6.0 カーディオモードでの最高速度). | ||||
この数値は(ここでは 6.0)オプションで変更出 | ||||
来ます | ||||
| ||||
エネルギーが点灯 | ||||
[03] | 最高速度の変更 | a 又は d | =表示:点滅 2.0〜最高速度まで (カーディオモードでの最高速度) | |
例: | ||||
a)最高速度 4.0 に設定.歩く速度でのみのトレー | ||||
ニング,スピードによるコントロールではなく | ||||
傾斜のみのコントロールをしたい場合. | ||||
b) 最高速度 20.0 に設定した場合傾斜を使わず | ||||
にスピードのみによるコントロールをしたい | ||||
場合. | ||||
[04] | 最高速度の確認 | c |
最高速度点灯 | |
=表示:2.0 最高速度(カーディオモードでの | ||||
最高速度) | ||||
年齢点灯 | ||||
%表示: 35 が点滅 (35 才の場合) | ||||
[05] | 年齢の入力 | a 又はd | 年齢点灯 | |
%表示:が 0 ... 100(年齢)点滅, ファームウエ | ||||
アーV3.02.4: 18 ... 100 | ||||
[06] | 年齢の確認 | c |
%計算上の最適最高心拍数の点滅: 180 引く | |
年齢 | ||||
重要:健康状態を考慮しメディカルドクターの | ||||
指示に従い数値を決定して下さい. | ||||
もし設定がよければ c を押して下さい | ||||
[07] | 最高心拍数の変更 | a 又はd |
| |
% 最高心拍数の点滅 |
現在のマシンの状態: 走行ベルトは停止しています. マニュアル,プロファイル,カーディオ,テストのいずれかのモードの一つに ランプが点滅しています.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 52 of 175 LN
[5.B10] | [08] | 最高心拍数の確認 | c |
% 表示:推奨時間. 最高心拍数引く 10 |
[09] | 最低心拍数の変更 | a 又は d |
% 最低心拍数点滅 | |
[10] | 最低心拍数の確認 走行ベルトスタート | c | 走行ベルトが 0 から 2 km/h まであがります
現在の心拍数が設定範囲を外れると 又は が点灯, % 表示:現在の心拍数 P. 40 ... P. 220. 心拍にあわせ“P”の後のランプが点滅. スピードと傾斜は自動的にコントロールされます(チャート表参 照). | |
[11] | 停止 | b | 走行ベルト停止. (停止するまでの減速速度はオプションで設定して下さい) |
h/p/cosmos では記録をより簡単に確実にするためにインターフェース RS232 でのプリンターの接続又は
PC とソフトウエア h/p/cosmos® para graphics®の(h/p/cosmos パラグラフィックス)ご使用をお進めしています.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 53 of 175 LN
[5.B11] カーディオモード操作中への手動による割り込み
現在のマシンの状態: カーディオモードが選択されています.走行ベルトは動いています.
[5.B11] | 手順. | 操作項目 | キー | ディスプレイ反応 / 表示説明 |
[01] | 速度の変更
| a 又はd 押す又は押して | = 表示: 0 ...マシンの最高速度 キーを押し続けるとカーディオモードでの 最高速度まであがり(最低速度まで下がり)ます. 例:
にスピードのみによるコントロールをしたい場合.. N 速度を„0“まで落とすと = PAUSE-ポーズポジションになります: = 表示: PAUS. 数値はそのままキープされ ています. | |
スピードは自動的にカー | ホールド | |||
ディオモード内で設定さ | ||||
れた最高数値まで上がり | ||||
ます. | ||||
[02] | ポーズモード | a | = 表示: "PAUS". 走行ベルトは停止します. 数値はそのままキープ状態で停止します. d 又は c で再スタートすると数値は継続さ れます. | |
[03] | 傾斜の変更
| f 又はe 押す又は押して | キーを押し続けると傾斜は上がり/下がり (0-最低.)続けます. 重要: 傾斜変更は使用者の心拍数に影響を与えますので速度がそれにあわせて自動的に変化 | |
ホールド | します. | |||
[04] | 最高心拍数の変更 | c と |
% 表示:最高心拍レベル / | |
e 又は f | 最低心拍レベル. で数値を変更できます. | |||
を押す | ||||
[05] | 別のモードにジャンプする,または前のモードに戻 | c と | 走行ベルトを止めずに次のモードにジャンプする又は前のモードに戻るにはこの方法が一 | |
る | a 又は d | 番最適です. 例えばマニュアルモードに一時的に変更し走行ベルトを止めずに"クールダウン" | ||
を押す | 出来ます. |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 54 of 175 LN
[5.B12] テストモードとフリープログラムプロファイル
N いくつかのテストプロファイル(例. CONCONI test-, STEP test, COOPER test-等.) は耐久テスト
(最高数値,最高心拍数値使用)ですので医師,又は専門トレーナの監督のもと使用して下さい.
N ウォームアップとクールダウン時間は,よく考えて設定して下さい.
N 最高数値設定のもとでテストを行う場合, チェストベルトとフォルストップハーネス付きセーフティーアーチ(オプション装備) をお使い下さい.
[5.B13] テストプロファイル 使用環境
テストモードではいくつかの違った(事前定義と自己定義)テストが出来ます.下の表参照
UKK 歩行テスト(No1)はランニングマシンが計算と評価をする唯一のテストです(フィットネスインデックス).
ほかのテストプロファイルはロードをコントロールするだけで,ランニングマシンによる自動評価はされません. 評価はホスト機器(例えば 心拍測定, 肺活測定, 等.) もしくは外部 PC ソフトウエア (例えば. POLAR ポラール分析ソフトウエア)でされます.
[5.B13] | テスト | テスト/プロファイル | 解説 / プログラミング |
番号. | |||
1 | UKK 2-km ウォークテスト (タンペレ/フィンランドの UKK インスティテュートによる) | フィットネス評価テストとインデックス表示. 自己の可能最高歩行速度で 2km を歩行. 2km 歩行終了後フィットネスインデックス表示. | |
2 | Graded test グレードテスト
| 耐久テスト(最高ロードテスト) N 開 始 速 度 N ワンステップ(段階)の時間/分:秒. N 増加/ステップアップ km/h N アクセラレーションレベルN ブレイクタイム/分:秒 (例.血液採取し乳酸値測定器による乳酸値分析からの嫌気性反応に基いて測定.). スタンダードロードプロファイル: N 開始速度: 8.0 km/h コンディションによって変更 | |
してください | |||
N 1 ステップ(段階)の時間: 3 分. (変更可) N 1 ステップ(段階)毎の加速: 2.0 km/h (変更可) N アクセラレーションレベル: 4 (変更可 1 から 5) N ブレイクタイム: 30 秒. (変更可) | |||
走者が疲労状態の場合いつでも医師が手動で | |||
STOP(停止)できるようにして下さい. | |||
次のページへ... |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 55 of 175 LN
[5.B13] | 2 | グレードテスト | 続き ... |
プログラムしたポーズ時間はテスト中に変えるこ | |||
とが可能です.例えば: ポーズの延長,又は停止など. | |||
ポーズ時間の手動操作: テストプロファイルがポーズモードになり,走行ベルトが停止した時に,スタートボタンを押すことでカウントダウン後,次のプログラムステップを続行することが出来ます. もしくは,スタートボタンを 2 回押すとカウントダウン無しで即座に次のステップが開始出来ます. 又は„+“ボタンを押す事で,ポーズ中,自分の好きな速 度で歩行,走行することが出来ます. | |||
ポーズ時間終了後は次のステップに自動的に戻り | |||
ます. | |||
ポーズ時間の延長: ポーズモードの間に„-“ボタンを押すと好きなだけポーズ状態に出来ます. | |||
= 表示: „PAUS“ ポーズを終了するには START 又は „+“ を押してください.(上記参照). | |||
3 | Conconi test (コンコニテスト) 例. 心拍カーブを基にした嫌気性反応からの測定
| 耐久テスト (最高心拍数設定でのテスト) スタンダードロードプロファイル: N 開始速度: 8.0 km/h, コンディションに合わせて変更してください. N 距離 : 200 m 毎(変更可) N 増加: 0.5 km/h ずつ (変更可) 走者が疲労状態の場合いつでも医師が手動で STOP(停止)できるようにして下さい. |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 56 of 175 LN
[5.B13] | 4 | Bruce protocol (ブルースプロトコル) 例. ECG ストレステスト
| 順番 | 継続時間 | スピード | 傾斜 |
1 | 3:00 min | 2.7 km/h | 10 % | |||
2 | 4.0 km/h | 12 % | ||||
3 | 5.4 km/h | 14 % | ||||
4 | 6.7 km/h | 16 % | ||||
5 | 8.0 km/h | 18 % | ||||
6 | 8.8 km/h | 20 % | ||||
7 | 9.6 km/h | 22 % | ||||
5 | Naughton protocol ノートンプロトコル) 例. ECG ストレステスト
| 順番 | 継続時間 | スピード | 傾斜 | |
1 | 3:00 min | 3.0 km/h | 0.0 % | |||
2 | 3.5 % | |||||
3 | 7.0 % | |||||
4 | 10.5 % | |||||
5 | 14.0 % | |||||
6 | 17.5 % | |||||
6 | Balke protocol (バルケプロトコル) 例. ECG ストレステスト
| 順番 | 継続時間 | スピード | 傾斜 | |
1 | 2:00 min | 5.0 km/h | 2.5 % | |||
2 | 5.0 % | |||||
3 | 7.5 % | |||||
4 | 10.0 % | |||||
5 | 12.5 % | |||||
6 | 15.0 % | |||||
7 | 17.5 % | |||||
8 | 20.0 % | |||||
9 | 22.5 % | |||||
10 | * 25.0 % | |||||
* ランニングマシンサイズ 150/50 cm 最高. 24% | ||||||
7 | Cooper protocol (クーパープロトコル) 例. ECG ストレステスト
| N 開始速度 5.3 km/h ,傾斜 0%n N 1 分後: 傾斜 2 % に上昇 N その後傾斜は 1 分毎に 1% づつ上昇 N 傾斜が 25 %: に達すると速度が 1 分後とに 0.32 km/h 上がります 走者が疲労状態の場合いつでも医師が手動で STOP (停止)できるようにして下さい | ||||
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 57 of 175 LN
[5.B13] | 8 | Ellestad A Protocol エレスタッド A プロトコル) 例. ECG ストレステスト | 順番 | 継続時間 | スピード | 傾斜 |
1 | 3:00 min | 2.7 km/h | 10.0 % | |||
2 | 4.8 km/h | |||||
3 | 6.4 km/h | |||||
4 | 8.0 km/h | |||||
9 | Ellestad B Protocol (エレスタッド B プロトコル) 例. ECG ストレステスト | 順番 | 継続時間 | スピード | 傾斜 | |
1 | 3:00 min | 2.7 km/h | 10.0 % | |||
2 | 4.8 km/h | 10.0 % | ||||
3 | 6.4 km/h | 10.0 % | ||||
4 | 8.0 km/h | 10.0 % | ||||
5 | 8.0 km/h | 15.0 % | ||||
6 | 9.6 km/h | 15.0 % | ||||
10 | Ramp profile (ランププロファイル) (全てのタイプについているわけではありません)
| 2 つの項目設定でのランププロファイル: N ターゲットスピード: スタンダード: 10.0 km/h; 0 からトレッドミルの最高速度まで可能. N ターゲットスピードにいたるまでの時間(秒): スタンダード: 10 秒; 0 から 99 秒まで調整可能 | ||||
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 58 of 175 LN
[5.B13] | 11 | 脈管学のための „ガードナー テストプロトコル“ ガードナー テストプロトコルは末梢動脈 | 順番 | 継続時間分:秒 | 速度 | 傾斜 | トータル時間.分:秒 |
テスト前患者は走行ベルト上ではなくフットボード待機 | |||||||
疾患間患者の最高歩行距離の中でのトレ | |||||||
ーニングをします. 常に担当医の監督のもとチェストベルト | 0 | START 押すまで | 3.2 km/h | 0 | START を押すまで | ||
とフォルストップハーネス付きセーフテ | |||||||
テスト中. 患者は走行ベルト上です | |||||||
ィーアーチなどの安全装置を装着し行っ | |||||||
1 | 02:00 | 3.2 km/h | 0 | 2:00 | |||
てください. | |||||||
2 | 02:00 | 3.2 km/h | 2 | 4:00 | |||
患者はランニングベルトには乗らずにラ | |||||||
ンニングマシンのフットボードに乗って | |||||||
3 | 02:00 | 3.2 km/h | 4 | 6:00 | |||
ください.プロファイル11をスタートし速 | |||||||
4 | 02:00 | 3.2 km/h | 6 | 8:00 | |||
度が3.2 km/hになってから患者がベルトに | |||||||
5 | 02:00 | 3.2 km/h | 8 | 10:00 | |||
乗ります.その後すぐSTART キーを押を押 | |||||||
すとディスプレイはゼロにリセットされ | 6 | 02:00 | 3.2 km/h | 10 | 12:00 | ||
ます.(速度はそのまま) | |||||||
7 | 02:00 | 3.2 km/h | 12 | 14:00 | |||
ランニングマシンへのプリンター接続に | |||||||
8 | 02:00 | 3.2 km/h | 14 | 16:00 | |||
よりテスト結果がプリントアウト可能. | |||||||
| 9 | 02:00 | 3.2 km/h | 16 | 18:00 | ||
10 | 02:00 | 3.2 km/h | 18 | 20:00 | |||
11 | 30:00 | 3.2 km/h | 18 | 50:00 | |||
12 - 20 | 拘束/ 予備 | 拡張,アップデート用 | |||||
21 - 28 | 自由定義 ユーザープロファイル | 最高. 40 プログラムステップ / 計測不可 | |||||
テストモードにおける追加プロファイルファームウエアバージョン 3.02.3 – オプションにて選択,初期設定ではロックされています
[5.B13] | 70 | トレーニング インターバル 600 m / 14.5 17.5 km/h
| 順番 | 距離/時間 | 速度 | 傾斜 | 加速度 |
1 | 600 m | 14.5 km/h | 0 % | 3 | |||
2 | 1:30 min | 0.0 km/h | |||||
3 | 600 m | 15.5 km/h | |||||
4 | 1:30 min | 0.0 km/h | |||||
5 | 600 m | 16.5 km/h | |||||
6 | 1:30 min | 0.0 km/h | |||||
7 | 600 m | 17.5 km/h | |||||
8 | 1:30 min | 0.0 km/h |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 59 of 175 LN
[5.B13] | 71 | トレーニング インターバル 500 m / 15.0 19.0 km/h
| 順番 | 距離/時間 | 速度 | 傾斜 | 加速度 |
1 | 500 m | 15.0 km/h | 0 % | 3 | |||
2 | 1:15 min | 0.0 km/h | |||||
3 | 500 m | 16.0 km/h | |||||
4 | 1:15 min | 0.0 km/h | |||||
5 | 500 m | 17.0km/h | |||||
6 | 1:15 min | 0.0 km/h | |||||
7 | 500 m | 18.0 km/h | |||||
8 | 1:15 min | 0.0 km/h | |||||
9 | 500 m | 19.0 km/h | |||||
10 | 1:15 min | 0 km/h | |||||
72 | トレーニング インターバル 400 m / 16.0 21.0 km/h
| 順番 | 距離/時間 | 速度 | 傾斜 | 加速度 | |
1 | 400 m | 16.0 km/h | 0 % | 3 | |||
2 | 1:00 min | 0.0 km/h | |||||
3 | 400 m | 17.0 km/h | |||||
4 | 1:00 min | 0.0 km/h | |||||
5 | 400 m | 18.0 km/h | |||||
6 | 1:00 min | 0.0 km/h | |||||
7 | 400 m | 19.0 km/h | |||||
8 | 1:00 min | 0.0 km/h | |||||
9 | 400 m | 20.0 km/h | |||||
10 | 1:00 min | 0.0 km/h | |||||
11 | 400 m | 21.0 km/h | |||||
12 | 1:00 min | 0.0 km/h | |||||
73 | トレーニング インターバル 300 ... 600 m 15.0 21.0 km/h – ピラミッド
| 順番 | 距離/時間 | 速度 | 傾斜 | 加速度 | |
1 | 600 m | 15.0 km/h | 0 % | 3 | |||
2 | 1:30 min | 0.0 km/h | |||||
3 | 500 m | 17.0 km/h | |||||
4 | 1:15 min | 0.0 km/h | |||||
5 | 400 m | 19.0 km/h | |||||
6 | 1:00 min | 0.0 km/h | |||||
7 | 300 m | 21.0 km/h | |||||
8 | 0:45 min | 0.0 km/h | |||||
9 | 300 m | 21.0 km/h | |||||
10 | 0:45 min | 0.0 km/h | |||||
11 | 400 m | 19.0 km/h | |||||
12 | 1:00 min | 0.0 km/h | |||||
13 | 500 m | 17.0 km/h | |||||
14 | 1:15 min | 0.0 km/h | |||||
15 | 600 m | 15.0 km/h | |||||
16 | 1:30 min | 0.0 km/h |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 60 of 175 LN
[5.B13] | 74 | トレーニング インターバル 300 ... 600 m 15.0 21.0 km/h
| 順番 | 距離/時間 | 速度 | 傾斜 | 加速度 |
1 | 600 m | 15.0 km/h | 0 % | 3 | |||
2 | 1:30 min | 0.0 km/h | |||||
3 | 300 m | 21.0 km/h | |||||
4 | 0:45 min | 0.0 km/h | |||||
5 | 600 m | 15.0 km/h | |||||
6 | 1:30 min | 0.0 km/h | |||||
7 | 300 m | 21.0 km/h | |||||
8 | 0:45 min | 0.0 km/h | |||||
9 | 600 m | 15.0 km/h | |||||
10 | 1:30 min | 0.0 km/h | |||||
11 | 300 m | 21.0 km/h | |||||
12 | 0:45 min | 0.0 km/h | |||||
13 | 600 m | 15.0 km/h | |||||
14 | 1:30 min | 0.0 km/h | |||||
15 | 300 m | 21.0 km/h | |||||
16 | 0:45 min | 0.0 km/h | |||||
75 | トレーニング インターバル 300 m / 20.0 km/h
| 順番 | 距離/時間 | 速度 | 傾斜 | 加速度 | |
1 | 300 m | 20.0 km/h | 0 % | 3 | |||
2 | 0:45 min | 0.0 km/h | |||||
3 | 300 m | 20,0 km/h | |||||
4 | 0:45 min | 0.0 km/h | |||||
5 | 300 m | 20.0 km/h | |||||
6 | 0:45 min | 0.0 km/h | |||||
7 | 300 m | 20.0 km/h | |||||
8 | 0:45 min | 0.0 km/h | |||||
9 | 300 m | 20.0 km/h | |||||
10 | 0:45 min | 0.0 km/h | |||||
11 | 300 m | 20.0 km/h | |||||
12 | 0:45 min | 0.0 km/h | |||||
13 | 300 m | 20,0 km/h | |||||
14 | 0:45 min | 0,0 km/h | |||||
15 | 300 m | 20,0 km/h | |||||
16 | 0:45 min | 0,0 km/h |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 61 of 175 LN
[5.B13] | 76 | ウォークプロトコル 13 ステップ
| 順番 | 距離/時間 | 速度 | 傾斜 | 加速度 |
1 | 01:00 min | 1.8 km/h | 0 % | 1 | |||
2 | 01:00 min | 2.4 km/h | |||||
3 | 01:00 min | 3.0 km/h | |||||
4 | 01:00 min | 3.6 km/h | |||||
5 | 01:00 min | 4.3 km/h | |||||
6 | 01:00 min | 4.9 km/h | |||||
7 | 01:00 min | 5.5 km/h | |||||
8 | 01:00 min | 6.1 km/h | |||||
9 | 01:00 min | 6.7 km/h | |||||
10 | 01:00 min | 7.3 km/h | |||||
11 | 01:00 min | 7.9 km/h | |||||
12 | 01:00 min | 8.5 km/h | |||||
13 | 03:00 min | 1.8 km/h | |||||
77 - 79 | 拘束/ 予備 | 拡張,アップデート用 | |||||
80 | プロファイル VO2 / 10 k
| 順番 | 距離/時間 | 速度 | 傾斜 | 加速度 | |
1 | 2:00 min | 8.0 km/h | 0 % | 1 | |||
2 | 2:00 min | 10.0 km/h | 0 % | ||||
3 | 1:00 min | 10.0 km/h | 2 % | ||||
4 | 1:00 min | 10.0 km/h | 4 % | ||||
5 | 1:00 min | 10.0 km/h | 6 % | ||||
6 | 1:00 min | 10.0 km/h | 8 % | ||||
7 | 1:00 min | 10.0 km/h | 10 % | ||||
8 | 1:00 min | 11.0 km/h | 10 % | ||||
9 | 2:00 min | 11.0 km/h | 11 % | ||||
10 | 2:00 min | 11.0 km/h | 12 % | ||||
81 | プロファイル e VO2 / 11 k
| 順番 | 距離/時間 | 速度 | 傾斜 | 加速度 | |
1 | 2:00 min | 9.0 km/h | 0 % | 1 | |||
2 | 2:00 min | 11.0 km/h | 0 % | ||||
3 | 1:00 min | 11.0 km/h | 2 % | ||||
4 | 1:00 min | 11.0 km/h | 4 % | ||||
5 | 1:00 min | 11.0 km/h | 6 % | ||||
6 | 1:00 min | 11.0 km/h | 8 % | ||||
7 | 1:00 min | 11.0 km/h | 10 % | ||||
8 | 1:00 min | 12.0 km/h | 10 % | ||||
9 | 2:00 min | 12.0 km/h | 11 % | ||||
10 | 2:00 min | 12.0 km/h | 12 % | ||||
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 62 of 175 LN
[5.B13] | 82 | プロファイル VO2 / 12 k
| 順番 | 距離/時間 | 速度 | 傾斜 | 加速度 |
1 | 2:00 min | 10,0 km/h | 0 % | 1 | |||
2 | 2:00 min | 12,0 km/h | 0 % | ||||
3 | 1:00 min | 12,0 km/h | 2 % | ||||
4 | 1:00 min | 12,0 km/h | 4 % | ||||
5 | 1:00 min | 12,0 km/h | 6 % | ||||
6 | 1:00 min | 12,0 km/h | 8 % | ||||
7 | 1:00 min | 12,0 km/h | 10 % | ||||
8 | 1:00 min | 13,0 km/h | 10 % | ||||
9 | 2:00 min | 13,0 km/h | 11 % | ||||
10 | 2:00 min | 13,0 km/h | 12 % | ||||
83 | 拘束/ 予備 | 拡張,アップデート用 | |||||
84 | プロファイル VO2 / 14 k
| 順番 | 距離/時間 | 速度 | 傾斜 | 加速度 | |
1 | 2:00 min | 12.0 km/h | 0 % | 1 | |||
2 | 2:00 min | 14.0 km/h | 0 % | ||||
3 | 1:00 min | 14.0 km/h | 2 % | ||||
4 | 1:00 min | 14.0 km/h | 4 % | ||||
5 | 1:00 min | 14.0 km/h | 6 % | ||||
6 | 1:00 min | 14.0 km/h | 8 % | ||||
7 | 1:00 min | 14.0 km/h | 10 % | ||||
8 | 1:00 min | 15.0 km/h | 10 % | ||||
9 | 2:00 min | 15.0 km/h | 11 % | ||||
10 | 2:00 min | 15.0 km/h | 12 % | ||||
85 | Profile Super Balke プロファイルスーパーバルケ
| 順番 | 距離/時間 | 速度 | 傾斜 | 促進度 | |
1 | 1:00 min | 6.0 km/h | 4 % | 1 | |||
2 | 1:00 min | 6 % | |||||
3 | 1:00 min | 8 % | |||||
4 | 1:00 min | 10 % | |||||
5 | 1:00 min | 12 % | |||||
6 | 1:00 min | 14 % | |||||
7 | 1:00 min | 16 % | |||||
8 | 1:00 min | 18 % | |||||
9 | 2:00 min | 20 % | |||||
10 | 2:00 min | 22 % | |||||
11 | 2:00 min | 24 % | |||||
86 ... 89 | 拘束/ 予備 | 拡張,アップデート用 | |||||
90 | テストプロファイル
| 順番 | 距離/時間 | 速度 | 傾斜 | 加速度 | |
1 | 3:00 min | 7.5 km/h | 0 % | 1 | |||
2 | 7.5 km/h | 3 % | |||||
3 | 7.5 km/h | 6 % | |||||
4 | 8.0 km/h | 6 % | |||||
5 | 8.0 km/h | 9 % | |||||
6 | 8.0 km/h | 12 % | |||||
7 | 8.0 km/h | 15 % | |||||
8 | 8.0 km/h | 18 % | |||||
9 | 8.0 km/h | 21 % | |||||
10 | 8.0 km/h | 24 % | |||||
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 63 of 175 LN
[5.B13] | 91 | テストプロファイル
| 順番 | 距離/時間 | 速度 | 傾斜 | 加速度 |
1 | 3:00 min | 9.0 km/h | 0 % | 1 | |||
2 | 0:30 min | 0.0 km/h | |||||
3 | 3:00 min | 10.8 km/h | |||||
4 | 0:30 min | 0.0 km/h | |||||
5 | 3:00 min | 12.6 km/h | |||||
6 | 0:30 min | 0.0 km/h | |||||
7 | 3:00 min | 14.4 km/h | |||||
8 | 0:30 min | 0.0 km/h | |||||
9 | 3:00 min | 16.2 km/h | |||||
10 | 0:30 min | 0.0 km/h | |||||
11 | 3:00 min | 18.0 km/h | |||||
12 | 0:30 min | 0.0 km/h | |||||
13 | 3:00 min | 19.8 km/h | |||||
14 | 0:30 min | 0.0 km/h | |||||
15 | 3:00 min | 21.6 km/h | |||||
16 | 0:30 min | 0.0 km/h | |||||
17 | 3:00 min | 23.4 km/h | |||||
18 | 0:30 min | 0.0 km/h | |||||
19 | 3:00 min | 25.2 km/h | |||||
20 | 0:30 min | 0.0 km/h | |||||
21 | 3:00 min | 27.0 km/h | |||||
22 | 0:30 min | 0.0 km/h | |||||
23 | 3:00 min | 28.8 km/h | |||||
24 | 0:30 min | 0.0 km/h | |||||
25 | 3:00 min | 30.6 km/h |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 64 of 175 LN
[5.B13] | 92 | テストプロファイル
| 順番 | 距離/時間 | 速度 | 傾斜 | 加速度 |
1 | 3:00 min | 9.0 km/h | 2 % | 1 | |||
2 | 0:30 min | 0.0 km/h | 2 % | ||||
3 | 3:00 min | 10.8 km/h | 2 % | ||||
4 | 0:30 min | 0.0 km/h | 2 % | ||||
5 | 3:00 min | 12.6 km/h | 2 % | ||||
6 | 0:30 min | 0.0 km/h | 2 % | ||||
7 | 3:00 min | 14.4 km/h | 2 % | ||||
8 | 0:30 min | 0.0 km/h | 4 % | ||||
9 | 3:00 min | 14.4 km/h | 4 % | ||||
10 | 0:30 min | 0.0 km/h | 6 % | ||||
11 | 3:00 min | 14.4 km/h | 6 % | ||||
12 | 0:30 min | 0.0 km/h | 8 % | ||||
13 | 3:00 min | 14.4 km/h | 8 % | ||||
14 | 0:30 min | 0.0 km/h | 10 % | ||||
15 | 3:00 min | 14.4 km/h | 10 % | ||||
16 | 0:30 min | 0.0 km/h | 12 % | ||||
17 | 3:00 min | 14.4 km/h | 12 % | ||||
18 | 0:30 min | 0.0 km/h | 14 % | ||||
19 | 3:00 min | 14.4 km/h | 14 % | ||||
20 | 0:30 min | 0.0 km/h | 16 % | ||||
21 | 3:00 min | 14.4 km/h | 16 % | ||||
22 | 0:30 min | 0.0 km/h | 18 % | ||||
23 | 3:00 min | 14.4 km/h | 18 % | ||||
24 | 0:30 min | 0.0 km/h | 20 % | ||||
25 | 3:00 min | 14.4 km/h | 20 % |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 65 of 175 LN
[5.B13] | 93 | テストプロファイル
| 順番 | 距離/時間 | 速度 | 傾斜 | 加速度 |
1 | 2:30 min | 8.7 km/h | 3 % | 3 | |||
2 | 2:20 min | 5.6 km/h | 9 % | 1 | |||
3 | 0:10 min | 7.8 km/h | 5 % | 1 | |||
4 | 1:00 min | 13.7 km/h | 0 % | 1 | |||
5 | 1:00 min | 9.4 km/h | 0 % | 3 | |||
6 | 2:30 min | 9.4 km/h | 3 % | 3 | |||
7 | 2:20 min | 6.3 km/h | 9 % | 1 | |||
8 | 0:10 min | 8.5 km/h | 5 % | 1 | |||
9 | 1:00 min | 14.4 km/h | 0 % | 1 | |||
10 | 1:00 min | 10.1 km/h | 0 % | 3 | |||
11 | 2:30 min | 10.1 km/h | 3 % | 3 | |||
12 | 2:20 min | 7.0 km/h | 9 % | 1 | |||
13 | 0:10 min | 9.2 km/h | 5 % | 1 | |||
14 | 1:00 min | 15.1 km/h | 0 % | 1 | |||
15 | 1:00 min | 10.8 km/h | 0 % | 3 | |||
16 | 2:30 min | 10.8 km/h | 3 % | 3 | |||
17 | 2:20 min | 7.7 km/h | 9 % | 1 | |||
18 | 0:10 min | 9.9 km/h | 5 % | 1 | |||
19 | 1:00 min | 15.8 km/h | 0 % | 1 | |||
20 | 1:00 min | 11.5 km/h | 0 % | 3 | |||
21 | 2:30 min | 11.5 km/h | 3 % | 3 | |||
22 | 2:20 min | 8.4 km/h | 9 % | 1 | |||
23 | 0:10 min | 10.6 km/h | 5 % | 1 | |||
24 | 1:00 min | 16.5 km/h | 0 % | 1 | |||
25 | 1:00 min | 12.2 km/h | 0 % | 3 | |||
26 | 2:30 min | 12.2 km/h | 3 % | 3 | |||
27 | 2:20 min | 9.1 km/h | 9 % | 1 | |||
28 | 0:10 min | 11.3 km/h | 5 % | 1 | |||
29 | 1:00 min | 17.2 km/h | 0 % | 1 | |||
30 | 1:00 min | 12.9 km/h | 0 % | 3 | |||
31 | 2:30 min | 12.9 km/h | 3 % | 3 | |||
32 | 2:20 min | 9.8 km/h | 9 % | 1 | |||
33 | 0:10 min | 12.0 km/h | 5 % | 1 | |||
34 | 1:00 min | 17.9 km/h | 0 % | 1 | |||
35 | 1:00 min | 13.6 km/h | 0 % | 3 | |||
36 | 2:30 min | 13.6 km/h | 3 % | 3 | |||
37 | 2:20 min | 10.5 km/h | 9 % | 1 | |||
38 | 0:10 min | 12.7 km/h | 5 % | 1 | |||
39 | 1:00 min | 18.6 km/h | 0 % | 1 | |||
40 | 1:00 min | 14.3 km/h | 0 % | 3 | |||
41 | 2:30 min | 14.3 km/h | 3 % | 3 | |||
42 | 2:20 min | 11.2 km/h | 9 % | 1 | |||
43 | 0:10 min | 13.4 km/h | 5 % | 1 | |||
44 | 1:00 min | 19.3 km/h | 0 % | 1 | |||
45 | 1:00 min | 15.0 km/h | 0 % | 3 |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 66 of 175 LN
[5.B13] | 94 | テストプロファイル
| 順番 | 距離/時間 | 速度 | 傾斜 | 加速度 |
1 | 2:30 min | 7.2 km/h | 3.5 % | 1 | |||
2 | 2:00 min | 6.9 km/h | 10.5 % | ||||
3 | 1:00 min | 0.0 km/h | 0 % | ||||
4 | 1:00 min | 7.8 km/h | 10.5 % | ||||
5 | 1:00 min | 8.1 km/h | |||||
6 | 1:00 min | 8.4 km/h | |||||
7 | 1:00 min | 8.6 km/h | |||||
8 | 0:45 min | 8.9 km/h | |||||
9 | 0:45 min | 9.2 km/h | |||||
10 | 0:45 min | 9.4 km/h | |||||
11 | 0:30 min | 9.5 km/h | |||||
12 | 0:30 min | 9.6 km/h | |||||
13 | 0:30 min | 9.8 km/h | |||||
14 | 0:30 min | 9.9 km/h | |||||
15 | 0:10 min | 10.1 km/h | |||||
16 | 0:10 min | 10.2 km/h | |||||
17 | 0:10 min | 10.4 km/h | |||||
18 | 0:10 min | 10.5 km/h | |||||
19 | 0:10 min | 10.7 km/h | |||||
20 | 0:10 min | 10.8 km/h | |||||
21 | 0:10 min | 10.9 km/h |
h/p/cosmos では記録をより簡単に確実にするためにインターフェース RS232 でのプリンターの接続又は
PC とソフトウエア h/p/cosmos® para graphics®の(h/p/cosmos パラグラフィックス)ご使用をお進めしています.
[5.B14] テストモード操作

現在のマシンの状態: ランニングマシンスタンバイモード. LED モードが点滅.
[5.B14] | 手順. | 操作項目 | キー | ディスプレイ反応 / 表示説明 |
[01] | テストモード選択 | a 又は d | マニュアル,プロファイル,カーディオ,テストのランプ がテストに点滅するまで | |
[02] | テストモード確認 | c | $ 表示:プログラム番号. "Pr. 1 " 点滅 | |
[03] | テスト番号選択 | a 又は d | $表示:プログラム番号. „Pr. 1" ... "Pr. 24" 点滅
No 01 ... 10 事前定義 No 11 ... 20 予約 No 21 ... 28 ユーザー定義(フリープログラム) | |
[04] | テストプログラム確認 | c | 選択中のプログラム/ テストプロファイルにそってのディスプレイ表示とマシンの動き開始. | |
[05] | テストプログラム停止走行ベルト停止 | b | 走行ベルト停止. (停止するまでの減速度数の変更はオプションで設定出来ます) |


© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 67 of 175 LN
[5.B15] UKK 2 km ウォークテスト
UKK2km 歩行テスト(UKK= Urho Kaleka Kekkonen の略称,タンペレ/フィンランドの UKK インスティテュート) は心電呼吸効果(最高 VO2)と使用者の身体的コンディションから,だいたいのフィットネスインデックスを予測することを可能にしました.
このフィットネスインデックスの基礎となるのは使用者の身体的なコンディションが平均より上か下かを表します.年齢,身長,体重,テスト継続時間と心拍数から計算され.平均値は 100 が
基準です.もしフィットネスインデックスが 90 なら平均身体コンディションより下ということ
になり逆に 110 なら身体コンディションは平均より上ということになります.
テストは名前の通り.ウォーミングアップ後 2km を可能な限りの速い速度(走らないこと)で歩行しテストを行います. 重要なことは歩行スピードを早くし最高心拍数 ( 220 – 年齢).の 80%を維持することが必要です.続時間と心拍数は 2km 終了後すぐに計測されます. 2km(2000m)終了後すぐに速度が半分のスピードまで落ちます.その後マシンは"マニュアルモード" で説明のようにマニュアル操作できます.フィットネスインデックスはワット,消費エネルギーの代わりにインデックスのところに表示されます (計算式は下記参照). LED INDEX が点滅しています(コントロールパネル右上).
T (Time) = 2 km 走行の時間(秒) W (Weight) = 体重(kg)
H (Height) = 身長(cm)
解説
A (Age) = 年齢
HR (Heart Rate) = 1 分間の平均心拍数(bpm)
フィットネスインデックス計算式(性別によりインデックスが違います): 男性 インデックス= 420 + A x 0.2 – (T x 0.19338 + HR x 0.56 + [W : (H2) x 2.6])女性 インデックス= 304 + A x 0.4 – (T x 0.1417 + HR x 0.32 + [W : (H2) x 1.1])
例: 年齢: 50 歳 / 体重: 105 kg / 身長: 188 cm
テスト所要時間: 17:34 = 1054 秒
心拍数 500m = 158. 1000m = 156. 1500m = 160 and 2000m = 155

9338+
61
平均 (158+156+160+155) : 4 = 157 bpm
インデックス値 = 420+50x0.2–(1054x0.1 420+10-(203.8+87.9+29.7x2.6)=430–368.9 =
157x0.56+(105:(1.882)x2.6)) =
この 70 以下の指数価値は平均をかなり下回る結果になりますといえます(平均=100).結論:この方は耐久トレニングが必要です
基本的にこのテストは全ての健康な 20 才から 65 才までの方に適用します. この結果は太りすぎの方の場合,正確さに欠けるかもしれません. 高齢者の方の場合は推奨最高心拍数まで達しない場合が多いので、この場合も結果の正確性は下がるといえます.
オリジナルの UKK 歩行テストは大衆向けで一度に大勢の人を 1/2 分の間隔で 2km-の距離のトラックを歩かせテストします. UKK 歩行テストはもともとはランニングマシン用に開発されたものではないのですがランニングマシンでテストする利点があります.
ランニングマシンで UKK 歩行テストを使用する利点:
N テストの正確な距離と時間が測定出来る(正確に 2 km)
N テスト中の心拍数のコントロール
N 医師又はトレーナによる走者の一定の管理が可能
N フィットネスインデックスとテスト中のデータが PC 又はプリンターの接続で自動記録
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 68 of 175 LN
シリアルプリンター又は PCL-プリンター(パラレル/セントロニクスプラグ)とコンバーターは直接 h/p/cosmos のランニングマシンに接続可能です.オーダーナンバー[cos10056]. PC の接続なしで UKK フィットネスインデックス,日付け,時間,テスト所要時間,距離,傾斜,心拍数,年齢,性別,肥満指数(BMI)の記録が可能です. オプショナル機器/ アクセサリー (インターフェース/プリンター) 参照.
[5.B16] プログラム例: UKK 歩行テスト
注意: UKK 歩行テストをする前にはウォームアップをし,事前に使用者の最高歩行速度を調べておいて下さい.
現在のマシンの状態: ランニングマシンスタンバイモード . LED モードが点滅.
[5.B16] | 手順. | 操作項目 | キー | ディスプレイ反応 / 表示説明 |
[01] | テストモードを選択 | a 又は d | モード選択(マニュアル,プロファイル,カーディオ,テスト)
| |
[02] | テストモードを確認 | c | $ 表示: "Pr. 1 が点滅 | |
[03] | テストプログラム no 1 確認 UKK walk test | c |
%表示: "M" (男性) 点滅 | |
[04] | 性別選択(例:女性) | a 又はd | 性別が点灯 %表示:性別 "F" (女性)点滅 | |
[05] | 性別確認 | c |
%表示: "35" 点滅 | |
[06] | 年齢入力(例:30 歳) | a 又は d | 年齢点灯 %表示: "30" 点滅 | |
[07] | 年齢確認 30 歳 | c |
%表示: "65" 点滅 | |
[08] | 体重入力(例:55Kg) | a 又は d |
%表示: "55" 点滅 | |
[09] | 体重確認 55 Kg | c | %表示: "H175" 点滅 | |
[10] | 身長入力(例 170 cm) | a 又は d | %表示: "H170" 点滅 | |
[11] | 身長確認 170 cm | c | ランニングマシンスタート =表示:: "0.0" 点滅 |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 69 of 175 LN
[5.B16] | [12] | 歩行者の最高歩行速度入力 | a 又は d | %表示:現在の心拍数 他のインジケーターにも現在の数値表示. |
もし%表示: "P 0" が点滅しピッピッピと音 が鳴っている場合, 歩行者の心拍数を受信できていません.ハートレイトベルトをチェックし | ||||
てください | ||||
[13] | 2000 メートル歩行. 可能なかぎり早い速度. 走らないこと | 2km(200m)歩行終了後,速度は自動的に 50 %まで落ちます.
" 表示: UKK テスト結果 ! 表示: 2000 歩行のテスト所要時間 | ||
[14] | 約 5 分クールダウンし テスト結果を確認 (フィット | b | UKK 2 km ウォークテスト終了 | |
ネスインデックスと時間を確認)して停止 | インターフェース RS232 でのプリンターの接続 又 は PC と ソ フ ト ウ エ ア h/p/cosmos® para graphics®(h/p/cosmos パラグラフィックス)の使用 にて記録をより簡単に確実に出来ます. |
[5.B17] プログラミング例: フリー定義プロファイル
テストモードにてフリープログラムテストのプログラミングと修正,実行が Pr. 21" から„Pr. 28".
で出来ます.下記"Pr. 21" 参照
1 つのプログラムに 40 のプログラムステップの記憶が可能です.それ以上のステップが必要な場合はコンピュータを接続しランニングマシンをコントロール,モニタリングで出来る PC-ソフトウエアー h/p/cosmos® para graphics® をお使いください.プログラム中,現在のプログラムステップ番号が表示されますがトータルの距離,時間は表示されません.
間違った数値を入力したり,表を変えたい場合は e と f. でスクロールし d と a で数値を変更して下さい.プログラムをしている間,加速レベル表示は" " Acc X " と出ます.
スプリントの段階で (下表ステップナンバー.4 参照) マシンの加速度はレベル 4 で加速され 200メートル走行の後,減速度レベル 2 で減速されます.プログラム中,現在のプログラム% " St X ".が表示されます
プロファイル | 項目 | ステップ. 番号 | レベル | 速度 = | 距離 § | 時間 ! | 傾斜 $ | |
ウォーミングアップ | 1 | アクセラレーション | 1 | 5.0 km/h | 5:00 分. | 0 % | ||
速度アップ | 2 | 1 | 8.0 km/h | 2:30 分. | 0 % | |||
ゆるやかアップヒル | 3 | 1 | 8.0 km/h | 4:00 分. | 5 % | |||
スプリント(クイック加速) | 4 | 4 | 16.0 km/h | 200 m | 0 % | |||
クールダウン | 5 | 2 | 6.0 km/h | 5:00 分. | 0 % | |||
ストップ | 6 | 1 | 0.0 km/h | 0:00 分. | 0 % | |||
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 70 of 175 LN
現在のマシンの状態: ランニングマシンはスタンバイモード. LED モード点滅.
[5.B17] | 手順. | 操作項目 | キー | ディスプレイ反応 / 表示説明 |
[01] | テストモード選択 | a 又は d | モード選択(マニュアル,プロファイル,カーディオ,テスト)
| |
[02] | テストモード確認 | c | $ 表示:プログラム番号 "Pr. 1 " が点滅 | |
[03] | プログラム番号選択. | a 又は d "Pr. 21 " 点滅 | $表示:プログラム番号" Pr. 21" が点滅するまで | |
[04] | プログラム番号確認. | c 5 秒間. | = 表示:速度 "0.0" 点滅 %表示:プログラムステップ:" St. 1 " | |
[05] | 速度選択 5.0 km/h | a 又は d | ||
[06] | 速度確認 | c | § 表示:距離 "0" が点滅 | |
[07] | 距離確認 0 - (時間の後,設定) | c | ! 表示:時間 (分): "0:00" 点滅 | |
[08] | 時間選択 5 分 | a 又は d | ||
[09] | 時間確認 | c | ! 表示: 時間(秒): "5:00" 点滅 | |
[10] | 時間確認- 00 秒 | c | $表示:傾斜: "0.0"点滅 | |
[11] | 傾斜確認 0 % | c | "表示:アクセラレーションレベル: "Acc. 1" 点滅 | |
[12] | アクセラレーションレベル 1 確認 | c | =表示:速度: "0.0" 点滅 %表示:プログラムステップ: " St. 2 | |
[13] | 速度選択 8.0 km/h | a 又は d | ||
[14] | 速度確認 | c | §表示:距離: "0" 点滅 | |
[15] | 距離確認 0 (時間の後,設定) | c | ! 表示: 時間(分): "0:00" 点滅 | |
[16] | 時間選択 2 分 | a or d | ||
[17] | 時間確認 | c | ! 表示: 時間(秒): "2:00" 点滅 | |
[18] | 時間選択 30 秒 | a 又はd |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 71 of 175 LN
[5.B17] | [19] | 時間確認 | c | $ 表示:傾斜 "0.0" 点滅 |
[20] | 傾斜確認 0 % | c | "表示:アクセラレーションレベル: "Acc. 1" 点滅 | |
[21] | アクセラレーションレベル 1 確認 | c | =表示:速度: "0.0" 点滅 %表示:プログラムステップ:" St. 3 " | |
[22] | 速度選択 8.0 km/h | a 又は d | ||
[23] | 速度確認 | c | §表示:距離: "0" 点滅 | |
[24] | 距離確認 0 (時間の後,設定) | c | ! 表示:時間 (分): "0:00" 点滅 | |
[25] | 時間選択 4 分 | a 又は d | ||
[26] | 時間確認 | c | ! i 表示:時間 (秒): "4:00" 点滅 | |
[27] | 時間確認 00 秒 | c | $表示:傾斜: "0.0" 点滅 | |
[28] | 傾斜選択 5 % | a 又は d | ||
[29] | 傾斜確認 5 % | c | "表示:アクセラレーションレベル: "Acc. 1" 点滅 | |
[30] | アクセラレーションレベル 1 確認 | c | =表示: 速度: "0.0" 点滅 %表示:プログラムステップ:" St. 4 " | |
[31] | 速度選択 16.0 km/h | a 又はd | ||
[32] | 速度確認 | c | §表示:距離: "0"点滅 | |
[33] | 距離選択 200 m (時間の後,設定) | a 又はd | ||
[34] | 距離確認 | c | $表示:傾斜: "0" 点滅 | |
[35] | 傾斜確認 0 % | c | "表示:アクセラレーションレベル: "Acc. 1" 点滅 | |
[36] | アクセラレーションレベル 4 確認 | a 又は d | ||
[37] | アクセラレーションレベル 確認 | c | =表示:速度: "0.0" 点滅 %表示:プログラムステップ:" St. 5 " | |
[38] | 速度選択 6.0 km/h | a 又は d |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 72 of 175 LN
[5.B17] | [39] | 速度確認 | c | §表示:距離: "0" 点滅 |
[40] | 距離確認 0 (時間の後,設定) | c | ! 表示:時間 (分): "0:00" 点滅 | |
[41] | 時間選択 5 分 | a 又はd | ||
[42] | 時間確認 | c | ! 表示:時間 (秒):"5:00" 点滅 | |
[43] | 時間確認 00 秒 | c | $表示:傾斜: "0.0" 点滅 | |
[44] | 傾斜確認 0 % | c | "表示:アクセラレーションレベル: "Acc. 1" 点滅 | |
[45] | アクセラレーションレベル(加速度)選択 ("減速度") 2. | a 又は d | このプログラムステップでアクセラレーションレベル "2”の場合,速度 16 km/h から 6 km/h まで変更可能 | |
[46] | アクセラレーションレベル確認 | c | = 表示:速度 "0.0" 点滅 %表示:プログラムステップ:" St. 6 " | |
[47] | 停止速度確認 0 km/h プログラムファイル保存 | c 5 秒 以 上 | プログラム終了. Pr. 21 でプログラム開始可能 |
h/p/cosmos では記録をより簡単に確実にするためにインターフェース RS232 でのプリンターの接続又は
PC とソフトウエア h/p/cosmos® para graphics®の(h/p/cosmos パラグラフィックス)ご使用をお進めしています.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 73 of 175 LN
[5.B18] テストモード操作中への手動による割り込み
現在のマシンの状態: オプショナルモード:テスト,走行ベルトは動いています.
[5.B18] | 手順. | 操作項目 | キー | ディスプレイ反応 / 表示説明 |
[01] | 速度変更
| a 又はd 押す又は押してホールド | キーを押し続けると速度は上がり(下がり)続けます. 速度が„0“まで下がると= Pause-position:ポーズになります. =表示: PAUS. 他数値はそのままキープされ ています. 速度は一時的に変更されたのであって次のステップにはプログラムされている速度に戻ります. | |
[02] | 傾斜変更
全てのテストで有効なわけではありません | f 又は e 押してホールド | キーを押し続けると速度は上がり(下がり„0“まで)続けます. 傾斜は一時的に変更されたのであって次のステップにはプログラムされている傾斜に戻ります | |
[03] | アクセラレーション変更
(速度が上がっている又は下がっている時のみ有効) | 何度か押す c | 例: 加速度,減速度レベル“3”, 3 度連続押した所でホールド. 参考: 最高レベル 7 の設定はオプションで行って下さい.通常はレベル 4 が最高です. | |
[04] | 次のプログラムステップに移る又は前のステップに戻る (全てのテストで有効なわけではありません). | c と e 又は f を押す | 次のプログラムステップにジャンプする又は前のプログラムステップに戻る | |
[05] | 次のモードに移る又は前のモードに戻る (全てのテストで有効なわけではありません) | c と a 又はd | 走行ベルトを止めずに次のモードにジャンプする又は前のモードに戻るにはこの方法が一番最適です. 例えばマニュアルモードに一時的に変更し走行ベルトを止めずに"クールダウン" 出来ます. |
h/p/cosmos では記録をより簡単に確実にするためにインターフェース RS232 でのプリンターの接続又は
PC とソフトウエア h/p/cosmos® para graphics®の(h/p/cosmos パラグラフィックス)ご使用をお進めしています.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 74 of 175 LN
[6.]オプショナル設定
[6.A] コントロールとディスプレイ設定
エラー表示,RS232 インターフェースプロトコルの選択などデバイスの標準設定を行います.
ユーザーターミナル無しの場合:外部ユーザーターミナルもしくは PC と接続し PC ソフトウエア
h/p/cosmos® para control® (エイッチ/ピー/コスモス パラ コントロール)が必要です.
[6.A1] ユーザーオプション選択
現在のマシンの状態走行ベルトは停止しています. マニュアル,プロファイル,カーディオ,テストのいずれかのモードの一つに ランプが点滅しています.
[6.A1] | 手順. | 操作項目 | キー | ディスプレイ反応 / 表示説明 |
[01] | オプションモード選択 (OPxx) ユーザー 用. "管理者用オプション”は認定サービスエンジニア用です. | a と d と b を 同 時 に | = 表示: OP 01 点滅 (オプション 01) ! と "表示: E.rE SEt (エラーリセット) | |
3秒以上押す | ||||
[02] | オプション番号選択. | a 又は d | =表示: OP 01 ... OP 53 点滅 (オプション. 01 ... 53) | |
! と "表示: オプション短縮表示. | ||||
例.: E.rE SEt (エラーリセット) | ||||
[03] | オプション番号確認 | c | オプションリストとよく照らし合わせ調整,確 | |
認してください. 変更可能な数値は点滅してい | ||||
ます. 逆に変更出来ない値は点滅しません. | ||||
例: OP 01 (オイル & その他 | c | 表示: donE | ||
のエラーコード): 確認と | ||||
消去 | ||||
例: OP 02 (距離 / km): | c | |||
確認 | ||||
例: OP 08 (停止時間) a) 数 値 変 更 | a) a 又は d | |||
b) 数 値 確 認 | b) c |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 75 of 175 LN
[6.A2] ユーザーオプションリスト / オプション機能
ユーザーターミナル無しの場合: RS232 インターフェースケーブルで外部ユーザーターミナルもしくは PC と接続し PC ソフトウエア h/p/cosmos® para control®が必要です.
[6.A2] | オプション | 事項 | 説明 / 表示 |
OP01 | エラーメッセージの消去 | エラーメッセージを消去する前に必ずマシンの状況をチ | |
ェックし h/p/cosmos のサービス担当に連絡して下さい. §表示."donE". 注意:このオプションはエラーメッセージのリセットの方法です.もしエラーメッセージが消えない又はエラーが起こる場合は再度リセットを試みる前に h/p/cosmos サービス | |||
担当に連絡して下さい | |||
インターバル設定: E.01: オイルインターバル A-OP 35 E.02: 時間ごとの定期検査インターバル A-OP 37 E.02: 距離ごとの定期検査インターバル A-OP 38 注: 例えば E02 で時間による定期検査リクエストの設定を | |||
変更しても距離による定期検査の設定は変わりません、 | |||
(その逆も同じです)もしすべてを変更したい場合は管理者 オプション OP 47 で変更してください. | |||
OP02 | トータル距離の表示 | §表示: トータル距離( km)
| |
OP03 | トータル操作時間 (h)=スタンバイ時のモーターの動作時間も含む | §表示: トータル時間 $表示: h | |
OP04 | トータル操作時間(h)=ランニングマシン/モーターの動作時間 | §表示: トータル時間 $表示: h | |
OP05 | EPROM ファームウエア-バージョン | = 表示 “OP05” ! 表示 “typE” " デバイスタイプ表示, 例. “1.4” § 表示: „MCU 5“ $ バージョン,例. “1.01.1” % デフォルトタイプ表示,例. 1.3 | |
OP06 | 日時の変更 | ! 表示: rtc *real time clock) 現在時刻 $表示点滅: 日付/時間 (年, 月, 日, 時, 分, 秒) | |
OP07 | 心拍信号音 | このファンクションは心拍数のコントロール又,信号の送 | |
信チェックに使います (携帯電話,コンピュータモニターのよ | |||
うに). | |||
%表示: OFF 又は ON OFF: 心拍信号音なし | |||
ON: 心拍信号音あり | |||
OP08 | ストップキーを押した後の停止時間 / 減速時間 (最高速度に関係) | §表示:停止時間(秒). $表示: 秒数 | |
2 30 秒まで調整可能 |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 76 of 175 LN
OP09 | スタートキーを押した後の開始速度 (マニュアルモード とカーディオ 0.0 km/h まで減速(上級者向け) | =表示: 開始速度 km/h
0.0 km/h 5.0 km/h まで調整可能 | |
[6.A2] | OP11 | プロファイルモードの測定 | §表示: 測定度 |
(テストモードではなく) | 0: 測定なし (初期設定) | ||
1: 測定 1 ... 6, プロファイルモードで示されている値 (スピ | |||
ード, 傾斜,時間) | |||
2: 測定 1 ... 6,は個々にそれぞれ設定可能 (スピード, 傾斜, | |||
時間) | |||
OP12 | スピードの単位 | =表示: スピードの単位(少数点以下なし) | |
3 = m/min(少数点以下1桁) | |||
0 = km/h 1 = m/s 2 = mph 23 = m/min | |||
... 少数点以下 2 桁: | |||
20 = km/h 21 = m/s 22 = mph
| |||
OP13 | 距離の単位 | §距離の単位 | |
0 = km 1 = miles 2 = m
| |||
OP14 | 傾斜の単位 | $表示: 傾斜の単位 | |
0 = % (パーセント) 1 = ° (角度) | |||
| |||
OP15 | 体重(初期設定) | §表示: 10 ... 250 推定重量 | |
体重点滅 | |||
消費エネルギー,パワーの測定には正確な体重値入力が必 | |||
要です. | |||
OP16 | マニュアル又はオートマティ | 0 = OFF=プログラム開始前に体重値が求められません. | |
ック開始前に体重値の要求 | エネルギー消費の計測とパワーはオプション 15 の設定で | ||
行えます. 1 = ON = プログラム開始前に体重値が求められます. 消費 | |||
エネルギーとパワーは入力された体重値の設定によりま | |||
す. | |||
OP17 | 消費エネルギーの単位 | JOUL = kJoule キロジュール(スタンダード) | |
CALO = kcal キロカロリー | |||
OP18 | カーディオモードの最高速度 | =表示: 0.0 ... 最高速度 カーディオモードで設定されている最高速度
カーディオモードの最高速度は d a キーでいつでも変 更可能です. | |
(初期設定) |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 77 of 175 LN
OP19 | ポラ-ル W.I.N.D. system 設定 | 0000 0000 = す べ て の 送 信 者 許 可 (UP と DOWN でセット可能) xxxx xxxx = ID 保持者のみ可能 ( d と a でセット) 9999 9999 = 次の送信者セット可能, 保存とフィルター ( UP と DOWN で セ ッ ト ) (ユーザーオプション OP23 と 管理者オプション OP16 参照) | |
[6.A2] | OP20 | RS232 インターフェースプロトコル COM1 | § 表示: RS232 インターフェースプロトコルの番号点滅 $ と % に表示: OFF = RS 232 オフ/ インターフェースオフ/ プロトコルなし 1 = h/p/cosmos® coscom v1, v2, v3 with Baudrate 9600 bps スタンダード設定 com1, com2 2 = JAEGER OXYCON (~1995 年)イエガーオキシコン可能なら coscom(コスコム)を使用して下さい = 1 3 = プリンタープロトコル(シリアルプリンター又はコンバーター必要) 4 = フリー 5 = = Pacer ペッカートレッドミル擬似操作(最高速度 12.7 km/h) 6 = MAX 1 (GE Marquette) ECG. 可能なら coscom(コスコム)を使用して下さい = 1 7 =Trackmaster トラックマスタートレッドミル擬似操作 (km/h) 8 = Trackmaster トラックマスタートレッドミル擬似操作 (miles/ h) 9 = クストカード ECG (MS DOS-バージョン) 可能なら coscom(コスコム)を使用して下さい = 1 10 = ループバックテスト (特殊テストプラグが必要, h/p/cosmos までご連絡下さい) 11 = SunTech Tango サンテックタンゴ血圧モニター 12 = リモートコントロールハードウエアターミナル MCU 4 (特殊ハードウエアが必要) 13 = Burdick T 500 バーディックトレッドミル擬似操作 14 = Burdick T 600 バーディックトレッドミルトレッドミル擬似操作 17 = チップカードリーダーErgofit エルゴフィットのみ(要, 特殊ハードウエア), MCU4 可(すべてのファームウエアバージョン)又は MCU5 firmware < v1.03.x 18 = チップカードリーダーProxomed プロクソメドのみ(要, 特殊ハードウエア) MCU4 可(すべてのファームウエアバージョン)又は MCU5 firmware < v1.03.x 20 = h/p/cosmos® coscom v3 with Baudrate 115.200 bps |
多くの ECG と肺活量測定システムは(coscom)コスコムプロ | |||
トコルをサポートしていま | |||
す. | |||
プロトコルの個々のアプリケ | |||
ーションはご相談に応じます. 詳しい h/p/cosmos コスコムプ | |||
ロトコルに関してはホームペ | |||
ージ www.coscom.org をご覧下さい. | |||
高い安全性とスタンダード機 | |||
能の面からいってコスコム- | |||
プロトコルの使用が望ましい | |||
です. | |||
h/p/cosmos® para control® (h/p/cosmos パラコントロール)と | |||
h/p/cosmos® para graphics® (h/p/cosmos パラグラフィックス) はコスコムプロトコルでのみ | |||
操作可能です. |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 78 of 175 LN
OP21 | RS232 インターフェースプロトコル COM 2 | 上記参照... | |
OP23 | RS232 インターフェースプロトコル COM 4 | §点滅表示 RS232 インターフェースプロトコル $ と % 表示: OFF = RS232 無 / プロトコル無 /インターフェース無 18 = チップカードリーダーPROXOMED (特殊ハードウエア) | |
20 = h/p/cosmos® coscom v3 / Baudrate 115.200 bps 22 = Polar W.I.N.D: - System (オプション OP19 と管理者オプション OP16 参照) | |||
OP27 | 最低加速度と減速度レベル | § 点滅表示 1 ... 4 てのモードとプロファイルの最低加 速度と減速度レベル (初期設定 1). ).オプション 28 で選択した加速度レベルより高いレベルにはなりません. 安全面から加速度,減速度レベル 5 と 6 と 7 は選択できません 注意: ここで選択したレベルは RS232 インターフェース経由で操作することが出来ません.オプション 29.を参照して下さい. | |
最低数値に設定した場合,全て | |||
のモードとプロファイルに適 | |||
用します. | |||
OP28 | 最高加速度と減速度レベル | §点滅表示 1 ... 7、最低加速度,減速度レベル(スタンダードレベルは 4). 全てのモードとプロファイルに適用. | |
選ばれている最高レベルは全てのモードの加速度,減速度の行程に有効です. | 注: 安全面から加速度,減速度レベル 5 と 6 と 7 は走者の安全が保証される場合のみロック解除可能です (例. チェストベルトとフォルストップハーネス付きセーフティーア | ||
ーチ使用など).選択された加速度,減速度レベルは RS232 インターフェース経由で操作することが 出来ません.オプシ ョン 29.を参照して下さい. | |||
[6.A2] | OP29 | RS 232 インターフェースでの加速度,減速度レベル | このオプションでは,もし周辺機器(例. ECG, 肺活量測定, PC) に加速度,減速度レベルメニューがなくても RS 232 インターフェース経由で加速度, 減速度レベルをコントロールすることが出来ます. |
§ 点滅表示: 1 ... 5, (スタンダード: 1) RS 232 経由での加速度限速度適用. | |||
注釈: もし周辺機器が加速度, 減速度コマンドを h/p/cosmos® コスコムプロトコルで送信した場合, オプション 29 で選ばれた速度コマンドは適用されません. 最高値はオプション 28 で設定された値になります. | |||
OP40 | ランニングマシンのロックと解除 | OFF = 電源を入れた後,トレッドミルの機能は全てロックされます. 解除するには,ディスプレイ が "no ACCESS"を表示している間, +と-とスタートボタンを一緒に押し続けて下さい. ON = ランニングマシンロック解除/アクセス可能(標準) | |
OP41 | マニュアルモードのロックと解除 | OFF = マニュアルモードロック/アクセス不可能 ON = マニュアルモードロック解除/アクセス可能(標準) |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 79 of 175 LN
OP42 | プロファイルモードのロックと解除 | OFF = プロファイルモードロック/ アクセス不可能 1 ... 6 = プロファイルモードロック解除/スタンダードプロファイルナンバー6 までアクセス可能 例: プロファイルナンバー 3 を選択: プロファイル 1 ... 3 まで選択されています, プロファイル 4 ... 6 は選択不可. | |
OP43 | カーディオモードのロックと解除 | OFF = カーディオモードロック/アクセス不可能 ON = ーディオモードロック解除/アクセス可能(標準) | |
OP44 | テストモードのロックと解除 | OFF = テストモードロック/ アクセス不可能 1 ... 94 = テストモードはロック解除/ スタンダードナンバ ー: 24 までアクセス可能 例: テストナンバー 5 を選択: テスト 1 ... 5 まで選択可能, テスト 6 ... 94 は選択出来ません | |
OP45 | ディスプレイモード „インデックス“ " | § 表示.0...3,数値選択 0 = 点灯,メッツ,エネルギー,パワー交互に表示(初期設定) 1 = 点灯,常時 MET 表示 2 = 点灯,常時 KJ 表示 3 = 点灯,常時 Watt 表示 一旦電源を切ると初期設定の 0 に戻ります. | |
OP46 | ディスプレイモード „エレベーション“ $ „プロファイル“と„テスト“モード | § 表示.0…2,数値選択 0 = 点灯,常時“%” „ステップ“ 表示(初期設定) 1 = 点灯,常時“%” 又は度 (°)表示, OP14 参照 2 = 点灯,常時 (プログラム) „ステップ“ 一旦電源を切ると初期設定の 0 に戻ります. | |
[6.A2] | OP47 | ディスプレイ数値の継続又は自動リセット | OFF = 再スタートした場合の数値のリセット又はストップボタンを押した後 2 分後の自動リセット (初期設定) ON = 再スタートした場合の数値の継続, ストップボタンを押した後 2 分後の自動リセットなし. ストップキーを2度押した場合のみ数値のリセット. |
OP48 | プログラムステップのカウン トダウン | OFF = カウントアップ ON = カウントダウン | |
OP52 | プリンターの出力間隔の選択 | トレッドミルに直接接続されているプリンターの出力間 | |
隔が 0 から 100 までの数値で選択できます. スタンダード: 60 (= 60 秒おきのデータが出力されます) | |||
OP53 | プリンタープロトコルの言語 | トレッドミルに直接接続されているプリンターの言語を | |
の選択 | 6 つの言語から選択を出来ます. UKK 2 km ウォークテストでの結果だけでなく推奨トレーニングもここで選択された言語で表示されます: EnGl =英語 (スタンダード) Span = スペイン語 Germ = ド イ ツ 語 Port = ポ ル ト ガ ル 語 Fren = フ ラ ン ス 語 Hung = ハ ン ガ リ ー 語 | ||
ASCII までプリントアウト可能.特別なキャラクターやシンボルマークはプリント表示不可. *ASCII…..American Standard Code for Information Interchange |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 80 of 175 LN
[6.A3] ユーザーオプションのスタンダード設定
[6.A3] | オプション | 内容 | 初期設定 | 選択 / 調整範囲 |
OP 01 | エラーメッセージリセット | |||
OP 02 | トータル距離 (km) | インフォメーションのみ | 0 ... 4.000.000 km | |
OP 03 | トータル操作時間(スタンバイ含)(h) | インフォメーションのみ | 0 ... 1.000.000 h | |
OP 04 | トータル走行時間(h) | インフォメーションのみ | 0 ... 1.000.000 h | |
OP 05 | EPROM ファームウエアバージョン | インフォメーションのみ | x.xx.x | |
OP 06 | リアルタイムクロック調整 | 現在の日付け/ 時間 | ... 31.12.2094 まで | |
OP 07 | 心拍信号音 | OFF | OFF 又は ON | |
OP 08 | 停止 / 減速度 | 5 s | 2 ... 30 秒 | |
OP 09 | 開始速度 (マニュアル,カーディオモード) | 0.5 km/h | 0.0 km/h 5.0 km/h | |
OP 11 | プロファイルモードの測定 | 0 | 0 or 1 又は 2 | |
OP 12 | スピード表示の単位 -小数点以下 1 桁 | 0 = km/h | 0 = km/h 1 = m/s 2 = mph 3 = m/min | |
スピード表示の単位 -小数点以下 2 桁 * ディスカバリーのみ | 20 = km/h 21 = m/s 22 = mph 23 = m/min* | |||
OP 13 | 距離表示の単位 | 2 = m | 0 = km 1 = miles 2 = m | |
OP 14 | 傾斜アングル表示の単位 | 0: % (パーセント) | 0 = % / 1 = ° (度) | |
OP 15 | 体重 | 65 kg | 10 ... 250 kg | |
OP 16 | マニュアル,オートマティック開始前の体重入力 | OFF | OFF / ON | |
OP 17 | 消費エネルギーの単位 | JOUL = キロジュール | JOUL = キロジュール CALO =キロカロリーl | |
OP 18 | カーディオモードでの最高速度 (初期設定) | 6.0 km/h | 0.0 ... max km/h | |
OP19 | Polar W:I:N:D システム設定 | 0000 0000 | xxxx xxxx | |
OP 20 | RS 232 インターフェースプロトコル: COM 1 | 1 = h/p/cosmos® coscom | 1 ... 18 | |
OP 21 | RS 232 インターフェースプロトコル: COM 2 | 1 = h/p/cosmos® coscom | 1 ... 18 | |
OP 23 | RS 232 インターフェースプロトコ: COM 4 | 20 = h/p/cosmos® coscom v3 | OFF,. 18,. 20, 22 | |
OP 27 | 最低加速度,減速度レベル | 1 | 1 ... 4 | |
OP 28 | 最高加速度,減速度レベル | 4 | 1 ... 7 | |
OP 29 | インターフェース経由での加速度,減速度 | 1 | 1 ... 5 | |
OP 40 | トレッドミルのロックと解除 | ON (ロックなし) | OFF =ロックON =解除 | |
OP 41 | マニュアルモードのロックと解除 | ON (ロックなし) | OFF = ロック ON =解除 | |
OP 42 | プロファイルモードのロックと解除 | 6 (プロファイル 6 までロック無し) | 0 ... 6 | |
OP 43 | カーディオモードのロックと解除 | ON (ロック無し) | OFF = ロック ON = ロック無し | |
OP 44 | テストモードのロックと解除 | 24 (24 までロック無し | 0 ... 94 | |
OP45 | ディスプレイモード„インデックス“ | 0 | 0 ... 3 | |
OP46 | ディスプレイモード„エレベーション“ | 0 | 0 ... 2 | |
OP47 | ディスプレイ数値の継続又は自動リセット | OFF | OFF = 自動リセット. ON= リセット 2xSTOP | |
OP48 | プログラムステップのカウントダウン | OFF | OFF = カウントアップ ON = カウントダウン | |
OP 52 | プリンタープロトコルの出力間隔時間 | 60 (秒) | 1 ... 100 |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 81 of 175 LN
OP 53 | プリンタープロトコルの言語の選択 | 英語 | 英,独,仏,スペイン,ポルトガル, ハンバリー |
[6.B] 管理者用オプション
管理者オプションは h/p/cosmos のスタッフと h/p/cosmos 認定のサービスエンジニアのみアクセス可能です.
内容を熟知していない方の管理者用オプションの変更は時に深刻な問題につながる場合がありますので, 何らかの変更を行う前に h/p/cosmos® サービスまで連絡して下さい.
ユーザーターミナル無しのデバイスのオプション設定:外部ユーザータミナル又は ソフトウエア
h/p/cosmos® para control® のインストールされた PC との接続が必要です.
[6.B1] 管理者用オプションのリスト
[6.B1] | オプション | 内容 | 説明/ 表示 |
OP01 | エラーメッセージリセット | エラーメッセージをリセットする前に点検して下さい. | |
E 20, E 21, E 30, E 31, E 32, E 41, E 50 E 51 | エラーを解決し、メッセージをリセットすると § 表示 "donE" と表示されます。 | ||
注意:エラーメッセージのリセットをしてもエラーが起こ | |||
る場合はエラーメッセージが再び表示されます | |||
OP02 | OEM コード選択 | OEM コードを選ぶ場合,ユーザーターミナルの機能と設定はリストにある OEM パートナーの必要条件をみたしてなければなりません. | |
OEM コードにそった選択: 0 = h/p/cosmos® (エイッチ/ピー/コスモス) (スタンダード) 1 = JAEGER / VIASYS( イエガー/ バイアシス)/ CARDINAL HEALTH(カーディナルヘルス) 2 = Ergo-Fit (1997-1998) (エルゴフィット)(1997-1998) 3 = Proxomed / Kardiomed(プロクソメド/ カーディオメド) 4 = KISTLER Gaitway(キスラーゲートウェイ) 6 = COSMED(コスメド) 9 = SCHILLER(シラー) | |||
注: 上記リストの全てが h/p/cosmos の OEM パートナーではありません. | |||
OP03 | デバイスタイプの選択 | 付録の„デバイスタイプリスト” からの正しいデバイスの | |
選択 | |||
ラダーエルゴメーターはデバイスタイプ 0.1 と 1.1 のみ使用可. | |||
注:デバイスタイプ選択,確認後は,全てのユーザーオプション,管理オプション設定は初期設定に戻りますので注意して下さい. |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 82 of 175 LN
[6.B1] | OP04 | リバースベルトローテーションの 最高速度 (ランニングマシンのみのオプションですラダーエルゴメータには適用しません). | 安全面の理由からリバースベルトローテーションの使用の際,使用者の後ろにモーターカバー又はクロスバー(手摺り)がくる全てのトレッドミルモデルの最高速度の制限は5 km/h です. 最高制限速度の変更は走者の安全が保証されている場合のみ可能です (例. チェストベルトとフォルストップハーネス付きセーフティーアーチ使用など). = 表示:リバースベルトローテーション時の最高速度, 0 km/h からランニングマシンの最高速度まで調整可能
|
OP05 | 最高速度 | デバイスタイプの選択により(オプション 03)スタンダードの最高速度はスピードディスプレイに表示されます. 例 : h/p/cosmos® mercury = 22.0 km/h; h-p-cosmos discovery = 40 m/min. 安全面から(例.初心者など)全てのランニングマシンの最高速度は制限することが出来ます. =表示:最高速度, 1 km/h からランニングマシンの最高速度まで調節可能
| |
OP06 | 最高加速度 / 秒 | §表示: 例 131 (最高加速値) $表示: 例 5.0 (最高加速度 / 秒) %表示: SEC | |
OP07 | 最高傾斜角度 (ランニングマシンのみのオプションですラダーエルゴメータには適用しません).. | デバイスタイプの選択により(オプション 03)スタンダードの最高傾斜角度はスピードディスプレイに表示されます. 例: h/p/cosmos® mercury (マーキュリー)=25 %. 安全面から(例.初心者又はチェストベルトとフォルストップハーネス付きセーフティーアーチ使用する場合のアーチの高さに対し天井の高さが十分でない場合など) 全てのランニングマシンの最高傾斜角度は制限することが出来ます. $表示: 最高エレベーション値, 0 km/h からランニング マシンの最高エレベーション値まで調節可能 | |
OP08 | 心拍数表示のインターバル | =表示:秒単位の心拍数表示 調製可能 0 9 秒まで(心拍から心拍まで) 比較:オリジナル POLAR(ポラール)ウォッチは 5 秒毎に表示 % 表示: SEC | |
OP09 | ディスプレイ表示とLED テスト |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 83 of 175 LN
OP10 | ネームプレートに表示されている | 数値変更 a 又は d | |
シリアルナンバー入力 | 数値確認 c | ||
例: ランニングマシンシリアルナンバーcos30000va08-0128 | |||
(ネームプレートに記載) | |||
§ レポート: 300 (アイテムナンバー) | |||
$ 表示: 0008 (アイテムナンバー) | |||
% 表示: 0128 (デバイスファミリーのシリアルナンバー) | |||
OP11 | 速度測定機能オン,オフ | 通常,速度計測機能のオン,オフは正しいデバイスタイプを選択することによって選ばれます(管理オプションナンバー3). 特別な場合にのみ特別管理オプション 11 の設定が必要です. スピードセンサーのついたデバイスのみ設定可能です. = 表示: 0 = 速度測定なし/ センサー
2 = 速度測定あり / -センサー (速度のコントロール> 2 km/h, コントロール無し< 2km/h) | |
OP12 | 許容範囲 | MCU5 コントロールユニットは計算をもとにした速度測定 | |
速度信号比較の設定 (測定 / コン | を持続し比較します.速度測定もしくは速度コントロール | ||
トロール) | もしくは例えば電源不足により動作不十分などの問題を | ||
探すための許容範囲はオプションでセットできます.許容 | |||
数値は実際のベルトの速度を反 | 範囲をえると E.31 (測定速度は高すぎ) もしくは E. 32 (測定 | ||
映しません. 実際のランニングベ ルトのほうが速度は速いです | 速度は低すぎ )とレポートされます § レポート: OFF = 比較無し | ||
6 = 6 % 基準許可 | |||
8 = 8 % 基準許可 | |||
10 = 10 % 基準許可 |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 84 of 175 LN
[6.B1] | OP13 | モーターブレーキの使用と解除 | モーターブレーキは速度がゼロのときのランニングベルトの自然の動きを止めるはたらきをします (例 体重によるベルトの動き). トレッドミルがベルトの動きを感知すると10秒間モーターブレーキが働きます. 注: 速度測定機能がついているランニングマシンのみモーターブレーキが機能します 速度センサーはオンになっていなければなりません (OP11=1). もしランニングマシンが速度設定システムが搭載されていない場合でも、後でつけることも可能です. モーターブレーキを使うには周波数インバーターのパラメーターを変更する必要がありますので h/p/cosmos® sports & medical gmbh のサービスエンジニアまでお問い合わせください. 注意! マシンの電源を切るとモーターブレーキは作動しません モーターブレーキが作動して10秒後にブレーキは自動的に解除されますがまたベルトが動きだすとブレーキシステムはオンになります 再び動き出すときに少し反動があるかもしれません. §表示:OFF = モーターブレーキオフ §表示:ON = モーターブレーキオン |
OP14 | RS232 の最高アクセラレーション時間 (ランニングマシンのみのオプシ ョンですラダーエルゴメーターには適用しません) | § 表示:例 5 (最高.アクセラレーションレベル $表示: 例 131.1 (最高.アクセラレーション時間-秒単位.) %表示: 秒. | |
OP16 | 心拍測定,オン,オフ | =表示... 0 =心拍測定オフ / OFF 1 = 1 =心拍測定オン,基板 HFU1 又は RE06REC(初期設定) 2 = 心拍測定オン基板 HFUi オート = 自動認識と基盤の活性 4 = Polar W.I.N.D (OP19 と OP23 での設定が必要) | |
OP33 | ラダーエルゴメーターの段の間隔 (ラダーエルゴメーターのみのオプションですランニングマシン には適用しません) | はしご段の数/ステップの正確な測定,2 つの段の間の距離は,このオプションで設定可能. スタンダード: 254 (25.4 cm) |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 85 of 175 LN
[6.B1] | OP34 | マニュアルスピード測定(スピードセンサーによりベルトが 10 m 動いたごとにカウントされます) | スピード測定値は正しいデバイスタイプを選択することによって選ばれます(管理オプションナンバー3 ). 特別な速度,特別なモデルのみスピード測定値は変更されます スピード測定値を変更する場合,管理オプションのオプション 5 (ファームウエアの制限速度), オプション 11 (速度測定機能オン) ,オプション 48 (周波数インバーター制限速 度) 設定もあわせてチェックして下さい. |
スピード測定値を変更するには+と-ボタンを押して下 | |||
さい.スタンダード値で素早く操作するには,UP と DOWN ボタンを使って下さい. 例: 特別スピードの測定. N ランニングマシンシリーズ h/p/cosmos® mercury 特別スピード 10 km/h:の場合スピード測定値:8.490 インバーター周波数: 80.2 Hz N ランニングマシンシリーズ h/p/cosmos® mercury 特別スピード 22 km/h: スピード測定値:5.988 インバーター周波数: 123.3 Hz N ランニングマシンシリーズ h/p/cosmos® mercury 特別スピード 30 km/h: スピード測定値:4.165 インバーター周波数: 119.0 Hz N ランニングマシンシリーズ h/p/cosmos® quasar 特別スピード 10 km/h: スピード測定値:7.800 インバーター周波数: 80.0 Hz N ランニングマシンシリーズ h/p/cosmos® quasar 特別スピード 22 km/h: スピード測定値:4.495 インバーター周波数: 94.5 Hz N ランニングマシンシリーズ h/p/cosmos® quasar 特別スピード 25 km/h: スピード測定値:4.495 インバーター周波数: 110.0 Hz N ランニングマシンシリーズ h/p/cosmos® quasar 特別スピード 30 km/h: スピード測定値:4.010 インバーター周波数: 115.0 Hz N ランニングマシンシリーズ h/p/cosmos® quasar 特別スピード 40 km/h: スピード測定値:2.874 インバーター周波数: 113 Hz 次のページへ ... |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 86 of 175 LN
[6.B1] | OP34 | 続き ... | N ランニングマシンシリーズ h/p/cosmos® quasar 特別スピード 45 km/h: スピード測定値:2.874 インバーター周波数: 125 Hz N ランニングマシンシリーズ h/p/cosmos® pulsar 3p 特別スピード 40 km/h: スピード測定値:2.874 インバーター周波数: 110 Hz N ランニングマシンシリーズ h/p/cosmos® pulsar 3p 特別スピード 45 km/h: スピード測定値:2.874 インバーター周波数: 125 Hz |
OP35 | オイルインターバル | "OIL"オイル追加指示表示の距離設定はオプション 35 の方法で調整出来ます. スタンダード = 1000km ランニングマシン, 100 km ラダーエルゴメーター. オイルインターバルはエラーコード"E01" "OIL"と一緒に表示されます. § 表示: オイルインターバル km 表示 (初期設定 = 1.000)
調整範囲: OFF, 100 5.000 km インターバルの変更をする前に h/p/cosmos に連絡して下さい. h/p/cosmos® venus,(ビーナス) saturn(サターン)と JAEGER LE 580(イエガー)と COSMED T200 (コスメド)それ以上の大きなクラスのマシンで自動オイルポンプとタンクがついているマシンはオプション 35 がオフになっていなければなりません.. | |
OP37 | 点検表示インターバル (時間ごと) 安全点検 "E 02" "HELP" | 全ての商業用, 公共施設,医療機関でのスポーツとメディカルデバイスのメンテナンス,定期安全点検は正式な認定をうけた電気技師により行ってください. 点検詳細などはh/p/cosmos までお問い合わせください. ディスプレイに„E 02“ „HELP“ の表示がでたら点検が必要な時期です. 安全面から最低 12 ヶ月ごとの点検が必要です . オプション OP37 で次の点検の時期を確認できます. „E02“ はオプション OP47 で表示リセットできます. もし必要ならオプション OP37 で次の点検時期を変更することも出来ます. オプション OP37 で a 又は d. で変更 c で確認. オプション OP37 では時間を基準とした他のメンテナンス間隔に使用できます, 例えば距離を基準とした設定の場合に間隔が短すぎたり長すぎたりした場合の変更. § 表示: 安全点検 xx ヶ月 (初期設定 = 12 ヶ月). 調節可能 0 ... 48 ヶ月 |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 87 of 175 LN
[6.B1] | OP38 | メンテナンスのサービスインタ | h/p/cosmos 認定の技術者による (内部クレンジング,ベルト |
ーバル(距離に基ずく) | の点検,等.) 5.000km(ラダーエルゴメーターは:500km)ごと又 | ||
は 12 ヶ月ごとの通常定期点検を推奨しています. 5.000 km | |||
"E 02" "HELP" | (500 km) 毎にエラーメッセージ "E 02" "HELP"が表示されま | ||
す. メンテナンスに関しての詳しいお問い合わせは | |||
h/p/cosmos サービス部門までご連絡下さい.Reset of the イン | |||
ターバルメッセージ„E02“は OP47 でリセットできます. | |||
必要ならサービスインターバルは OP38 で変更可能です. OP38 で a 又は d. で変更, c で確認 | |||
§ 表示: サービスインターバル km 表示 (初期設定 = | |||
5.000 / 500), 1.000 から 9.900 km まで調整可能 | |||
注意: インターバル変更は h/p/cosmos に連絡なしにしない | |||
で下さい. |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 88 of 175 LN
[6.B1] | OP39 | エレベーション: セットポイント又は実測値 | 0 = エレベーションのセットポイントの表示 1 =エレベーションの実測値表示(初期設定推奨) | |||
(ランニングマシンのみのオプシ | ||||||
ョンですラダーエルゴメータに | ||||||
は適用しません) | ||||||
OP40 | スピード:セットポイント又は実測値 | 0 = スピードのセットポイントの表示 1 =スピードの実測値表示(初期設定推奨) | ||||
OP41 | 停止後の傾斜コントロール | 0 = ストップボタンを押した後のエレベーションはそのまま (初期設定推奨) 1 = ストップボタンを押した後, エレベーションは 0%まで もどります. | ||||
(ランニングマシンのみのオプシ | ||||||
ョンです,ラダーエルゴメータに | ||||||
は適用しません). | ||||||
| オプション 41 で 1 に設定した場合 STOP ボタンをおした後エレベーションは 0 まで下がります。このため動作中に万が一,物もしくは人などがマシンの下に入り込んだ場合の怪我,ダメージが考えられます. | |||||
そのため h/p/cosmos® ではこの設定はスタンダードの 0 を使うことを推奨します,ストップとはすべての動作の停止を意味し,レッドミルが作動するべきではありません.オプション 41 の変更はユーザーによる注意事項の書類に同意のサインがある場合のみ可能で す. | ||||||
OP46 | ラダーエルゴメーターの傾斜設定と表示(ラダーエルゴメーターのみのオプションですランニングマシンには適用しません) | $ 表示: ラダーエルゴメーターの傾斜, 0...180 度まで調整可能 (スタンダード: 75 度) | ||||
OP47 | オイル追加,定期点検終了後のリ | オイル追加終了又は点検終了後のインターバルのリセッ | ||||
セット | トはオプション 47.で行えます. | |||||
リセットは全てのメンテナンス業務,記録が済んだ後に行 | ||||||
ってください | ||||||
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 89 of 175 LN
[6.B1] | OP48 | 最高周波数インバーターにおけるスピード | もし MCU(ユーザーターミナル)でコントロール電圧を 10 ボルト(周波数インバーターでアナログボルテージ)に設定した場合,最高周波数インバーター速度は適用します. |
最高周波数インバーターの周波数の最高速度は管理オプ | |||
ション 03 で正しいデバイスタイプが選択されていれば基本的に設定されるはずです. オプション 48 はマニュアル速度計測や特別スピードトランスフォーマー又は特別デバイスモーター(特別スピード) の場合のみ必要とされます. | |||
もしオプション 48 を変更する場合,管理オプションのオプション 5(最高速度),オプション 11(速度測定機能オン)とオプション 34 (速度計測値)の設定もあわせてチェックして下さい. | |||
特別速度と最高周波数インバーターの周波数はこの項の | |||
オプション 34 をご覧下さい | |||
例として異なった速度 や適切な最高インバーター周波数 | |||
はデバイスタイプリストの B3 をご覧ください. | |||
手順 | |||
N 管理オプション 3 で正しいデバイスタイプが選択されているか確認. N 管理オプション 5 で可能な最高速度を確認. N "+".ボタンで許可されている可能な最高速度を入力. N MCU-FU-ボードのアナログ電圧チェック: 10 ボルトになっていなければなりません.電圧をサービスプロトコルに記入. N 速度を h/p/cosmos® サービスプロトコルに記入: | |||
OP 48: km/h N ストップキーで走行ベルト停止. N 管理オプション 48 で測定前の数値入力(FU-コントロールで可能な最高速度) km/h. N もう一度,管理オプション 05 で希望 / 適切な最高速度を入力. | |||
注釈 1:もしオプション 11 でスピードセンサーがセットされていない場合,新しい速度測定値はオプション 48 で自動的に測定されます. | |||
注釈 2:スピードセンサーがセットされていなくても,基本的な速度計測は出来ます.パルスセンサー(実際のパルス) | |||
がスピードセンサーからではなくアナログ電圧から推定 | |||
します. 調製範囲: 1.00 to 99.99 km/h 選択可能な値 Up- /Down-key: 20; 22; 22.5; 26; 30; 30.3; 40; 40.9; | |||
41.2; 45.3; 46; 50; 60; 80 |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 90 of 175 LN
OP49 | 周波数インバーターのタイプ(FI) コントロール | 設定 2 つのタイプから選択: § $ % ア ナ ロ グ 0 か ら 10 V AnA LOG デ ジ タ ル RS-485 経 由 rS- 485 | |
OP51 | デジタル周波数インバーターの | The lower display row reports the occurred errors of 3 つのエラータ | |
エラー統計 | イプ. | ||
§ NAK エラー: 周波数インバーターからの NAK (確認不可), 周波数インバーターが最後のコマンドの認識不可(ト | |||
ランスミッションエラー, …). $ トータルエラー: 周波数インバーターの受け取ったメッセージの間違い (トランスミッションエラー, …). % タイムアウトエラー: 周波数インバーターが60秒 | |||
以内に応答しなかった | |||
注意: 緊急停止ごとのタイムアウトは必然的に被除数であ | |||
がります, なぜなら周波数インバーターへのトランスミッ | |||
ションがハードウエアにより中断されるからです。. |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 91 of 175 LN
[6.B1] | OP89 | エレベーション測定システム (傾 | エレベーション測定選択: N 0 = 傾斜コントロール無し. N 1 =傾斜コントロール:60 シグナルのライトバリアディスク.1 回転ごと又は 60 シグナルのホールエフェクトセンサー.1 回転につき:1 目盛 4mm のシャフト移動0..25%傾斜(h/p/cosmos® quasar/pulsar 1991 年から 2001 年モデル) N 2 =傾斜コントロール:60 シグナルのライトバリアディスク.1 回転ごと又は 60 シグナルのホールエフェクトセンサー.1 回転につき:1 目盛 5 mm シャフト移動 0 ...25% 傾斜, (h/p/cosmos® saturn 1994 以降) N 3 =傾斜コントロール:60 シグナルのライトバリアディスク. 1 回転ごと又は 60 シグナルのホールエフェクトセンサー1 回転につき:1 目盛 5 mm シャフト移動 0 ...35% 傾斜, (h/p/cosmos® venus 1997 以降) N 4 =傾斜コントロール: リニアモーター 0... 24% 傾斜,センサー,傾斜照準 240 mm (h/p/cosmos® mercury1997 以降) N 5 =傾斜コントロール:リニアモーター0...28%傾斜,センサー,傾斜照準 300 mm (h/p/cosmos® quasar 2002 以降) N 6 =傾斜コントロール:リニアモーター„HN“ 0...25%傾斜, センサー,傾斜照準 300 mm (pulsar 2002 以降) N 7 =傾斜用圧力シリンダー0...11%. 430mm リフト PLM ムスタング 2200 N 8 = 傾斜用圧力シリンダー0...11%. 302mm リフト PLM トレーナー N 9 =傾斜コントロール:リニアモーター„HN“ 0 ... 25%傾斜,センサー,傾斜照準 252mm ( mercury2007 以降) N 10 =傾斜コントロール:リニアモーター„HN“-10...+18%傾斜,センサー,傾斜照準 300mm ( quasar2002 以降) N 11 =傾斜コントロール:リニアモーター„HN“-10……+15% 傾斜,センサー,傾斜照準 300mm ( pulsar2002 以降) |
斜なしのランニングマシンとラ | |||
ダーエルゴメーターには適用し | |||
ません) | |||
正常な傾斜測定システムはデバ | |||
イスが正しく選ばれることで選 | |||
択されます.(管理オプション 3). | |||
このオプションはごくわずかな | |||
特別なモデルのみ必要とする設 | |||
定です. |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 92 of 175 LN
OP90 | ロードもしくはセーブ初期設定 | (下記を除き)すべてのオプション設定は保存もしくはリロードされます. a 又は d キーでロードもしくは保存を選 c キーでコンファームし c でもう一度セーフティーリクエストが確認されます. § $ % SAVE dEF AULt ArE YOU SUrE SAV Ed LOAD dEF AULt ArE YOU SUrE LOAd Ed もし初期値が保存せずにロードされる場合次のようなメッセージが表示され変更はされません. nO d EF S AVEd MCU 5 ボードの SW1 キー は例外を除いて初期設定値と同じ動作をします: もし初期値が保存されない場合, ファームウエアーの初期設定が適用されます. 下記オプションの値は変更されません: ユーザーオプション 02: トータル走行距離 ユーザーオプション 03: トータル操作時間 ユーザーオプション 04: トータル使用時間 管理者オプション 10: トレッドミルシリアル番号管理者オプション 91: MCU トータル使用時間 管理者オプション 92: トータル使用距離 管理者オプション 93: トータル操作時間 管理者オプション 94: トータル使用時間管理者オプション 95: MCU シリアル番号 | |
OP91 | トータル操作時間 MCU (h) = MCU がオンのトータル時間 | § と$: 操作時間 % 表示: h この値は表示変更不可! | |
OP92* | トータル距離(km) | § と $: トータル距離 km % 表示 km ユーザーオプション 02 との相違: 表示値変更可. | |
OP93* | トータル操作時間(h) = スタンバイの時のモーター/ 走行ベルトの稼動も含む | § と $ : 操作時間 % 表示: h ユーザーオプション 03 との相違: 表示値変更可. |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 93 of 175 LN
OP94* | トータル使用時間(h) = モーター/ 走行ベルトの使用時間のみ | § と $ 操作時間 % 表示: h オプション 04 との相違: 表示値変更可 | |
OP95 | MCU シリアル番号 | レポートとフォーマットにそった 8-のシリアル番号の入力: YYMM NNNN YY: 2-桁の年号プロダクションロットMM: -桁の月プロダクションロットNNNN: 4-けたのシリアル番号 | |
OP98 | 使用期限リミット | 極秘オプション | |
OP99 | テストプロファイル 99 耐久テスト(工場/点検用) | 特別テストプロファイル(プロファイルナンバー99)は工場でのテスト,又は点検時に使用しますが普段はこの特別テストプロファイルは使用しません.点検終了後はオフにして下さい. 電源をいったん切るとこのオプション 99 は自動的にオフになります. | |
テストプロファイル 99: N 20 分毎に 0 から最高エレベーションまで. N 速度 3.0 km/h で 2 時間 (ラダーエルゴメーター: 3.0 m/min で 2 時間) N 速度 5.0 km/h で 3 時間 (ラダーエルゴメーター: 5.0 m/min で 3 時間) N 速度 8.0 km/h で 8 時間 (ラダーエルゴメーター: 8.0 m/min で 8 時間) N 13 時間後ストップ | |||
テストプロファイル 99 のオンオフ: 0 = テストプロファイル 99 ロック/ 機能オフ 1 = テストプロファイル 99 ロック解除/機能オン |
注: トータル操作時間の変更は認められていません又実際の距離と表示されるトータル距離
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 94 of 175 LN
[6.B2] 管理オプションのスタンダード設定
[6.B2] | オ プ シ ョ | 内容 | 初期設定 | 選択 / 調整範囲 |
ン | ||||
OP 01 | エラーメッセージリセット | |||
E 21, E 30 , E 50 | ||||
OP 02 | OEM コード選択 | (モデルにより異る) | 0 = h/p/cosmos(スタンダード) | |
1 = JAEGER / VIASYS / Cardinal Health / CareFusion 2 = Ergo-Fit (1997-1988) 3 = Proxomed / Kardiomed 4 = KISTLER Gaitway 6 = COSMED 9 = SCHILLER | ||||
OP 03 | デバイスタイプ選択 | (モデルにより異る) | (モデルにより異る) | |
OP 04 | リバースベルトローテションの最高速度 | (デバイスタイプにより異る; OP 03) | 0.1 から最高速度まで | |
OP 05 | 最高速度 | (デバイスタイプにより異る; OP 03) | 0.1 から最高速度まで | |
OP 06 | 最高加速度時間(秒) | 増加 131 = 5 sek. | 増加: 255 ... 1 秒: 2.6 ... 655.4 | |
OP 07 | 最高エレベーション | (デバイスタイプにより異る; OP 03) | 0.1 から最高エレベーション | |
OP 08 | 心拍数表示間隔 | 0 = 心拍から心拍 | 0 ... 9 秒 | |
OP 09 | ディスプレイの表示テスト | |||
OP 10 | デバイスのシリアル番号登録 | 300… | 12 桁シリアルナンバー | |
OP 11 | 速度測定のオンオフ | (デバイスタイプにより異る; OP 03) | 0 =速度測定オフ 1 =速度測定オン | |
OP 12 | 速度シグナル比較の設定例 (測定 / コントロール) | 6 % ランニングベルトの実際の | 0 = 比較無し 6 = 6 % 偏差範囲 8 = 8 %偏差範囲 10 = 10 %偏差範囲 | |
速度は反映されません | ||||
OP13 | モーターブレーキ | OFF | OFF = 無し ON = 有り | |
OP 14 | RS232 での最高アクセラレーション時間 | 上昇 131 = 5 秒 | 上昇: 255 ... 1 秒: 2.6 ... 655.4 |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 95 of 175 LN
[6.B2] | OP 16 | 心拍測定のオンオフ | (モデルにより異る) | 0 =心拍測定のオフ 1 =心拍測定のオンHFU1+RE09REC 2 =心拍測定のオン HFUi auto = 自動表示 |
OP 33 | はしご間の距離(ラダーエルゴメーターのみ) | 254 = 25.4 cm | はしご間の距離 0.1 cm | |
OP 34 | マニュアルスピード測定 | (デバイスタイプにより異る; OP 03) | 0 から 65535 | |
OP 35 | オイルインターバル | 1.000 km (ランニングマシン) 100 km (ラダーエルゴメーター) | 0 = 管理なし 100 5.000 km | |
OP 37 | 点検表示インターバル (時間ごと) 安全点検"E 02" "HELP" | 12 ヶ月 | 0 ... 48 ヶ月 | |
OP 38 | 点検インターバル (距離ごと) 定期検査"E 02" "HELP" | 5.000 km (ランニングマシン) 500 km (ラダーエルゴメーター) | 1.000 9.999 km(トレッドミル) 100 5.000 km (ラダーエルゴメーター) | |
OP 39 | エレベーションディスプレイ: セットポイント,又は実測値 | 1 (実測値) | 0 = セットポイント 1 =実測値 | |
OP 40 | ス ピ ー ド デ ィ ス プ レ イ : セットポイント,又は実測値 | 1 (実測値) | 0 = セットポイント 1 =実測値 | |
OP 41 | 停止後のエレベーション | 0 (傾斜維持) | 0 = 傾斜維持 1 = 傾斜 0 %に戻る | |
OP 46 | ラダーエルゴメーターの表示と設定 | 75 (度) | 0 ... 180 度 | |
OP 47 | オイルと点検インターバルリセット | |||
OP 48 | 最高周波数インバータースピードにおける走行ベルト速度 | (デバイスタイプにより異る; OP 03) | (デバイスタイプにより異る; OP 03) 1.00 … 99.99 km/h | |
OP 49 | FI コントロールタイプ | アナログ | アナログ, RS-485 | |
OP 51 | デジタル FI コントロールエラー統計 | n.a. | 0 から 9999 エラータイプ別 | |
OP 89 | エレベーション測定システム | (デバイスタイプにより異る; OP 03) | (デバイスタイプにより異る; OP 03) | |
OP 90 | ロード又は初期設定保存 | n.a. | n.a. | |
OP 91 | MCU トータルオペレーション時間(スタンバイ時も含む) | n.a. | 0 ... 1.193.046 h | |
OP 92 | トータル距離 | n.a. | 0 ... 4.294.976 km | |
OP 93 | トータル操作時間(スタンバイ含) | n.a. | 0 ... 1.193.046 h | |
OP 94 | トータル使用時間(モーター+ベルト) | n.a. | 0 ... 1.193.046 h | |
OP 95 | MCU シリアルナンバー | n.a. | 0000 0000 から 9999 9999 | |
OP 98 | 使用期間制限 | n.a. | n.a. | |
OP 99 | 工場又は検査時における耐久テスト | 0 = テスト 99 オフ | 0 =テストプロファイルオフ 1 =テストプロファイルオン |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 96 of 175 LN
[6.B3] ランニングマシンのタイプリスト
[6.B3] | モデルビュー | モデルシリーズ走行面cm | デバイスタイプコード | リバーススピード | スピード | エレベーション | 速度センサー 0 = 無し, 1 = 有 | 増加 10 m | 最高インバーター速度 | エレベーションシステムコード | ドライブローラー(シャフト)直径 |
OP03 | OP04 | OP05 | OP07 | OP11 | OP34 | OP48 | OP89 | Ø | |||
ユーザー定義 | 0.1 | ||||||||||
| 150 / 50 | 1.1 | -5.0 km/h | 10.0 km/h | 24.0 % | 1 | 8490 | 10.0 km/h | 4 | 80 mm | |
1.2 | -5.0 km/h | 20.0 km/h | 24.0 % | 0 | 5988 | 20.0 km/h | 4 | ||||
1.3 | -5.0 km/h | 22.0 km/h | 24.0 % | 0 | 5988 | 22.0 km/h | 4 | ||||
1.4 | -5.0 km/h | 30.0 km/h | 24.0 % | 0 | 4165 | 30.0 km/h | 4 | ||||
1.5 | -5.0 km/h | 10.0 km/h | 25.0 % | 1 | 8490 | 10.0 km/h | 9 | ||||
1.6 | -5.0 km/h | 20.0 km/h | 25.0 % | 0 | 5988 | 20.0 km/h | 9 | ||||
1.7 | -5.0 km/h | 22.0 km/h | 25.0 % | 0 | 5988 | 22.0 km/h | 9 | ||||
1.8 | -5.0 km/h | 30.0 km/h | 25.0 % | 0 | 4165 | 30.0 km/h | 9 | ||||
| 150 / 50 | 2.1 | -5.0 km/h | 10.0 km/h | 0.0 % | 1 | 8490 | 10.0 km/h | 0 | ||
2.2 | -5.0 km/h | 20.0 km/h | 0.0 % | 0 | 5988 | 20.0 km/h | 0 | ||||
2.3 | -5.0 km/h | 22.0 km/h | 0.0 % | 0 | 5988 | 22.0 km/h | 0 | ||||
2.4 | -5.0 km/h | 30.0 km/h | 0.0 % | 0 | 4165 | 30.0 km/h | 0 | ||||
| 200 / xx | 3.1 | no limit | 40.0 km/h | 35.0 % | 1 | 2617 | 40.0 km/h | 3 | 180 mm | |
3.2 | no limit | 50.0km/h | 35.0 % | 1 | 2617 | 50.0 km/h | 3 | ||||
3.3 | no limit | 60.0 km/h | 35.0 % | 1 | 2617 | 60.0 km/h | 3 | ||||
3.4 | no limit | 80.0 km/h | 35.0 % | 1 | 2617 | 80.0 km/h | 3 | ||||
| 250 / xx 300 / xx | 4.1 | no limit | 40.0 km/h | 25.0 % | 1 | 2617 | 40.0 km/h | 2 | ||
4.2 | no limit | 50.0 km/h | 25.0 % | 1 | 2617 | 50.0 km/h | 2 | ||||
4.3 | no limit | 60.0 km/h | 25.0 % | 1 | 2617 | 60.0 km/h | 2 | ||||
4.4 | no limit | 80.0 km/h | 25.0 % | 1 | 2617 | 80.0 km/h | 2 | ||||
4.5 | no limit | 40.0 km/h | 27.0 % | 1 | 2617 | 40.0 km/h | 2 | ||||
4.6 | no limit | 50.0 km/h | 27.0 % | 1 | 2617 | 50.0 km/h | 2 | ||||
4.7 | no limit | 60.0 km/h | 27.0 % | 1 | 2617 | 60.0 km/h | 2 | ||||
4.8 | no limit | 80.0 km/h | 27.0 % | 1 | 2617 | 80.0 km/h | 2 | ||||
| 170 / 65 | 5.1 | -5.0 km/h | 10.0 km/h | 28.0 % | 1 | 7800 | 10.0 km/h | 5 | 100 mm | |
5.2 | -5.0 km/h | 22.0 km/h | 28.0 % | 1 | 4495 | 22.5 km/h | 5 | ||||
5.3 | -5.0 km/h | 25.0 km/h | 28.0 % | 1 | 4495 | 26.0 km/h | 5 | ||||
5.4 | -5.0 km/h | 30.0 km/h | 28.0 % | 1 | 4010 | 30.3 km/h | 5 | ||||
5.5 | -5.0 km/h | 40.0 km/h | 28.0 % | 1 | 2874 | 41.2 km/h | 5 | ||||
5.6 | -5.0 km/h | 45.0 km/h | 28.0 % | 1 | 2874 | 45.3 km/h | 5 | ||||
5.7 | -5.0 km/h | 10.0 km/h | 25.0 % | 1 | 7800 | 10.0 km/h | 5 | ||||
5.8 | -5.0 km/h | 22.0 km/h | 25.0 % | 1 | 4495 | 22.5 km/h | 5 | ||||
5.9 | -5.0 km/h | 25.0 km/h | 25.0 % | 1 | 4495 | 26.0 km/h | 5 | ||||
5.10 | -5.0 km/h | 30.0 km/h | 25.0 % | 1 | 4010 | 30.3 km/h | 5 | ||||
5.11 | -5.0 km/h | 40.0 km/h | 25.0 % | 1 | 2874 | 41.2 km/h | 5 | ||||
5.12 | -5.0 km/h | 45.0 km/h | 25.0 % | 1 | 2874 | 45.3 km/h | 5 | ||||
| 170 / 65 | 6.1 | -5.0 km/h | 10.0 km/h | 0.0 % | 1 | 7800 | 10.0 km/h | 0 | ||
6.2 | -5.0 km/h | 22.0 km/h | 0.0 % | 1 | 4495 | 22.5 km/h | 0 | ||||
6.3 | -5.0 km/h | 25.0 km/h | 0.0 % | 1 | 4495 | 26.0 km/h | 0 | ||||
6.4 | -5.0 km/h | 30.0 km/h | 0.0 % | 1 | 4010 | 30.3 km/h | 0 | ||||
6.5 | -5.0 km/h | 40.0 km/h | 0.0 % | 1 | 2874 | 41.2 km/h | 0 | ||||
6.6 | -5.0 km/h | 45.0 km/h | 0.0 % | 1 | 2874 | 45.3 km/h | 0 | ||||
| 190 / 65 | 7.1 | -5.0 km/h | 40.0 km/h | 25.0 % | 1 | 2874 | 40.9 km/h | 6 | ||
7.2 | -5.0 km/h | 45.0 km/h | 25.0 % | 1 | 2874 | 46.0 km/h | 6 | ||||
デバイスタイプに関しての質問は,設定変更を行う前に h/p/cosmos® サービス部門までご連絡下さい.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 97 of 175 LN
[7.]メンテナンスとセイフティチェック
ユーザーターミナル無しのランニングマシンのコントロールは, RS232 インターフェース経由でのみ可能です.インターフェースを使う事で他の ECG, 肺活量測定器などの外部機器や, PC ソフトウエア h/p/cosmos® para graphics® 又は h/p/cosmos® para control®を使うことが出来ます.安全対策と外部接続機器の互換性のリストは“ RS232 インターフェースの適合性” とインターネットwww.coscom.org.をご覧下さい.
これらのモデルにはオプションとして追加キーボード,RS232 経由でのコントロール可能な外部ユーザーターミナルがあります
追加キーボードをつける場合は,追加配線とコネクターが必要です.
ユーザーターミナル MCU4 コントロール( 5 m ケーブル):オーダーナンバー[cos10002]
追加キーボード 6 キー ( 2 m ケーブル) [cos10106]
メンテナンスと分析には h/p/cosmos® para control® (フリーソフト)を使うことをお勧めしています. www.h-p-cosmos.com/en/software/para_control.htm でダウンロードできます.
[7.A] 保守点検のお奨め
保守点検を行う事でマシンの安全と先々に問題が起らないように,お客様のデバイスのコンディションを良い状態に保つことが出来ます.年一度の定期保守点検に関しては h/p/cosmos 認定サービス部門までお尋ね下さい.いくつかの基本メンテナンスは安全上必須項目です.
デバイスのスイッチを入れる前に常にマシンの電源ケーブルや,壁側の差し込み口に等破損がないかチェックするようにして下さい.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 98 of 175 LN
[7.B] 即時点検
下記の場合,即時点検が必要です:
N デバイスに機械的なストレスがかかった場合,強く押したり,電源ケーブルやインターフェースケーブルを強く引くぱったり,ケーブルの上を重いものが通過したり,破損箇所が見つかった…等)
N デバイスの中に水等が入った場合
N ケーブルやコネクター等に破損を発見した場合
N カバーや警告ステッカーなどが外れた場合
N ゴム部分にひび割れなどが見つかった場合 (特に走行ベルトやドライブベルト)
N 走行ベルトがきちんと回わらない場合
N 走行ベルトにきちんとオイル補充していない場合
N デバイスに何らかの不具合があると思われる場合
適切,規則正く整備されたデバイスのみが安全に使用出来ます, メンテナンス契約の範囲内にて点検は認定サービスエンジニアによって行われなければなりません.
スポーツ&メディカルで利用する場合,個人,公用,軍用にかかわらず,デバイス上に次の検査の日付けの入ったシールが必要です.
規定にそったデバイスのコンディションを保ち,調査はその地方,国で定められた法律と要求のもと,繰り返し行われなければなりません(例えばドイツなら BGV A3, MDD メディカルデバイス指定にそった事故予防及び安全規準調査.など )
ドイツでのランニングマシン,ラダーエルゴメーターの安全テクニカルチェックのメンテナンス間隔は 1 年です. 検査は教育され,認定をうけたエンジニアのみによって行われます.
デバイス上(例えばランニングマシン)の主な検査シールの証明は周辺機器,アクセサリーの調査も対象になります.しかし周辺機器,アクセサリー(例: h/p/cosmos エアウォーク体重軽減システムのロープ, チェストベルトとフォルストップハーネス付きセーフティーアーチのチェストベルト,コンプレッサー他 )の検査間隔はそれぞれ異りますので詳しくはそれぞれのマニュアルをお読み下さい.
追加としてお客様の地域で必要なテストがあればそれを行い,その詳細を規定用紙[cos11690xx]に記入してください.
[7.C1] 目視による検査
N 目視によるデバイス及びアクセサリー類の破損チェック.内部,エンジンルーム内,接続配線プラグやプラグのつけね,アース接続などが正確に配置されているか, 等.
N 目視による機械部分,消耗部分のチェック:ドライビングベルト,テンションローラー,走行ベルト固定ボルト付きリフティング装置,フレームの溶接接続部分,すべてのネジがきちんとしまっているか注意深くメンテナンスリストと照らし合わせ確認して下さい.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 99 of 175 LN
N エンジン部分,エンジンルーム,デバイスの清掃はデバイスモーターの通気溝,ファンの冷却開口部のほこりやゴミなどを払い,周波数インバーターのカバーと換気スロットの通気も良くして下さい.
N すべての注意事項を表示しインストラクションに明確に従ってください,警告サインをチェックし,保護カバー,ステッププラットフォーム,エンジンフードとエンジンルーム内のケーブルを保護しているプラスティックのモールに破損などあった場合はすぐに交換の必要があります.
N 全ての外から届く範囲の保護抵抗コネクターは正しい数値とラベル表示の審査をされなくてはなりません.
N リア部分とリバースベルトローテション時のフロントのベルト巻き込み部分は 60601-2-xx
© IEC:200X 62D/479/NWIP 2003-05-18 と EN 957-1 :2005.に従った.8mm 以下でなくてはなりません. “ test – finger “項目参照
[7.C2] アース抵抗保護測定 RPE
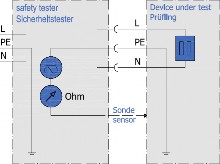
N 建物とプロテクションアースの間の抵抗.
N 低抵抗パスは VDE 0701 / 0702 (スポーツ&フィットネス) 又は 0751/IEC 601-1 (メディカルデバイス) の規準にそって,抵抗測定器により保護抵抗測定されなくてはなりません.
N 計測中,接続線を最低 5 秒間,動かしながらチェックしなければなりません.もし抵抗装置(メータ)が不安定な値を示した場合ケーブル又はコネクターが破損している可能性がありますのでただちに修理交換する必要があります.
[7.C3] 絶縁抵抗測定 RISO
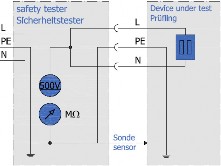
N „ブリッジ“ L+N とアース接続の抵抗.
N メインボルテージの測定は全ての絶縁体の測定が行わなければなりませんので,全てのスイッチ,コネクターが接続されていなければなりません.
N 絶縁抵抗測定は VDE 0701/0702(スポーツとメディカル) 、又は VDE 0751/IEC 601-1 (メディカルデバイス)の規準にそって測定が行われなければなりません.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 100 of 175 LN
[7.C4] オルタネイティブ(代用)漏電測定 IEDL
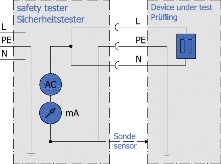
[7.C5] 漏電測定
ダイレクト方式: PE - ラインでの測定
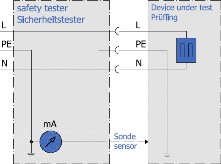
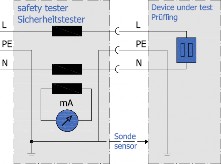
違う流れの方式: 供給/リターンライン
N 交流回路による抵抗測定.アースケーブルの数値表示.
N 漏電測定は VDE 0701/0702(スポーツとメディカル) 、又は VDE 0751/IEC 601-1 (メディカルデバイス)の規準にそって測定が行われなければなりません.
N IEC 601 測定にそったシングル漏電値に相当します.
N 漏電測定は VDE 0701/0702(スポーツとメディカル) 、又は VDE 0751/IEC 601-1 (メディカルデバイス)の規準にそって測定が行われなければなりません.
N 機器がオペレーション中に測定されなくてはなりません,もしスイッチが閉鎖されていると全ての絶縁をチェックできません.
N 両方のポールで測定してください.
N ユニットはアースから切り離してテストしてください.
N 測定は IEC 601 にそったアース漏電測定に相当します.
N  ダイレクト方式の場合 デバイスは一時
的に PE-接続なしで測定されます. ポテンシャル絶縁トランスフォーマー無し(スポーツデバイス) は一時的にハウジングとメタルパートが 120 ボルトになります. このテストの間はデバイスに触らないでください.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 101 of 175 LN
[7.C6] 電気安全テスターと測定器
写真: IEC601-1 基準に沿った電気安全テスター.
デバイスの測定は操作マニュアルをよく読みローカルガイドラインと規定にそって数値を確かめてください適合検査記録と説明は工場までお問い合わせください.ヨーロッパスタンダードの詳細および記録フォームは [cos11690xx]で問い合わせください.最初のデバイスのインストレーションでは„第一回目の測定値“ として測定され記録してください cos11690xx]
すべての定期点検保守点検メインテナンス修理などが行われた後は(単なる機械のメインテナンスでも)必ず表に記入してください(参照 [cos11690xx]) . 全ての数値は„第一回目の測定値“ と比較し VDE 0701/0702 (スポーツとフィットネスデバイス) 又は VDE 0751/IEC 601-1 (メディカルデバイス)の基準内であることを確認してください.
もし数値が VDE 0701/0702 (スポーツとフィットネスデバイス) 又は VDE 0751/IEC 601-1 (メディカルデバイス)の基準範囲以外の場合, デバイスは修理が必要です. すぐに修理に出せない場合, 操作しないように安全確保をして供給業者と認定のサービス担当者に書面を添えてお知らせください.
[7.C7] 建物の電気設備: 電源チェック,アース保護機能, RCD, 漏電
お客様/操作する方/管理者は,建物の電気設備の安全と機能確保のため彼ら自身で,法律で定められた 4 年毎に,事故保険の専門機関の BGVA2,に従い一定の間隔で建物の設備(電気設備と固定設備)を検査する管理者を置く義務があります.気密室などの特別な部屋,場所への設置の場合は検査の間隔は 1 年もしくはそれよりも頻繁に行って下さい.
どんな場合でもグランドワイヤープラグはグランドワイヤーのみでテストを行って下さい.
建物の漏電保護スイッチ (名称"RCD“ residual current device) はお客様/ 技師が毎月検査して下さい ("RCD“スイッチボタンは建物のヒューズボックスの中).ヒューズボックスの中の"RCD“スイッチは"press monthly"とラベルが貼ってあります.
通常 RCD スイッチ("main handle"ではなく)を押し漏電疑似テストをします. 電気の供給が完全に止まりますので普段の操作に支障(電気を使用するデバイスや,コンピューター停止,誰かが危険に合うような問題)がなければ,このテストは続けて下さい.
RCD スイッチテストを行うとき建物の回路によりますが全ての電源が切れる場合と切れない回路がある場合があります.
この配線の場合ストレスをかけテストをするのは重要で,これは規則ではありませんが
h/p/cosmos のマシンに関してはスタンダードな安全テストです.
電流規制は h/p/cosmos のランニングマシンだけに課せられているものではなく,世界中で全ての電気機器,ビルディングに課せられている規則です.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 102 of 175 LN

潤滑油レベルは随時チェックしてください. 方法としてはまずランニングマシンの電源をぬいて,走行面のベルトの下に手をいれオイルがついていることを確認してください,乾いているようならオイルが必要です.そのほかには h/p/cosmos の特殊な"ティッシュテスト“ (オーダー番号. [cos14349])もあります.自転車, 車椅子やスキー用ランニングマシンだけでなく気密室などでも潤滑油を差す期間がかわります 自動オイル機能のついたマシン( venus r と saturn r) は使用状態によって確認してください(たとえば車のオイルを補充するときのように個々の走り方、距離でかわってくるのと同じです). 使用中にシャフトのノイズ音がする場合 h/p/cosmos までご連絡ください. h/p/cosmos® 認定のテクニカルサービスエンジニアがアドバイスします.潤滑油は h/p/cosmos® 純正オイルのみをご使用ください. ほかのオイルまたは正しいオイルチェックができないと走行ベル,ランニングデッキ潤滑油システムの破損につながり保証も削減されます. h/p/cosmos は h/p/cosmos 認定のサービスパートナーによるメンテナンス契約をお勧めします. 通常定期検査と潤滑油点検の両方の契約はランニングマシンの寿命をのばすことに十分役立ちます.
[7.D1] ユーザーターミナル有りのデバイスと自動オイルポンプ無しのデバイス
ユーザーターミナル有りのデバイスはユーザーターミナルのディスプレイに自動的にオイルメッセージが表示されます.スタンダード設定では走行距離 1.000km 毎に(特別仕様デバイスはインターバル期間が異ります)表示されます.“OIL“の文字が点滅表示され.注油後は"OPTION 01"でメッセージ
をリセットして下さい.デバイスには注油センサーがついていませんので注油後も“OIL“メッセージは自動的には消えません.潤滑油はデリバリーの中に含まれています.(専用潤滑油と 10ml注射器付き).
専用潤滑油を用意して下さい.他の油類は使用しないで下さい.走行ベルト,走行面を傷つけるだけでなくマシン自体の故障にもつながります. 専用潤滑油は h/p/cosmos.までお問い合わせ下さい. 走行ベルトに最低 1000 km 毎に注油(特別仕様デバイスはインターバル期間が異ります) 又は操作中に乾いてギシギシこすれるような音がしたら注油して下さい.
オイル注入口[1] モーターフード右前モーターフード[2] フットボード[3] ランニングベルト [4].
走行ベルトの下側の面(デッキ表面を滑るように動いている面)は編目になっていてで油がしみ込み次のインターバルまで保持出来るようになっています.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 103 of 175 LN
オイルの量
10 ml のシリコンオイルを注射器にいれ,注射器 3 回注入.(特別仕様デバイスはインターバル期間が異ります.(配達表参照) 射器 1 つ分の空気 (ランニングマシンのオイル注入パイプ部分をきれいにするため.
オイル注入手順
N ランニングマシンを5 km/h でスタートさせて下さい.
N 注射器に 10 ml の潤滑油を入れて下さい.
N 注射器をオイル注入ぐちに差し込みゆっくりと注入して下さい. (1 回目)
N もう一度,注射器に 10 ml の潤滑油を入れて,ゆっくりとオイル注入ぐちに注入して下さい. (2 回目)
N もう一度,注射器に 10 ml の潤滑油を入れて,ゆっくりとオイル注入ぐちに注入して下さい.(3 回目)
N 最後に注射器に空気を入れ,ゆっくりとオイル注入ぐ
ちに注入して下さい(ランニングマシンのオイル注入パイプ部分をきれいにするため).
N そのままランニングマシンを 5 km/h の速度で数分動かして下さい.これでオイルが走行ベルトの中にゆきわたります.次に 2 分程 2 km/h のゆっくりとした速度で歩行して下さい.こうすることでランニングベルトの下にオイルがゆきわたります.
N 走行ベルトのポジションを確認して下さい.ベルトは後ろのローラー(テイルシャフト)の中央にきているはずですもしそうでない場合,ベルトの調整をして下さい(走行ベルトのセンタリング参照.
N 注油後は"OPTION 01"でメッセージをリセットして下さい(オプション機能参照)デバイスには注油センサーがついていませんので注油後も“OIL“メッセージは自動的には消えません.この項の„オイルメッセージのリセット“ を
ご覧下さい.
この専用潤滑油は自転車,車椅子用の走行デッキには使用しないで下さい(例. saturn 300/100r), 自動オイルポンプ付きマシンのオイルタンクにも使用しないで下さい.
専用潤滑油 0.25 リットルボトル手動注入用[cos000200008001]
専用潤滑油用の注射器[cos12181]
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 104 of 175 LN
[7.D2] 潤滑油テスト
ランニングデッキとランニングベルトの間のオイルフィルムのコンディションはこの h/p/cosmos のテストによって確認できます.[cos14379].潤滑油テストはあらかじめ重さを測ってあるティッシュを使いランニングデッキとランニングベルトの間に入れオイルを吸わせます. h/p/cosmos のこれまでの経験からオイル量をこの方法で知ることが出来ますが,あくまでもおおよその量であることを念頭においてください.

[7.D2] | Step | Action | Reaction/display |
[01] |
| 3 枚のティッシュが入っています [cos14379]. すべてのティッシュは別々のプラスティックの袋に入っています.プラスティッ袋に張ってあるステッカーの青字の部分(左図参照)を記入してください. | |
[02] | Trittfläche / footboard L 10 cm 1 meter Taschentuch Tissue M Laufgurt / running belt R 10 cm Trittfläche / footboard | ランニングベルトの下、3箇所で行ってください:
3箇所とも別々のティッシュで行ってください |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 105 of 175 LN
[7.D2] | [03] |
|
|
他の 2 つの場所も同様に行ってください. | |||
[04] | これらの作業が終了しましたら, 評価のため h/p/cosmos まで送ってください.こちらでティッシュの重さを測りオイルインターバルの設定の変更変更が必要かどうかど うか検討します. | ||
[7.D3] ユーザーターミナル無しのデバイスと自動オイルポンプ無しのデバイス
ユーザーターミナル無しのデバイスはスタンダード設定では走行距離 1.000km 毎に(特別仕様デバイスはインターバル期間が異ります) ピーという音でオイル注入時期をお知らせしますオイル注入時期を知らせるピー音は,デバイスのメインスイッチを入れた後ピー音が"5 回長く(コード"0")"1 回の短い音+4 回の長い音(コード"1")の組み合わせが 3 回なります. デバイスには注油センサーがついていませんので注油後も OIL メッセージは自動的には消えません.
専用潤滑油を用意して下さい.他の油類は使用しないで下さい.走行ベルト,走行面を傷つけるだけでなくマシン自体の故障にもつながります. 専用潤滑油は h/p/cosmos.までお問い合わせ下さい.
走行ベルトに最低 1000km 毎に注油(特別仕様デバイスはインターバル期間が異ります) 又は操作中に乾いてギシギシこすれるような音がしたら注油して下さい.注油後は"OPTION 01"でメッでメッセージをリセットして下さい. リセットには,外部ユーザーターミナル又は PC ソフトウエア h/p/cosmos® para control® が必要です.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 106 of 175 LN
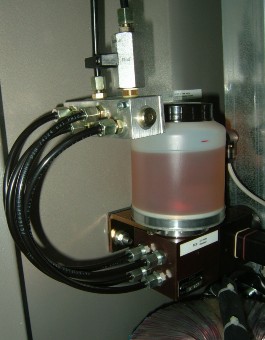
[7.D4] 自動オイルポンプ有り( "r " モデル,自転車,車椅子用)
自転車,車椅子用のランニングマシンは自動オイルポンプとオイルタンクがついています.
オイルタンクはデバイスの外部コントロールユニットの中の左下についています(2002 年の前に作られたモデルと外部コントロールユニット無しのデバイスはマシンの後ろのドライブエンジンの近くについています).
右図にあるオイルポンプのバルブコック(赤矢印)は走行デッキの注油用バルブです.このバルブは水平もしくは垂直になっていなければなりません.これはマシンの走行面タイプによりますので次のイラスト付き説明よく読んで下さい. バルブコックは常にメカニカルストップ
までまわしてください途中で止めることはマシンのダメージにもつながります.
自転車用と車椅子用にデザインされたものはオイルの質と量はきわめて重要です.従って,これらのモデルはインストラクションにそったオイルテスト(ティッシュテスト)を1年ごとに行いその結果を h/p/cosmos まで送ってください,こちらで検証しご連絡させていただきます
ユーザーによる協力と点検の義務:
特にサイクリングや車椅子用のアプリケーションにデザインされたマシンは (一定のベルトもしくは走行面に負荷がかかる) ユーザーによる注油量と回数,ランニングベルトと走行面の点検などが必要です. “潤滑油デスト”の項目参照.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 107 of 175 LN


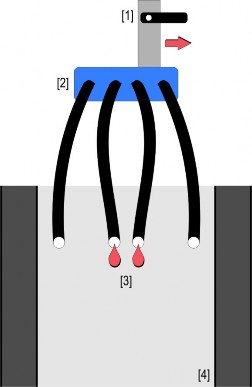
ランニング, サイクリング, クロスカントリー, スケート
[インライン,ローラースキー]
上記のマシン走行面は,バルブコック[1]を水平に設定:オイル分配調整部分[2]で選択され,真ん中のチューブ[3]から走行面[4]の真ん中にのみ注油.
バルブコック[1]の位置(水平又は垂直)は,どのチューブにオイルを分配するかを変える役目をしているだけで,トータルな注油量を変えるわけではありません. 注油量は常に一定です.
オイルタンクのオイルが残り少くなると外部コントロールユニットに“Empty-Oiltank”の表示がつき
ますのでオイルタンクにオイルを足して下さい.

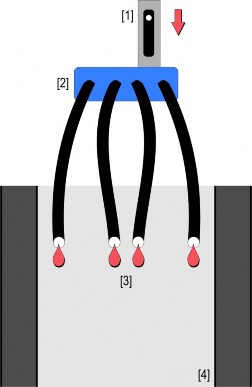
車椅子
上記のマシン走行面は,バルブコック[1]を水平に設定:オイル分配調整部分[2]で選択され,真ん中のチューブ[3]から走行面[4]の全てに注油.
バルブコック[1]の位置(水平又は垂直)は,どのチューブにオイルを分配するかを変える役目をしているだけで,トータルな注油量を変えるわけではありません. 注油量は常に一定です.
オイルタンクのオイルが残り少くなると外部コントロールユニットに“Empty-Oiltank”の表示がつきますのでオイルタンクにオイルを足して下さい. 加えてスタンダード設定で 1000 km 毎に OIL表示が点滅しますので,オイルタンクをチェックし,必要ならオイルを足して下さい.
デバイスには注油センサーがついていませんので注油後も“OIL“メッセージは自動的には消えません.注油後は"OPTION 01"でメッセージをリセットして下さい.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 108 of 175 LN
オイルタンクの補充
N この手順に従ってオイルタンクの給油をして下さい
N デバイスの電源ケーブルを抜き,数分待って下さい.
N オイルタンクは外部コントロールユニットの左下についています(2002 年以前に作られたモデルと外部コントロールユニット無しのデバイスはマシンの後ろのドライブエンジンの近くについています).
N タンクの蓋をあけて約 0,5 リッター給油して下さい(2002 年以前に作られたモデルと外部コントロールユニット無しのデバイスは約 1 から 1,5 リッター)オイルは h/p/cosmos からの専用オイルのみ使用して下さい.
N オイルタンクの蓋を締めて下さい.
N デバイスの電源ケーブルをさし,スイッチを入れて下さい.
N 外部コントロールユニットのコントロールランプをチェックして下さい. もし表示が消えていたらオイルタンクの給油は完了です.
N もしオイルメッセージがまだついていたら „OPTION 01“でリセットして下さい.
自動オイル注油付きデバイス専用オイル. 0.25 リットルボトル [cos14007]
自動オイル注油付きデバイス専用オイル. 0.25 リットルボトル[cos13438]
[7.D5] MCU 4 ユーザーターミナル無しのオイルメッセージのリセット
外部ユーザーターミナル又は PC ソフトウエア h/p/cosmos® para control®が必要ですです. 詳しくは "ユーザーターミナルありデバイス”をご覧下さい.
[7.D6] MCU ユーザーターミナルありデバイスのオイルメッセージリセット
現在のマシンの状態: 走行ベルトは停止しています. マニュアル,プロファイル,カーディオ,テストのいずれかのモードの一つに ランプが点滅しています.
[7.D6] | 順番 | 操作項目 | キー | ディスプレイ反応 / 表示説明 |
[01] | “ユーザーオプション”のモード選択オプション(OPxx) | a d b 同時に 3 秒押し て下さい | =表示: donE ! と "表示: E.rE SEt (エラーリセット) | |
[02] | オプション 1 を確認 | c | §表示: donE, オイルメッセージは消去されました | |
[03] | メッセージ消去 | c | =表示: OP01 点滅 (オプション 01) ! と "表示: E.rE SEt (エラーリセット) | |
[04] | オプションモードから抜けて下さい | b | スタンバイ モード
|
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 109 of 175 LN
[7.E] 走行ベルトのセンタリング
数年,走行したベルトや間違った調整の仕方をした場合などベルトは時々緩むことがあります,ドライブシャフトとベルトの間が正確に接地しませんのでベルトの速度が遅くなります(ベルトがシャフトに追い付かなくなります)
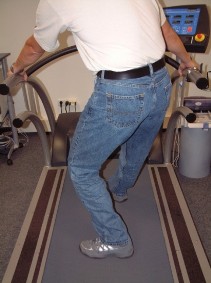
ベルトのテンション(張り具合)をチェックして下さい:
N ベルトの表面にひび割れがないかよく見て下さい. もしあった場合はすぐに交換しなければなりません.
N フロントのモーターカバーをあけて下さい. 誰も中に手を入れないように気をつけて下さい.
N "START/Enter"キーを押してマニュアルモードにし "+"/"-"キーで速度を 1~1.5km/h にして下さい.
N 走行面に乗り(もし必要なら 2 人で)両手で両方の手摺りをしっかりにぎり走行ベルトの動きを足でブロックしてみて下さい.
N 最高 10 秒ブロックしてみてください.この時,ドライビングシャフトとモーターシャフトはまわらないはずです.そうでなければランニングベルト又は(ドライブベルト)を締めなければなりません.

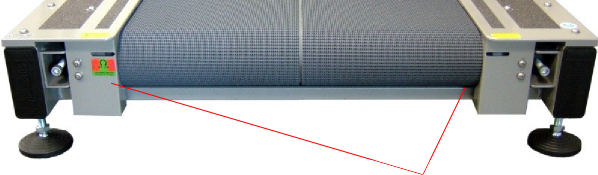
走行面サイズ 190x65cm までのモデルはリアドライブシャフト[2]を 6 角(8 又は 10 mm)で調整します.それより大きいサイズのマシンは全てフロントドライブシャフト[5].で調整します.1000 mm マーク [1]が走行面[4]に現れたら 1004 mm から 1005 mm (= 0.4 to 0.5 %)になるまでベルトをしめて下さい.
( 次ページ図参照)
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 110 of 175 LN
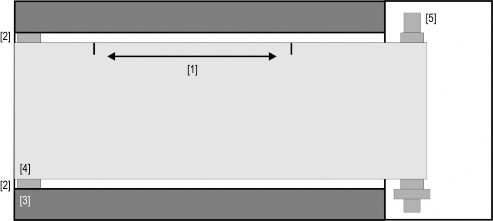
手順
ベルトの正しいテンションは 0.4 から 0.5 %.です.まず走行ベルトを緩め,両サイドに 1000 mm (1m)の
長さの所に印(ペンでベルトに印)をつけてベルトをしめたとき,ベルトの伸びは 1004 mm と 1005 mm
の間が正しいテンションです.
左右の調整ネジを(六角レンチ 8 mm)まわして正しいベルトのテンションにして下さい.ベルトを足でブロックしたときにシャフトが動かなくなまで閉めてください.(走行ベルトの調整参照).

[7.F] 走行ベルトのセンタリング

もし潤滑油が必要ならベルトの調整前に注入して下さい.潤滑油の注入はベルトのセンタリングに影響があります.
デバイスを作動させランニングマシンの左のトリミングスクリューを付属の 6 角レンチ(8mm)を使って調整をして下さい. 傾斜なしで,速度 12 km/h で最低 2 分間,ベルトを動かして下さい. 走行ベルトはリアローラー(テイルシャフト)の中央にきているはずです.
調製が必要な場合は次の項目をチェックして下さい.
N ベルトを右に寄せる場合,調整スクリューを右に回して走行ベルトを移動させて下さい.
N ベルトを左に寄せる場合,調整スクリューを左に回して走行ベルトを移動させて下さい.
N もし少しの違いであればスクリューを最高でも¼回して下さい.もしかなりの違いがあるようでしたらスクリューを最高½ 回して下さい.
N 調整後, 速度 5 km/h と 20 km/h で 2 分間.,ランニングマシンを作動させチェックして下さい.
N 速度 12 km/h で数分(最低 4 分.)マシンを動かし,走行ベルトがリアローラー(テイルシャフト)の中央にそのまま位置しているようなら調整は終了です.
N アップヒル走行や他のちがった走行スタイルでは走行ベルトの移動が起り得ますが,プラスマイナス 2 cm は許容範囲です.12 km/h の速度でチェックし走行ベルトが中央に戻るようなら再調整は必要ありません.調整があっていれば,走行ベルトはそのまま数ヵ月調整ポジションを保ちます.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 111 of 175 LN
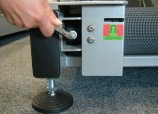
N "リバースローテション" (ダウンヒル走行)使用の場合,ベルトのセンタリングが再び必要です.
N もし必要なら左右の調整スクリューを右に回し走行ベルトをしめてテンションも調節して下さい(“走行ベルトの調整”参照).
注釈:走行面 200x75 cm とそれより大きなサイズのランニングマシンの調整スクリューはマシンのフロントについています.

[7.G] ドライビングベルトの調整と張り
N テストはモーターカバーをはずして行いますので内部に触れたり髪や衣服が巻き込まれたりしないように注意してください.
N 安全面から最初に電源を切りプラグを抜いてください.
ドライビングベルトの張りはランニングマシンの操作にとても重要です. 張りすぎはモーターとローラーからベアリングにダメージを与え,張りが少なすぎるとドライブベルトがもつれ 余分な摩擦とパワーの無駄になります.
[7.G1] ポリ V ベルト付きドライビングベルト
ポリベルト(v ベルト)はベルトアジャスターがついています.ベルトをしめることはめたったにありません. ベルトアジャスターがドライブベルトを調整をします.
N „スリッピングテスト“ でのドライブベルト調整
„スリッピングテスト“ ではドライブベルトがローテンションの場合のみ認識できます.ハイテンションの場合 „周波数テスト“ (次項参照)をご使用ください.
ドライブベルトのテンションはランニングベルトテンションのポイントコントロールにそって調整できます.
N 速度 1.5 km/h の走行ベルトの動きを足でブロックしてみて下さい.
N ドライビングシャフトとモーターシャフトの間でスリップしないはずです.
N ボトムトラムのテンション(図参照)は 98 Hz と 103 Hz の間にならなければなりません (振動の周期).
N 最高速度時でノイズがなく,ベルトがまっすぐにならなければなりません.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 112 of 175 LN
N „周波数テスト“でのドライブベルト調整
チューナーによるベルトのテンションチェック[cos14863]:
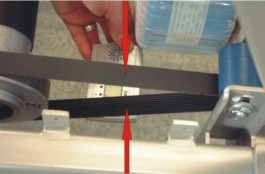
N デバイスのメインスイッチを切ります.
N 目視によりドライブベルトの摩擦と正しくフィットしているか確認.
N チューナーのスイッチを入れます.
N GUITAR/BASS ボタンで„BASS“モードで調整します.
N チューナーのマイク部分を(MIC) デバイスベルトのボトムトラムに近づけ測定します(図参照).
N ライブベルとのボトムトラムでのテンションが( 図参照) 周波数 98 Hz から 103 Hz の間になるようにします.
アッパートラム
ボトムトラム/測定する場所
N トーン表示チェック: ターゲット = 1G – 必要ならテンション調整.
N 針のふり幅チェック: ターゲット 440 ... 460 –必要ならテンション調整.
N チューナーが 1G と振り幅が 440 ... 460 を表示している場合ドライブベルトの調整は出来ています.
周波数チャート:
ターゲット値 | デバイスベルト周波数 | トーン | 目盛 |
LB | |||
70 | 2D | 420 | |
76 | 2D | 455 | |
79 | 4E | 425 | |
81 | 4E | 440 | |
82 | 4E | 440 | |
85 | 4E | 447 | |
87 | 4E | 457 | |
90 | 1G | 422 | |
92 | 1G | 425 | |
95 | 1G | 432 | |
X | 98 | 1G | 440 |
X | 100 | 1G | 450 |
X | 102 | 1G | 457 |
104 | 3A | 425 | |
106 | 3A | 427 | |
109 | 3A | 437 | |
HC |
周波数のターゲット値は 98 Hz から 102 Hz の間にします. これはトーン 1G と同じです. もしこの数値以外ならドライブベルトのテンションの調整の必要があります.
周波数 < 値 98: 調整必要.周波数 > 値 102: 調整必要.
調整した後はもう一度周波数チェックをしてください.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 113 of 175 LN
[7.G2] タイミングベルトシステム付きドライビングベルト
タイミングベルトドライブは自動ベルト調整がついていません.タイミングベルトのテンションは(モデルによる) 手動で調整するかドライブモータの位置を調整して行います.
ドライブベルトのテンションはランニングベルトテンションのポイントコントロールにそって調整できます:
N 速度 1.5 km/h の走行ベルトの動きを足でブロックしてみて下さい.
N ドライビングシャフトとモーターシャフトの間でスリップしないはずです.
N 親指と 4 本の指で 90° に横に動かしてみてください(強い力ではなく). 90°以上又はそれ以下の場合,調整が必要です.
N 最高速度時でノイズ,ベルトがまっすぐになるポジションを考慮してください.
ランニングマシンは走行面の両脇に滑りどめエリアがついています.このプラットフォームは走行面から離れるときに足をのせ安全に走行ベルトから離れることが出来ます.この滑りどめエリアもチェックして下さい.

デバイスとアクセサリーの仕様説明,注意事項も読んで下さい
クレンジング剤や消毒剤などの化学薬品は専用容器で保存して下さい.混ぜたりしないで下さい.内部の掃除は 6 か月に 1 度行って下さい.モデルにもよりますが,まずモーターカバーをあけ(上に上げるかアッパーフレームからジャバラをうごかして) 掃除して下さい
内部のほこりを掃除機で吸って下さい.特にドライブモーターの換気ネットと周波数インバーターのカバーは注意して掃除して下さい.外部コントロールユニットつきのデバイスのの場合,外部コントロルユニットの内部も掃除して下さい.
トレッドミルの走行面の掃除はすこし湿らせた布で拭いてください.消毒には Bacillol plus [cos12179]がおすすめです.
掃除用の薬品を使う場合はあらかじめ外から余りみえない部分でテストをしてから行うのがよいでしょう.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 114 of 175 LN
エプロムファームウエアーバージョンと製造年月日などモデルにより清掃箇所が異ります.
N スピードセンサー無し (清掃必要なし)
N ドライブエンジンの前(ドライブシャフト)のフロントのカバーなしのライトバリアとスロットディスク.
N 2003 年以降のメタル歯車感応センサー付き(ライトバリアのかわり).
N 走行面 200/75cm から 300/125cm の大きなサイズのマシンと 2002 年までに作られたマシン:エンジンドライブの後ろのカバーの中についている(ドライブシャフト) スピードセンサー(センサー自体が囲われている所)は掃除しないで下さい.
ドライブモーターのライトバリアはコントロールユニットへの信号発生装置です.ライトバリア増加ガラスは丁寧にアルコールを含ませた布で半年から 1 年おきに掃除して下さい.ガラスの状態をきれいに保つため,アルコールに浸したブラシで掃除して下さい,光学部品も丁寧にやさしく掃除して下さい.(ガラスは動かさないで下さい).
又はオイルをとかす洗浄剤を細い吹きだしのついたスプレーにいれて使用しても良いでしょう
(例:車のブレーキディスク洗浄剤)吹き出し圧力で細かい部分も清掃出来ます.
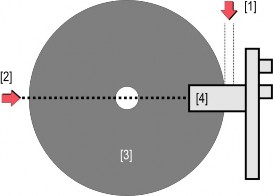
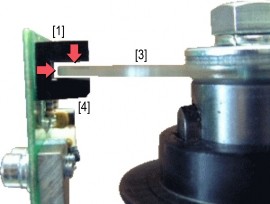
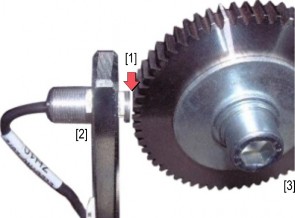
ライトバリアの調整をする場合, ガイドラインにそってガラス[3]とライトバリアのケース[4]の間のスペースに気をつけ(ガラスがケースに触れないよう)調整して下さい.
ギャップ(縦方向,横方向)[1]: 約 1 mm (上図参照).ギャップ(右方向,左方向).ライトバリアがセンターを通って[2]までまっすぐになるようにイメージして下さい
右図: [1]の間 誘導センサーと[2]と歯車[3]の間は
mm 以上あかないようにして下さい.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 115 of 175 LN
[7.K] ベルト巻き込みエリアのクレンジングと調整
いくつかのモデル(走行面 200x75 cm とそれ以上)はライトバリアはベルト巻き込み部分(リアポジションとリバースベルトローテーションの場合はフロントポジション)についています. ライトバリアは手やタオルなどが光を遮ると安全に素早くマシンを停止させます.ほこりなどが反射鏡又はガラスにつもって光を遮断した場合もマシンは停止します.
思いがけないマシンの停止などを防ぐためライトバリアの反射鏡又はガラスはアルコールで湿らせた布で 1 週間に一度掃除して下さい.(部屋の状況にもよります).
ライトバリアの方向とフォーカス調整は部屋を暗くしてチェックしてください.
ライトバリアを掃除してもうまく機能しない場合, 調整をチェックして下さい (方向とフォーカス)ライトバリアのフォーカス調整は小さなスクリュードライバーが必要です.お客様のお近くの h/p/cosmos® サービスパートナーまでご連絡下さい.

© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 116 of 175 LN
[8.]トラブルシューティング
[8.A] メカニカルノイズ
ノッキングのようなノイズやトレーニング中ガタガタ音がした場合,マシンがきちんと設置されているかチェックしマニュアルのチャプター"メカニカルインストレーション"を確認して下さい.たいていの場合,ランニングマシンの後ろについているレベル調整するソケット(調整足) が原因です.
もし走行ベルトがきちんと張られていない場合, ベルトの位置を中央に保つことが出来ません.逆走行(リバースベルトローテーション)で使う場合は毎回,走行ベルトの調整が必要です.
このマニュアルのチャプター "走行ベルトの調整" をご覧ください.
[8.C] ヒューズ
写 真 . ヒ ュ ー ズ / オ ン - オ フ ボ タ ン 2 軸 C16A 写 真 . ヒ ュ ー ズ , デ バ イ ス ヒ ュ ー ズ 3- 軸 C16A
写真. 第 2 ヒューズ絶縁トランスフォーマー 1-軸 B16A 写真. 第 2 ヒューズ絶縁トランスフォーマー 3-軸 C16A
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 117 of 175 LN
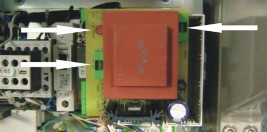
写真. 外部スイッチキャビネットとデバイスのヒューズ 写真. キャビネット内,電源ユニットのヒューズ
ランニングマシンの前の部分のフードの下,又は内部に(マシンのモデルによる)ヒューズがついています.
モーターカバーの下に電源があります,電源ボックスの中には電源 1 つ(スポーツ&フィットネス用),
電源 2 つ(医療用)が第 2 のヒューズとしてついています. キャビネットの中の電源は第 1 のヒューズで医療用のサイズ 190/65 には, 12VDC, 24VAC の追加ヒューズがついています.さらに医療用マシンには絶縁変圧部の第 2 ヒューズがエンジン部の下についています.
[8.D] 干渉の要因
[8.D1] 放 電
人がデバイスの周りで動くと電気(静電気)が発生します, もしユーザーがメタル部分,キー又はディスプレイにさわると電流がユーザーとデバイスの間に流れます.通常この電流は人にもデバイスにも障害を与えませんが不快です.
服装,靴の素材,空気の乾燥などにも左右されますので,部屋の湿度を保ったり服装,靴の素材を静電気のおきにくいものを着用するなどして下さい.又,部屋の照明機器も干渉している場合もありますので照明のスイッチを切るなどして下さい,もし何か障害を見つけた場合や干渉がひどい場合は生産者にご連絡下さい.
[8.D2] 干渉の原因の可能性
デバイス設置場所はレントゲン,モーターなど高い電源を使用しているものや電磁波の出る物の近くには設置しないで下さい.正確な測定が出来ない事があります.強い干渉は(例.EMT に従った値で最大値を越えるものなど) デバイスの機能に影響を与える事があります.
高圧線の近くや c サイン無しのデバイス特に EMC (Electro Magnetic Compatibility / 電磁境界両立性) 証明書がないデバイスとの使用もしないで下さい.
特に EMC“ (electro magnetic compatibility)のデータと,このマニュアルの „テクニカルデータ/ EMC“ を参照して下しさい.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 118 of 175 LN
[8.E] デバイスハウジングの電圧と感電
[8.E1] オープンアース/ グランド
もしアース (グランド)が 接続されていない場合 (建物の配線に不具合がある場合など),デバイスのメタルフレームの電圧は„Y ノイズ除去コンデンサー“( Y-noise-suppression-capacity / EMC-fault clearance filter ) 経由で 110 ボルトです。ほとんどの電気製品のハウジングはメタルと EMC-フォルトクリアランスフィルターがついていて、建物の壁のソケットに接続されるアース[1]と AC-パワーライン [2]はオープンになっている場合,間に流れている電圧はデバイスについているコンデンサー経由でおよそ 110 ボルトになります.フレーム [3]と接地[4]はデバイスについている EMC-フォルトクリアランスフィルターのコンデンサー経由[5]で 110 ボルトです.
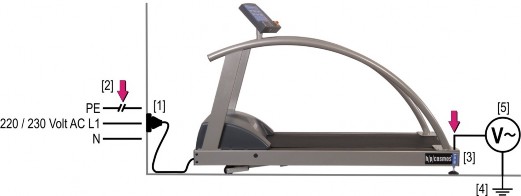
もしスポーツデバイスに欠陥がない場合でも(= ポテンシャル絶縁トランスフォーマー無し)建物内の[2]が故障しているとデバイスのメタル部分(例:ねじなど)に触ったときに電流の流れが感じられますが通常は死亡に至る危険はないはずです.
もしメディカルデバイスに欠陥がない場合でも(= ポテンシャル絶縁トランスフォーマー有りの) 建物内の[2]が故障しているとデバイスのメタル部分(例:ねじなど)に触ったときにスポーツデバイスより微量ですが電流の流れが感じられます.

もしデバイス(内部の絶縁システム)と建物内の[2]の両方が故障している場合(スポーツとメディカルデバイス両方において)電流は直接デバイスに触れた人に流れ,命の危険にさらされます.
このマニュアルのインストレーションの項目のグランドワイヤーターミナルの接続と機能の説明と規則、メンテナンスセーフティチェックなどをよく読んでください.
N スクリーン, コンピュータ, プリンター, 携帯電話など無線通信機器.
N 電気デバイス, 電気モーター, 変圧器.
N 高圧送電線, 電車.
N 強い蛍光管 .
N セントラルヒーティング.
N その他の電気機器.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 119 of 175 LN
これらの要因からランニングマシンへの干渉を防ぐために,デバイスはこれらのものから距離をおいて設置するようにして下さい. もし干渉の疑いがある時は.マシンのインジケーターのデータを信頼しないで下さい.
なお干渉についての詳しい内容は POLAR( ポラール) のウェブサイト www.polar.fi 又は
http://www.polarelectro.de/3_Service_2003/FAQ/serv_FAQ_all.html をご覧下さい.
[8.F1] POLAR(ポラール)心拍測定システムトラブル解消
[8.F1] | オプション | 内容 | 説明 / 表示 |
OP07 | オプション起動: 心拍信号音 | % 表示: OFF 又は ON OFF: 心拍信号音無し. ON: 心拍信号音あり. この機能は通常,一定した心拍数の管理やデータ送信時に問題がないかをチェックするのに使 用します. |
[8.G] RS232 インターフェースが機能しない
RS232 インターフェースの問題の主なケースとしては…
N ランニングマシンと周辺機器の接続ケーブルの間違い.
N ケーブルが壊れている又はケーブルのオス,メスが間違っている.
N プロトコル設定の間違い/ランニングマシンのドライバー又は周辺機器 (ECG, PC, 肺活量測定).
N 周辺機器のコムポートの設定の間違い (ECG, PC, 肺活量測定).
[8.G1] RS232 インターフェースのテストとトラブル解消
N ループバックテスト:ランニングマシンの RS232 テスト.は RS232 テストプラグ(工場に問い合わせて下さい)で検査出来ます RS232 ポートに差し込み,オプション 20 で 10 を選択してください.
N ランプが点滅 し RS232 のインプットとアウトプットが正いかを知らせてくれます.
N ソフトウエア h/p/cosmos® paracontrol®(フリーソフトウエア): このソフトをインストールした外部コンピュータでランニングマシンを操作出来ます.操作がきちんと出来るのであれば,RS232 インターフェースの接続ケーブルと PC の RS232 インターフェースカードが正常に機能しているということが分ります.
[8.H] コントロールユニットがうまく機能しない
稀れに,何年かの使用の後,内臓バッテリーの消耗でコントロールユニットがうまく機能しない事があります. その場合 h/p/cosmos サービス部問に連絡をしバッテリーを交換してもらって下さい.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 120 of 175 LN
干渉,エラーなどは電源の不具合もしくはメンテナンス不十分により引きおこされることがあります (走行面に油をさすなど).
N 差し込み口の電圧を測り電圧が十分か確認して下さい.たこ足配線や延長ケーブルはやめて,壁のコンセントに直接接続して下さい.マシンの電源は 1 台ずつ別々の回路からとってください.
N 機械部分に不具合がないかチェックして下さい. そのほかタオルなどデバイスの走行に障害になるようなものはないかチェックして下さい.
N ライトバリアが汚れていないか,正確に調整されているかチェックして下さい.
N 潤滑油がさしてあるかチェックして下さい.
N 振動でコネクターがゆるんでいないか全てのケーブルの接続をチェックして下さい.
デバイスについている自己診断機能でいくつかのエラーは発見され MCU ユーザターミナル(操作ターミナル)のディスプレイに表示されるか,(デバイス内部の)周波数変更/インバーターに表示されます.
[8.I1] ユーザーターミナル付きデバイスの場合
現在のマシンの状態: 走行ベルトは停止しています. マニュアル,プロファイル,カーディオ,テストのいずれかのモードの一つに ランプが点滅しています.
[8.I1] | メッセージ | 内容 | 説明 / 表示 / 動作 |
E01 | オイルインターバル | = „E 01“ ! „OIL“ が点滅. § $ % „HELP“ 点滅. 状態:ランニングマシンはまだ機能しています. N 1000km( 変更可能) 毎に潤滑油油を差して下さい. "走行ベルトの潤滑油のさし方"を参照して下さい. N 注意:ランニングマシンにオイルセンサーはついていませんので エラーメッセージは自動的には消えません. N エラーメッセージ解除 (オプション 01). | |
E02 | サービスインターバルまたは 安全点検 | = „E 02“ ! „Service“ 点滅. § $ % „HELP“ 点滅. 状態:ランニングマシンはまだ機能しています. N 5000km 毎(変更可能)に定期検査をして下さい (内部の掃除,駆動ベルトのチェック,走行ベルト,など. N 12 ヵ月ごとに電気系統の安全チェックをしてください.マニュアルのメンテナンス項目参照. N h/p/cosmos 認定のサービスエンジニアに連絡して下さい. N エラーメッセージ解除 (オプション 01). |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 121 of 175 LN
E20 | エレベーションシステム最高値到達 | = „E 20“ ! „ELEV“ 点滅. § $ % „HELP“ 点滅. 状態:ランニングマシンはまだ機能しています(リフト機能以外) N リフト装置の電熱部分が最高値になりました. 合計 0% / 最高 % 値. N エレベーションの測定の間違い. N エレベーションセンサーが壊れているか挨などによる誤調整. N h/p/cosmos 認定のサービスエンジニアに連絡して下 さい. | |
E21 | エレベーションシステムエラー | = „E 21“! „ELEV“ 点滅. § $ % „HELP“ 点滅. 状態:ランニングマシンはまだ機能しています(リフト機能以外) N (例.傾斜の超過による)テクニカルブロック. N たこ足配線などによる電圧不足など. N 電源と電源ケーブルをチェックして下さい. N エレベーションセンサーが壊れているか挨などによる誤調整. N h/p/cosmos 認定のサービスエンジニアに連絡して下 さい. | |
E30 | 速度/ 距離測定のエラー | = „E 30“ ! „INCR“ 点滅 § $ % „HELP“ 点滅 | |
状態:ランニングマシンは 1 km/h でまだ何秒かは機能しています. N ベルトのテクニカルブロック (例. 異物,タオルなどがベルトに挟まれた…など) N 延長ケーブルなどによるパワー不足など. N 電源とケーブルをチェックしてください N スピードセンサーの調製ミス, センサーが汚れているもしくは壊れている. オプション 34 でのスピード | |||
計算がまちがっている | |||
次ページに続く… | N セイフティディレイタイム (インバーター又は MCU) が アクセラレーションコマンドより長い (スプリント 機能又はハイアクセラレーションレベル) |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 122 of 175 LN
E30 | 続き… | N | トラブルシューティング管理者オプショ OPTION 48 | |
参照 | ||||
N | h/p/cosmos の認定サービスエンジニアーに連絡して | |||
ください | ||||
N N N N | 電圧をチェックしてください. 蛸足配線はやめ直接マシンを壁のコンセントにつないでください. マシンの各所,部品など破損がないか調べてください. 一時的に数人がマシンの上にのっていませんか? マシンのフレームから蛇腹(フレームによる)を外してください. 注意:デバイス内部を開けている時は高電圧などに よる怪我に 注意し,中のどの部分にも触らないよう | |||
にして下さい | ||||
N N | スピードセンサー(有るマシン)を掃除し (ライトバリアとデスク) センサーおアジャストをインストラクションにそってチェックしてください. セイフティ加速度と減速時間が (周波数インバータ と MCU) 一番高い加速度数より上になっている (例. | |||
スプリント用の仕様で高い加速度レベルになって | ||||
N | いる場合). "OPTION 01".でエラーメッセージ消去, もしまたすぐ | |||
にメッセージが現れた場合は認定のサービスエン | ||||
N N N | ジニアに連絡してください. 管理者用 OPTION 48 もチェックしてください MCU のワイヤー. S6 と MCU ボードからインバータードライブへのアナログ電圧 0 ... 10 ボルト (0 ... max. スピード)をチェック. MCU の S6 とインバータードライブから MCU ボード の “インバーターオン – シグナル/ RFR”をチェック | |||
N | 周波数インバータのメインスイッチの確認 | |||
E31 | + スピーセンサー許容範囲 | = „E 31“ ! „INCR“点滅 | ||
速度測定値(即時値) は管理者オプ | § $ % „HELP“点滅 | |||
ション 12 で計算値より BIGGER | ||||
に設定(推定速度) | エラーサーチ E30 参照. | |||
E32 | - スピーセンサー許容範囲 | = „E 32“ ! „INCR“点滅 | ||
速度測定値(即時値) は管理者オプ | § $ % „HELP“点滅 | |||
ション 12 で計算値より下に設定 | ||||
(推定速度) | エラーサーチ E30 参照. | |||
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 123 of 175 LN
E41 | メモリー初期化中のエラー | = „E 41“ ! „type“ " „OP03“ 点滅 § „SETU“ $ „P E“ % „rrOr“ 点滅 状態:ランニングマシンはまだ機能しています N MCU5 電子制御の (工場データ 12/2007) エラーはメモリーの破損の意味です(FRAM). この h/p/cosmos の認定サービスエンジニアーに連絡してください. N 工場初期設定へ戻す N c キーを押すことでマシンは使用可能ですが個々の設定とプログラムは使用不可能です. 速度とエレベーションの表示の正確さはチェックが必要です. N スタートとストップを押してください, デバイスのパワーを一旦オフにしまたオンにしてください. N もしまだエラーメッセージ E41 が表示されるようでしたら,h/p/cosmos 認定サービスエンジニアに連絡して下さい. MCU が壊れているかバッテリー切れか壊れている可能性 があります. | |
セットアップエラー“ MCU | |||
または | |||
バッテリー切れか故障 | |||
E50 | 周波数インバーターのエラー / モ | = „E 50“ ! „FU“点滅 § $ % „HELP“点滅 状態:ランニングマシンは停止しています N MCU ボードのプラグ S6 をチェックしてください N 周波数インバーターが壊れている可能性. N たこ足配線などによる電圧不足など. N 電源と電源ケーブルをチェックして下さい. N h/p/cosmos 認定のサービスエンジニアに連絡して下さい. | |
ーター調整 | |||
周波数インバーターのアナログ | |||
コントロール | |||
E51 | 周波数インバーターのエラー / モーター調整 | = „E 51“ ! „FU“点滅 § $ % „HELP“点滅 | |
MCU5 と周波数インバーターの 通通信エラー. | 表示" 周波数インバーターのオリジナルエラーコードを十六進法で表示(例は“b1”は“E.PUE”の意味). | ||
MCU5 と周波数インバーターのデジタルコントロールのみ有効 | 電源を切り再び電源を入れてから30 秒以内に同じメッ セージが現れた場合にはチャプターの„4.D2と4.D3 -“デバイスのスイッチを入れる“と“切る“を参照してください. | ||
(RS485) | |||
N MCU5 コントロールボードの RS485 をチェック N 周波数インバーターの RS485 をチェック N フォトカプラボードの RS485 をチェック | |||
N 周波数インバーターが破損している可能性 N たこ足配線などによる電圧不足など. N 電源と電源ケーブルをチェックして下さい N h/p/cosmos 認定のサービスエンジニアに連絡して下 | |||
さい |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 124 of 175 LN
[8.I1] | E90 | チップカードドライブのエラー (全てのモデルではありません) | = „E90“ § $ % „HELP“ 点滅. 状態:ランニングマシンはまだ機能しています. (チップカード機能以外) N チップカードとの通信エラー. N チップカードをチップカードドライブに入れて下さい. N チップカードを抜いて下さい. N チップカードドライブを取って下さい. N h/p/cosmos 認定のサービスエンジニアに連絡して下さい. |
E91 | チップカードデバイスのエラー (全てのモデルではありません) | = „E91“ § $ % „HELP“点滅. 状態:ランニングマシンはまだ機能しています. (チップカード機能以外) N スタートとストップ時でクライアント番号を入力(同一ではありません). N チップカードをチェック. N 正いチップカードを入れて下さい | |
E92 | チップカードデバイスのエラー (全てのモデルではありません) | = „E92“ § $ % „HELP“ 点滅 . ランニングマシンの機能はまだ停止していません. (チップカード機能以外) N トレーニングの超過. N トレーニングの周期のチェック. N マシンのシステムデータと時間設定をチェック . N チップカードを再プログラムして下さい. | |
E93 | チップカードデバイスのエラー (全てのモデルではありません) | = „E93“ § $ % „HELP“ 点滅. ランニングマシンの機能はまだ停止していません. (チップカード機能以外) N チップカードのテストアイデントが受け付けない. N チップカードドライブに間違ったチップカードが入っている. N 正いチップカードを入れて下さい. |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 125 of 175 LN
[8.I2] ユーザーターミナル無しのデバイス
ユーザーターミナル無しのデバイスの場合,自動エラーメッセージコードがピー音で故障,潤滑油補充,定期検査の必要性などを知らせてくれます.
ランニングマシンのスイッチを入れた後にエラー,お知らせごとに異なったピー音が 3 回鳴りエラーの種類を判別出来ます.下記リスト参照:
o =長いピー音/ x =短いピー音
0= ooooo / 1= xoooo / 2= xxooo / 3= xxxoo / 4= xxxxo / 5= xxxxx / 6 = oxxxx / 7= ooxxx / 8= oooxx / 9= oooox
例)オイルメッセージ: 通常設定の 1000 km 毎にデバイスのスイッチを入れた後(主電源) 信号音が "5 回の長音 (コード "0")" と"1 回 の短音 + 4 回長音(コード "1") "が 3 回鳴ります.(上表参照)
エラーコードの消し方は" オプション 01"参照. この場合, 外部ユーザーターミナル又は
PC ソフトウエア h/p/cosmos® para control®(パラコントロール)が必要です.
[8.J] エラーメッセージのリセット
[8.J1] ユーザーターミナルありのデバイス
現在のマシンの状態:走行ベルトは停止しています. マニュアル,プロファイル,カーディオ,テストのいずれかのモードの一つに ランプが点滅しています.
[8.J1] | 手順 | 操作項目 | キー | ディスプレイ反応 / 表示説明 |
[01] | ユーザーオプションのモードでオプション(OP xx) 選択 | a d b 同時に 3 秒押して下さい | = 表示: OP 01 点滅 (オプション 01) ! と " 表示: E.rE SEt (エラーリセット) | |
[02] | オプション番号 1 を確認 | c | § 表示: donE オイルメッセージは消去されました. | |
[03] | メッセージ消去 | c | = 表示: OP 01 点滅 (オプション 01) ! と " 表示: E.rE SEt (エラーリセット) | |
[04] | オプションモードから抜けて下さい | b | スタンバイ モード
|
この行程でオイルメッセージ E01-OIL と,サービスメッセージ E02-Service はリセットされますが,この他は技術的なエラーや機械の不調のエラーです.その場合リセットは管理レベルになりますのでお客様自身ではなさらずに h/p/cosmos カスタマーサービスまで記入用紙を添えてご連絡下さい.
[8.J2] ユーザーターミナル無しのデバイス
オプション 01 でオイルメッセージ E01-OIL と,サービスメッセージ E02-Service はリセットされますが, この他の場合のエラーリセットは管理レベルになります. 両方の場合でも“外部ユーザーターミナル”又は PC ソフトウエア h/p/cosmos® para control® が必です. 詳しい行程は “ユーザーターミナルありのデバイス”を参照して下さい.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 126 of 175 LN
[9.]テクニカルデータ
[9.A] ランニングマシン
| h/p/cosmos® mercury h/p/cosmos® stratos [a] | h/p/cosmos® quasar h/p/cosmos® stellar [b] | h/p/cosmos® mercury med h/p/cosmos® stratos med [c] h/p/cosmos® locomotion 150/50 E med h/p/cosmos® locomotion 150/50 DE med | h/p/cosmos® quasar med h/p/cosmos® stellar med [d] | h/p/cosmos® pulsar | h/p/cosmos® pulsar 3p |
ユーザーターミナル (ディスプレイ & キーボード) | 6 LCD ディスプレイ / 6 キー / LED 表示 „lt-models“ と „h/p/cosmos® 150/50 locomotion E med“ はユーザーターミナル(ディスプレイ&キーボード)無しはRS232インタフェース接続で制御. | |||||
パワーサプライ (スタンダード, 名ふだ確認) 専用線必須. | 230 Volt AC 1~/N/PE f: 50/60 Hz 3680 VA | 400 Volt AC3~ /N/PE f:50/60Hz 1100 VA | ||||
ヒューズ(スタンダード,名ふだ確認) | 16 A | |||||
消費電力 (スタンダード,名ふだ確認)) | 15 A [a] 14.5 A | 15.5 A b] 15.0 A | 15 A [c] 14.5 A | 15.5 A [d] 15.0 A | 16 A | 8.0 A |
パワー入力 | 3450 VA [a] 3335 VA | 3565 VA [b] 3450 VA | 3450 VA [c] 3335 VA | 3565 VA [d] 3450 VA | 3680 VA | 5536 VA |
ドライブモーター容量 | 3300 W | 3300 W | 3300 W | 3300 W | 3300 W | 4300 W |
エレベーションモーター容量 | 390 W [a] 適用無し | 500 W [b] 適用無し | 390 W [c] 適用無し | 500 W [d] 適用無し | 500 W | 500 W |
セイフティー規準 | c IEC EN 60335-1(VDE 0700) IEC EN 60601-1-2, IEC EN 60601-1-4, VDE 0701, EN 957-1, EN 957-6 | n MDD, Guideline 93/42 EEC (2007/47 EEC), IEC EN 60601-1 (VDE 0750), VDE 0751, IEC EN 60601-1-2, IEC EN 60601-1-4, EN 957-1, EN 957-6 | ||||
漏電 | 0.6 mA | 0.6 mA | 0.2 mA | 0.2 mA | 0.2 mA | 0.25 mA |
絶縁トランスフォーマー | --- | --- | 2000 VA | 2000 VA | 2000 VA | 3 x 1500 VA |
セイフティクラス/ カテゴリー | I / IP20 / --- | I / IP20 / --- | I / IP20 / B | I / IP20 / B | I / IP20 / B | I / IP20 / B |
モードオペレーション IEC 601-1 | 操作継続 | |||||
アプリケーションフィールド | スポーツとフィットネス / SA | スポーツ SIA とメディカル | ||||
MDD にそった分類 | --- | --- | II b | |||
スピード定義 | 0.0 22.0 km/h 0.1 km/h | 0.0 25.0 km/h 0.1 km/h | 0.0 22.0 km/h 0.1 km/h | 0.0 25.0 km/h 0.1 km/h | 0.0 40.0 km/h 0.1 km/h | 0.0 40.0 km/h 0.1 km/h |
許容* | +/- 5 % | |||||
オプション特別スピード | 0.0 ... 10 km/h ... 30 km/h | 0.0 10.0 km/h ... 40.0 km/h ... 45.0 km/h | 0.0 ... 10 km/h ... 30 km/ | 0.0 10.0 km/h ... 40.0 km/h ... 45.0 km/h | 0.0 10.0 km/h 0.0 45.0 km/h | 0.0 10.0 km/h 0.0 45.0 km/h |
傾斜アングル ** 定義 | 0.0 ... 25.0 %** 0.1 % / [a] 0 % | 0.0 ... 28.0 % 0.1 % / [b] 0 % | 0.0 ... 25.0 %** 0.1 % / [c] 0 % | 0.0 ... 28.0 % 0.1 % / [d] 0 % | - 25.0 % ... + 25.0 % 0.1 % | |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 127 of 175 LN
| h/p/cosmos® mercury h/p/cosmos® stratos [a] | h/p/cosmos® quasar h/p/cosmos® stellar [b] | h/p/cosmos® mercury med h/p/cosmos® stratos med [c] h/p/cosmos® locomotion 150/50 E med h/p/cosmos® locomotion 150/50 DE med | h/p/cosmos® quasar med h/p/cosmos® stellar med [d] | h/p/cosmos® pulsar | h/p/cosmos® pulsar 3p |
走行面寸法(長さ x 幅) | 1500 x 500 mm | 1700 x 650 mm | 1500 x 500 mm | 1700 x 650 mm | 1900 x 650 mm | 1900 x 650 mm |
フレーム寸法(長さ x 幅 x 高さ) (ユーザーターミナル+ 150 mm 幅) | 2100 x 800 x 1370 mm | 2300 x 1050 x 1450 mm | 2100 x 800 x 1370 mm | 2300 x 1050 x 1450 mm | 2500 x1050 x 1450 mm | 2500 x1050 x 1450 mm |
床から走行面までの高さ | 180 mm | 230 mm | 180 mm | 230 mm | 230 mm | 230 mm |
デバイスの重量 | 190 kg [a] 180 kg | 370 kg [b] 360 kg | 200 kg [c] 190 kg | 380 kg [d] 370 kg | 400 kg | 440 kg |
床への重量制限(通行負荷 DIN 1055 part 3) | 8.40 kN/m² | 7.00 kN/m² | 8.50 kN/m² | 7.10 kN/m² | 6.60 kN/m² | 6.90 kN/m² |
詳しくは h/p/cosmos サービス担当にお問い合わせください. | ||||||
ユーザーの最高重量制限 | 200 kg (重量の特別仕様はご相談ください) | |||||
輸送と保管時の環境 | 気温: –30...+50 °C / 湿度 0...95% -結露無し / 気圧: 700...1060 hPa | |||||
使用時の環境 | 気温: +10...+40 °C (特別仕様はご相談ください) / 湿度: 30...70% - 結露無し(95% まで要相談) 気圧: 700...1060 hPa / 最高高度: 約. 10,000 フィート (3000 m), 加圧無し | |||||
注油システム | マニュアル | |||||
プログラム範囲 | 6 トレーニングプロファイル / 10 テストプロファイル / 8 ユーザー定義プロファイル | |||||
デジタルインターフェース / シリアルポート(USB-コンバートはオプション) | COM1: スタンダード; COM2: オプショナル; COM3: オプショナル (サービスのスタンダード); COM4: オプショナル | COM1: スタンダード/COM2: スタンダード/COM3: オプショナル (サービスのスタンダード); COM4: オプショナル | ||||
心拍測定と心拍数によるコントロール (ターゲットパル スプログラム) | 1 チャンネルレシーバ ECG 精密 | |||||
PC ソフトウエア | h/p/cosmos® para control 4.1® 含 む オプション: h/p/cosmos® para graphics® and h/p/cosmos® para analysis® | h/p/cosmos® para control 4.1® と h/p/cosmos® para graphics® 含む | ||||
リバースベルトローテション / ダウンヒル 1 | オプション / 1[a] と [b] 適用無し | オプション/ 1[c] と [d] 適用無し | スタンダード | |||
ハーネス付きセイフティアーチ*** | option | |||||
ハンドレイル(手すり) | オプション: ショート, ロング, 調節機能付き(マーキュリー と ストラトスのみ), クロスバー(クエーサースタンダード, ステラーとパルサー) | |||||
アームサポート追加キーボード | オプション | |||||
* 負荷のかけすぎや電圧不足はヒューズが落ちたり速度表示が正く表示されない等の問題が引きおこされます.**傾斜モーターの操作時間の制限時間は基本的に全体の操作時間のおよそ 15%です.上下運動は継続で約 5 回フルに傾斜させた場合がリミットです.それ以上はオーバーロードでヒューズが落ち傾斜は停止しますがクールダウン後(数分後),また使用出来ます. 2007 年 6 月以降の 150/50のトレッドミルは最高エレベーションは 24%です.***ストレステスト時や大きなサイズのランニングマシンの使用時(トラックサイズ)は安全対策が必要です. チェストベルトとフォルストップハーネス付きセーフティーアーチなどの安全オプションの使用を強くおすすめします.安全面からリバースローテーションの場合フロントバー(クロスバー)付きのマシンの最高速度は 5 km/hです. 詳しくは www.h-p-cosmos.com 参照.予期せぬエラー及び,落丁,技術内容は予告なしに変更されることがあります... E & OE.
| h/p/cosmos® venus 200/75 h/p/cosmos® venus 200/100 [a] | h/p/cosmos® saturn 250/75 h/p/cosmos® saturn 250/100 [b] h/p/cosmos® saturn 250/125 [c] | h/p/cosmos® saturn 300/75 h/p/cosmos® saturn 300/100 [d] | h/p/cosmos® saturn 300/125 r h/p/cosmos® saturn 300/150 r [e] | h/p/cosmos® saturn 300/175 r h/p/cosmos® saturn 300/200 r [f] | h/p/cosmos® saturn 450/300 rs |
外部コントロールユニット/ユー ザーターミナル(ディスプレイ&キーボード) | 6 LCD ディスプレイ / 6 キー/ LED 表示 | |||||
パワーサプライ (スタンダード, 名ふだ確認) 専用線必須. | 400 Volt AC 3~/N/PE f: 50/60 Hz 12800 VA (min) モデル h/p/cosmos® saturn 300/200rs: 25600 VA | |||||
ヒューズ(スタンダード,名ふだ確認) | 32 A | 64 A | ||||
消費電力 (スタンダード,名ふだ確認) | 17.0 A [a] 18.0 A | 20.0 A [b] 21.0 A [c] 22.0 A | 23.0 A | 31.3 A | 50.0 A | 62.0 A |
パワー入力 | 6760 VA [a] 7160 VA | 7800 VA
| 9200 VA | 12500 VA | 24000 VA | 45000VA |
ドライブモーター容量 | 7500 W | 7500 W | 7500 W | 11000 W | 22000 W | 30000W |
傾斜モーター容量 | 370 W | 370 … 2200 W (設置内容による) | 2 x 5000W | |||
セイフティー規準 | n MDD, Guideline 93/42 EEC (2007/47 EEC), IEC EN 60601-1 (VDE 0750), IEC EN 60601-1-2, IEC EN 60601-1-4 VDE 0751, EN 957-1, EN 957-6 | |||||
漏電 | 0.25 mA | on request | ||||
絶縁トランスフォーマー | 3 x 2000 VA | 3 x 2000 VA [b] and [c] 3 x 3000 VA | 3 x 3000 VA | 3 x 4200 VA | 3 x 4200 VA | 3 x 21000 VA |
セイフティクラス/ カテゴリー | I / IP20 / B | |||||
モードオペレーション IEC 601-1 | 継続時間 | |||||
アプリケーションフィールド | スポーツ SIA と メディカル [r] = 車椅子,自転車に使用 (走行面 3000 x 1250 mm スタンダード) | |||||
MDD にそった分類 | II b | |||||
スピード定義 | 0.0 40.0 km/h / 0.1 km/h 0.0 11.11 m/s / 0.1 m/s | |||||
許容* | +/- 5 % | |||||
オプション特別スピード | 0.0 ... 30.0 or ... 50.0 or ... 60.0 or 80.0 km/h | |||||
傾斜アングル ** 定義 | -35 % ... +35 % 0.1 % | -27 % ... +27%** 0.1 % | -5% (-25%) … +25% | |||
走行面寸法(長さ x 幅) mm [r] = 自転車,車椅子に使用可能 | 2000 x 750 [a] 2000 x 1000 | 2500 x 750 [b] 2500 x 1000 [c] 2500 x 1250 | 3000 x 750 [d] 3000 x 1000 | 3000 x 1250 [e] 3000 x 1500 | 3000 x 1750 [f] 3000 x 2000 | 4500 x 3000 |
| h/p/cosmos® venus 200/75 h/p/cosmos® venus 200/100 [a] | h/p/cosmos® saturn 250/75 h/p/cosmos® saturn 250/100 [b] h/p/cosmos® saturn 250/125 [c] | h/p/cosmos® saturn 300/75 h/p/cosmos® saturn 300/100 [d] | h/p/cosmos® saturn 300/125 r h/p/cosmos® saturn 300/150 r [e] | h/p/cosmos® saturn 300/175 r h/p/cosmos® saturn 300/200 r [f] | h/p/cosmos® saturn 450/300 rs |
フレーム寸法 (長さ x 幅 x 高さ) | 2400 x1150 x 1380 [a] 2400 x 1400 x 1380 | 2900 x1150 x 1380 [b] 2900 x 1400 x 1380 [c] 2900 x 1650 x 1380 | 3400 x1150 x 1380 [d] 3400 x1400 x 1380 | 3400 x1650 x 1380 [e] 要相談. 設置内容による | on request [f] 要相談. 設置内容による | |
床から走行面までの高さ(ピットへの設置オプション) | 480 mm | 480 mm | 480 mm | 480 mm [e] on request. | 要相談 | |
デバイスの重量 | 800 kg [a] 1000 kg | 1000 kg
| 1100 kg [d] 1200 kg | 1400 kg [e] 要相談 | 要相談. 設置内容による | |
床へのの最高重量(トラフィックロード DIN 1055 part 3) | 9.20 kN/m² | 5.00 … 6.00 kN/m² モデルによる | 要相談 | |||
床への最高重量制限に関するお問い合わせはサービス部門までご連絡ください. | ||||||
走行面の最高重量制限 | 280 kg (特別仕様はご相談ください) | |||||
輸送と保管時の環境 | 気温: –30...+50 °C / 湿度: 0...95% - 結露なし / 気圧: 700...1060 hPa | |||||
使用時の環境 | 気温: +10...+40 °C (特別仕様はご相談ください) / 湿度: 30...70% -結露なし(95% まで要相談) 気圧: 700...1060 hPa / 最高高度 約. 10,000 フィート(3000 m),加圧なし | |||||
注油システム | マニュアル / [r]仕様のランニングマシンは自動注油装置あり | |||||
プログラム範囲 | 6 トレーニングプロファイル / 10 テストプロファイル / 8 ユーザー定義プロファイル | |||||
デジタルインターフェース / シリアルポート | COM1: スタンダード; COM2: オプショナル; COM3: オプショナル (サービスのスタンダード); COM4: オプショナル | |||||
心拍測定と心拍数によるコントロール (ターゲットパルスプログラム) | 1 チャンネルレシーバ ECG 精密 (モデル h/p/cosmos® venus 4.0: 3 1 チャンネルレシーバ ECG 精密) 外部ハートレイトレシーバーと接続 | |||||
PC ソフトウェア | h/p/cosmos® para control 4.1® and h/p/cosmos® para graphics® を含む オプション: h/p/cosmos® para analysis® | |||||
リバースベルトローテション / ダウンヒル 1 | スタンダード | |||||
ハーネス付きセイフティアーチ*** | オプション | |||||
車椅子固定装置 | オプション | |||||
モニターアームと PC | オプション | |||||
* * 負荷のかけすぎや電圧不足はヒューズが落ちたり速度表示が正く表示されない等の問題が引きおこされます.**傾斜モーターの操作時間の制限時間は基本的に全体の操作時間のおよそ 15%です.上下運動は継続で約 5 回フルに傾斜させた場合がリミットです.それ以上はオーバーロードでヒューズが落ち傾斜は停止しますがクールダウン後(数分後),また使用出来ます.
2007 年 7 月以 h/p/cosmos® saturn シリーズの最高エレベーションは 25%です.***ストレステスト時や大きなサイズのランニングマ シンの使用時(トラックサイズ)は安全対策が必要です. チェストベルトとフォルストップハーネス付きセーフティーアーチなどの安全オプションの使用を強くおすすめします.安全面からリバースローテーションの場合フロントバー(クロスバー)付きのマ シンの最高速度は 5 km/h です. 詳しくは www.h-p-cosmos.com 参照.予期せぬエラー及び,落丁,技術内容は予告なしに変更されることがあります... E & OE.
[9.B] EMC 電磁環境両立性. ガイダンスと工場説明
テーブル 201: ガイダンスと工場説明- 電磁環境エミッション (すべての機器とシステムについて) | ||
ランニングマシンは電磁環境と下記記載の環境で使用するように設計されています. ユーザーは下記の環境を確認してランニ ングマシンをお使いください. | ||
エミッション (電磁妨害に対する耐力テスト) | 一致 | 電磁環境— ガイダンス |
RF エミッション CISPR11 (電磁妨害の抑制) | グループ 1 クラス B | ランニングマシンは RF エネルギー内部機能として使用します.が RF エミッションが低いので他の機器に影響を与えることはありません. |
RF エミッション CISPR11 | グループ 1 クラス B | このクラスのランニングマシンは建物の電源にも直接接続することができるように作られています.(国,地域によって異なりますのでこのテクニカルデータの最初のページのパワーサプライデータを参照してください) |
ハーモニック エミッション IEC 61000-3-2 | クラス A | |
電圧変動/ フリッカーエミッション IEC 61000-3-3 | 一致 | |
テーブル 202: ガイダンスと工場説明- 電磁環境イミュニティ (すべての機器とシステムについて) | |||
ランニングマシンは電磁環境と下記記載の環境で使用できるように設計されています. ユーザーは下記の環境をかくにんして ランニングマシンをお使いください. | |||
イミュ二ティテスト | IEC 60601 テストレベル | 追従レベル | 電磁環境— ガイダンス |
静電気放電(ESD) IEC 61000-4-2 | ±6 kV コンタクト ±8 kV エアー | ±6 kV コンタクト ±8 kV エアー | 木又はコンクリートセラミックタイルの床であること. 合成素材の床の場合相対湿度は最低 30 %必要. |
ファーストトランジェント/ バースト IEC 61000-4-4 | ±2 kV 電源ライン ±1 kV インプット/アウトプットライン | ±2 kV 電源ライン ±1 kV インプット/アウトプットライン | メイン電源の品質は業務用又は病院用に適用されるものでなくてはなりません. |
サージ IEC 61000-4-5 | ±1 kV ディファレンシャルモード ±2 kV コマンモード | ±1 kV ディファレンシャルモード ±2 kV コマンモード | メイン電源の品質は業務用又は病院用に適用されるものでなくてはなりません. |
電圧ディップ, 瞬断及び電源インプットラインでの電圧変動 IEC 61000-4-11 | <5 % UT (>95 % dip in UT) 0.5 サイクル | <5 % UT (>95 % dip in UT) 0.5 サイクル | メイン電源の品質は業務用又は病院用に適用されるものでなくてはなりません. 電源が落ちた場合でもランニングマシンの操作を続けなければならないような状況が考えられる使用の場合,予備電源などの設備が必要です. 注意: この場合ランニングマシンのモータードライブの容量が大きいので予備電源も容量が大なものが必要です. |
40 % UT (60 % dip in UT) 5 サイクル | 40 % UT (60 % dip in UT) 5 サイクル | ||
70 % UT (30 % dip in UT) 25 サイクル | 70 % UT (30 % dip in UT) 25 サイクル | ||
<5 % UT (>95 % dip in UT) 5 秒 | <5 % UT (>95 % dip in UT) 5 秒 | ||
パワー周波数(50/60 Hz) 電磁環境 IEC 61000-4-8 | 3 A/m | 適用無し | パワー周波数電磁環境は業務用又は病院用に適用されるものでなくてはなりません. |
注釈 | UT は A.C. テストレベル以前のメイン電圧. | ||
他の項目の EMC に関する内容もご確認ください:
項目: セイフティー, インストレーション, オペレーション, POLAR ハートレイトモニター: EMC
項目: エラー, 故障, 障害の可能性
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 131 of 175 LN
テーブル 204: ガイダンスと工場説明- 電磁環境イミュニティ(生命維持装置以外のすべての機器とシステムについて) | |||
ランニングマシンは電磁環境と下記記載の環境で使用するように設計されています. ユーザーは下記の環境を確認してランニングマシンをお使いください. | |||
イミュニティテスト | IEC 60601 テストレベル | 追従レベル | 電磁環境— ガイダンス |
移動式の RF コミュニケーション機器はランニングマシンの近くで使用しないでください, トランスミッターの周波数なども考慮して距離をあけることをお勧めします. | |||
RF 伝導妨害 IEC 61000-4-6 | 3 Vrms 150 kHz ~ 80 MHz | 3 Vrms | d = 1.17 1/V * √P |
RF 放射電磁界 IEC 61000-4-3 | 3 V/m 80 MHz ~ 2.5 GHz | 3 V/m | d = 1.17 m/V * √P 80 MHz ~ 800 MHz |
d = 2.33 m/V * √P 800 MHz ~ 2.5 GHz P がトランスミッターの最高出力(W)でのパワーレンジの場合トランスミッターの生産者により d はトランスミッターとの推奨距離(m)表示. 固定された RF トランスミッターからのフィールド強度は, 電磁環境によって決定.周波数レンジ b は追従レベル a より少ないレベルであるべきです このシンボルマークの近くでは障害がでることが考えられます:
| |||
注釈 1: 80 MHz と 800 MHz では, 高い周波数が適用されます. 注釈 2: これらのガイドラインは全ての状況に適用するわけではありません.電磁境界の伝達は建物,物,人からの吸収と反射に影響されます. | |||
a 固定トランスミッターからの耐久力, ラジオステーション,(セルラー/コードレス) 電話 や ランドモビル無線, アマチュア無線, AM や FM ラジオ ブロードキャスト, TV ブロードキャスト などの影響を正確に予想をするのは困難です. 固定トランスミッターの電磁環境を判断する場合,電磁環境位置を調査する ことを考慮してください,上記に示した RF 追従レベルでランニングマシンを使用している場合にフィールド強度を測った場合, ランニングマシンは通常に動作していることを確認してください. もし何らかの通常ではない動作が見られるときは もう別の方向にむけるか別の場所に設置するかしてもう一度測定をしてくださ い. | |||
b 周波数レンジよりオーバーした場合 150 kHz から 80 MHz, フィールド強度は 3 V/m. | |||
テーブル 206: 移動式の RF コミュニケーション機器とランニングマシンは離して設置することをお勧めします. (生命維持装置以外の全ての機器) | |||
ランニングマシンを放射電磁界妨害がコントロールされた電磁環境で使用する場合,ランニングマシンのユーザーは移動式の RF コミュニケーション機器(トランスミッター)とランニングマシンを下記記載の最低距離を離して設置することにより電磁障害を防ぐことが出来ます. | |||
トランスミッターの最高出力率 (ワット) W | トランスミッターの周波数による隔離距離(メートル) | ||
150 kHz ~ 80 MHz d = 1.17 1/V * √P | 80 MHz ~ 800 MHz d = 1.17 m/V * √P | 800 MHz ~ 2.5 GHz d = 2.33 m/V * √P | |
0.01 W | 0.12 m | 0.12 m | 0.23 m |
0.1 W | 0.37 m | 0.37 m | 0.74 m |
1 W | 1.17 m | 1.17 m | 2.33 m |
10 W | 3.70 m | 3.70 m | 7.37 m |
100 W | 11.7 m | 11.7 m | 23.3 m |
上記以外のトランスミッターの最高出力率の場合推奨隔離距離 (m)はトランスミッター生産者の表によるトランスミッターの最高出力 P (W)トランスミッター周波数から推定することができます. 注釈 1: 80 MHz と 800 MHz では, 高い周波数が適用されます. 注釈 2: これらのガイドラインは全ての状況に適用するわけでは ありません.電磁境界の伝達は建物,物,人からの吸収と反射に影響されます. | |||
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 132 of 175 LN
システム | 生産者 | タイプ | RS 232 インターフ ェースプロトコル | ランニングマシンセットアップ |
Ergospirometry | JAEGER/Viasys/Cardinal | OXYCON | h/p/cosmos® coscom® | オプション 20 、21 参照 プロトコル h/p/cosmos® coscom® (コスコム)とcoscom.dll の RS232 インターフェースは www.coscom.org をご覧下さい. 周辺機器の取り扱いは生産会社製品付属の安全規約,システム条件をよく読んで下さい. E & OE. 予期せぬエラー及び,落丁,内容は予告なしに変更されることがあります. |
Ergospirometry | Mijnhardt/Viasys/Cardinal | OXYCON | h/p/cosmos® coscom® | |
Ergospirometry | Cosmed / IT | K 4 b² / Quark b² Quark PFT | h/p/cosmos® coscom® | |
Ergospirometry | CORTEX / DE | MetaMax, MetaLyzer | h/p/cosmos® coscom® | |
Ergospirometry | SensorMedics / US | via ECG | Trackmaster in km/h | |
Ergospirometry | SensorMedics / US | via ECG | HELLIGE/Trackmaster | |
Ergospirometry | ZAN / DE | ZAN 600 | h/p/cosmos® coscom® | |
Ergospirometry | Ganshorn DE | PowerCube | h/p/cosmos® coscom® | |
Ergospirometry | MES PL | Start 2000 | h/p/cosmos® coscom® | |
Ergospirometry | MedGraphics | CPX | h/p/cosmos® coscom® | |
Ergospirometry | Brainware | h/p/cosmos® coscom® | ||
Ergospirometry | Innovision | Innocor as of version 5.01 | h/p/cosmos® coscom® | |
Ergospirometry | Physio-Dyne | MAX 1 / MAX 2 | Trackmaster in km/h | |
PC – ECG | JAEGER Viasys/Cardinal | MasterScreen | h/p/cosmos® coscom® | |
PC – ECG | custoMed / DE | Custo card | custo card | |
PC – ECG | custoMed / DE | custo card m | h/p/cosmos® coscom® | |
PC – ECG | CardioControl WelchAlly | Cardio Perfect | h/p/cosmos® coscom® | |
PC – ECG | Norav Medical | 1200B & 1200S | h/p/cosmos® coscom® | |
PC – ECG | Cosmed / IT | Cardiovis / PLUS | h/p/cosmos® coscom® | |
PC – ECG | PBI Pulse Biomedical | QRS Card | h/p/cosmos® coscom® | |
PC – ECG | Marquette/HELLIGE / GE | CardioSoft | Trackmaster in km/h | |
PC – ECG | Marquette/HELLIGE / GE | CardioSoft | Trackmaster in mph | |
PC – ECG | Marquette/HELLIGE / GE | CardioSys | Trackmaster in km/h | |
PC – ECG | Marquette/HELLIGE / GE | CardioSys | Trackmaster in mph | |
PC – ECG | OXFORD Instruments | Medilog QRS Card | h/p/cosmos® coscom® | |
PC – ECG | Delmar Reynolds | CardioNavigator as of version 2.403 | Trackmaster in km/h | |
PC – ECG | Delmar Reynolds | CardioNavigator as of version 2.403 | Trackmaster in mph | |
PC – ECG | Dr. Vetter / DE | PC ECG plus / ultra | Trackmaster in km/h | |
PC – ECG | Mesa Medizintechnik GmbH | CARDIAX PC-EKG | h/p/cosmos® coscom® | |
ECG | Marquette/HELLIGE / GE | CardioSmart | Trackmaster in km/h | |
ECG | Marquette/HELLIGE / GE | CardioSmart | Trackmaster in mph | |
ECG | ergoline / DE | EK 3012 / DOS | custo card | |
ECG | SCHILLER CH | AT 10 / AT 60 | SCHILLER (Pacer) | |
ECG | SCHILLER CH | CS 100 / CS 200 | Trackmaster in km/h | |
ECG | Marquette / USA | MAX 1 | Marquette | |
ECG | ESAOTE / IT | Trackmaster in km/h | ||
Cardiac Rehabilitation | CORTEX / DE | CMS | h/p/cosmos® coscom® | |
Cardiac Rehabilitation | ergoline | ERS-System | h/p/cosmos® coscom® | |
Cardiac Rehabilitation | CogniMed | Therapy monitor TM2 > version 4.32 | h/p/cosmos® coscom® | |
Cardiac Rehabilitation | CogniMed | TM cardio 1000 & 2000 | h/p/cosmos® coscom® | |
Cardiac Rehabilitation | CogniMed | TM sport 1000 & 2000 | h/p/cosmos® coscom® | |
EMG | biovision | h/p/cosmos® coscom® | ||
Blood pressure | SunTech Medical | Tango | h/p/cosmos® coscom® | |
robotic treadmill trainer | Hocoma | Lokomat/Lokocontrol as of Version4.31 | h/p/cosmos® coscom® | |
PC ソフトウエア | HUR / FI | Treadmill-Trainer | h/p/cosmos® coscom® | |
PC ソフトウエア | h/p/cosmos | h/p/cosmos® para graphics DOS | h/p/cosmos® cosrec© | |
PC ソフトウエア | h/p/cosmos | h/p/cosmos® para graphics® | h/p/cosmos® coscom® | |
PC ソフトウエア | h/p/cosmos | h/p/cosmos® para control® | h/p/cosmos® coscom® | |
PC ソフトウエア | h/p/cosmos | h/p/cosmos® para analysis® pro | h/p/cosmos® coscom® | |
PC ソフトウエア | h/p/cosmos | h/p/cosmos® para motion® | h/p/cosmos® coscom® | |
PC ソフトウエア | FitCentric | NetAthlon | h/p/cosmos® coscom® | |
PC ソフトウエア | ergoline | OPTICARE | h/p/cosmos® coscom® | |
PC ソフトウエア | FREI | Chip-Ei | h/p/cosmos® coscom® | |
PC ソフトウエア | MedTronic | Lactware as of version 4.3 | h/p/cosmos® coscom® | |
PC ソフトウエア | simi | simi motion twin | h/p/cosmos® coscom® | |
PC ソフトウエア | simi | simi motion as of version 8.0 | h/p/cosmos® coscom® | |
PC ソフトウエア | Proxomed | Kardiowell-System (chip card) | h/p/cosmos® coscom® | |
プリンター | HP Hewlett-Packard | PCL code | プリンタープロトコル | |
RS232 テストプラグ | h/p/cosmos | LED + スイッチ | h/p/cosmos® ループバック |
アナログとデジタルインターフェースでつながっているアクセサリーは IEC スタンダード, 例. データプロセス機器 IEC 950, 医療機器 IEC 601-1,.など全ての機器はその時のシステムスタンダード IEC 601-1-1.の規則に従わなければなりません.メディカルデバイスをインターフェースで接続する場合,常に IEC 601-1 公認のポテンシャル絶縁コンポーネンツを使ってください ECG-システムとスポーツ用のランニングマシンをインターフェースで接続することは認められておりません. 医療機器と設定されている機器のインプットもしくはアウトプットと他の機器を接続した人はその時点ですでにスタンダード規則 IEC 601-1-1. (MDD: 13.6.c, IEC 601-1: 6.8.2.c, 19.2.b, 19.2.c)に対しての責任が発生します. 近頃のコンピュータは RS232 のかわりに USB が主流です. h/p/cosmos® USB から RS232 アダプター“をオーダーできます(オーダーナンバー. cos12769-01. )USB 経由の場合プロセッサーーペンティアム 1.8 GHz 以上が必要です.
LN
file: \\quasarf\erp$\article\cos14310m5-v1_04hpc-jp\20110211_cos14310m5-v1.04jp_manual_h-p-cosmos_running_machines.docx
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 133 of 175
[10.]アクセサリーとオプション
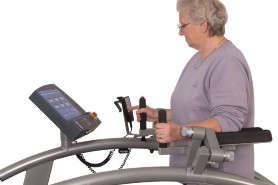
[10.A] 安全に体重を支えるアームサポート
h/p/cosmos のアームサポートと追加キーボード及び追加ストップボタンは広い用途範囲に使用可能です.例えば肥満気味の方,整形外科,心臓血管の問題などを抱える方が身体への負担を軽くし練習が出来き,セラピーを早い段階から始め,効果的にすることが出来ま す.h/p/cosmos アームサポートは
ランニングマシンシリーズ h/p/cosmos® mercury(マーキュリー),h/p/cosmos® quasar (クエーサー) と h/p/cosmos® pulsar (パルサー) に装着可能です(手摺りタイプはスタンダード又はロング).
このアームサポートの調整機能は個々の体にあった調整が可能で簡単に調整できることが特徴で特許も取得しました. 両サイド 3 つのメモリ付きジョイントでそれぞれ調整可能です. このアームサポートは高齢者の方々や体のバランスが不安定な方だけでなく,リハビリテーション,歩行セラピーなどの目的として使用されています.The h/p/cosmos® アームサポート(特許番号.: DE 199 16 508 A1)は h/p/cosmos® running の走行面サイズ 150/50, 170/65 と 190/65 cm のマシンに取り付け可能です.(調整機能手すりには装着出来ません)
h/p/cosmos® アームサポート [cos00098060044] 手すり 10° アングル
h/p/cosmos® アームサポート [cos12013] 手すり 0° アングル (例: 2 本のピラーのロング手すり)
[10.A1] 安全にご使用いただくための注意
N 使用可能な最高体重は 140 kg です.
N アームサポートに体重をかけている状態で調整しないで下さい
N アームサポートの調節は専門スタッフのみが行い,トレーニングは常に専門スタッフの監視のもとで行ってください.
N アームサポートを調節する時は,片手で少し持ち上げ(調節ジョイント内部のギアロックが弛みます)目盛付きダイヤルを引き,アームサポートを手で動かして希望のポジションを決めてください.
N 調整後,使用する前に(体重をかける前に),アームサポート (調節ジョイントのギアロック) が確実に固定されたか確認して下さい .(使用者がつかまった重みで傾いたりしないように).
N 調整中に自身が手などをはさんたり周囲の人が危険な位置にいないように注意して下さい
(アームサポートがぶつかったり,調整部分にはさまれたりしないよう).
N 左右両方のアームサポートは腕をのせた時に水平かつ平行になるように調整して下さい.
N リバースベルトローテーションの時にはアームサポートは使用しないで下さい.
N アームサポートを安全に使用するために歩行運動でのみお使い下さい(走らないで下さい)
N マシンをランニングで使用する場合はアームサポートをマシンの外側にたおして下さい[1].絶対にアームサポートのハンドルが走行側に入り込まないようにして下さい[2].(次ページ写真参照)
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.59.2011 hc printed 11.02.2011 hc page: 134 of 175 LN
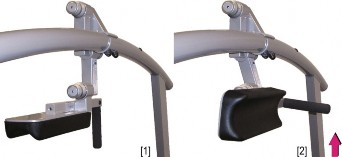
[10.A2] 再調整の場合
角度調整は使用者各々によって異りますので,使用者に合った角度を決めるようにして下さい.調整は各ジョイントごとに数値がちがいますので,使用者別に調整値を記入することをおすすめします(例. 患者カルテ等に記入など). 各個人によって体格がちがいますので調整値のスタンダード設定表などは作られておりません.
目盛り付きダイヤルは各ジョイント部分についていて調整角度は一目盛り 6 度ずつ動くようになっていますので大抵の方の体にあわせて幅広く調整することが出来ます. この下図はコピーして各使用者ごとの調整値の記入表としてお使いください.
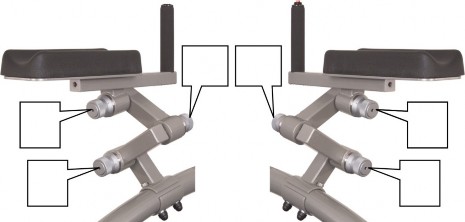
[10.B] アームサポートへの追加キーボードと追加ストップボタン
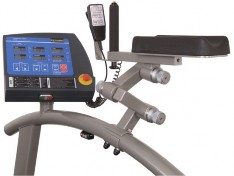
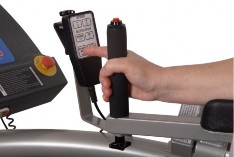
アームサポートをより安全に使用するために追加キーボードが開発されました.追加キーボードはアームサポートにつかまったまま安全にかつ簡単に速度,傾斜を変えることが可能です.エマージエンシーストップボタンも緊急時ハンドルから手をはなさずに親指で簡単に押すことが出来るように作られています.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.59.2011 hc printed 11.02.2011 hc page: 135 of 175 LN
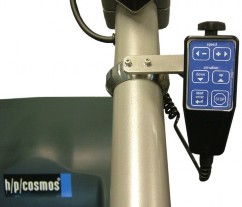
追加キーボードはアームサポートから取り外しモーターカバーの横や手すりにも取り付け可能です. (例えば魯湖モーションセラピーなどの場合セラピストが患者の膝などのポジションで様子をチェックしながらマシンを操作したい場合など).
アーティクルナンバー | |
h/p/cosmos® 追加キーボード 6 キーと 2m スパイラルコード | cos10106 |
アームサポートへの追加キーボード取り付け金具 | cos10111 |
h/p/cosmos® 追加ストップボタン(ハンドグリップの上の赤いボタン)右手用 | cos10107 |
h/p/cosmos 追加ストップボタン(ハンドグリップの上の赤いボタン)左手用 | cos10108 |
手すりへの追加キーボード取り付け用金具 60mm Ø | cos14135 |
モーターカバー左脇への追加キーボード取付け金具 | cos14327 |
モーターカバー右脇への追加キーボード取付け金具 | cos11750 |
追加キーボードの延長スパイラルコード 2m | cos12922 |
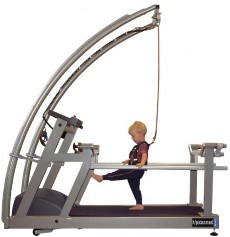
高さ,幅の調整機能付き手摺りは, h/p/cosmos® mercury med などの走行面のサイズが 150 / 50cm のランニングマシンにのみつけることが出来ます.体の動きを制限することなく安全性を確保することが可能です.
この手摺りをつけることで,体のバランスが不安定な方,高齢の方やお子様にもランニングマシンをお使いいただけるようになります.
手すり後部の 2 つの目盛り付きジョイントにより
調整し前方の 2 つのねじで調整を固定します.
アジャスタブルハンドレイルは多岐にわたり調節可能ですので、ほぼ全ての体型のかたがたにお使いいただけます, アジャスタブルハンドレイルの場合ユーザーターミナルはフロントバーに取り付けられていますお子様へのセラピー、エクササイズには追加の安全装置を付けることをお勧めします.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.59.2011 hc printed 11.02.2011 hc page: 136 of 175 LN
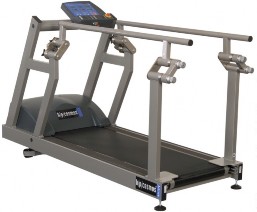
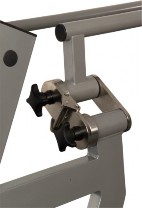
h/p/cosmos® mercury med+ 調節機能付き手摺り 調整用目盛り付きジョイント/ 後部 固定ねじ/ 前部
h/p/cosmos 調節機能付き手摺り[cos10030]
[10.C1] 安全にご使用いただくための注意
N 使用可能な最高体重は 140 kg です.
N 体重をかけている状態で調整しないで下さい.
N 調節機能付き手摺りの調節は専門スタッフのみが行い, 調節機能付き手摺りの使用は常に専門スタッフの監視のもとで行ってください.
N 調節機能付き手摺りの調節は前部の固定ねじを弛め,手すりを片手で少し持ち上げ(調節ジョイント内部のギアロックが弛みます)後部の目盛付きダイヤルを引き, 調節機能付き手摺りを手で動かして希望のポジションを決めてください.
N 調整後,使用する前に(体重をかける前に), 調節機能付き手摺りの(調節ジョイントのギアロック) が確実に固定されたか確認し,前部の固定ねじを締めて下さい .(使用者がつかまった重みで傾いたりしないように ).
N 調整中に自身が手すりの間にはさまれたり周囲の人が危険な位置にいないように注意して下さい (調整手摺りがぶつかったり,調整部分にはさまれたりしないよう).
N アームサポートの調整機能付き手すりへの装着は不可能です.
[10.C2] 再調整の場合
角度調整は使用者各々によって異りますので,使用者に合った角度を決めるようにして下さい.調整は各ジョイントごとに数値がちがいますので,使用者別に調整値を記入することをおすすめします(例. 患者カルテ等に記入など). 各個人によって体格がちがいますので調整値のスタンダード設定表などは作られておりません.
目盛り付きダイヤルは各ジョイント部分についていて調整角度は一目盛り 6 度ずつ動くようになっていますので大抵の方の体にあわせて幅広く調整することが出来ます. この下図はコピーして各使用者ごとの調整値の記入表としてお使いください.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.59.2011 hc printed 11.02.2011 hc page: 137 of 175 LN
この下図はコピーして各使用者ごとの調整値の記入表としてお使いください.
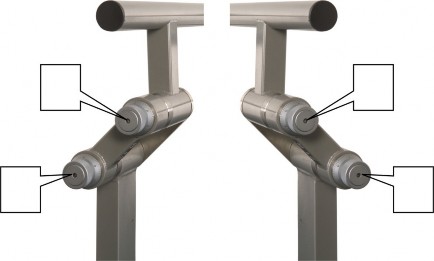
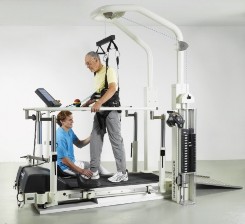
h/p/cosmos® ランニングマシン“ロコモーションシリーズ”はバーハンドレイルのプノマティックシリンダーによる調節を可能にしました. 体の動きを制限することなく安全性を確保しつつ体のバランスが不安定な方,高齢の方やお子様のセラピーを可能にしました.
写真: ランニングマシン h/p/cosmos® ロコモーション 150/50 DE med
ロコモーションアプリケーション hocoma (ホコマ)体重軽減システム(体重サポート) とのコンビネーション, セラピー用椅子と車椅子ランプ付き.
[10.D1] 安全にご使用いただくための注意
N 使用可能な最高体重は 140 kg です.
N 調整機能付きバーハンドレイルに体重をかけている状態で調整しないで下さい
N 調整機能付きバーハンドレイルの調節は専門スタッフのみが行い, 調整機能付きバーハンドレイルの使用は常に専門スタッフの監視のもとで行ってください.
N 調整後,使用する前に(体重をかける前に), ロックレバーが確実に固定されたか確認して下さい .
N 最低年に 1 度バーハンドレイルに約.200 kg の(例. 3 人で負荷をかけるようにして)重みをかけロックレバーを確認してください.
N 調整中に自身が手すりの間にはさまれたり周囲の人が危険な位置にいないように注意して下さい (調整手摺りがぶつかったり,はさまれたりしないよう).
N もしユーザーターミナルを外側に出す場合は最低一つの緊急停止ボタンを使用者の手の届くところに設置する必要があります.
N h/p/cosmos アームサポートの調整機能付きバーハンドレイルへの装着は不可能です.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.59.2011 hc printed 11.02.2011 hc page: 138 of 175 LN
[10.D2] バーハンドレイルの調整
Point | 図解 | 手順 |
[01] |
| N ハンドレイルについているロックレバーを上にあげてください ロックレバー |
[02] |
| N プッシュボタンをおして高さを決めてください. プッシュボタン |
[03] |
| N バーを水平に動かし幅を決めてください. |
[04] |
| N ポジションが決まりましたらロックレバーを下にさげて手すり調節機能をロックしてください. |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.59.2011 hc printed 11.02.2011 hc page: 139 of 175 LN
| ||
[05] |
| N 伸び縮みするサポートパイプが手すりに内臓されていて. 車椅子をランニングマシンに導くサポートをします. N 車椅子がランニングマシン上に乗りましたら,このサポートパイプは安全のため手すりの中へ収めま す. |
[10.D3] 再調整する場合
[01] |
| N 調整は使用者各々によって異りますので,使用者に合った高さ,幅を決めるようにして下さい.調整はプノマティックシリンダーについている目盛りの値 を,使用者別に記入することをおすすめします(例. 患者カルテ等に記入など). 各個人によって体格がちがいますので調整値のスタンダード設定表などは作られておりません. |
人間工学に基づきセラピストシートとフットサポートのコンビネーションはトレッドミルセラピー時においてのセラピストの体への負担を和らげるよう作られました. 移動式セラピストシートとフットサポートはランニングマシンのに付けられたレールによって移動調節可能です.
[10.E1] 安全にご使用いただくための注意
N 使用可能な最高体重は 200 kg です.
N セラピストシートとフットサポートの調節と使用は専門スタッフのみが可能です,常に専門スタッフの監視のもとでご使用ください.
N セラピストシートとフットサポートの調節後は危険ですのでセラピー中にセラピストシートやフットサポートが動いてはさまれたりしないようにしっかりとロックしてください.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.59.2011 hc printed 11.02.2011 hc page: 140 of 175 LN
N セラピストシートとフットサポートの調節中も自身がはさまれたり周囲の人が危険な位置にいないように注意して下さい.プッシュボタンに触れたり手すりやユーザーターミナルにぶつかったりしないよう十分注意してください.
[10.E2] セラピストシートとフットサポートの調節
Point | 図解 | 操作説明 |
[01] |
| N フットサポートの下の固定ネジを弛めてポジションを決めてください. |
[02] |
| N セラピストシートの下の固定ネジを弛めポジションを決めてください. |
[03] |
| セラピストシートとフットサポートの位置を決めたら固定ネジをしっかりとしめて固定してください. |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.59.2011 hc printed 11.02.2011 hc page: 141 of 175 LN
トータルビュー h/p/cosmos®ロコモーション 150/50 DE med
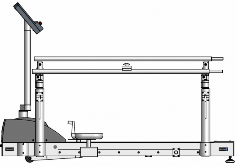
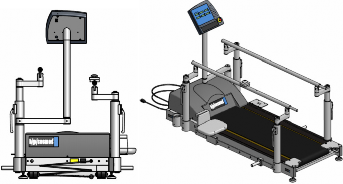
h/p/cosmos® ではオプショナルでいくつかのカスタムメイドの手すりも揃えています.
調整可能クロスバーハンドル
handrail cross bar adjustable
ショート手すり
handrail short
アーチ型クロスバーハンドル ハンドル片側„スピードグリップ” handrail cross bar bended handrail one side shorter plus „speed-grip”
ロング手すり, 2 ピラー 取り外し機能つき手すり
handrail long rolled, 2 pillars handrail detachable / separable
詳細は h/p/cosmos® もしくはお客様の担当の h/p/cosmos 認定代理店にお問い合わせください.
後
タ
N クロスバーは常に走行面の 2/3 の位置にセットしクロスバーのがあるようにしてください
N クロスバーが着いている場合、後ろ向きで使用しないでください.
N チェストベルトとフォルストップハーネス付きセーフティーアロスバーは取り外してください.
N 手などがぶつからないように安全面からクロスバーとユーザー
4 cm あけてください.
ろに十分なスペース
チを使用する場合クーミナルの間は最低
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.59.2011 hc printed 11.02.2011 hc page: 142 of 175 LN
[10.G] h/p/cosmos® エアーウォーク se 135 (10/2008 より)
„h/p/cosmos® airwalk se 135“ はロコモーションセラピーにおいて使いやすくかつセントラルポイントサスペンションをつかったダイナミックなアンウエイティングシステムです.
N 低慣性力を使ったダイナミックアンウエイティングシステムは正確な体重軽減と身体の自然な垂直運動をすることができます.
N 段階なしのアンウエイトなのでお子様や、体重の軽い方のトレーニングにも使えます.
N 簡単操作: 低負荷でも簡単にアンウエイト出来,手元のコントロールボタンで自由に操作ができます.
N 個々の患者にあった体重軽減が出来,その状況を一目で確認することが出来ます
N 使用の際の安心感,快適で効果的なトレーニングは患者自身のモチベーションを高めます.
N 身体にあわせて調節簡単な通気性に富むベストは 使い心地がよく皮膚への不快感がなく高負荷時の圧迫も少ないハイクラスのベストを使用しています.
N 体にあったベストの装着は患者の動きやすさを可能にし,トレーニング効果をより高めることができます.
N 人間工学に基づいたシステムはよりよいトレーニングの結果をうみだします.
N ランニングマシンとアンウエイティングシステムのパラメーターはトレーニング中に変更可能です(速度, 傾斜, 体重軽減値).
N 効果があるようであればされにトレーニング段階の延長も可能です.
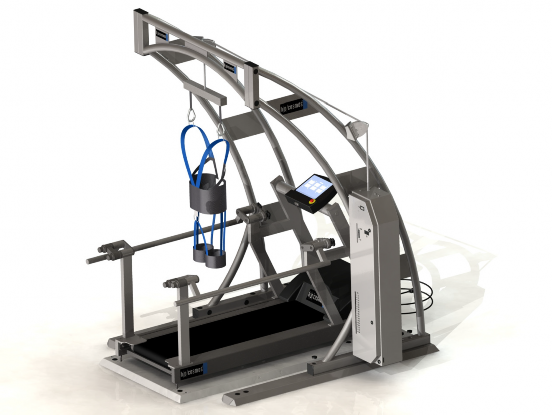
N „h/p/cosmos® airwalk se 135“ 多岐にわたったアプリケーションに使用可能ですセラピーや機能回復セラピー,リハビリテーション,競争競技などに効果的な神経科学の分野にも効果があります ( 例 . ア ス リ ー ト の コ ー デ ィ ネ ー シ ョ ン ト レ ー ニ ン グ 等 .).
h/p/cosmos® airwalk se 135 [cos30017va01]
(with h/p/cosmos mercury med treamill)
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.59.2011 hc printed 11.02.2011 hc page: 143 of 175 LN
[10.H] 体重軽減システム h/p/cosmos® airwalk (エアーウォーク)
体重軽減システム(アンウエイトシステム)を使用するにあたり追加の体重軽減システム使用説明書を読み,記載されている注意事項,アクセサリーに関する項目もよく理解してお使いください. ワイヤーは 6 ヶ月おきに新しいものと交換し使用頻度によっては 6 ヶ月より短い期間で交換してください. ワイヤーの交換は認定された技術者によって行わなくてはなりません.
h/p/cosmos エアーウォークはプノマティック(エアー)によるダイナミックセントラルポイントサスペンションを使用した体重軽減システムです.これにより,より早い段階での運動機能回復運動が出来,正しい位置で広い範囲の練習が出来ます.
エアーウォークは h/p/cosmos ランニングマシンの走行面サイズ 150/50cm , 170/65cm ,190/65cm,のマシンだけでなく他社のほとんどのランニングマシンでも使用可能です.
[10.H1] h/p/cosmos® airwalk エアーウォーク用ベスト
ベストは体の自由な動きに適用しています. このベストは足の付け根にストラップがないので不快感がなく(血管などを傷つけることなく),個々に調節出来るストラップで歩行中も最適なフィッティングです.
ベストは子供用も含め 4 つのサイズがあります.ゲイトコレクションスのトラップはセットにふくまれています.体重軽減システムは個々にあわせて調整出来ます.
モデル
h/p/cosmos® airwalk 35 はハンドポンプで調節します.
h/p/cosmos® airwalk 70 と h/p/cosmos® airwalk 160 は圧縮エアサプライ又は エアーコンプレッサーが必要です.
h/p/cosmos® airwalk 35 [cos10091] h/p/cosmos® airwalk ベ ス ト 赤 , ウ エ ス ト 55-88 cm [cos10095] h/p/cosmos® airwalk 70 [cos10092] h/p/cosmos® airwalk ベ ス ト 青 , ウ エ ス ト 81-112 cm [cos10096] h/p/cosmos® airwalk 160 [cos10093] h/p/cosmos® airwalk ベ ス ト 黄 , ウ エ ス ト 112-145cm [cos10097] コ ン プ レ ッ サ ー [cos10094] h/p/cosmos® airwalk 子 供 用 ベ ス ト [cos10112]
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.59.2011 hc printed 11.02.2011 hc page: 144 of 175 LN
[10.I] 車椅子ランプ
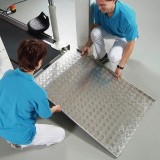
車椅子ランプを使用の際はランプとランニングマシンの走行ベルトの間に指や髪,衣服など挟まないように注意してください. ベルトの一部分に急激な負荷がかかるのを防ぐため,ランプは直接ランニングマシンの走行ベルトに触れないようにしてください.スリップしないようランプがしっかり安定しているか確認してください.ランプの扱いはスリップやトラップの可能性を考慮し十分注意してお使いください. ランプをマシンの横からつけたりしないでください. 車椅子用ランプは h/p/cosmos® オリジナルのものをお使いください
車椅子ランプ 150/50 [cos16186]
[10.J] h/p/cosmos 大型ランニングマシンへの車椅子固定装置
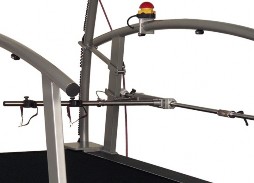

h/p/cosmos® の車椅子固定装置は簡単に 4 輪又は 3 輪の車椅子を安全にレーンに固定します.ガイドレールは右側の手摺りの支柱に取り付けます.ガイドレールについているメタルスプリングは車椅子が後ろに行すぎるのを防止します. 椅子固定装置は h/p/cosmos ランニングマシンで“ r ”マーク付きシリーズの走行面サイズ 200/75cm (と,それより大きなサイズ) で使用可能です. トレーニングにはチェストベルトとフォルストップハーネス付きセーフティーアーチ等の安全対策が必要です. 車椅子のブーレキを解除するのを忘れないで下さい.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.59.2011 hc printed 11.02.2011 hc page: 145 of 175 LN
[10.K] チェストベルトとフォルストップハーネス付きセーフティーアーチ
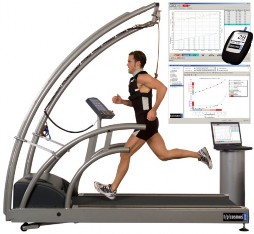
チェストベルトとフォルストップハーネス付きセーフティーアーチはストレステスト時などのアスリートの事故防止と安全対策に不可欠なアクセサリーです.走行面を自動的に停止させ, 走者が前に転倒するのを防ぎます. h/p/cosmos® 全てのランニングマシンに装備可能です.
チェストベルトはハーネスによりセーフティーアーチのクロスバーについている緊急停止装置に接続されており 8 kg / 以上の負荷がかかると緊急停止スイッチがランニングベルトを即座に停止させます, ハーネスの長さは個人にあわせて調整することが出来ます.
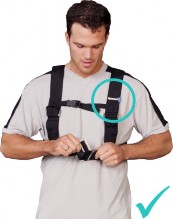
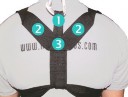
チェストベルトのストラップはアスリートを傷つけたり動きを制限したりしません. チェストベルトの h/p/cosmos のロゴが左胸上部にくるように 正しく装着して下さい.(1)の垂
直方向のベルトが(2)のベルトの下になるように装着してください.こうすることで (3)のジョイント部分が強く補強されます.
即座にランニングマシンの走行ベルトが停止したにもかかわらずアスリートが足にすり傷を負うことがあります.これはいかにいマシンが素早く停止しても数秒はベルトとの接触があるからです. しかし,この安全システムなしで転倒した場合や屋外で転んで怪我をすることと比較すればリスクは最小限におさえられるシステムといえます.
最高の体重制限は 140 kg / 309 lbs. です.
天井の高さは
h/p/cosmos® mercury の場合 2.46m (傾斜 0 %時) ~. 2.57m(傾斜 24 %時)
h/p/cosmos® quasar 又は h/p/cosmos® pulsar の場合(最高傾斜角度)2.51 (0 %) から 2.68 m (最高傾斜)必要です.
h/p/cosmos® チェストベルトとフォルストップハーネス付きセーフティーアーチ[cos10179]
(ランニングマシンモデルをお知らせください)
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.59.2011 hc printed 11.02.2011 hc page: 146 of 175 LN
N ベルトローテションを変更する場合はランニングマシンが停止しているのを確認して行って下さい.
[10.L] ダウンヒルのためのリバースベルトローテーション
リバースベルトローテーションはダウンヒルの練習用に認可されました. 誤操作防止のため切り替えスイッチは鍵が必要です (大型マシンの場合の外部ユーザーターミナルはロータリースイッチです).
N リバースベルトローテーションは走行ベルトが停止している時に切り替えて下さい.リバースベルトローテーションが次の開始から機能します.
N もしランニングマシンの操作中にリバースベルトローテーションに切り替えた場合マシンはすぐに停止し,リバースベルトローテーションは次の開始から機能します.
リバースベルトローテーションの開始はビープ音とモニタ表示によって知らされます.
= "r." . 速度表示はマイナス表示されます = „-0.0 ... -5.0“.
[10.L1] マグネットスイッチ
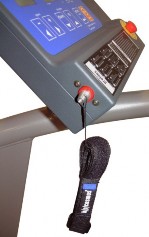
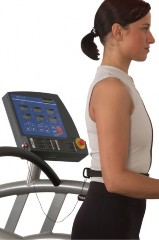
緊急停止用マグネットスイッチは特にリバースベルトローテーション(ダウンヒル)時の安全確保に適しています.アスリートもしくは患者はユーザーターミナルのマグネットスイッチにひも付きウエストベルトで連結.
マグネットスイッチがひもにひっぱられてユーザーターミナルから外れるとランニングマシンは即時に停止します.このひもは転倒防止のものではありません.マグネットスイッチが外れている状態のときにディスプレイには„PULL STOP“ と表示されます.
マグネットスイッチ[cos00098050043]
[10.L2] 通常ローテーションからリバースローテーションへの変更
N ランニングマシンが停止していて上に誰も乗っていない状態でキースイッチをまわし,マシンをスタートさせて下さい.
N 2 分ほどそのままベルトの動きをチェックし調節スクリューでベルトポジションを調整してください(メンテナンスとベルトの調整参照),ベルトの方向を変えた時にはベルトは片方にかたよりますので使用前に必ずベルトの位置を真ん中にくるように調整して下さい.
N 調整後は一度ベルトを停止させてから走行面に乗りマシンの操作を開始して下さい.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.59.2011 hc printed 11.02.2011 hc page: 147 of 175 LN
[10.L3] リバースローテーションから通常ローテーションへの変更
N ランニングマシンが停止していて上に誰も乗っていない状態でキースイッチをまわし,マシンをスタートさせて下さい.
N 2 分ほどそのままベルトの動きをチェックし調節スクリューでベルトポジションを調整してください(メンテナンスとベルトの調整参照),ベルトの方向を変えた時にはベルトは片方にかたよりますので使用前に必ずベルトの位置を真ん中にくるように調整して下さい.
N 調整後は一度ベルトを停止させてから走行面に乗りマシンの操作を開始して下さい.
大抵,ベルトの方向を元に戻す場合,ベルトの調整スクリュー値は前回の値と同じですので,数値を書き留めておくことをおすすめします.こうすることで次にベルトのローテーションを変更する場合,楽に調整が出来ます.
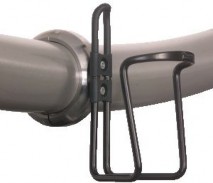
[10.M] ボトルホルダー
ボトルホルダーは h/p/cosmos® ランニングマシンの手すりに簡単に付けることができます. ボトルホルダーの取り付け位置は手すり後方には取り付けないでください.摑まるためにフリーにしておく必要があります
手すり用ボトルホルダー 60mm [cos11020]
全ての lt (エルティー)モデルはユーザーターミナルを後から取り付けることも可能です. 例えば外部コントロールユニット付きで納品されている h/p/cosmos の大型ランニングマシンなどの場合,必要に応じて後から追加でマシンの手摺りにユーザーターミナルを取り付けることが出来ます.
この場合ユーザーターミナルは RS232 インターフェースで接続されますので,他の周辺機器(例 PC や ECG,)との接続の為にランニングマシンに追加の RS232 インターフェースが必要です.
レトロフィットユーザーターミナル[cos00098110047]
レトロフィットユーザーターミナル取り付け[cos13514]
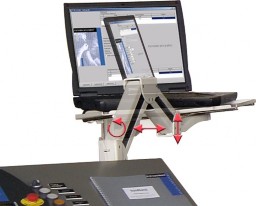
モニター用可動式アームは大型サイズのh/p/cosmos® saturn と h/p/cosmos® venus の外部コントロールユニットに取り付け可能です.このアームにのせたモニター/ラップトップをランニングマシン使用者に向けることでアスリート(もしくは患者)自身でデーターを見ることも出来ます.
モニター/ラップトップアーム[cos13321]ラップトップコンピュータ [cos13476]
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.59.2011 hc printed 11.02.2011 hc page: 148 of 175 LN
[10.P] 安全マルチプルソケット
安全マルチプルソケット[cos100157] は h/p/cosmos® トレッドミルに接続する PC やプリンターといった周辺機器に使用することができます.
医療機器と接続できる電気システムの環境に耐えられるマルチソケットです.
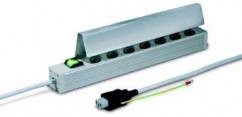
安全マルチプルソケット [cos100157]
電気医療機器へ要求されるノーム EN60601-1 でマルチソケットは補助にのみ使用でき,その他の機器をつないだときに起こる得る最高漏電値 0.5mA をこえる危険を少なくします
インターフェースはランニングマシンから PC 又は他のコントロールデバイスにデータを送ったり,他のコントロールユニット(ECG)や PC ソフトウエアを使ってランニングマシンを操作したり出来ます. スタンダードでは 1 つのインターフェース COM 1 がついています. オプショナルで第 2 のインターフェース COM 2 (オーダー番号. cos00098010025) がありアナログインターフェースもあります.詳しくは客様のお近くのディラー又は h/p/cosmos までお問い合わせください. インターフェースプロトコル h/p/cosmos® coscom® (コスコム)の詳細は www.coscom.org をご覧ください. コスコム使用の他接続可能なデバイス (例えば. ECG デバイスなど)は OPTION 20 / OPTION 21 のリストに載っています. RS232 インターフェース互換性リストはチャプター„テクニカルデータ“をご覧ください. 最近では RS232 インターフェースにかわって USB インターフェースが主流ですが.RS232 から USB に変換するアダプターもありますので h/p/cosmos® オーダーナンバーcos12769-01.で注文出来ます USB インターフェース使用の場合,ペンティアムプロセッサ 1.8 GHz 又はそれ以上が必要です.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.59.2011 hc printed 11.02.2011 hc page: 149 of 175 LN
[10.Q1] RS232 インターフェースでの PC との接続
h/p/cosmos® para graphics®, h/p/cosmos® para control®, PC, ECG, Ergospirometry (肺活量測定機器)を使用する場合, PC とランニングマシンの接続にはインターフェースケーブルが必要です (オプション製品) 9- D サブ (オス – メス) 交流ケーブルで接続して下さい. 受け側(2 ピン と 3 ピン).
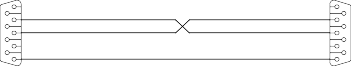
1
1
2
3
R x D
T x D
2
3
4
5
GND
4
5
6 6
7 7
8 8
9 9
PC COM1 又 は COM2
コネクター DB9
ソケット/ メス
ランニングマシン / トレッドミルコネクター DB9
プラグ / オス
[cos00097010034] 5 m / [cos00097010035] 10 m
[10.Q2] ECG Schiller(シラー) と接続の RS232 インターフェースケーブル
ランニグマシン ECG Schiller AT 10 / AT 60 又は CS 100 / CS 200 とのコネクションケーブル
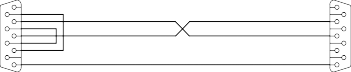
1
1
R x D
T x D
2
3
4
5
GND
5
4
3
2
6 6
7 7
8 8
9 9
EKG / ECG SchillerコネクターDB9ソケット / オス
ランニングマシン / トレッドミルコネクター DB9
プラグ / オス
[cos00097010036] 5 m
[10.Q3] 肺活測定器 JAEGER VIASYS OXYCON と接続の RS232 インターフェースケーブル
OXYCON の Alpha / Delta / Champion / Pro はランニングマシンと OXYCON の PC シリアルインターフェースで接続可能です (COM1 ... COM4) OXYCON の"Treadmill / running machine"と書いてある所にメスのコネクターは接続しないで下さい.
重要: 2000 年 1 月から h/p/cosmos® コスコム RS232 インターフェースプロトコル使用
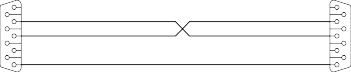
1
1
2
3
R x D
T x D
2
3
4
5
GND
4
5
6 6
7 7
8 8
9 9
OXYCON
コネクターDB9
ソケット / メス
ランニングマシン / トレッドミルコネクター DB9
プラグ / オス
[cos00097010034] 5 m / [cos00097010035] 10 m
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.59.2011 hc printed 11.02.2011 hc page: 150 of 175 LN
[10.R] プリンタープロトコル
プリンターをインターフェースケーブル(シリアルインターフェース)でランニングマシンの RS232インターフェースに接続します.パラレルインターフェースのプリンターの場合,商用インターフェスコンバーターが必要です. コンピューターショップかお客様のディラー又は生産者から購入出来ます.h/p/cosmos® オーダーナンバー [cos10056].オプション 20 で 3 が選ばれてる場合は(オプションのプリンタプロトコル参照), データがプリントアウトされます.
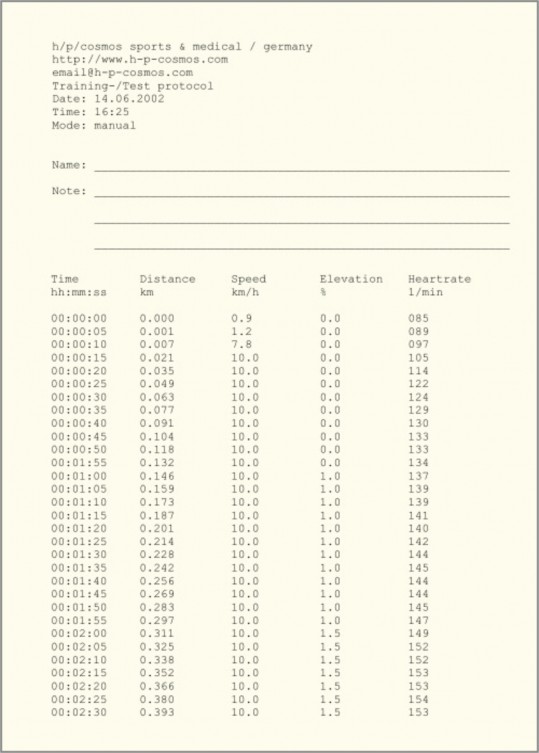
プリンター用インターフェースコンバーター [cos10056]
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.59.2011 hc printed 11.02.2011 hc page: 151 of 175 LN
[10.S] POLAR ハートレイト(心拍)測定システム
[10.S1] POLAR (ポラール)からペースメーカーをお使いの方へのお知らせ
ペースメーカーをお使いの患者さんへの悪い影響,危険はありえませんとドイツローゼンバーグのペースメーカー専門機関からのレポートに表明されております. (Pacemaker-Institute, Rothenberg Süd 18, 82431 Kochel am See / Germany). が安全確認のために, ペースメーカーをお使いの方はこの POLAR 心拍測定システムを使用する前に医師の承諾を得てからご使用下さい.
[10.S2] チェストベルトとトランスミッター
POLAR トランスミッター(コード有り又はコード無し)はランニングマシンと一緒に使うことが出来ます.ランニングマシンのエプロムが V2.3xx エプロムより低いバ一ジョンはコ一ド付きトランスミッタ一ためにアップデートが必要です.
トランスミッター及びレシーバーがコード有りでも,ランニングマシンにはコード接続出来ません.
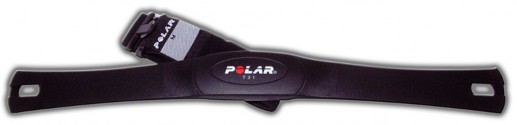
トランスミッターは正く装着した場合のみ作動します.チェストベルトは洗えます.ベルトからトランスミッタが外れた場合,電極部分を壊さないように注意して下さい.使用後はぬるま湯とマイルドな石鹸でやさしく洗って下さい.機械やブラシで洗ったりアルコールでふいたりしないで下さい.
[10.S3] トランスミッターの送信範囲
トランスミッターの使用範囲はだいたい 80 から最高 120cm までです.. もし他にも何台かのランニングマシンで同じ心拍測定システムを使用している場合は干渉を防ぐために,お互いの間隔を最低 100 cm は離して下さい.
[10.S4] トランスミッターのバッテリー
1 日 2 時間づつ使用した場合で約 1 年間もちます.ランニングマシンにつけられたレシーバーはバッテリーなしでランニングマシンから供給されます.
テクニカルコンディションが正常にもかかわらず不規則な心拍が表示された場合 は脈拍を自分でチェックし,もし何か疑いがある場合は医師の診断をうけて下さい.

© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.59.2011 hc printed 11.02.2011 hc page: 152 of 175 LN
[10.S5] トランスミッターベルトの正しい付け方
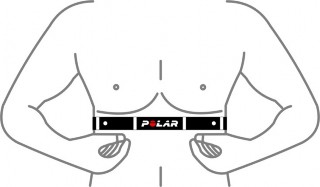
ベルトはトレニング中に外れないようきちんと体にフィットするように調節して下さい.(しめすぎないように).ベルトとトランスミッターをきちんととめて下さい.右図のように POLARロゴが中央にくるように体につけて下さい.
最適条件は皮膚が湿っている状態が良いので,水や心電図をとるときに使
うようなジェル(薬局で購入可能)をトランスミッターの内側の 2 つの電極部分と皮膚に塗って下さい.
右上の図の様に胸部(チェスト)につけて下さい, およそ 85 – 88 % の方々はこの"ノーマル" ポジションでトランスミッターは正常に動くはずです.
[10.S6] トランスミッションの不具合と考えられる場合
N 約10–15%の方は"POLAR ロゴ”が逆さまになるように装着しないと心拍を計れない方もいます.
N 約1 – 2 % の方は"POLAR ロゴ”が体の後ろになるように装着しないと心拍を計れない方もいます. まず最初はノーマルポジションで試して下さい.
[10.T] PC ソフトウエア h/p/cosmos® para control 4.1® ( パラコントロール)
無料の PC ソフトウエア h/p/cosmos® para control 4.1® (パラコントロール)はバージョン3.0.で良い効果が認められているように h/p/cosmos® トレッドミルの PC を通してのリモートコントロール機能です.このソフトウエアではオプション設定やエプロムファームウエアアップデート,クイックストップ機能, クールダウンキー, ポーズ, 速度設定や傾斜設定ディスプレイリセットなどなどいろいろな機能があります
h/p/cosmos® para control 4.1® の主な追加機能を使うには MCU5 内蔵のトレッドミル(12/2007 以降)のように h/p/cosmos コスコムプロトコル V3 インターフェースを介しての接続が必要とされます.
MCU4 使用のトレッドミル(12/2007 製造まで) はコスコム v2 内臓ですがファームウエアをアップデートすることでコスコム v3 のレトロフィットが可能です
h/p/cosmos® para control 4.1® はトレッドミルのデリバリー時についている h/p/cosmos® demo & infoDVD [cos10067] にはいっています
そのほかにはホームページからもダウンロード可能です
www.h-p-cosmos.com/en/software.
前記に示したウエブサイトから para control 4.1 の新しい機能の説明のついたマニュアルもダウンロード可能です.
ソフトウエアの警告とシステム環境,アプリケーション規制などは個別のソフトウエアのマニュアルをご覧ください
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.59.2011 hc printed 11.02.2011 hc page: 153 of 175 LN
データトランスミッションはランニングマシンと PC への接続が必要です
コネクションケーブルは下記オーダーナンバーで注文できます(オプション機器シリアルインターフェース参照).
アプリケーション
N ランニングマシンでのトレーニング中の RS232 インターフェース経由での PC からの操作.
N セミナー時などに大型スクリーンなどに投影してマシンコントロールの説明が可能.
N サービス&メンテナンスワークセットアップ,プログラミング,エラーコード表示(ユーザーターミナル無しの場合は必須).
N PC の RS232 インターフェースの検証. ECG 又は肺活測定機器とのコミュニケーション問題があった場合の RS232 インターフェーケーブルの検証.
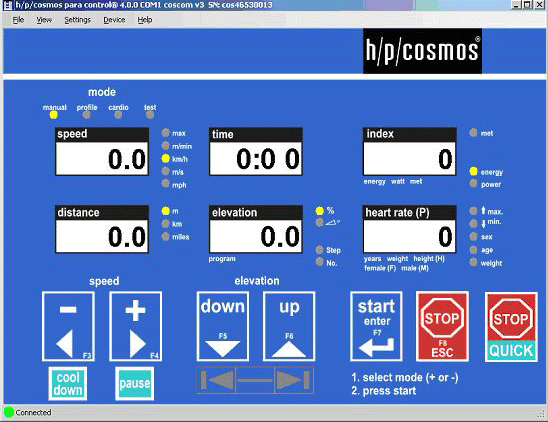
アーティクルナンバー | |
h/p/cosmos® para control 4.1® | cos10071-v4.1.0 |
RS232 インターフェースコミュニケーションケーブル 5 m | cos00097010034 |
RS232 インターフェースコミュニケーションケーブル 10 m | cos00097010035 |
USB - RS232 インターフェースコンバーター | cos12769-01 |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.59.2011 hc printed 11.02.2011 hc page: 154 of 175 LN
[10.U] PC ソフトウエア h/p/cosmos® para graphics®(パラグラフィックス)
h/p/cosmos® para graphics® は自動記録しますので特にパフォーマンス診断などではテスト走者に集中できます. スポーツサイエンスの分野においても,又,デバイスの操作,エクソサイズの記録といった基本的な用途にも適したソフトウエアです. h/p/cosmos® para graphics® は心拍数,継続数値などの記録,管理を可能にしました.トレッドミルは個々のプロファイルにより自動的にコントロール可能です.
データは他の表計算ソフトウエア(エクセルや h/p/cosmos® para analysis®など)に変換可能.
データの進行,変換又は修正は h/p/cosmos® para graphics®.で出来ます.
詳しい内容はソフトウエア h/p/cosmos® para graphics®の説明書をご覧下さい.
テスト使用のためのデモバージョンもあります.
データの移植はランニングマシンと PC を接続するためのケーブルが必要です.このコネクションケーブルはオプション機器として入手出来ます (オプション機器シリアルインターフェス参照).
ソフトウエアに関するシステム条件,安全対規約,警告など詳しくはソフトウエアの使用説明書をお読み下さい.
アーティクルナンバー | |
h/p/cosmos® para graphics® | cos10156 |
RS232 インターフェースコミュニケーションケーブル 5 m | cos00097010034 |
USB - RS232 インターフェースコンバーター | cos12769-01 |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.59.2011 hc printed 11.02.2011 hc page: 155 of 175 LN
[10.V] PC ソフトウエア h/p/cosmos® para analysis®(パラアナライシス)
ソフトウエア h/p/cosmos® para analysis® はパフォーマンス診断においてのスポーツメディカル評価プログラムです. ソフトウエア h/p/cosmos® para analysis® はパフォーマンス診断においてのスポーツメディカル評価プログラムです.グレイドテスト後の心拍数や乳酸値カーブをグラフと表に記録,目で数値の動きを見ることが出来ます.データを h/h/p/cosmos® para analysis® に直接入力することも, h/p/cosmos® para graphics® から移植することも出来ます.クリアなデザインにより明確に数値を把握しいくつもの幅広いデータ表示で分析結果を判断,説明し易くしました.
このソフトウエアはテスト方法の基本的データだけでなく,それぞれ個人の新しいデータ結果を追加,分析出来ます.フィールドテストだけでなく,時間とパフォーマンスパラメーターを自由に定義出 来 ま す . テ ス ト デ ータ を 入 力 す る か h/p/cosmos® para graphics®. か ら 移 植 出 来 ま す .パラメーターの求める入力,評価,例えば乳酸値,心拍数だけでなく血圧,ボーグ値などは明確に追加されます. ソフトウエア PA7000 のデータと POLAR の S シリーズも移植可能です.
モデルは個々の嫌気性の反応の表れる場所の資料です.いくつかを比較しながら説明出来ます.くわえて,個々の嫌気性反応の表れる場所は乳酸値の診断に役立ちます.これで反応の表れる段階を特定,Conconi(コンコニ)にもあるように資料を作ることが可能です.評価はグラフと表に表示されます.図表の計測値は個々に調整出来ます.トレーニングカテゴリのクリアな表示と集約性はトレーニングプランの成功の秘訣です. ソフトウエアに関するシステム条件,安全規約,警告など詳しくはソフトウエアの使用説明書をお読み下さい.
アーティクルナンバー | |
h/p/cosmos® para analysis® 3 standard "スタンダード" | cos100668v3sta |
h/p/cosmos® para analysis® 3 professional "プロフェッショナル" | cos100668v3pro |
RS232 インターフェースコミュニケーションケーブル 5 m | cos00097010034 |
USB - RS232 インターフェースコンバーター | cos12769-01 |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.59.2011 hc printed 11.02.2011 hc page: 156 of 175 LN
[10.W]PC ソフトウエア h/p/cosmos® para motion(パラモーション)
h/p/cosmos® para motion はビデオカメラを使用した記録お分析ソフトウエアです.データの個々のプリントアウトも出来, h/p/cosmos® ランニングマシンのコントロール機能も付いています.
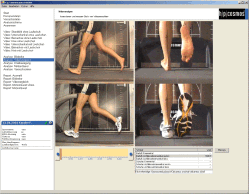
N デジタル, ソフトウエアを基本とし,ビデオカメラの記録と同時にフィードバックし h/p/cosmos®
トレッドミルもコントロール.
N 個々の違った動きを分析.
N データベースのインテリジェントビデオマネージメントシステム, ビデオクリップは選択された分析パターンはデータベースに保存 .
N メディカルヒストリーデーターベース: 基本的なゲイトと明確な運動異常のデーターの蓄積.
N 複数のビデオクリップで分析.
N 8 つまでのビデオオーバーレイ機能.
N フルスクリーンモード.
N 2D 分析ツール,グリッドロックとグリッド付き.
N フレキシブル 2D ペイントツール,長方形型やトラッキングライン, 矢印やテキストフィールド.
N アングルなどの測定ツール.
N ゲイトの詳細定義(例. 最初の床とのコンタクトなど) シンクロナイズと簡単な分析.
N レポート機能.
コントロールとデーターコミュニケーションにはランニングマシンとのインターフェース接続が必要です. インターフェースケーブルと RS232 から USB へのコンバーター,第二のコムポート COM2 もあります.
アーティクルナンバー | |
h/p/cosmos® para motion® 3 "ベーシック" | cos15508v3bas |
h/p/cosmos® para motion® 3 "スタンダード" | cos15508v3sta |
h/p/cosmos® para motion® 3 "プロフェッショナル" | cos15508v3pro |
RS232 インターフェースコミュニケーションケーブル 5 m | cos00097010034 |
USB - RS232 インターフェースコンバーター | cos12769-01 |
仕様詳細と操作インストラクションは付属のソフトウエアのマニュアルをご覧ください.又は www.h-p-cosmos.com/en/software/para_motion.htm でもご覧になれます.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.59.2011 hc printed 11.02.2011 hc page: 157 of 175 LN
[11.]認定証
[11.A] ISO 9001-2008 TSA (TÜV)認定証
[11.B] EN ISO 13485-2003 TSA (TÜV) 認定証
[11.C] TSA (TÜV) の EC 認定証
[11.D] スポーツデバイスとフィットネスデバイスの認定証
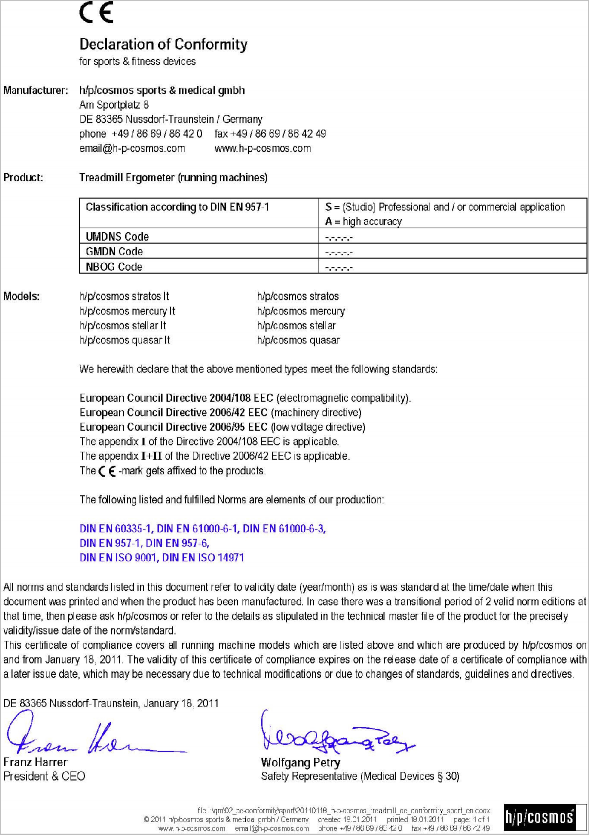
LN
file: \\quasarf\erp$\article\cos14310m5-v1_04hpc-jp\20110211_cos14310m5-v1.04jp_manual_h-p-cosmos_running_machines.docx
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 161 of 175
[11.E] メディカルデバイスの認定証
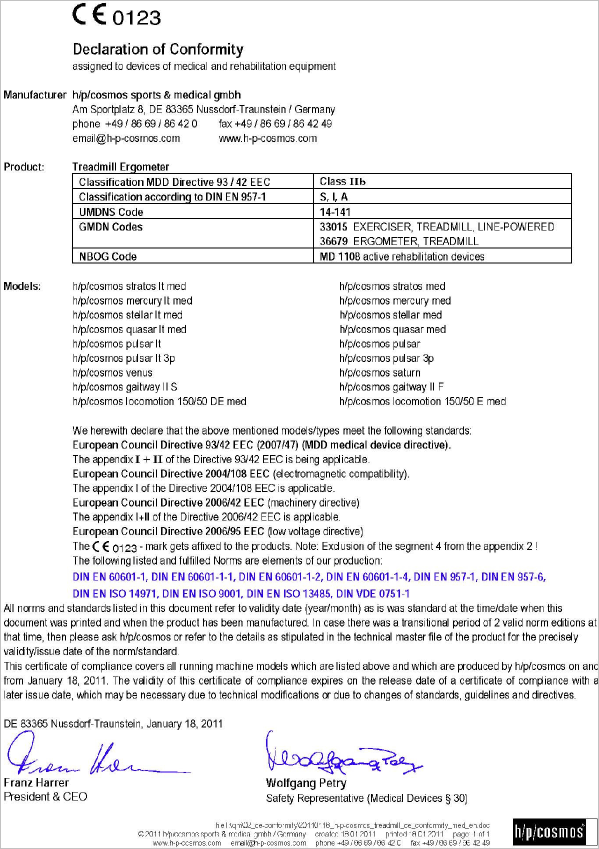
LN
file: \\quasarf\erp$\article\cos14310m5-v1_04hpc-jp\20110211_cos14310m5-v1.04jp_manual_h-p-cosmos_running_machines.docx
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 printed 11.02.2011 page: 162 of 175
[12.]廃棄処分について
要求に応じてクライアントの費用負担のもと, h/p/cosmos® は古いデバイス,作動していないデバイスの引き取りをしています.申込み,詳細については, service@h-p-cosmos.com までお問い合わせ下さい.
破棄可能なランニングマシンのパーツ,又は部品についての詳細はクライアント又は廃棄業者に確認して下さい.

h/p/cosmos® のデバイスはネームプレートに表示がされています:
電気部品の回収, 処理, リサイクルと破棄 は重金属廃棄減少目的のため 2003 年 1 月 27 日欧州連合発行の(WEEE) 2002/96/EC 指令に添った処理が義務付けられています.
h/p/cosmos® EAR WEEE-Reg.-No. DE 42594388
解体する場合は,それにふさわしい防護グッズを着用して下さい. (ゴーグル,防塵マスク,など.).
EU ガイドライン 91/155EEC に沿った用具のセイフティデータ表の入手は service@h-p-cosmos.までお問い合わせ下さい.
[12.B] h/p/cosmos ランニングマシン
h/p/cosmos® のランニングマシンは パウダーコーティングと亜鉛メッキされた,ステンレススチール,アルミニウム,プラスティック,ゴム,電気ケーブル,基板,コンデンサー,バッテリーなど様々なちがった製品,特性のもので構成されています.これらの素材は正式な地方自治体,認定されている廃棄業者などでリサイクル出来きるはずです.
ランニングマシンの走行面(スライド板)は廃棄キー番号 57109 もリサイクル出来るはずです.
[12.C] h/p/cosmos® サービスオイル/グリース
ベルトの潤滑油などのサービスオイルは,廃棄キー番号,130202 と 130203,でクラス I に割り当てられています.これは地方規定にそってリサイクル出来ることを意味します.これらの製品は EU ガイドライン にある/ 危険な軍需品には該当しません.大型ランニングマシン走行面 200/75cm と それより大きなマシンはエレベーションシステムに少量の銅ペーストグリースが使用されています.
[12.D] h/p/cosmos® ランニングベルト
申請内容が異る場合がありますので,もしランニングベルトの素材の種類に関しての情報が必要なときは,service@h-p-cosmos.com まで直接,お問い合わせ下さい.
正確な情報を得るために,ランニングマシンのシリアル番号を必ずご確認下さい.
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 163 of 175 LN
[13.]連絡先
追加オーダー,技術に関する問い合わせは,下記までご連絡下さい.ご連絡の際,お客さまのランニングマシンのモデルタイプ,シリアルナンバー納品期日をお伺いする場合がありますので,それらをお手元にご準備下さい.ファック,e メールでのお問い合わせの場合はそれらをご記入の上,送信して下さい.
[13.A] サービス部門
phone | +49 / 86 69 / 86 42 0 |
phone direct | +49 / 86 69 / 86 42 21 |
fax | +49 / 86 69 / 86 42 49 |
[13.B] セールス部門
phone +49 / 86 69 / 86 42 0
fax +49 / 86 69 / 86 42 49
[13.C] 本社
エイッチ/ピー/コスモス
スポーツ&メディカル h/p/cosmos® sports & medical gmbh
Am Sportplatz 8
DE 83365 Nussdorf-Traunstein Germany
phone +49 / 18 05 / 16 76 67
fax +49 / 18 05 / 16 76 69
email@h-p-cosmos.com www.h-p-cosmos.com
ビルディング 1 (上図)
開発&生産部門
h/p/cosmos® development & production Am Sportplatz 8
DE 83365 Nussdorf-Traunstein
ビルディング 2 (下図) セールス&サービス部門 h/p/cosmos® sales & service
Feldschneiderweg 5
DE 83365 Nussdorf-Traunstein
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 164 of 175 LN
ランニングマシンの設置が終了後, h/p/cosmos® スタッフ , 又は h/p/cosmos® ディーラーからデバイスの引渡しと使用説明があります.ランニングマシンに関わるすべての方にとって重要な説明ですのでみなさまで説明を受けてください.マシン説明後、インストラクションプロトコルは h/p/cosmos テクニシャンと説明をうけた方々のサインをいただきデリバリーノートと登録証と一緒に h/p/cosmos まで送られます.

[14.A] 操作に入る前に
[01] |
| 使用説明書が手渡されます. 使用方法とメンテナンスなどについて書いてありますので常に使用者の手の届くところに置いてください. 説明済み |
[02] |
| 使用説明書にある警告と安全規約についてプリントアウトされたものです(デリバリーホルダー付属).トレッドミルから見えるところに表 示してください. お子様のトレッドミルの使用は禁止です側で遊ばないよう注意してください.又,危険を伴うようなアプリケーションにはチェストベルトとフォルスト ップハーネス付きセーフティーアーチ(オプション装備)が必要 で す . 説 明 済 み |
[03] |
| 転倒などの場合を想定し、マシンのまわりにセーフティーゾーン. L: 200 cm x W: 100 cm をとってください. (又は走行面の大きなマシンはセーフティーゾーンも広くとってください). 説明済み |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 165 of 175 LN
[14.B] 機能説明
[01] |
| デバイスのオン,オフ,スイッチの説明. メディカルデバイスでは. 1 - 2 分のウォーミングアップ(ディレイ)の時間がかかります. スポーツとメディカルデバイスではオン,オフ,スイッチの場所,タイプが違います.
|
[02] |
| エマージェンシーストップ,クイックストップ , リハストップ, セーフティハーネスなどのような安全対策がされています. エマージェンシーストップは通常のマシン停止には使用しないでください. 医療用のデバイスは再スタートするのに. 1 - 2 分のウォー ミングアップ(ディレイ)時間が必要です. 説明済み |
[03] |
| ディスプレイパネル説明. 説明済み |
[04] |
| マニュアルモード説明. 最高値リミット. 初心者向けスピード, 各モードへのアクセス拒否, 使用許可できない方のアクセス拒否の仕方…などの説明. 説明済み |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 166 of 175 LN
[05] |
| プログラムモードでのランニングマシンの操作. 説明書のプログラムモードの内容をお読みください. 説明済み |
[06] |
| カーディオモードでのランニングマシンの操作 の説明 (ハートレイトコントロールロード). 説明済み |
[07] |
| 正しい心拍測定と環境の説明: ベルトは正しく装着してください, 心拍数が正しく測定されない場合の解決方法. 周囲の環境において心拍数が正しく測定があります (PC, クオーツ時計, モニター, ケーブル,など.). 説明済み |
[08] |
| テストモードの操作とテストプログラム, インターフェースとの互換性の説明. 医療現場での絶縁インターフェース接続の必要性. h/p/cosmos® ソフトウェア h/p/cosmos® パラコントロール, h/p/cosmos® パラグラフィックス, h/p/cosmos® パラアナライシス,h/p/cosmos® パラモーションでの評価と記録. ライセンスコード,など.
説明済み |
[09] |
| リバースベルトローテーション付きデバイスについて: ランニングベルトの調節. [ランニングベルト調整] 参照… 調整を実際に試してみてください. 必要なセッティングと調整はメモしてください. 説明済み |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 167 of 175 LN
[14.C] メンテナンスワーク
[01] |
| サービスボックスの受け渡しと説明. h/p/cosmos® サービステクニシャンによるメンテナンス契約のお勧め. メンテナンス不備, 認可のないメンテナンス/修理,セーフティーチェックの怠慢などはデバイスの故障だけでなく使用者の安全も確保されず,これらの場合生産者からの保障もなくす事になります. 説明済み |
[02] |
| レベルソケットの調整. トレッドミルを片方ずつ少し持ち上げ両方の足のバラン スを確認してください. 説明済み |
[03] |
| ランニングベルトの調整をします. 2 つのステップがあります:
説明済み |
[04] |
| "OIL"-メッセージがでたらオイルをさします. (オイル量など使用説明書参照, ). モデルにあった h/p/cosmos® 専用オイルをご使用ください. オイル注入後はベルトの上を歩いてベルトにオイルが行 き渡るようにし,再度ベルトの位置を調整してください. 説明済み |
[05] |
| オプション 01 にて „oil “を消去します. 説明済み |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 168 of 175 LN
[06] |
| ランニングマシンの掃除についての説明, モーターエリアとライトバリアーと換気口の掃除. モーターカバーをあける前には必ずマシンの電源を切りプラグをコンセントから抜いてください . 医療用デバイスと電気デバイスはは認証を受けている方のみが取り扱えます. 説明済み |
[07] |
| メンテナンス時期の確認と安全点検義務の必要. 規約違反などから危険な状況がひき起こされる可能性が あります. 技術者によるメンテナンス契約のお勧め. 説明済み |
[14.D] サポート書類とアドバイス
[01] |
| デリバリー書類の手渡しと説明(ファイル). レジストレーションに記入,お客様の署名もいただき h/p/cosmos® セールス担当まで送ってください. お客様のパンフレットなどありましたら納品書と一緒に h/p/cosmos まで送付してください. 説明済み |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 169 of 175 LN
[14.E] 基本使用説明の承諾と確認
この書類はお客様(ユーザー)が h/p/cosmos® 認定技術者による cos15228-01 フォーム(受け渡しと基本使用説明)にそったマシンの使用方法,安全規約,警告などの説明を受けご理解いただいたことを証明し,配達書に記載されているデバイス,アクセサリー,オプションを受け取ったことの証明になります. 安全規約と警告の無視, 禁止されている使用方法, 認定のない方によるメンテナンス,メンテナンス不備,安全点検の怠慢などはマシンの故障を引き起こすだけでなく,怪我,ひいては死亡事故にいたる危険もあり,一切の保証も失うことになります.このことを十分理解し安全にマシンをお使いいただくようお願いいたします.下記記入の上,ファックス,E メール又は郵便にて h/p/cosmos までお送りください. Fax: +49 86 69 86 42 49, Email: sales@h-p-cosmos.com
customer’s (end-user’s) stamp / customer address:
お客様(エンドユーザー)アドレス,スタンプ
h/p/cosmos® sports & medical gmbh Am Sportplatz 8 DE 83365 Nussdorf-Traunstein / Germany
h/p/cosmos sports & medical gmbh Am Sportplatz 8
DE 83365 Nussdorf-Traunstein German
h/p/cosmos® device, model name モデル名 | device serial number デバイスシリアル番号 |
instructor | name in clear block letters | h/p/cosmos® dealer / technician | date and signature |
説明を受けた方々のお名前とサイン | name in clear block letters | position / function / department | date and user’s signature |
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 170 of 175 LN
[14.F] 基本使用説明の承諾と確認 [cos15531]
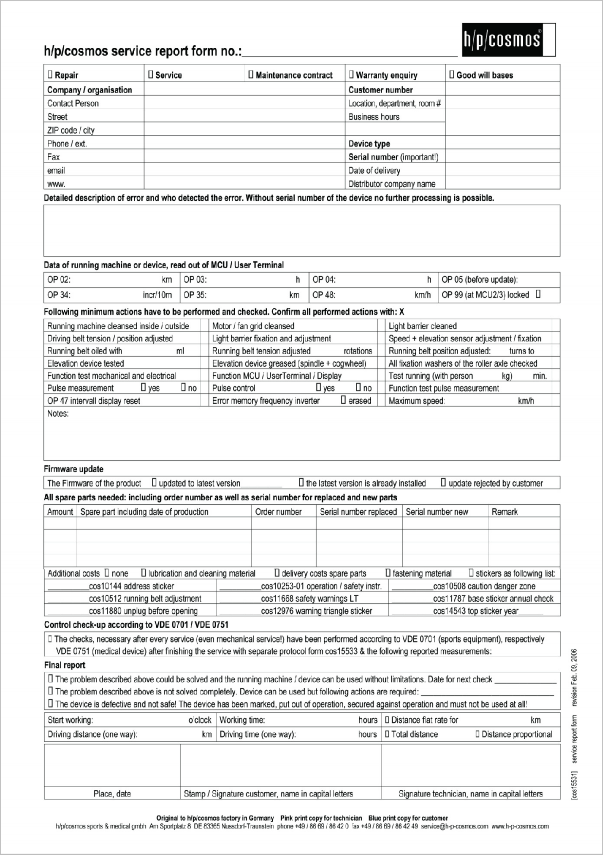
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 171 of 175 LN
[14.G] コントロールプロトコル– [cos11690en-02]
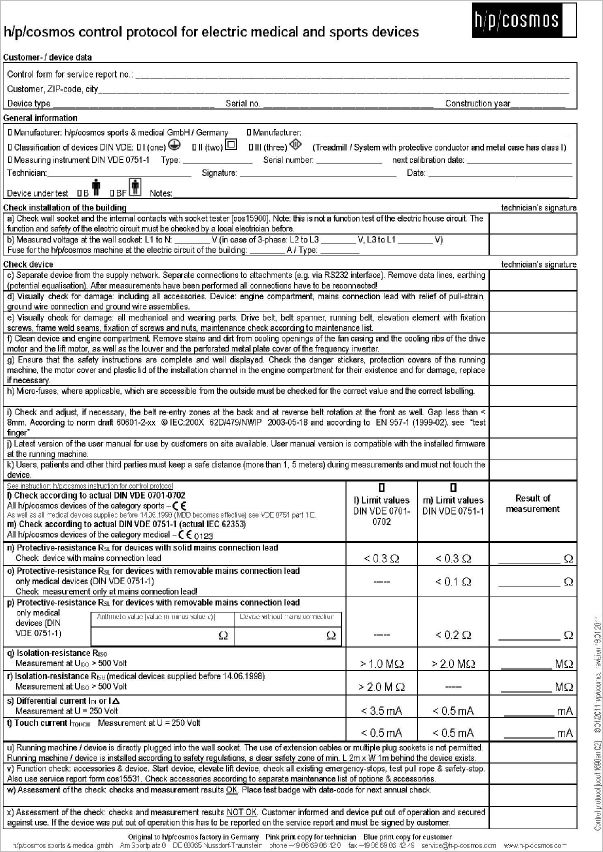
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 172 of 175 LN
[14.H] ワイヤリングダイアグラム load circuit quasar med 5.0 / pulsar 5.0
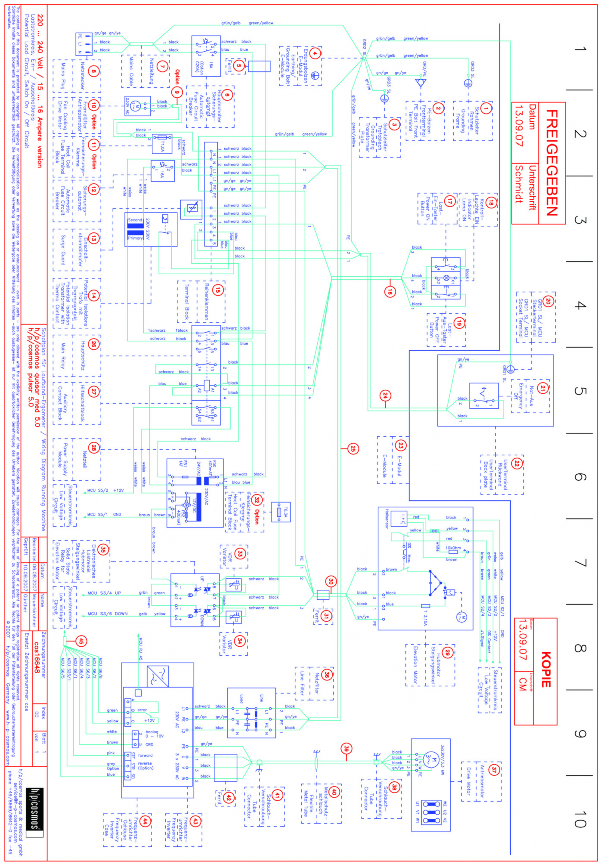
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 173 of 175 LN
[14.I] ワイヤリングダイアグラム control circuit quasar med 5.0 / pulsar 5.0 – page 1
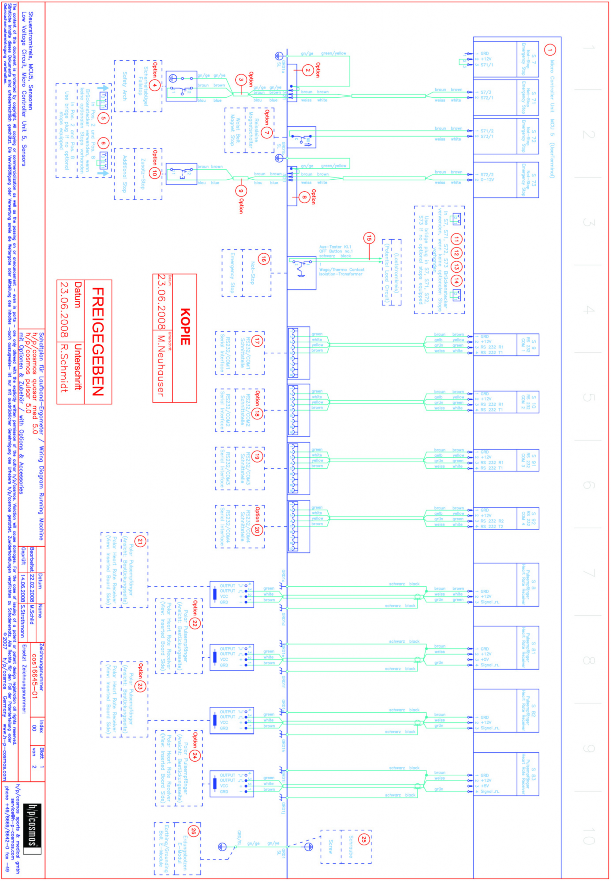
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 174 of 175 LN
[14.J] ワイヤリングダイアグラム control circuit quasar med 5.0 / pulsar 5.0 – page 2
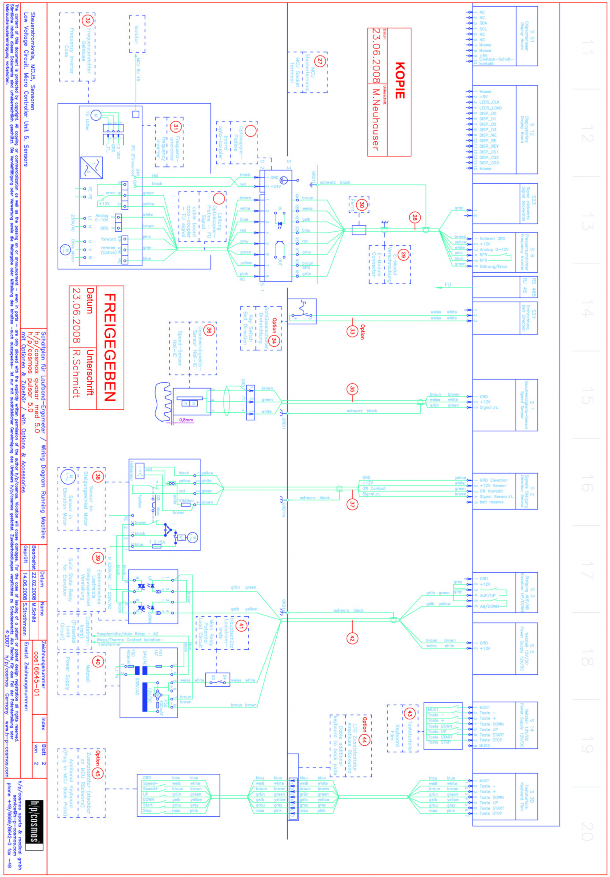
© 2011 h/p/cosmos sports & medical gmbh email@h-p-cosmos.com created 11.02.2011 hc last saved 11.02.2011 hc printed 11.02.2011 hc page: 175 of 175 LN